Movendo o braço#
Este tutorial ensina a mover o braço do seu VEX IQ Clawbot no VEXcode IQ (2ª geração). No final, terá um projeto que levanta o braço.
Certifique-se de que o seu robô está configurado com a versão Transmissão, Motores da Garra + do Braço da montagem do Clawbot, para que veja os blocos ClawMotor e ArmMotor na caixa de ferramentas.
Ligue o bloco motor de rotação para ao bloco quando iniciado.
quando iniciar
girar [ClawMotor v] [perto v] por (90) [graus v] ▶
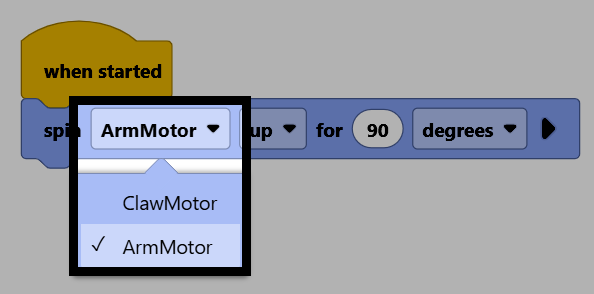
Altere o parâmetro do motor para ArmMotor, para controlar o braço.
Altere o parâmetro de distância para 180, para mover o braço 180 graus a partir da sua posição atual.
Certifique-se de que o seu robô está ligado ao VEXcode, e depois selecione Download para descarregar o projeto para o Brain.
Selecione Executar para executar o projeto. Este projeto vai agora levantar o braço.