Рух руки#
Moving the Arm
У цьому посібнику розповідається, як рухати рукою на вашому VEX IQ Clawbot у VEXcode IQ (2-го покоління). Зрештою, у вас буде проєкт, який піднімає руку.
Переконайтеся, що ваш робот налаштовано з версією збірки Clawbot Drivetrain, Claw + Arm Motors, щоб ви бачили блоки ClawMotor та ArmMotor у наборі інструментів.
Прикріпіть блок мотор обертання для до блоку при запуску.
Обертальний двигун для блоку, за замовчуванням обертає ClawMotor.#
коли запущено
обертати [ClawMotor v] [близько v] на (90) [градуси v] ▶
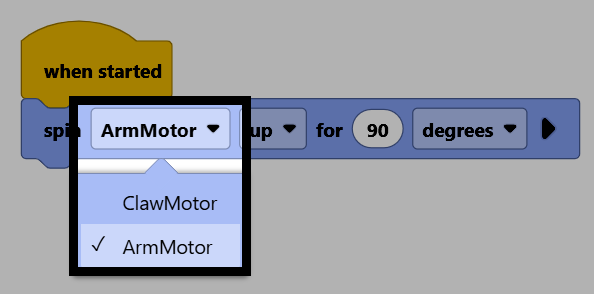
Змініть його параметр двигуна на ArmMotor, щоб керувати рукою.
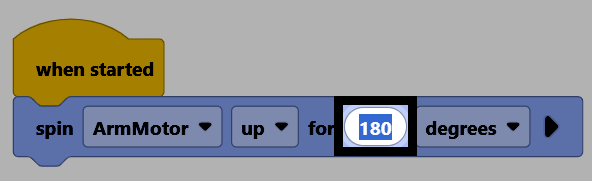
Змініть параметр відстані на 180, щоб перемістити руку на 180 градусів від її поточного положення.
Переконайтеся, що ваш робот підключено до VEXcode, потім виберіть Завантажити, щоб завантажити проєкт до Brain.
Виберіть Запустити, щоб запустити проєкт. Тепер цей проєкт підніме руку вгору.