Перемещение руки#
В этом уроке показано, как перемещать манипулятор вашего робота VEX IQ Clawbot в VEXcode IQ (2-го поколения). В конце у вас будет готовый проект, который поднимает манипулятор.
Убедитесь, что ваш робот настроен с использованием версии Drivetrain, Claw + Arm Motors сборки Clawbot, чтобы в панели инструментов отображались блоки ClawMotor и ArmMotor.
Прикрепите блок двигатель вращения для к блоку при запуске.
при запуске
вращение [ClawMotor v] [закрывать v] на (90) [градусы v] ▶
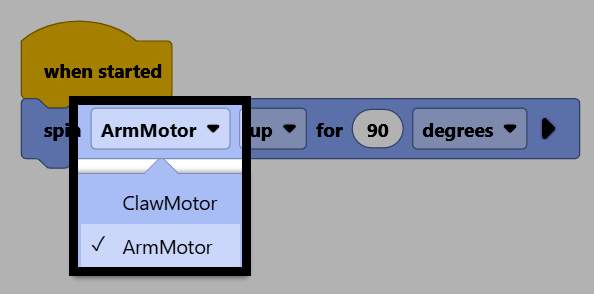
Измените параметр двигателя на ArmMotor, чтобы управлять манипулятором.
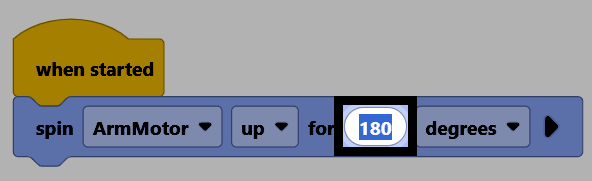
Измените параметр расстояния на 180, чтобы переместить рычаг на 180 градусов от его текущего положения.
Убедитесь, что ваш робот подключен к VEXcode, затем выберите Загрузить, чтобы загрузить проект в Brain.
Выберите Запустить, чтобы запустить проект. В ходе выполнения проекта манипулятор будет поднят.