Konfiguration eines Antriebsstrangs#

Configuring a Drivetrain

Dieses Tutorial führt Sie durch die Konfiguration eines Antriebsstrangs in VEXcode V5. Am Ende haben Sie einen Antriebsstrang hinzugefügt und konfiguriert.

  1. Wählen Sie die Registerkarte Geräte aus.
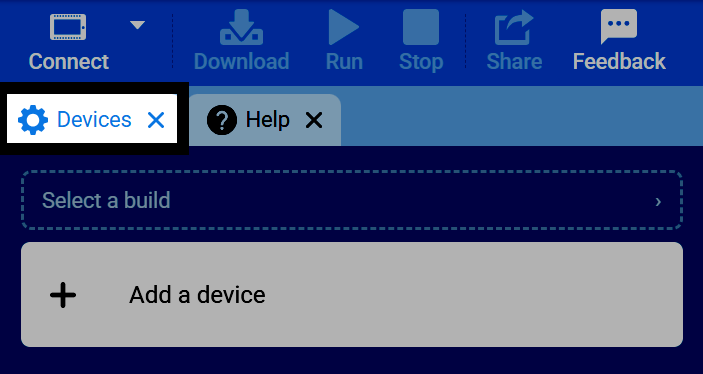
Screenshot der Tableiste von VEXcode, wobei der Tab „Geräte“ hervorgehoben ist.
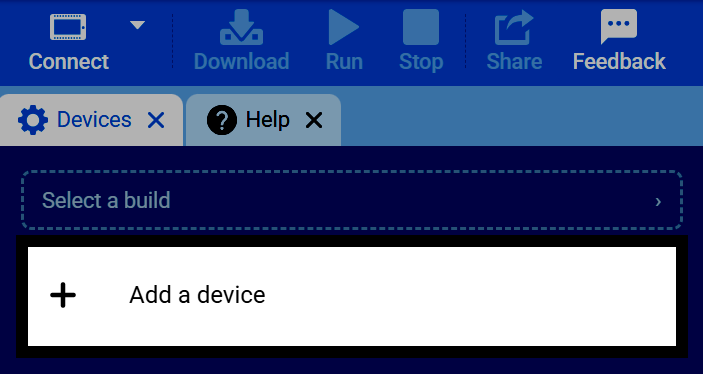
  1. Wählen Sie Gerät hinzufügen.

Screenshot der Registerkarte „Geräte“, wobei die Schaltfläche „Gerät hinzufügen“ hervorgehoben ist.
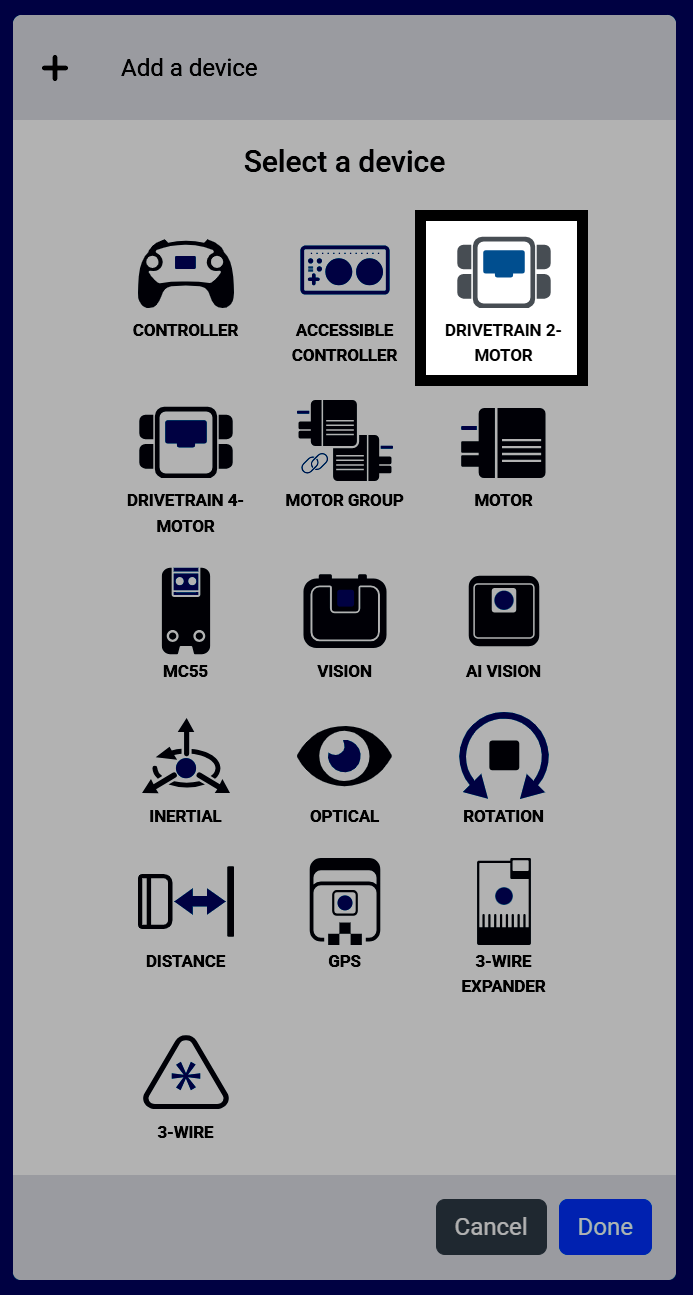
  1. Wählen Sie Antriebsstrang 2-Motor.

Screenshot des Bildschirms „Gerät auswählen“, bei dem unter den anderen Geräteoptionen „Antriebsstrang 2-Motor“ hervorgehoben ist.
  1. Wählen Sie den Anschluss aus, an dem der linke Motor angeschlossen ist.
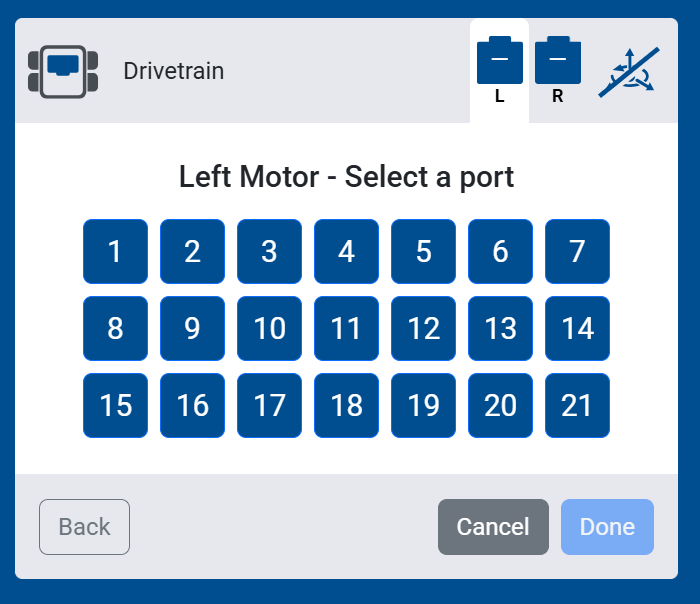
Screenshot des Auswahlbildschirms für den linken Motoranschluss, auf dem die Anschlüsse 1 bis 21 zur Auswahl stehen.
  1. Wählen Sie den Anschluss, an dem der rechte Motor angeschlossen ist.
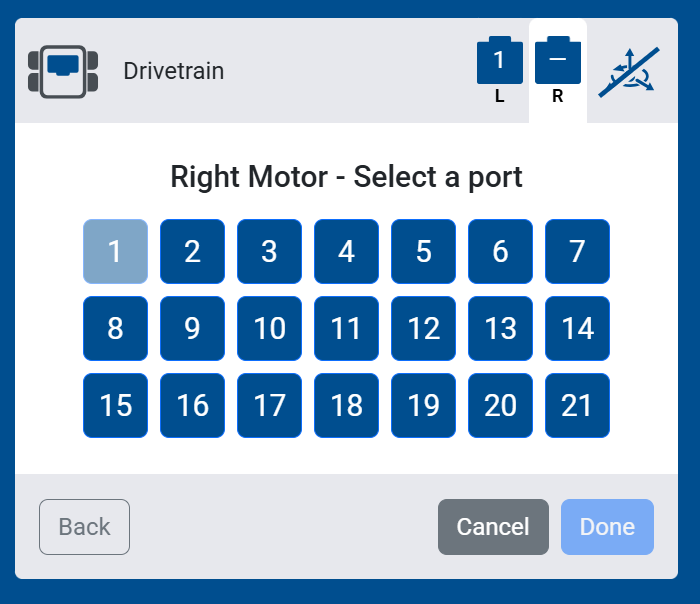
Screenshot des Auswahlbildschirms für den rechten Motoranschluss, auf dem die Anschlüsse 1 bis 21 zur Auswahl stehen.
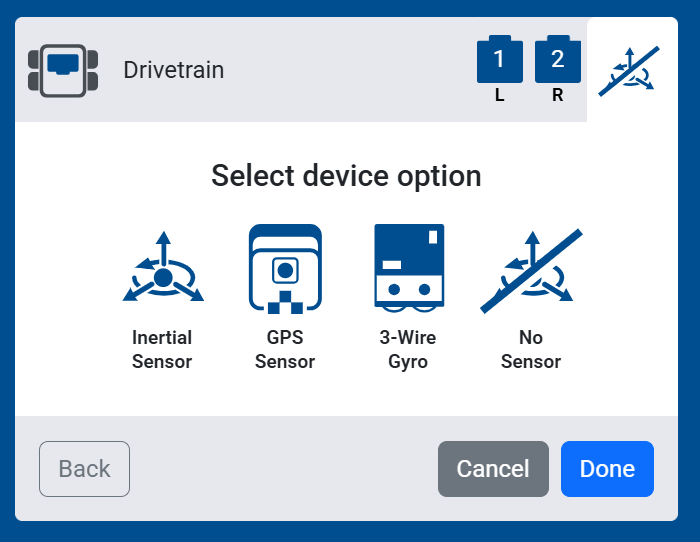
  1. Wählen Sie Kein Sensor.

Screenshot des Bildschirms „Gerät auswählen“, auf dem unter den Optionen „Inertialsensor“, „GPS-Sensor“ und „3-Draht-Gyroskop“ die Option „Kein Sensor“ hervorgehoben ist.
  1. Wählen Sie Fertig, um den Antriebsstrang zu Ihrem Roboter hinzuzufügen.
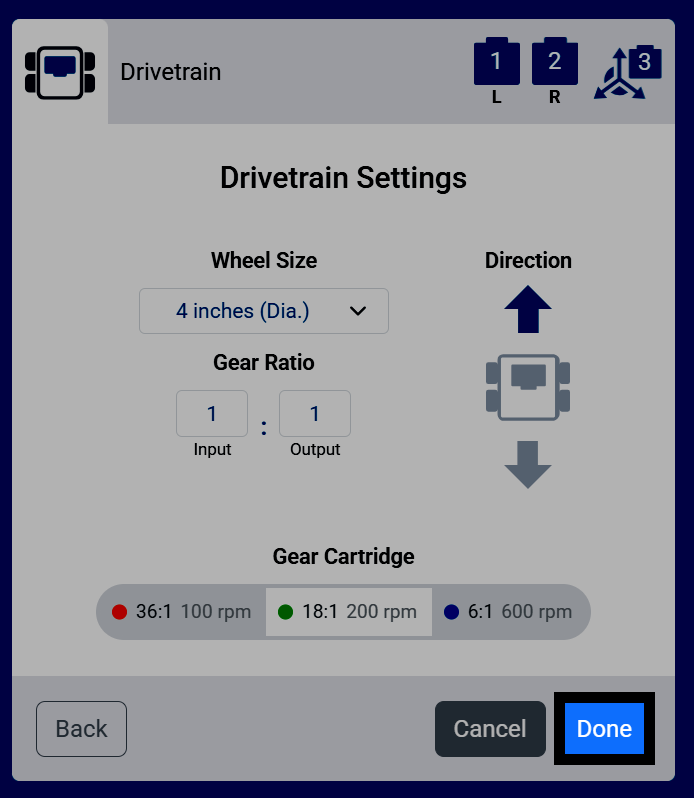
Screenshot des Bildschirms „Antriebsstrangeinstellungen“, auf dem die Schaltfläche „Fertig“ hervorgehoben ist.
  1. Der Antriebsstrang wird nun in Ihrer Geräteliste angezeigt.
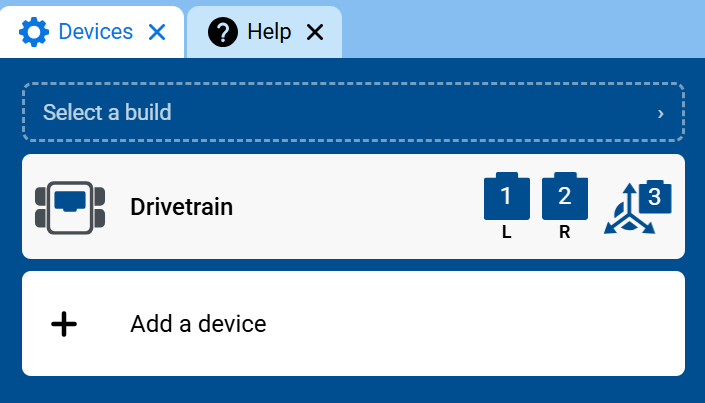
Screenshot der Registerkarte „Geräte“, der den Antriebsstrang in der Geräteliste mit seinen linken und rechten Motoranschlüssen anzeigt.
  1. Die Kategorie Antriebsstrang wird nun in der Werkzeugpalette angezeigt und enthält ihre Blöcke.
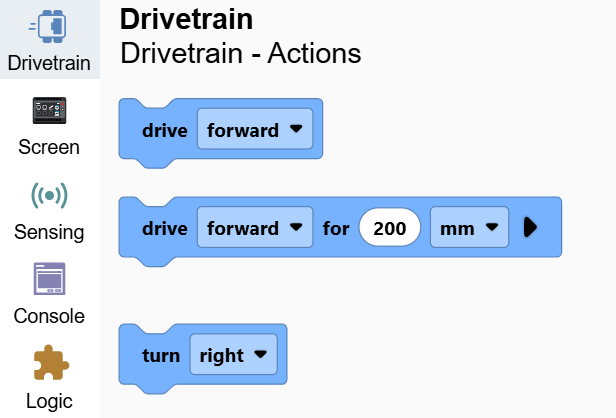
Screenshot der Werkzeugpalette mit geöffneter Kategorie Antriebsstrang, der die Antriebs- und Drehblöcke anzeigt.