استخدام المغناطيس الكهربائي#
يشرح هذا الدرس كيفية استخدام المغناطيس الكهربائي لالتقاط قرص وإسقاطه في VEXcode GO. في النهاية، سيكون لديك مشروع يلتقط القرص، وينتظر، ثم يسقطه.
تأكد من توصيل مغناطيس كهربائي بجهاز الروبوت. راجع قسم تكوين الأجهزة إذا لم تقم بإضافة واحد بعد.
قم بتوصيل كتلة تنشيط المغناطيس، واضبطها على التعزيز، أسفل كتلة عند بدء التشغيل، لالتقاط قرص.
عند البدء :: hat events
شغّل [Magnet2 v] بـ [تعزيز v]
قم بربط كتلة انتظار، لإعطاء الروبوت الخاص بك وقتًا للتفاعل قبل إسقاط القرص.
عند البدء :: hat events
شغّل [Magnet2 v] بـ [تعزيز v]
انتظر [1] ثانية
قم بتثبيت كتلة تنشيط المغناطيس أخرى أسفل كتلة الانتظار.
عند البدء :: hat events
شغّل [Magnet2 v] بـ [تعزيز v]
انتظر [1] ثانية
شغّل [Magnet2 v] بـ [تعزيز v]
قم بتغيير المعلمة إلى drop لتحرير القرص.
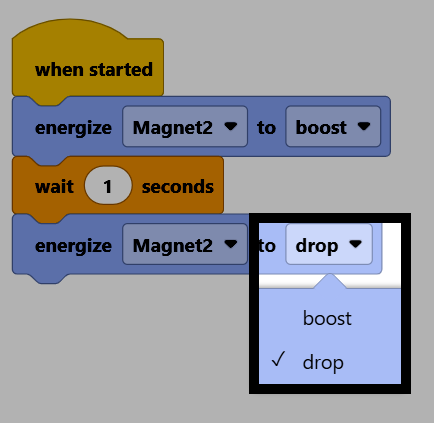
قم بتوصيل كتلة محرك أسفل كتلة تنشيط المغناطيس الثانية.
عند البدء :: hat events
شغّل [Magnet2 v] بـ [تعزيز v]
انتظر [1] ثانية
شغّل [Magnet2 v] بـ [إسقاط v]
تشغيل [للأمام v] لمسافة (100) [مم v] ▶
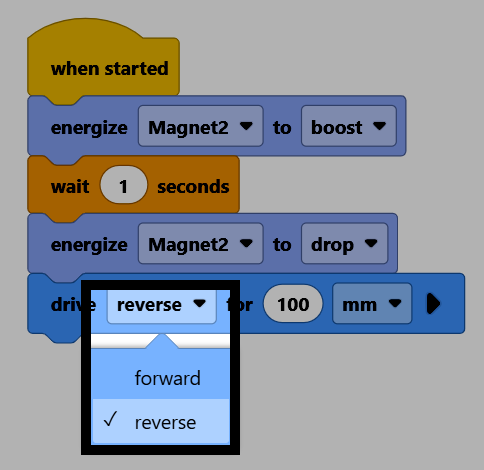
قم بتغيير معلمة الاتجاه إلى عكس، للابتعاد عن القرص بمجرد إسقاطه.
Make sure your robot is connected to VEXcode. See Connecting to Your Robot if it isn’t connected yet.
اختر “ابدأ” لتشغيل المشروع. سيقوم المغناطيس الكهربائي بالتقاط القرص، والانتظار لثانية، ثم إسقاطه، ثم الابتعاد.