
GPS-sensor#
Introduktion#
V5 GPS-sensorn (Game Positioning System™) ger noggrann positions- och orienteringsspårning för en robot på VEX-fältet. Den använder GPS-fältkoden runt fältets omkrets för att beräkna robotens X- och Y-koordinater och riktning i realtid.
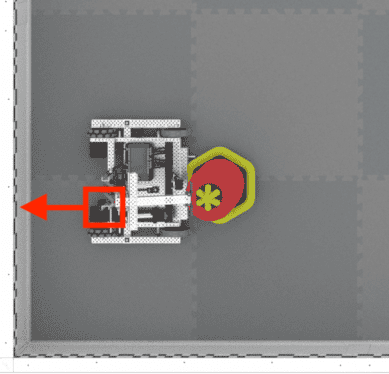
GPS-sensorn returnerar robotens position med hjälp av en referenspunkt som automatiskt beräknas från de offsetvärden som angavs när GPS-sensorn konfigurerades i fönstret Enheter.
För mer information om GPS-sensorn, läs Använda GPS-sensorn med VEX V5 i VEX-biblioteket.
Referenspunkten fungerar som GPS-sensorns egen (0, 0) position där alla koordinater, riktningar och rörelser som returneras av GPS-block är relativa till denna konfigurerade punkt.
Nedan följer en lista över tillgängliga block:
kalibrera GPS – Kalibrerar GPS-sensorn för att ställa in dess kurs som drivlinans aktuella kurs.
ställ in GPS-position – Ställer in referenspunktens position och riktning på fältet.
GPS-position – Returnerar referenspunktens x- eller y-koordinat på fältet.
GPS-riktning – Returnerar referenspunktens riktning baserat på fältets orientering.
GPS-acceleration – Returnerar robotens acceleration på en vald axel.
GPS-gyrohastighet – Returnerar robotens rotationshastighet på en vald axel.
GPS-orientering – Returnerar robotens rullnings-, lutnings- eller girningsorientering i grader.
GPS-signalkvalitet – Returnerar GPS-sensorns signalstyrka.
när GPS-riktningen ändrades – Kör den anslutna stacken när GPS-sensorn detekterar en riktningsändring.
kalibrera GPS#
Blocket kalibrera GPS kalibrerar referenspunkten och ställer in dess konfigurerade kurs som drivlinans aktuella kurs. Under denna tid måste roboten stå helt stilla eftersom rörelse under kalibreringen kommer att ge felaktiga resultat.
kalibrera [GPS1 v]
Parametrar |
Beskrivning |
|---|---|
anordning |
Vilken GPS-sensor som ska användas, konfigureras i fönstret Enheter. |
ange GPS-position#
Blocket ställ in GPS-plats ställer in position och riktning för referenspunkten på fältet manuellt. Detta kan göras för att minska felaktigheter om GPS-sensorn är för nära fältets väggar vid start för att få en tillräcklig mängd av GPS-fältkoden i sitt sikte.
ställ in [GPS1 v] plats till x [0] y [0] [mm v] och riktning [0] grader
Parametrar |
Beskrivning |
|---|---|
anordning |
Vilken GPS-sensor som ska användas, konfigureras i fönstret Enheter. |
x |
X-koordinaten för referenspunkten på fältet. |
y |
Y-koordinaten för referenspunkten på fältet. |
koordinatenhet |
Måttenheten för x- och y-koordinaterna:
|
rubrik |
Riktningen som referenspunkten är vänd mot i förhållande till den absoluta fältriktningen från 0 till 359,9 grader. |
GPS-position#
Blocket GPS-position returnerar referenspunktens x- eller y-koordinat på fältet.
([GPS1 v] position [X v] i [mm v] :: custom-sensing)
Parametrar |
Beskrivning |
|---|---|
anordning |
Vilken GPS-sensor som ska användas, konfigureras i fönstret Enheter. |
axel |
Vilken axel att använda:
|
enhet |
Måttenhet:
|
GPS-riktning#
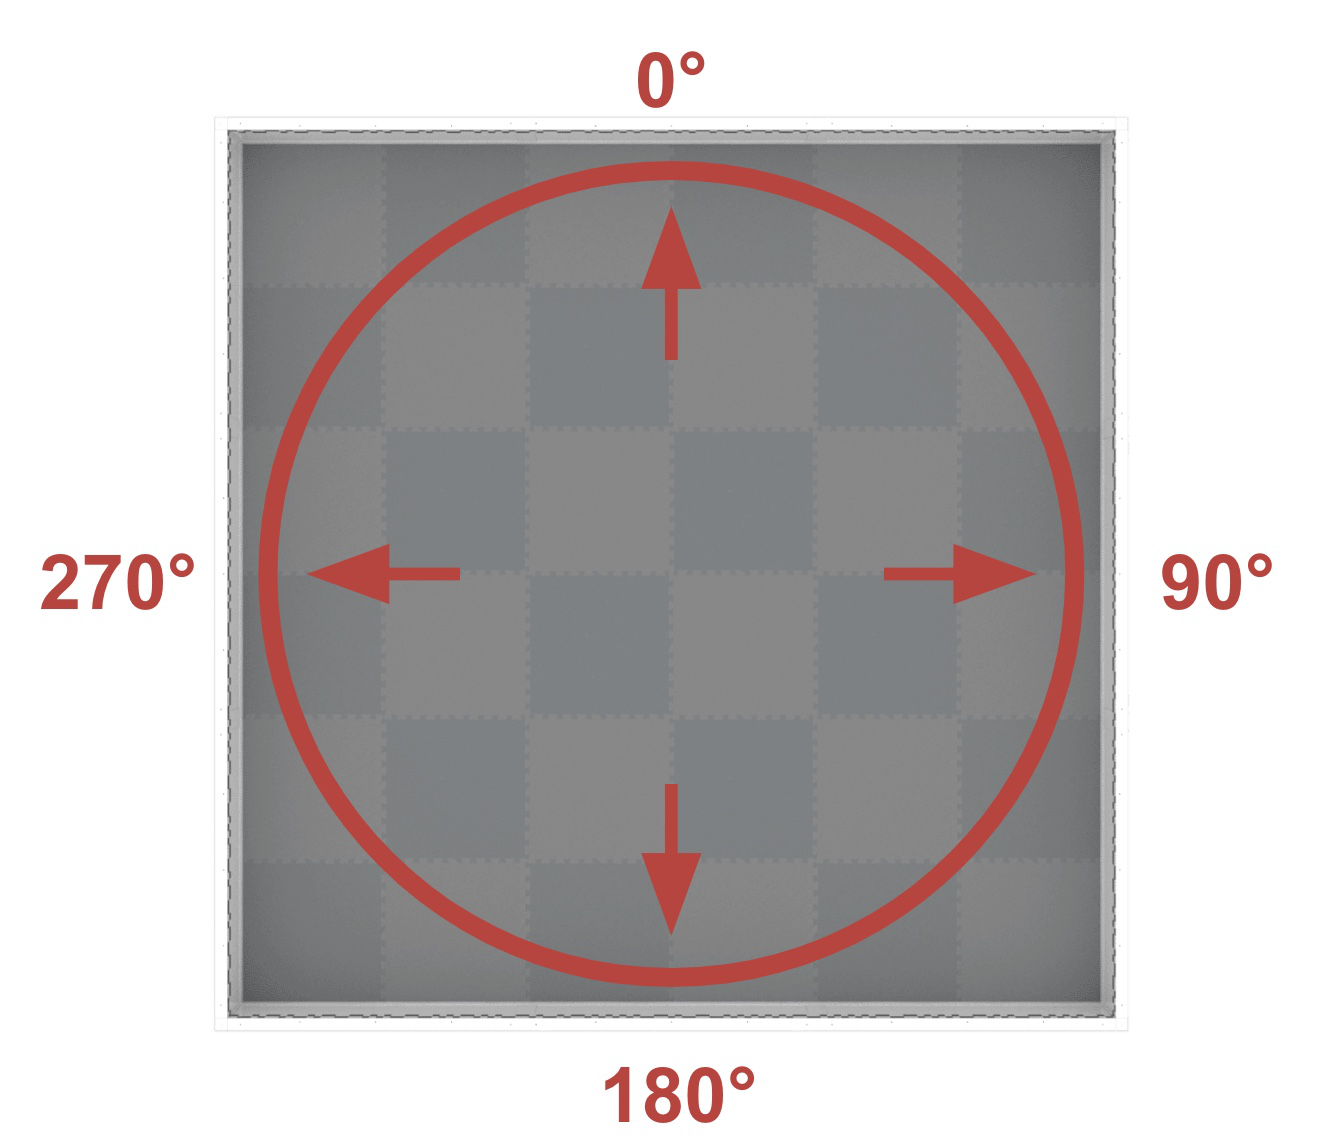
GPS-kurs-blocket returnerar referenspunktens kurs baserat på fältets orientering från 0 till 359,9 grader.
Kursen motsvarar den absoluta fältkursen, som är ett intervall från 0º till 359,9º medurs. 0º är i klockan 12-positionen.
([GPS1 v] riktning i grader)
Parametrar |
Beskrivning |
|---|---|
anordning |
Vilken GPS-sensor som ska användas, konfigureras i fönstret Enheter. |
GPS-acceleration#
Blocket GPS-acceleration returnerar robotens acceleration på en specificerad axel från -4,0 till 4,0 Gs.
([GPS1 v] acceleration på [X v]-axeln i g)
Parametrar |
Beskrivning |
|---|---|
anordning |
Vilken GPS-sensor som ska användas, konfigureras i fönstret Enheter. |
axel |
Vilken axel att använda:
|
GPS-gyrohastighet#
Blocket GPS-gyrohastighet returnerar robotens rotationshastighet på en vald axel.
([GPS1 v] gyrohastighet för [X v] axel i [dps v])
Parametrar |
Beskrivning |
|---|---|
anordning |
Vilken GPS-sensor som ska användas, konfigureras i fönstret Enheter. |
axel |
Vilken axel att använda:
|
enhet |
Måttenhet:
|
GPS-orientering#
Blocket GPS-orientering returnerar robotens rullnings-, lutnings- eller girningsorientering i grader.
([GPS1 v] orientering av [roll v] i grader)
Parametrar |
Beskrivning |
|---|---|
anordning |
Vilken GPS-sensor som ska användas, konfigureras i fönstret Enheter. |
orientering |
Vilken orientering som ska returneras:
|
GPS-signalkvalitet#
Blocket GPS-signalkvalitet returnerar GPS-sensorns signalstyrka som en procentandel.
Möjliga värden |
Beskrivning |
|---|---|
100 |
All rapporterad positions- och kursdata från GPS-sensorn är giltig. |
~90 |
Positionsdata beräknas inte längre genom att hämta information från GPS-fältkoden, utan snarare genom alternativa metoder. |
0–80 |
Endast GPS-sensorns kursvärden är giltiga, men allt eftersom det går längre tid och en GPS-sensor inte skannar tillräckligt med GPS-fältkoden för att korrekt bestämma position och kursinformation, kommer den rapporterade signalkvaliteten att fortsätta att sjunka tills 0, då all GPS-sensordata i praktiken fryses och inte längre är giltig. |
([GPS1 v] signalkvalitet i %)
Parametrar |
Beskrivning |
|---|---|
anordning |
Vilken GPS-sensor som ska användas, konfigureras i fönstret Enheter. |
när GPS-riktningen ändrades#
Blocket när GPS-riktningen ändrades kör den bifogade stacken när GPS-sensorn detekterar en riktningsändring.
när [GPS1 v] riktning ändras :: hat events
Parametrar |
Beskrivning |
|---|---|
anordning |
Vilken GPS-sensor som ska användas, konfigureras i fönstret Enheter. |