
GPS-érzékelő#
Bevezetés#
A V5 GPS (Game Positioning System™) érzékelő pontos pozíció- és tájoláskövetést biztosít a VEX pályán lévő robot számára. A pálya kerülete mentén mért GPS-kódot használja a robot X és Y koordinátáinak és irányának valós idejű kiszámításához.
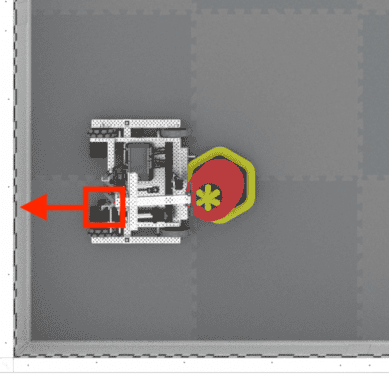
A GPS-érzékelő a robot pozícióját egy referenciapont segítségével adja vissza, amelyet a rendszer automatikusan kiszámít a GPS-érzékelő Eszközök ablakban történő konfigurálásakor megadott eltolások alapján.
A GPS-érzékelővel kapcsolatos további információkért olvassa el a GPS-érzékelő használata VEX V5-tel című részt a VEX könyvtárban.
A referenciapont a GPS-érzékelő saját (0, 0) pozíciójaként működik, ahol a GPS-blokkok által visszaadott összes koordináta, irány és mozgás ehhez a konfigurált ponthoz viszonyított.
Az alábbiakban a rendelkezésre álló blokkok listája található:
GPS kalibrálása – Kalibrálja a GPS-érzékelőt, hogy annak irányát állítsa be az aktuális hajtáslánc irányának.
GPS hely beállítása – Beállítja a referenciapont helyzetét és irányát a táblán.
GPS pozíció – Visszaadja a referenciapont x vagy y koordinátáját a mezőn.
GPS irány – Visszaadja a referenciapont irányát a terepi tájolás alapján.
GPS gyorsulás – Visszaadja a robot gyorsulását egy kiválasztott tengely mentén.
GPS giroszkóp sebesség – Visszaadja a robot forgási sebességét egy kiválasztott tengely mentén.
GPS orientation – Visszaadja a robot gördülési, dőlési vagy elfordulási irányát fokban.
GPS jel minősége – Visszaadja a GPS-érzékelő jelerősségét.
ha a GPS iránya megváltozott – Lefuttatja a csatolt veremfájlt, valahányszor a GPS-érzékelő irányváltozást észlel.
GPS kalibrálása#
A GPS kalibrálása blokk kalibrálja a referenciapontot, és a konfigurált irányt állítja be az aktuális hajtáslánc-irányként. Ez idő alatt a robotnak teljesen mozdulatlanul kell maradnia, mivel a kalibrálás közbeni mozgás pontatlan eredményeket eredményez.
[GPS1 v] kalibrálása
Paraméterek |
Leírás |
|---|---|
eszköz |
A használandó GPS-érzékelő az Eszközök ablakban konfigurálható. |
GPS-hely beállítása#
A GPS-hely beállítása blokk manuálisan állítja be a referenciapont pozícióját és irányát a táblán. Ez a pontatlanságok csökkentésére szolgál, ha a GPS-érzékelő indításkor túl közel van a tábla falaihoz ahhoz, hogy elegendő mennyiségű GPS-táblakódot lásson.
[GPS1 v] helyzet beállítása x [0] y [0] [mm v] és irány [0] fokra
Paraméterek |
Leírás |
|---|---|
eszköz |
A használandó GPS-érzékelő az Eszközök ablakban konfigurálható. |
x |
A mezőn lévő referenciapont x koordinátája. |
y |
A terepen lévő referenciapont y koordinátája. |
koordinátaegység |
Az x és y koordináták mértékegysége:
|
cím |
A referenciapont iránya az abszolút mezőirányhoz képest 0 és 359,9 fok között. |
GPS-pozíció#
A GPS pozíció blokk visszaadja a referenciapont x vagy y koordinátáját a mezőn.
([GPS1 v] pozíciója [X v] [mm v] egységben :: custom-sensing)
Paraméterek |
Leírás |
|---|---|
eszköz |
A használandó GPS-érzékelő az Eszközök ablakban konfigurálható. |
tengely |
Melyik tengelyt kell használni:
|
egység |
Mértékegység:
|
GPS-irány#
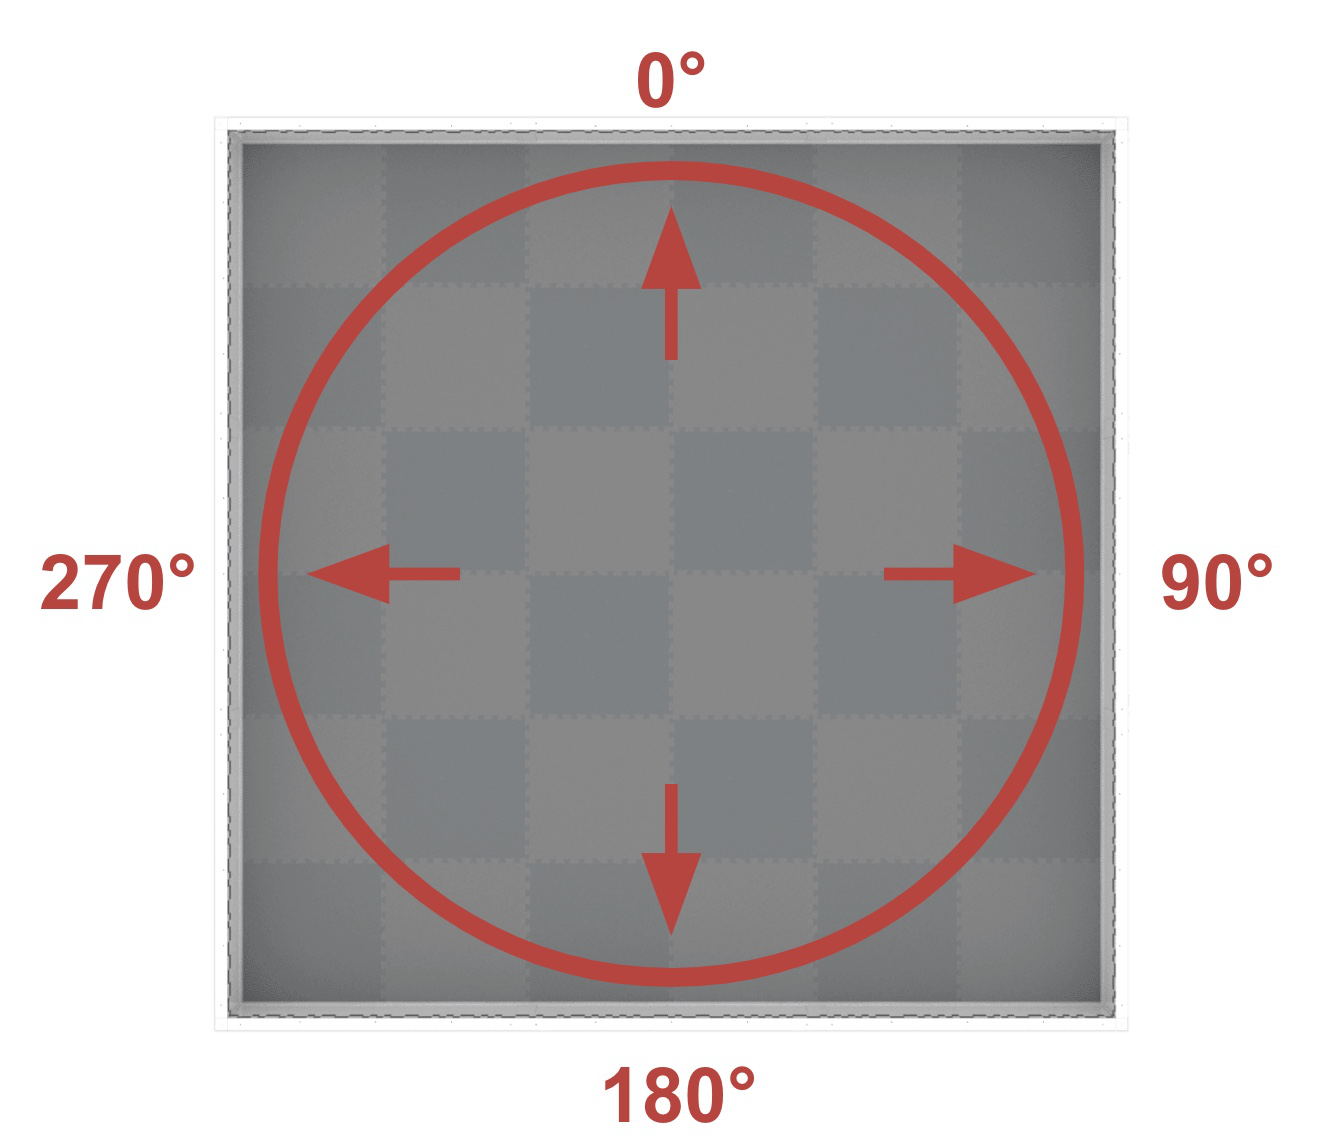
A GPS irány blokk a terep 0 és 359,9 fok közötti tájolása alapján adja vissza a referenciapont irányát.
A haladási irány az abszolút mezőiránynak felel meg, amely az óramutató járásával megegyező irányban 0º és 359,9º közötti tartomány. A 0º a 12 órás pozícióban van.
([GPS1 v] iránya fokban)
Paraméterek |
Leírás |
|---|---|
eszköz |
A használandó GPS-érzékelő az Eszközök ablakban konfigurálható. |
GPS gyorsulás#
A GPS gyorsulás blokk a robot megadott tengely mentén mért gyorsulását adja vissza -4,0 és 4,0 Gs között.
([GPS1 v] gyorsulása [X v] tengelyen g-ben)
Paraméterek |
Leírás |
|---|---|
eszköz |
A használandó GPS-érzékelő az Eszközök ablakban konfigurálható. |
tengely |
Melyik tengelyt kell használni:
|
GPS giroszkóp sebesség#
A GPS giroszkóp sebesség blokk visszaadja a robot forgási sebességét egy kiválasztott tengely mentén.
([GPS1 v] giroszkóp sebesség [X v] tengelyen [dps v]tengelyen)
Paraméterek |
Leírás |
|---|---|
eszköz |
A használandó GPS-érzékelő az Eszközök ablakban konfigurálható. |
tengely |
Melyik tengelyt kell használni:
|
egység |
Mértékegység:
|
GPS-orientáció#
A GPS orientation blokk fokban adja vissza a robot gördülési, dőlési vagy elfordulási irányát.
([GPS1 v] tájolása [dőlés v] fokban)
Paraméterek |
Leírás |
|---|---|
eszköz |
A használandó GPS-érzékelő az Eszközök ablakban konfigurálható. |
tájolás |
Melyik irányt kell visszaadni:
|
GPS-jel minősége#
A GPS jel minősége blokk a GPS-érzékelő jelerősségét adja vissza százalékban.
Lehetséges értékek |
Leírás |
|---|---|
100 |
A GPS-érzékelőtől származó összes jelentett pozíció- és irányadat érvényes. |
~90 |
A pozícióadatokat már nem a GPS terepi kódból származó információk kinyerésével, hanem alternatív eszközökkel számítják ki. |
0 - 80 |
Csak a GPS-érzékelő irányértékei érvényesek, de ahogy egyre több idő telik el, és a GPS-érzékelő nem olvassa be a GPS mezőkód elegendő részét a pozíció és az irányadatok pontos meghatározásához, a jelentett jel minősége folyamatosan romlik 0-ig, ahol a GPS-érzékelő adatai gyakorlatilag lefagynak és már nem érvényesek. |
([GPS1 v] jelerőssége %)
Paraméterek |
Leírás |
|---|---|
eszköz |
A használandó GPS-érzékelő az Eszközök ablakban konfigurálható. |
amikor a GPS irány megváltozott#
A GPS irányváltozása esetén blokk a csatolt verem lefuttatása során a GPS-érzékelő irányváltozást észlel.
amikor [GPS1 v] iránya megváltozik :: hat events
Paraméterek |
Leírás |
|---|---|
eszköz |
A használandó GPS-érzékelő az Eszközök ablakban konfigurálható. |