
জিপিএস সেন্সর#
ভূমিকা#
V5 GPS (গেম পজিশনিং সিস্টেম™) সেন্সরটি VEX ফিল্ডে থাকা একটি রোবটের সঠিক অবস্থান এবং অভিমুখ ট্র্যাক করে। এটি ফিল্ডের পরিধি বরাবর থাকা GPS ফিল্ড কোড ব্যবহার করে রিয়েল টাইমে রোবটটির X ও Y স্থানাঙ্ক এবং দিক নির্ণয় করে।
ডিভাইসেস উইন্ডোতে জিপিএস সেন্সরটি কনফিগার করার সময় প্রবেশ করানো অফসেটগুলো থেকে স্বয়ংক্রিয়ভাবে গণনা করা একটি রেফারেন্স পয়েন্ট ব্যবহার করে জিপিএস সেন্সরটি রোবটের অবস্থান নির্ণয় করে।
GPS সেন্সর সম্পর্কে আরও তথ্যের জন্য, VEX লাইব্রেরিতে VEX V5 এর সাথে GPS সেন্সর ব্যবহার করা পড়ুন।
রেফারেন্স পয়েন্টটি জিপিএস সেন্সরের নিজস্ব (0, 0) অবস্থান হিসাবে কাজ করে, যেখানে জিপিএস ব্লক দ্বারা প্রাপ্ত সমস্ত স্থানাঙ্ক, দিক এবং গতিবিধি এই কনফিগার করা পয়েন্টের সাপেক্ষে নির্ধারিত হয়।
নিচে উপলব্ধ ব্লকগুলোর একটি তালিকা দেওয়া হলো:
GPS ক্যালিব্রেট করুন – GPS সেন্সরের হেডিংকে বর্তমান ড্রাইভট্রেন হেডিং হিসাবে সেট করার জন্য এটিকে ক্যালিব্রেট করে।
GPS অবস্থান সেট করুন – মাঠে রেফারেন্স পয়েন্টের অবস্থান এবং অভিমুখ নির্ধারণ করে।
GPS অবস্থান – ফিল্ডে রেফারেন্স পয়েন্টের x বা y স্থানাঙ্ক ফেরত দেয়।
GPS heading – ফিল্ডের অভিমুখের উপর ভিত্তি করে রেফারেন্স পয়েন্টের হেডিং ফেরত দেয়।
GPS ত্বরণ – নির্বাচিত অক্ষে রোবটের ত্বরণ ফেরত দেয়।
GPS জাইরো রেট – নির্বাচিত অক্ষে রোবটের ঘূর্ণন গতি ফেরত দেয়।
GPS orientation – রোবটের রোল, পিচ, বা ইয়ো ওরিয়েন্টেশন ডিগ্রিতে ফেরত দেয়।
GPS সিগন্যালের মান – GPS সেন্সরের সিগন্যালের শক্তি ফেরত দেয়।
যখন GPS হেডিং পরিবর্তিত হয় – যখনই GPS সেন্সর হেডিং-এর পরিবর্তন শনাক্ত করে, তখন সংযুক্ত স্ট্যাকটি চালায়।
জিপিএস ক্যালিব্রেট করুন#
ক্যালিব্রেট জিপিএস ব্লকটি রেফারেন্স পয়েন্টকে ক্যালিব্রেট করে এবং এর কনফিগার করা হেডিংকে বর্তমান ড্রাইভট্রেইন হেডিং হিসেবে সেট করে। এই সময়ে রোবটটিকে অবশ্যই সম্পূর্ণ স্থির থাকতে হবে, কারণ ক্যালিব্রেশনের সময় নড়াচড়া করলে ভুল ফলাফল পাওয়া যাবে।
[GPS1 v] ক্যালিব্রেট করো
প্যারামিটার |
বর্ণনা |
|---|---|
ডিভাইস |
কোন জিপিএস সেন্সরটি ব্যবহার করা হবে, তা ডিভাইসেস উইন্ডোতে কনফিগার করা হয়। |
জিপিএস অবস্থান সেট করুন#
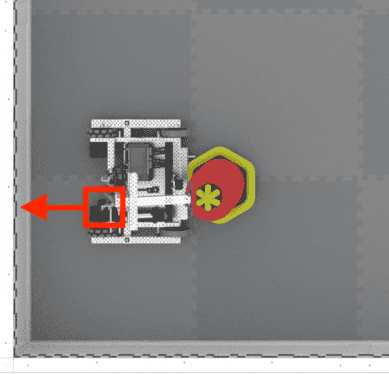
সেট জিপিএস লোকেশন ব্লকটি ফিল্ডের উপর রেফারেন্স পয়েন্টের অবস্থান এবং দিক ম্যানুয়ালি নির্ধারণ করে। যদি চালুর সময় জিপিএস সেন্সরটি ফিল্ডের দেয়ালের খুব কাছে থাকার কারণে জিপিএস ফিল্ড কোডের পর্যাপ্ত অংশ তার দৃষ্টিসীমার মধ্যে না আসে, তবে নির্ভুলতার অভাব কমাতে এটি করা যেতে পারে।
[GPS1 v]-এর অবস্থান x [0] y [0] [mm v] এবং দিকনির্দেশ [0] ডিগ্রি সেট করো
প্যারামিটার |
বর্ণনা |
|---|---|
ডিভাইস |
কোন জিপিএস সেন্সরটি ব্যবহার করা হবে, তা ডিভাইসেস উইন্ডোতে কনফিগার করা হয়। |
x |
ক্ষেত্রের উপর অবস্থিত নির্দেশক বিন্দুটির x স্থানাঙ্ক। |
y |
ক্ষেত্রের উপর অবস্থিত নির্দেশক বিন্দুটির y স্থানাঙ্ক। |
স্থানাঙ্ক একক |
x এবং y স্থানাঙ্কের পরিমাপের একক:
|
শিরোনাম |
রেফারেন্স পয়েন্টটি যে দিকে অভিমুখী আছে, তা ০ থেকে ৩৫৯.৯ ডিগ্রি পর্যন্ত পরম ফিল্ড হেডিং-এর সাপেক্ষে। |
জিপিএস অবস্থান#
GPS পজিশন ব্লকটি ফিল্ডের উপর রেফারেন্স পয়েন্টটির x বা y স্থানাঙ্ক প্রদান করে।
([mm v]-এ [GPS1 v]-এর [X v] অবস্থান :: custom-sensing)
প্যারামিটার |
বর্ণনা |
|---|---|
ডিভাইস |
কোন জিপিএস সেন্সরটি ব্যবহার করা হবে, তা ডিভাইসেস উইন্ডোতে কনফিগার করা হয়। |
অক্ষ |
কোন অক্ষটি ব্যবহার করবেন:
|
ইউনিট |
পরিমাপের একক:
|
জিপিএস দিকনির্দেশনা#
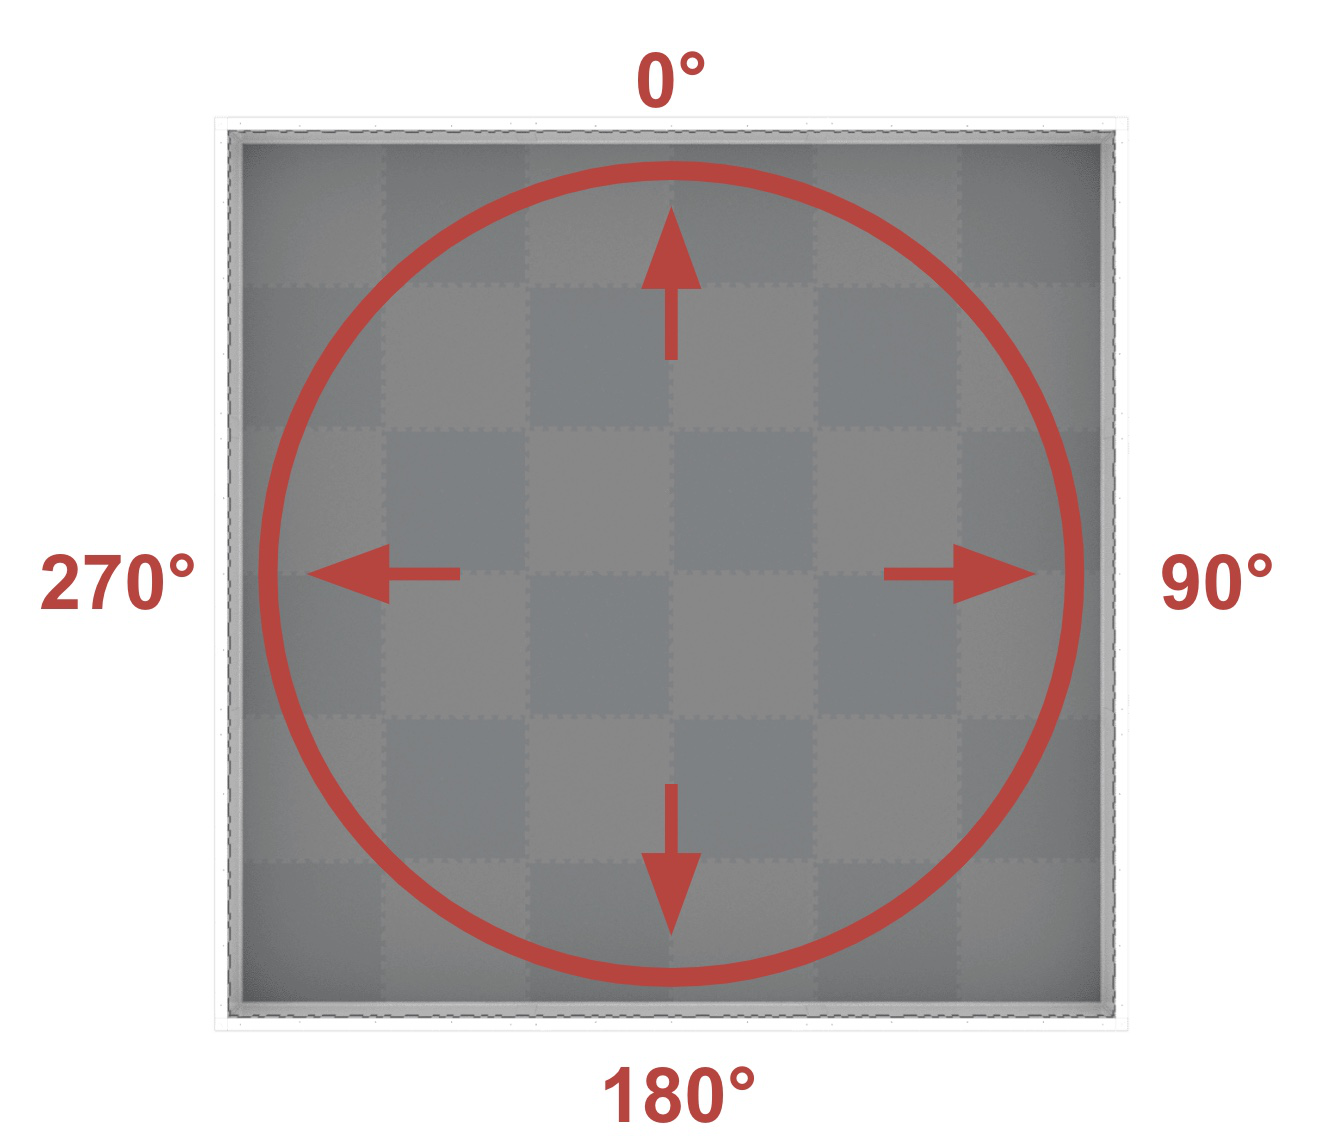
GPS হেডিং ব্লকটি ফিল্ডের ওরিয়েন্টেশনের উপর ভিত্তি করে ০ থেকে ৩৫৯.৯ ডিগ্রির মধ্যে রেফারেন্স পয়েন্টের হেডিং প্রদান করে।
হেডিংটি পরম ফিল্ড হেডিং-এর অনুরূপ, যা ঘড়ির কাঁটার দিকে ০º থেকে ৩৫৯.৯º পর্যন্ত একটি পরিসর। ০º হলো ১২টার অবস্থান।
(ডিগ্রিতে [GPS1 v]-এর দিকনির্দেশ)
প্যারামিটার |
বর্ণনা |
|---|---|
ডিভাইস |
কোন জিপিএস সেন্সরটি ব্যবহার করা হবে, তা ডিভাইসেস উইন্ডোতে কনফিগার করা হয়। |
জিপিএস ত্বরণ#
জিপিএস অ্যাক্সিলারেশন ব্লকটি একটি নির্দিষ্ট অক্ষে রোবটের ত্বরণ -৪.০ থেকে ৪.০ জি পর্যন্ত প্রদান করে।
(g-তে [GPS1 v]-এর [X v] অক্ষের ত্বরণ)
প্যারামিটার |
বর্ণনা |
|---|---|
ডিভাইস |
কোন জিপিএস সেন্সরটি ব্যবহার করা হবে, তা ডিভাইসেস উইন্ডোতে কনফিগার করা হয়। |
অক্ষ |
কোন অক্ষটি ব্যবহার করবেন:
|
জিপিএস জাইরো রেট#
GPS gyro rate ব্লকটি নির্বাচিত অক্ষ বরাবর রোবটের ঘূর্ণন গতি প্রদান করে।
([GPS1 v]এ [X v] অক্ষের [dps v] জাইরো রেট)
প্যারামিটার |
বর্ণনা |
|---|---|
ডিভাইস |
কোন জিপিএস সেন্সরটি ব্যবহার করা হবে, তা ডিভাইসেস উইন্ডোতে কনফিগার করা হয়। |
অক্ষ |
কোন অক্ষটি ব্যবহার করবেন:
|
ইউনিট |
পরিমাপের একক:
|
জিপিএস অভিমুখীকরণ#
GPS orientation ব্লকটি রোবটের রোল, পিচ বা ইয়ো ওরিয়েন্টেশন ডিগ্রিতে ফেরত দেয়।
(ডিগ্রিতে [GPS1 v]-এর [রোল v] অভিমুখ)
প্যারামিটার |
বর্ণনা |
|---|---|
ডিভাইস |
কোন জিপিএস সেন্সরটি ব্যবহার করা হবে, তা ডিভাইসেস উইন্ডোতে কনফিগার করা হয়। |
অভিমুখীকরণ |
কোন অভিমুখে ফিরে আসতে হবে:
|
জিপিএস সংকেতের গুণমান#
জিপিএস সিগন্যাল কোয়ালিটি ব্লকটি জিপিএস সেন্সরের সিগন্যাল শক্তি শতাংশ হিসাবে প্রদর্শন করে।
সম্ভাব্য মান |
বর্ণনা |
|---|---|
১০০ |
জিপিএস সেন্সর থেকে প্রাপ্ত সমস্ত অবস্থানগত ও দিকনির্দেশক ডেটা বৈধ। |
~৯০ |
অবস্থানগত কোনো ডেটা এখন আর জিপিএস ফিল্ড কোড থেকে তথ্য সংগ্রহ করে গণনা করা হচ্ছে না, বরং বিকল্প উপায়ে তা করা হচ্ছে। |
০ - ৮০ |
শুধুমাত্র জিপিএস সেন্সরের হেডিং মানগুলোই বৈধ থাকে, কিন্তু সময় যত গড়াতে থাকে এবং একটি জিপিএস সেন্সর সঠিকভাবে অবস্থান ও হেডিং তথ্য নির্ধারণ করার জন্য যথেষ্ট জিপিএস ফিল্ড কোড স্ক্যান করতে পারে না, রিপোর্ট করা সিগন্যালের মান ক্রমাগত কমতে কমতে ০-তে পৌঁছায়, যেখানে জিপিএস সেন্সরের যেকোনো ডেটা কার্যত স্থির হয়ে যায় এবং আর বৈধ থাকে না। |
(% [GPS1 v]-এর সংকেত মান)
প্যারামিটার |
বর্ণনা |
|---|---|
ডিভাইস |
কোন জিপিএস সেন্সরটি ব্যবহার করা হবে, তা ডিভাইসেস উইন্ডোতে কনফিগার করা হয়। |
যখন GPS দিক পরিবর্তন হয়#
যখন জিপিএস হেডিং পরিবর্তিত হয় ব্লকটি, যখনই জিপিএস সেন্সর হেডিং-এর কোনো পরিবর্তন শনাক্ত করে, তখনই সংযুক্ত স্ট্যাকটি চালায়।
যখন [GPS1 v]-এর দিকনির্দেশ পরিবর্তিত হয় :: hat events
প্যারামিটার |
বর্ণনা |
|---|---|
ডিভাইস |
কোন জিপিএস সেন্সরটি ব্যবহার করা হবে, তা ডিভাইসেস উইন্ডোতে কনফিগার করা হয়। |