
GPS-датчик#
Введение#
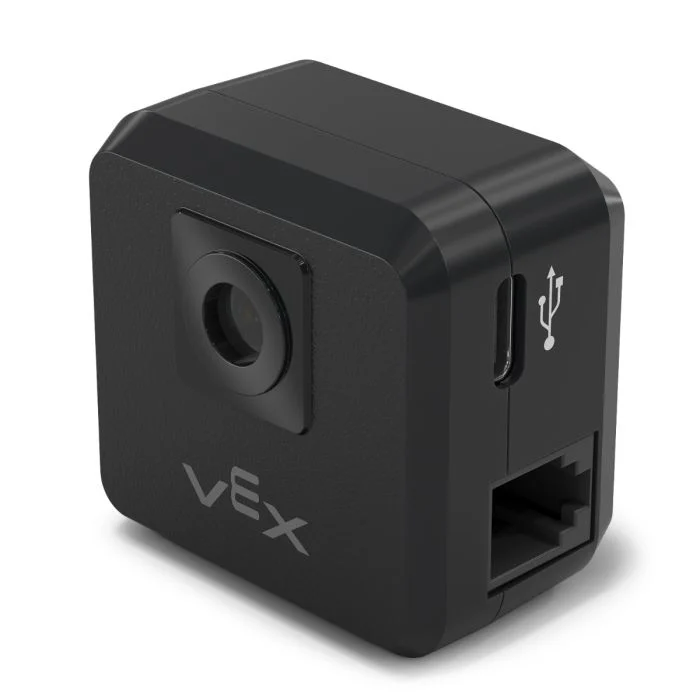
Датчик V5 GPS (Game Positioning System™) обеспечивает точное отслеживание положения и ориентации робота на поле VEX. Он использует код GPS поля по периметру поля для расчета координат X и Y, а также направления движения робота в режиме реального времени.
Датчик GPS возвращает координаты робота, используя точку отсчета, автоматически вычисленную на основе смещений, введенных при настройке датчика GPS в окне «Устройства».
Для получения дополнительной информации о датчике GPS, прочтите Использование датчика GPS с VEX V5 в библиотеке VEX.
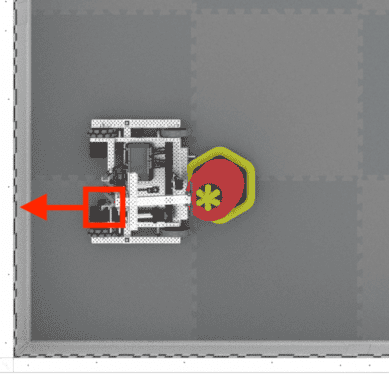
Опорная точка выступает в качестве собственной позиции (0, 0) GPS-датчика, относительно которой рассчитываются все координаты, направления и перемещения, возвращаемые блоками GPS.
Ниже приведён список доступных блоков:
калибровка GPS – Калибрует датчик GPS, чтобы установить его направление в соответствии с текущим направлением трансмиссии.
установить местоположение GPS – Устанавливает положение и направление опорной точки на поле.
Позиция GPS – Возвращает координаты x или y опорной точки на поле.
Направление GPS – Возвращает направление опорной точки на основе ориентации поля.
Ускорение GPS – Возвращает ускорение робота по выбранной оси.
Частота вращения гироскопа GPS – Возвращает скорость вращения робота по выбранной оси.
Ориентация GPS – Возвращает ориентацию робота по крену, тангажу или рысканию в градусах.
Качество сигнала GPS – Возвращает уровень сигнала датчика GPS.
при изменении курса GPS – Запускает прикрепленный стек всякий раз, когда датчик GPS обнаруживает изменение курса.
калибровка GPS#
Блок калибровки GPS калибрует опорную точку, устанавливая ее заданное направление в соответствии с текущим направлением движения трансмиссии. В это время робот должен оставаться совершенно неподвижным, поскольку движение во время калибровки приведет к неточным результатам.
калибровать [GPS1 v]
Параметры |
Описание |
|---|---|
устройство |
Какой GPS-датчик использовать, настраивается в окне «Устройства». |
установить местоположение по GPS#
Блок установка местоположения GPS вручную задает положение и направление опорной точки на поле. Это можно сделать для уменьшения неточностей, если датчик GPS находится слишком близко к стенам поля при запуске, чтобы охватить достаточное количество GPS-кода поля.
установить местоположение [GPS1 v] x [0] y [0] [мм v] и курс [0] градусов
Параметры |
Описание |
|---|---|
устройство |
Какой GPS-датчик использовать, настраивается в окне «Устройства». |
х |
Координата x опорной точки на поле. |
й |
Координата Y опорной точки на поле. |
единица координат |
Единицы измерения для координат x и y:
|
заголовок |
Направление, в котором ориентирована опорная точка относительно абсолютного направления поля, варьируется от 0 до 359,9 градусов. |
GPS-координаты#
Блок GPS-позиционирование возвращает координаты x или y опорной точки на поле.
([GPS1 v] позиция [X v] в [мм v] :: custom-sensing)
Параметры |
Описание |
|---|---|
устройство |
Какой GPS-датчик использовать, настраивается в окне «Устройства». |
ось |
Какую ось использовать:
|
единица |
Единица измерения:
|
Направление GPS#
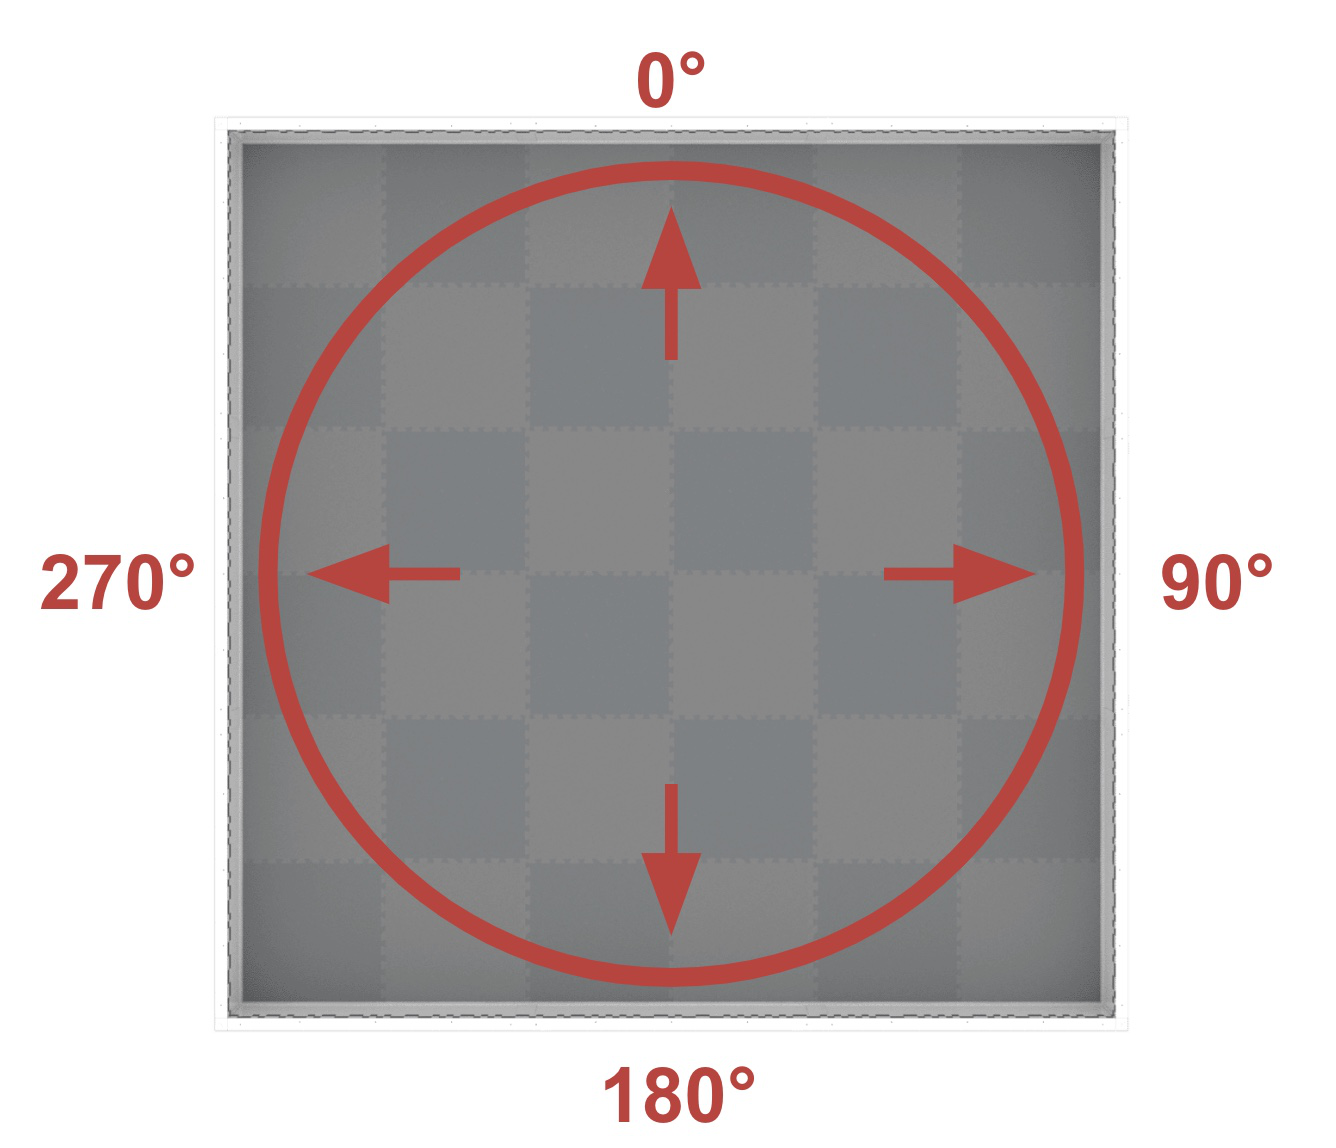
Блок GPS-направление возвращает направление опорной точки на основе ориентации поля в диапазоне от 0 до 359,9 градусов.
Направление соответствует абсолютному курсу полевого прибора, который составляет от 0º до 359,9º по часовой стрелке. 0º соответствует положению «12 часов».
([GPS1 v] курс в градусах)
Параметры |
Описание |
|---|---|
устройство |
Какой GPS-датчик использовать, настраивается в окне «Устройства». |
Ускорение GPS#
Блок ускорение GPS возвращает ускорение робота по заданной оси в диапазоне от -4,0 до 4,0 G.
([GPS1 v] ускорение по оси [X v] в g)
Параметры |
Описание |
|---|---|
устройство |
Какой GPS-датчик использовать, настраивается в окне «Устройства». |
ось |
Какую ось использовать:
|
Скорость вращения гироскопа GPS#
Блок GPS-гироскопической частоты возвращает скорость вращения робота по выбранной оси.
([GPS1 v] гироскопическая скорость по оси [X v] в [dps v])
Параметры |
Описание |
|---|---|
устройство |
Какой GPS-датчик использовать, настраивается в окне «Устройства». |
ось |
Какую ось использовать:
|
единица |
Единица измерения:
|
GPS-ориентация#
Блок Ориентация GPS возвращает значения крена, тангажа или рыскания робота в градусах.
([GPS1 v] ориентация [крен v] в градусах)
Параметры |
Описание |
|---|---|
устройство |
Какой GPS-датчик использовать, настраивается в окне «Устройства». |
ориентация |
Какую ориентацию вернуть:
|
Качество сигнала GPS#
Блок качество сигнала GPS отображает уровень сигнала GPS-датчика в процентах.
Возможные значения |
Описание |
|---|---|
100 |
Все данные о местоположении и направлении, полученные от GPS-датчика, являются достоверными. |
~90 |
В настоящее время данные о местоположении рассчитываются не путем получения информации из полевого кода GPS, а с помощью альтернативных методов. |
0 - 80 |
Действительными являются только значения направления, полученные от GPS-датчика, но по мере того, как проходит время, в течение которого GPS-датчик не сканирует достаточное количество данных из GPS-полевого кода для точного определения местоположения и направления, качество сообщаемого сигнала будет продолжать падать, пока не достигнет нуля, после чего любые данные GPS-датчика фактически замораживаются и становятся недействительными. |
(качество сигнала [GPS1 v] в %)
Параметры |
Описание |
|---|---|
устройство |
Какой GPS-датчик использовать, настраивается в окне «Устройства». |
когда изменился курс GPS#
Блок при изменении курса GPS запускает прикрепленный стек всякий раз, когда датчик GPS обнаруживает изменение курса.
когда курс [GPS1 v] изменился :: hat events
Параметры |
Описание |
|---|---|
устройство |
Какой GPS-датчик использовать, настраивается в окне «Устройства». |