
Αισθητήρας GPS#
Εισαγωγή#
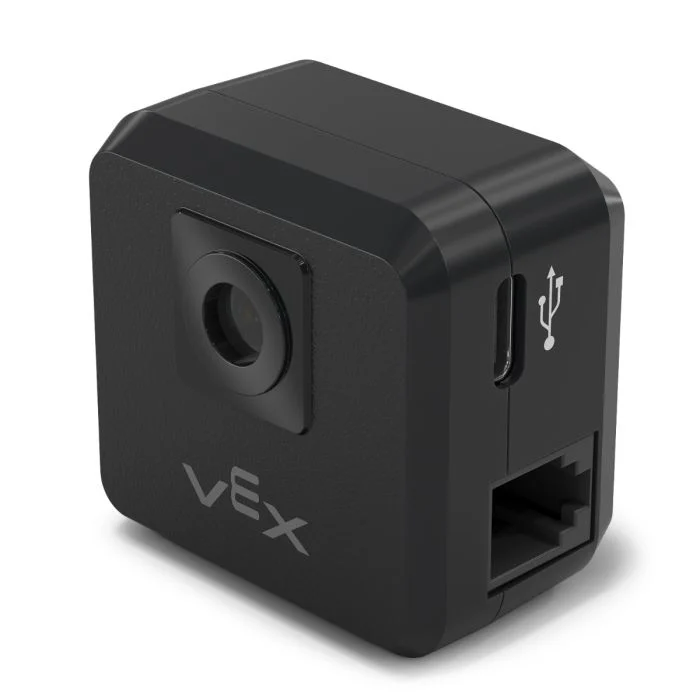
Ο αισθητήρας GPS (Game Positioning System™) παρέχει ακριβή παρακολούθηση θέσης και προσανατολισμού για ένα ρομπότ στο Πεδίο VEX. Χρησιμοποιεί τον Κώδικα Πεδίου GPS γύρω από την περίμετρο του Πεδίου για να υπολογίσει τις συντεταγμένες X και Y και την κατεύθυνση του ρομπότ σε πραγματικό χρόνο.
Ο αισθητήρας GPS επιστρέφει τη θέση του ρομπότ χρησιμοποιώντας ένα σημείο αναφοράς που υπολογίζεται αυτόματα από τις μετατοπίσεις που εισάγονται κατά τη διαμόρφωση του αισθητήρα GPS στο παράθυρο Συσκευές.
Για περισσότερες πληροφορίες σχετικά με τον αισθητήρα GPS, διαβάστε την ενότητα Χρήση του αισθητήρα GPS με το VEX V5 στη βιβλιοθήκη VEX.
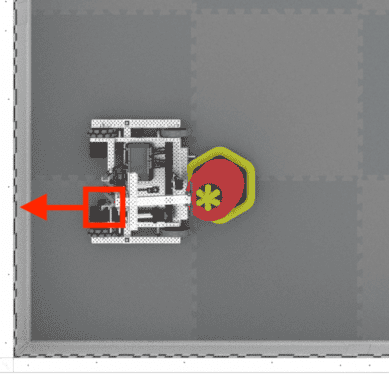
Το σημείο αναφοράς λειτουργεί ως η θέση (0, 0) του αισθητήρα GPS, όπου όλες οι συντεταγμένες, οι κατευθύνσεις και οι κινήσεις που επιστρέφονται από τα μπλοκ GPS είναι σχετικές με αυτό το διαμορφωμένο σημείο.
Παρακάτω είναι μια λίστα με τα διαθέσιμα μπλοκ:
βαθμονόμηση GPS – Βαθμονομεί τον αισθητήρα GPS για να ορίσει την κατεύθυνσή του ως την τρέχουσα κατεύθυνση του συστήματος μετάδοσης κίνησης.
ορισμός τοποθεσίας GPS – Ορίζει τη θέση και την κατεύθυνση του σημείου αναφοράς στο Πεδίο.
Θέση GPS – Επιστρέφει τη συντεταγμένη x ή y του σημείου αναφοράς στο Πεδίο.
Κατεύθυνση GPS – Επιστρέφει την κατεύθυνση του σημείου αναφοράς με βάση τον προσανατολισμό του πεδίου.
Επιτάχυνση GPS – Επιστρέφει την επιτάχυνση του ρομπότ σε έναν επιλεγμένο άξονα.
GPS gyro rate – Επιστρέφει την ταχύτητα περιστροφής του ρομπότ σε έναν επιλεγμένο άξονα.
Προσανατολισμός GPS – Επιστρέφει τον προσανατολισμό κύλισης, κλίσης ή εκτροπής του ρομπότ σε μοίρες.
Ποιότητα σήματος GPS – Επιστρέφει την ισχύ του σήματος του αισθητήρα GPS.
όταν άλλαξε η κατεύθυνση GPS – Εκτελεί τη συνδεδεμένη στοίβα κάθε φορά που ο αισθητήρας GPS ανιχνεύει αλλαγή στην κατεύθυνση.
βαθμονόμηση GPS#
Το μπλοκ βαθμονόμηση GPS βαθμονομεί το σημείο αναφοράς, ορίζοντας την διαμορφωμένη κατεύθυνσή του ως την τρέχουσα κατεύθυνση του συστήματος μετάδοσης κίνησης. Κατά τη διάρκεια αυτής της περιόδου, το ρομπότ πρέπει να παραμείνει εντελώς ακίνητο, καθώς η κίνηση κατά τη βαθμονόμηση θα παράγει ανακριβή αποτελέσματα.
βαθμονόμηση [GPS1 v]
Παράμετροι |
Περιγραφή |
|---|---|
συσκευή |
Ποιος αισθητήρας GPS θα χρησιμοποιηθεί, όπως έχει διαμορφωθεί στο παράθυρο Συσκευές. |
ορισμός τοποθεσίας GPS#
Το μπλοκ ορισμός τοποθεσίας GPS ορίζει χειροκίνητα τη θέση και την κατεύθυνση του σημείου αναφοράς στο Πεδίο. Αυτό μπορεί να γίνει για να μειωθούν οι ανακρίβειες εάν ο αισθητήρας GPS βρίσκεται πολύ κοντά στα τοιχώματα του Πεδίου κατά την εκκίνηση για να λάβει επαρκή ποσότητα του Κώδικα Πεδίου GPS στην προβολή του.
ορισμός τοποθεσίας [GPS1 v] σε x [0] y [0] [mm v] και κατεύθυνση [0] μοίρες
Παράμετροι |
Περιγραφή |
|---|---|
συσκευή |
Ποιος αισθητήρας GPS θα χρησιμοποιηθεί, όπως έχει διαμορφωθεί στο παράθυρο Συσκευές. |
χ |
Η συντεταγμένη x του σημείου αναφοράς στο Πεδίο. |
y |
Η συντεταγμένη y του σημείου αναφοράς στο Πεδίο. |
μονάδα συντεταγμένων |
Η μονάδα μέτρησης για τις συντεταγμένες x και y:
|
επικεφαλίδα |
Η κατεύθυνση προς την οποία είναι στραμμένο το σημείο αναφοράς σε σχέση με την απόλυτη κατεύθυνση πεδίου από 0 έως 359,9 μοίρες. |
Θέση GPS#
Το μπλοκ θέση GPS επιστρέφει τη συντεταγμένη x ή y του σημείου αναφοράς στο Πεδίο.
(θέση [GPS1 v] [X v] σε [mm v] :: custom-sensing)
Παράμετροι |
Περιγραφή |
|---|---|
συσκευή |
Ποιος αισθητήρας GPS θα χρησιμοποιηθεί, όπως έχει διαμορφωθεί στο παράθυρο Συσκευές. |
άξονας |
Ποιον άξονα να χρησιμοποιήσετε:
|
μονάδα |
Μονάδα μέτρησης:
|
Κατεύθυνση GPS#
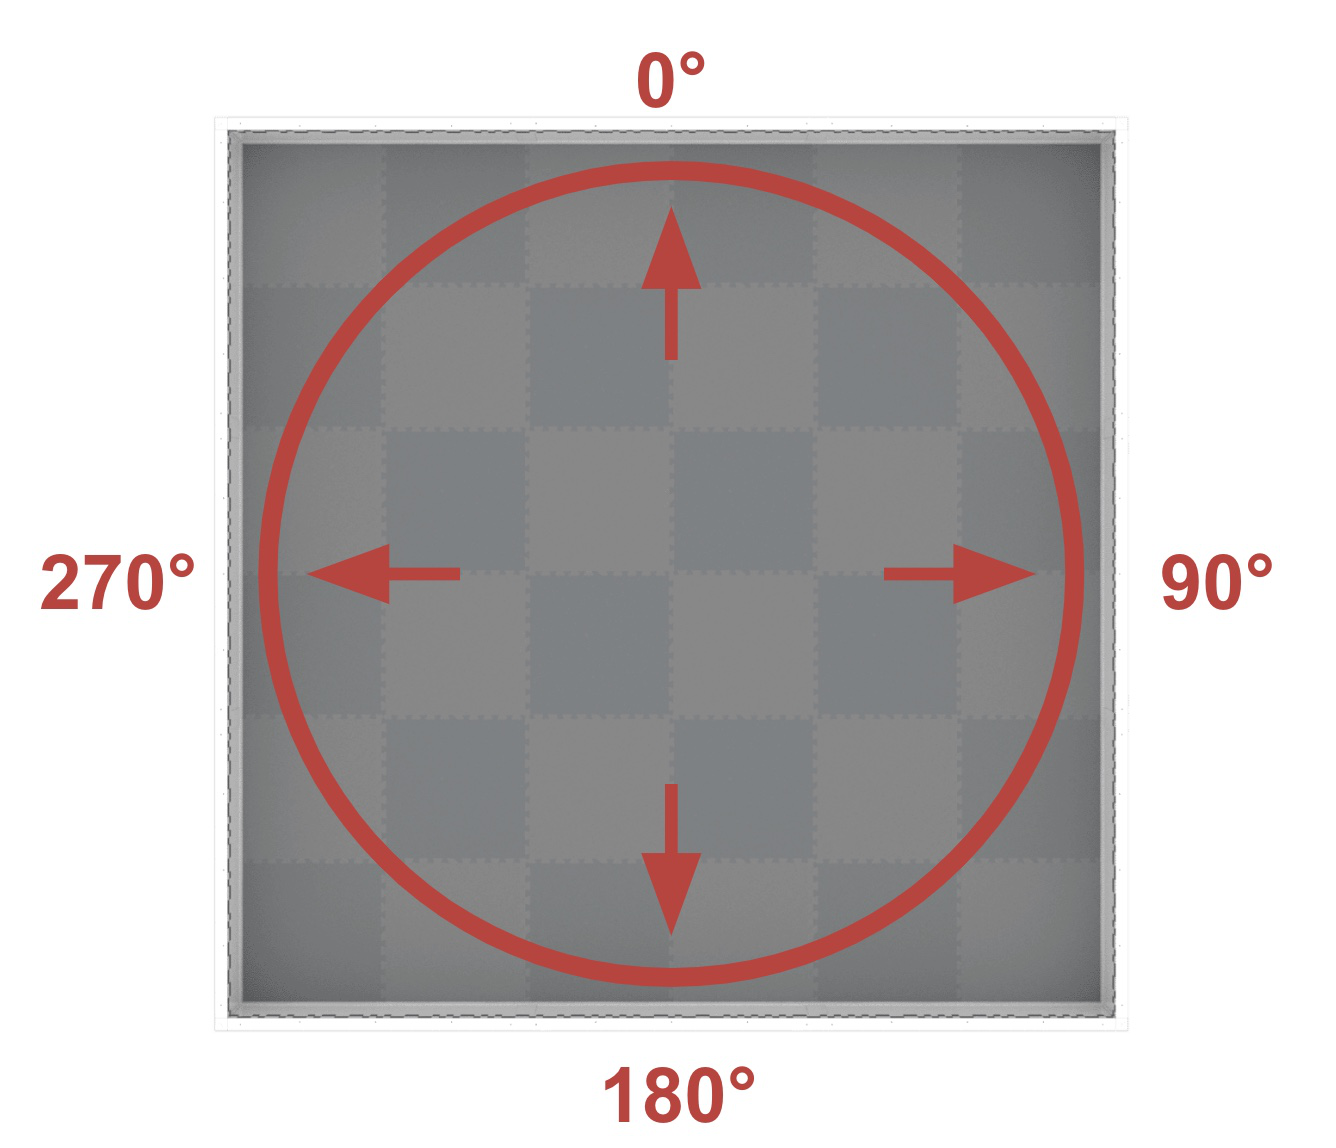
Το μπλοκ κατεύθυνση GPS επιστρέφει την κατεύθυνση του σημείου αναφοράς με βάση τον προσανατολισμό του Πεδίου από 0 έως 359,9 μοίρες.
Η κατεύθυνση αντιστοιχεί στην απόλυτη κατεύθυνση πεδίου, η οποία είναι ένα εύρος από 0º έως 359,9º δεξιόστροφα. Η 0º βρίσκεται στη θέση 12 η ώρα.
(κατεύθυνση [GPS1 v] σε μοίρες)
Παράμετροι |
Περιγραφή |
|---|---|
συσκευή |
Ποιος αισθητήρας GPS θα χρησιμοποιηθεί, όπως έχει διαμορφωθεί στο παράθυρο Συσκευές. |
Επιτάχυνση GPS#
Το μπλοκ επιτάχυνση GPS επιστρέφει την επιτάχυνση του ρομπότ σε έναν καθορισμένο άξονα από -4,0 έως 4,0 Gs.
([GPS1 v] επιτάχυνση του άξονα [X v] σε g)
Παράμετροι |
Περιγραφή |
|---|---|
συσκευή |
Ποιος αισθητήρας GPS θα χρησιμοποιηθεί, όπως έχει διαμορφωθεί στο παράθυρο Συσκευές. |
άξονας |
Ποιον άξονα να χρησιμοποιήσετε:
|
Ρυθμός γυροσκοπίου GPS#
Το μπλοκ ρυθμός γυροσκοπίου GPS επιστρέφει την ταχύτητα περιστροφής του ρομπότ σε έναν επιλεγμένο άξονα.
([GPS1 v] gyro rate of [X v] axis in [dps v])
Παράμετροι |
Περιγραφή |
|---|---|
συσκευή |
Ποιος αισθητήρας GPS θα χρησιμοποιηθεί, όπως έχει διαμορφωθεί στο παράθυρο Συσκευές. |
άξονας |
Ποιον άξονα να χρησιμοποιήσετε:
|
μονάδα |
Μονάδα μέτρησης:
|
Προσανατολισμός GPS#
Το μπλοκ Προσανατολισμός GPS επιστρέφει τον προσανατολισμό κύλισης, κλίσης ή εκτροπής του ρομπότ σε μοίρες.
([GPS1 v] προσανατολισμός [roll v] σε μοίρες)
Παράμετροι |
Περιγραφή |
|---|---|
συσκευή |
Ποιος αισθητήρας GPS θα χρησιμοποιηθεί, όπως έχει διαμορφωθεί στο παράθυρο Συσκευές. |
προσανατολισμός |
Ποιος προσανατολισμός θα επιστραφεί:
|
Ποιότητα σήματος GPS#
Το μπλοκ ποιότητα σήματος GPS επιστρέφει την ισχύ του σήματος του αισθητήρα GPS ως ποσοστό.
Πιθανές τιμές |
Περιγραφή |
|---|---|
100 |
Όλα τα αναφερόμενα δεδομένα θέσης και κατεύθυνσης από τον αισθητήρα GPS είναι έγκυρα. |
~90 |
Οποιαδήποτε δεδομένα θέσης δεν υπολογίζονται πλέον με τη συλλογή πληροφοριών από τον Κώδικα Πεδίου GPS, αλλά μέσω εναλλακτικών μέσων. |
0 - 80 |
Μόνο οι τιμές κατεύθυνσης του αισθητήρα GPS είναι έγκυρες, αλλά καθώς περνάει ο χρόνος και ένας αισθητήρας GPS δεν σαρώνει επαρκώς τον Κώδικα Πεδίου GPS για να προσδιορίσει με ακρίβεια τις πληροφορίες θέσης και κατεύθυνσης, η αναφερόμενη ποιότητα σήματος θα συνεχίσει να μειώνεται μέχρι το 0, όπου τυχόν δεδομένα του αισθητήρα GPS ουσιαστικά παγώνουν και δεν ισχύουν πλέον. |
(ποιότητα σήματος [GPS1 v] σε %)
Παράμετροι |
Περιγραφή |
|---|---|
συσκευή |
Ποιος αισθητήρας GPS θα χρησιμοποιηθεί, όπως έχει διαμορφωθεί στο παράθυρο Συσκευές. |
όταν άλλαξε η κατεύθυνση GPS#
Το μπλοκ όταν άλλαξε η κατεύθυνση GPS εκτελεί τη συνδεδεμένη στοίβα κάθε φορά που ο αισθητήρας GPS ανιχνεύει μια αλλαγή στην κατεύθυνση.
όταν αλλάξει η κατεύθυνση [GPS1 v] :: hat events
Παράμετροι |
Περιγραφή |
|---|---|
συσκευή |
Ποιος αισθητήρας GPS θα χρησιμοποιηθεί, όπως έχει διαμορφωθεί στο παράθυρο Συσκευές. |