
GPS senzor#
Zavedení#
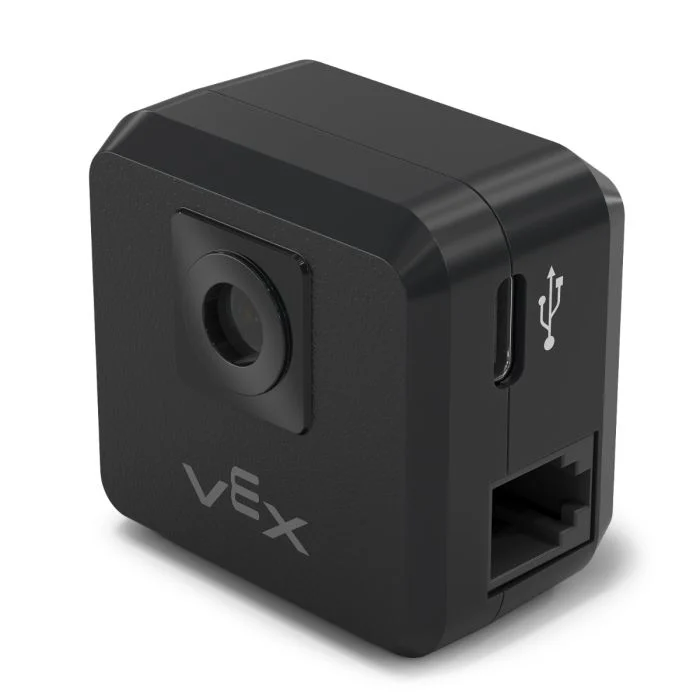
Senzor V5 GPS (Game Positioning System™) poskytuje přesné sledování polohy a orientace robota na hřišti VEX. Využívá kód GPS pole po obvodu hřiště k výpočtu souřadnic X a Y a směru robota v reálném čase.
GPS senzor vrací polohu robota pomocí referenčního bodu automaticky vypočítaného z posunů zadaných při konfiguraci GPS senzoru v okně Zařízení.
Více informací o GPS senzoru naleznete v knihovně VEX v dokumentu Použití GPS senzoru s VEX V5.
Referenční bod funguje jako vlastní pozice (0, 0) GPS senzoru, kde všechny souřadnice, směry a pohyby vrácené GPS bloky jsou relativní vzhledem k tomuto nakonfigurovanému bodu.
Níže je uveden seznam dostupných bloků:
kalibrace GPS – Kalibruje GPS senzor a nastaví jeho směr jako aktuální směr hnacího ústrojí.
nastavit polohu GPS – Nastaví polohu a směr referenčního bodu na poli.
GPS pozice – Vrátí souřadnici x nebo y referenčního bodu na poli.
GPS směr – Vrátí směr referenčního bodu na základě orientace pole.
GPS zrychlení – Vrátí zrychlení robota na vybrané ose.
Rychlost gyroskopu GPS – Vrátí rychlost otáčení robota na vybrané ose.
Orientace GPS – Vrátí orientaci robota v náklonu, stoupání nebo stáčení ve stupních.
Kvalita signálu GPS – Vrátí sílu signálu GPS senzoru.
při změně směru GPS – Spustí připojený zásobník vždy, když senzor GPS detekuje změnu směru.
kalibrovat GPS#
Blok kalibrace GPS kalibruje referenční bod a nastavuje jeho nakonfigurovaný směr jako aktuální směr hnacího ústrojí. Během této doby musí robot zůstat zcela v klidu, protože pohyb během kalibrace povede k nepřesným výsledkům.
kalibrovat [GPS1 v]
Parametry |
Popis |
|---|---|
zařízení |
Který GPS senzor se má použít, nakonfigurovaný v okně Zařízení. |
nastavit polohu GPS#
Blok set GPS location nastavuje polohu a směr referenčního bodu na poli ručně. To lze provést za účelem snížení nepřesností, pokud je GPS senzor při spuštění příliš blízko stěn pole, aby do svého záběru dostal dostatečné množství GPS kódu pole.
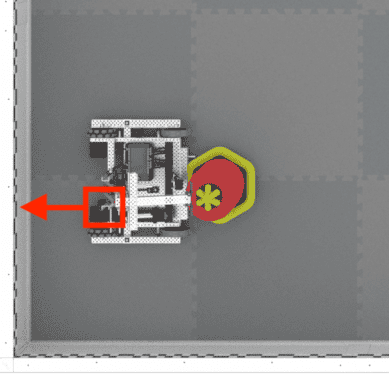
nastavit polohu [GPS1 v] na x [0] y [0] [mm v] a kurz [0] stupňů
Parametry |
Popis |
|---|---|
zařízení |
Který GPS senzor se má použít, nakonfigurovaný v okně Zařízení. |
x |
Souřadnice x referenčního bodu na poli. |
y |
Souřadnice y referenčního bodu na poli. |
jednotka souřadnic |
Jednotka měření pro souřadnice x a y:
|
záhlaví |
Směr, kterým je referenční bod otočen vzhledem k absolutnímu směru pole od 0 do 359,9 stupňů. |
GPS pozice#
Blok GPS position vrací souřadnici x nebo y referenčního bodu na poli.
(poloha [GPS1 v] [X v] v [mm v] :: custom-sensing)
Parametry |
Popis |
|---|---|
zařízení |
Který GPS senzor se má použít, nakonfigurovaný v okně Zařízení. |
osa |
Kterou osu použít:
|
jednotka |
Jednotka měření:
|
GPS kurz#
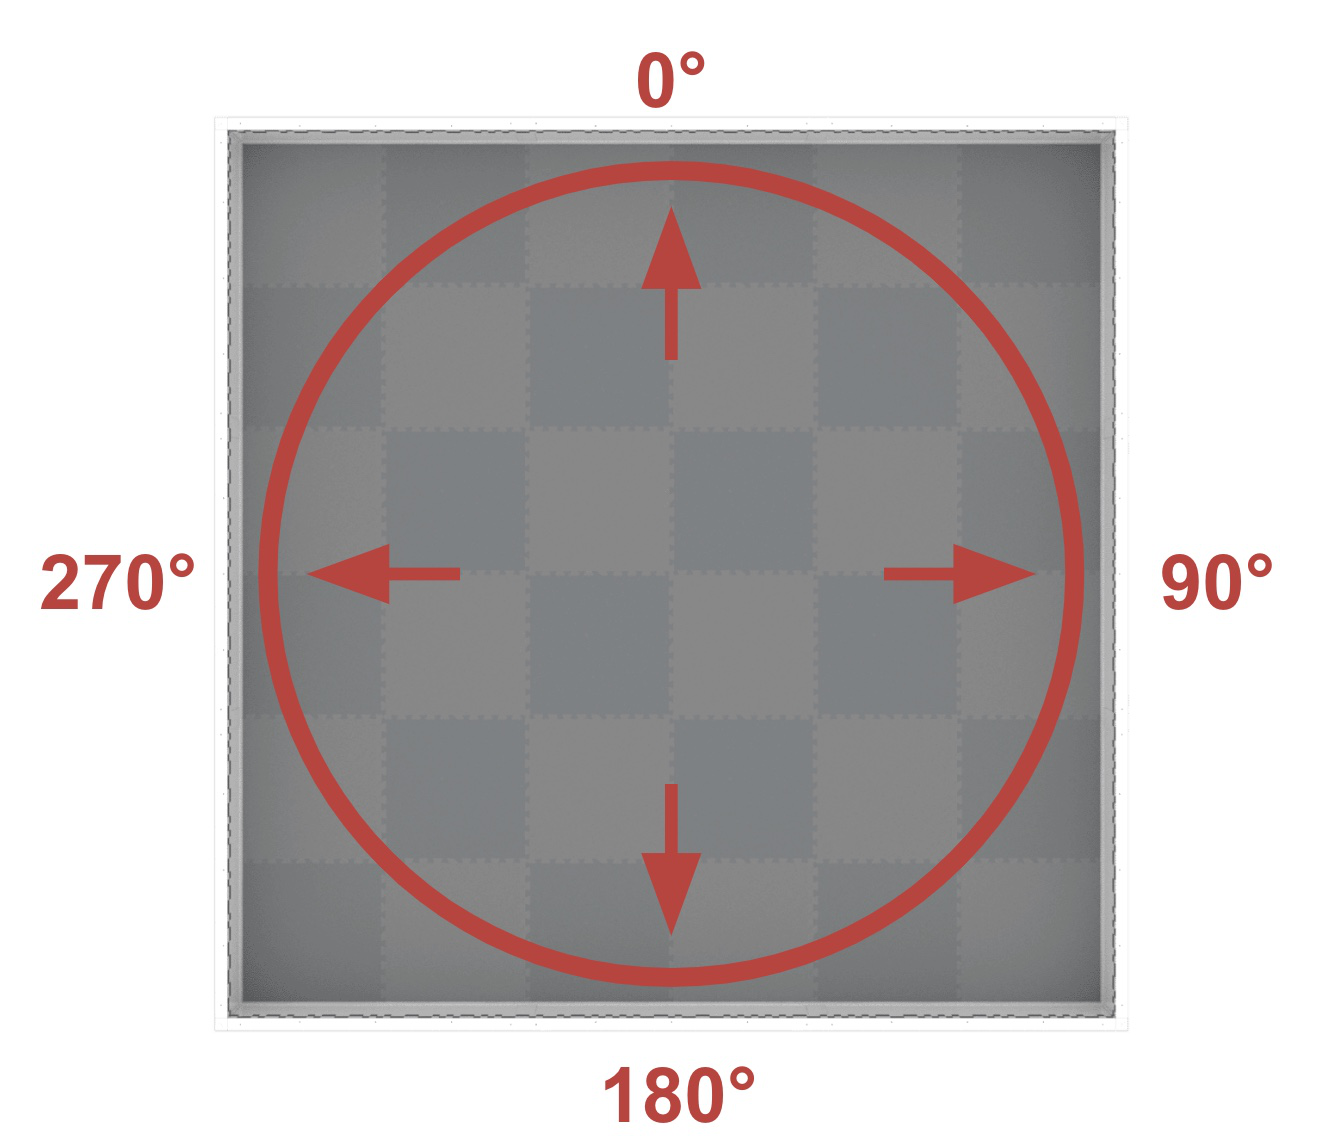
Blok GPS heading vrací směr referenčního bodu na základě orientace pole od 0 do 359,9 stupňů.
Směr odpovídá absolutnímu směru pole, který je v rozsahu od 0º do 359,9º ve směru hodinových ručiček. 0º je v poloze 12 hodin.
(kurz [GPS1 v] ve stupních)
Parametry |
Popis |
|---|---|
zařízení |
Který GPS senzor se má použít, nakonfigurovaný v okně Zařízení. |
GPS zrychlení#
Blok GPS acceleration vrací zrychlení robota na zadané ose od -4,0 do 4,0 Gs.
(zrychlení [GPS1 v] osy [X v] v g)
Parametry |
Popis |
|---|---|
zařízení |
Který GPS senzor se má použít, nakonfigurovaný v okně Zařízení. |
osa |
Kterou osu použít:
|
Rychlost gyroskopu GPS#
Blok GPS gyro rate vrací rychlost otáčení robota na vybrané ose.
([GPS1 v] gyroskopických otáček [X v] osy ve [dps v])
Parametry |
Popis |
|---|---|
zařízení |
Který GPS senzor se má použít, nakonfigurovaný v okně Zařízení. |
osa |
Kterou osu použít:
|
jednotka |
Jednotka měření:
|
Orientace GPS#
Blok GPS orientace vrací orientaci robota v náklonu, stoupání nebo stáčení ve stupních.
(orientace [GPS1 v] [náklon v] ve stupních)
Parametry |
Popis |
|---|---|
zařízení |
Který GPS senzor se má použít, nakonfigurovaný v okně Zařízení. |
orientace |
Kterou orientaci vrátit:
|
Kvalita GPS signálu#
Blok Kvalita signálu GPS vrací sílu signálu GPS senzoru v procentech.
Možné hodnoty |
Popis |
|---|---|
100 |
Všechna hlášená data o poloze a směru ze senzoru GPS jsou platná. |
~90 |
Veškerá data o poloze se již nevypočítávají sběrem informací z kódu GPS Field Code, ale spíše alternativními prostředky. |
0 - 80 |
Platné jsou pouze hodnoty směru ze senzoru GPS, ale s postupujícím časem, kdy senzor GPS neskenuje dostatečné množství kódu GPS pole pro přesné určení polohy a směru, bude kvalita hlášeného signálu nadále klesat až do 0, kdy se veškerá data ze senzoru GPS efektivně zmrazí a přestanou být platná. |
(kvalita signálu [GPS1 v] v %)
Parametry |
Popis |
|---|---|
zařízení |
Který GPS senzor se má použít, nakonfigurovaný v okně Zařízení. |
když se změnil směr GPS#
Blok when GPS heading changed spustí připojený zásobník vždy, když GPS senzor detekuje změnu směru.
když se změní kurz [GPS1 v] :: hat events
Parametry |
Popis |
|---|---|
zařízení |
Který GPS senzor se má použít, nakonfigurovaný v okně Zařízení. |