
ജിപിഎസ് സെൻസർ#
ആമുഖം#
V5 GPS (ഗെയിം പൊസിഷനിംഗ് സിസ്റ്റം™) സെൻസർ VEX ഫീൽഡിൽ ഒരു റോബോട്ടിന് കൃത്യമായ സ്ഥാനവും ഓറിയന്റേഷൻ ട്രാക്കിംഗും നൽകുന്നു. റോബോട്ടിന്റെ X, Y കോർഡിനേറ്റുകളും ഹെഡിംഗും തത്സമയം കണക്കാക്കാൻ ഇത് ഫീൽഡിന്റെ പരിധിക്കു ചുറ്റുമുള്ള GPS ഫീൽഡ് കോഡ് ഉപയോഗിക്കുന്നു.
ഡിവൈസസ് വിൻഡോയിൽ ജിപിഎസ് സെൻസർ കോൺഫിഗർ ചെയ്യുമ്പോൾ നൽകിയ ഓഫ്സെറ്റുകളിൽ നിന്ന് യാന്ത്രികമായി കണക്കാക്കിയ ഒരു റഫറൻസ് പോയിന്റ് ഉപയോഗിച്ച് ജിപിഎസ് സെൻസർ റോബോട്ടിന്റെ സ്ഥാനം തിരികെ നൽകുന്നു.
GPS സെൻസറിനെക്കുറിച്ചുള്ള കൂടുതൽ വിവരങ്ങൾക്ക്, VEX ലൈബ്രറിയിലെ VEX V5 ഉപയോഗിച്ച് GPS സെൻസർ ഉപയോഗിക്കുന്നു വായിക്കുക.
റഫറൻസ് പോയിന്റ് GPS സെൻസറിന്റെ സ്വന്തം (0, 0) സ്ഥാനമായി പ്രവർത്തിക്കുന്നു, അവിടെ GPS ബ്ലോക്കുകൾ നൽകുന്ന എല്ലാ കോർഡിനേറ്റുകളും, തലക്കെട്ടുകളും, ചലനങ്ങളും ഈ കോൺഫിഗർ ചെയ്ത പോയിന്റുമായി ആപേക്ഷികമാണ്.
ലഭ്യമായ ബ്ലോക്കുകളുടെ ഒരു ലിസ്റ്റ് താഴെ കൊടുക്കുന്നു:
GPS കാലിബ്രേറ്റ് ചെയ്യുക – GPS സെൻസറിന്റെ തലക്കെട്ട് നിലവിലെ ഡ്രൈവ്ട്രെയിൻ തലക്കെട്ടായി സജ്ജീകരിക്കുന്നതിന് അത് കാലിബ്രേറ്റ് ചെയ്യുന്നു.
GPS ലൊക്കേഷൻ സജ്ജമാക്കുക – ഫീൽഡിലെ റഫറൻസ് പോയിന്റിന്റെ സ്ഥാനവും തലക്കെട്ടും സജ്ജമാക്കുന്നു.
GPS സ്ഥാനം – ഫീൽഡിലെ റഫറൻസ് പോയിന്റിന്റെ x അല്ലെങ്കിൽ y കോർഡിനേറ്റ് നൽകുന്നു.
GPS തലക്കെട്ട് – ഫീൽഡ് ഓറിയന്റേഷൻ അടിസ്ഥാനമാക്കി റഫറൻസ് പോയിന്റിന്റെ തലക്കെട്ട് നൽകുന്നു.
GPS ത്വരണം – തിരഞ്ഞെടുത്ത ഒരു അക്ഷത്തിൽ റോബോട്ടിന്റെ ത്വരണം തിരികെ നൽകുന്നു.
GPS ഗൈറോ നിരക്ക് – തിരഞ്ഞെടുത്ത ഒരു അക്ഷത്തിൽ റോബോട്ടിന്റെ ഭ്രമണ വേഗത നൽകുന്നു.
GPS ഓറിയന്റേഷൻ – റോബോട്ടിന്റെ റോൾ, പിച്ച് അല്ലെങ്കിൽ യാ ഓറിയന്റേഷൻ ഡിഗ്രികളിൽ നൽകുന്നു.
GPS സിഗ്നൽ നിലവാരം – GPS സെൻസറിന്റെ സിഗ്നൽ ശക്തി നൽകുന്നു.
GPS തലക്കെട്ട് മാറിയപ്പോൾ – GPS സെൻസർ തലക്കെട്ടിൽ മാറ്റം കണ്ടെത്തുമ്പോഴെല്ലാം അറ്റാച്ചുചെയ്ത സ്റ്റാക്ക് പ്രവർത്തിപ്പിക്കുന്നു.
GPS കാലിബ്രേറ്റ് ചെയ്യുക#
കാലിബ്രേറ്റ് ജിപിഎസ് ബ്ലോക്ക് റഫറൻസ് പോയിന്റ് കാലിബ്രേറ്റ് ചെയ്യുന്നു, അതിന്റെ കോൺഫിഗർ ചെയ്ത ഹെഡിംഗ് നിലവിലെ ഡ്രൈവ്ട്രെയിൻ ഹെഡിംഗ് ആയി സജ്ജമാക്കുന്നു. ഈ സമയത്ത്, കാലിബ്രേഷൻ സമയത്ത് ചലനം തെറ്റായ ഫലങ്ങൾ നൽകുമെന്നതിനാൽ റോബോട്ട് പൂർണ്ണമായും നിശ്ചലമായിരിക്കണം.
[GPS1 v] ക്രമീകരിക്കുക
പാരാമീറ്ററുകൾ |
വിവരണം |
|---|---|
ഉപകരണം |
ഏത് GPS സെൻസറാണ് ഉപയോഗിക്കേണ്ടതെന്ന് ഡിവൈസസ് വിൻഡോയിൽ ക്രമീകരിച്ചിരിക്കുന്നു. |
GPS ലൊക്കേഷൻ സജ്ജമാക്കുക#
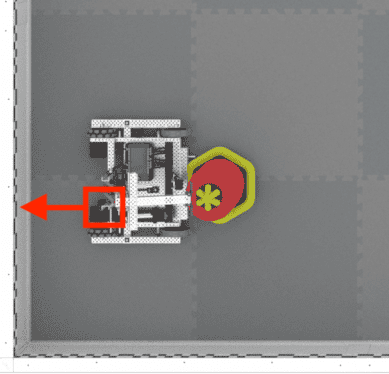
GPS ലൊക്കേഷൻ സജ്ജമാക്കുക ബ്ലോക്ക് ഫീൽഡിലെ റഫറൻസ് പോയിന്റിന്റെ സ്ഥാനവും തലക്കെട്ടും സ്വമേധയാ സജ്ജമാക്കുന്നു. GPS സെൻസർ സ്റ്റാർട്ടപ്പിൽ ഫീൽഡിന്റെ മതിലുകൾക്ക് വളരെ അടുത്താണെങ്കിൽ, GPS ഫീൽഡ് കോഡിന്റെ മതിയായ അളവ് കാഴ്ചയിൽ ലഭിക്കാത്ത പക്ഷം കൃത്യതയില്ലായ്മ കുറയ്ക്കാൻ ഇത് സഹായിക്കും.
[GPS1 v] സ്ഥാനം x [0] y [0] [mm v] ദിശ [0] ഡിഗ്രി ആക്കുക
പാരാമീറ്ററുകൾ |
വിവരണം |
|---|---|
ഉപകരണം |
ഏത് GPS സെൻസറാണ് ഉപയോഗിക്കേണ്ടതെന്ന് ഡിവൈസസ് വിൻഡോയിൽ ക്രമീകരിച്ചിരിക്കുന്നു. |
x എന്ന വർഗ്ഗത്തിൽപ്പെട്ട പദം |
ഫീൽഡിലെ റഫറൻസ് പോയിന്റിന്റെ x കോർഡിനേറ്റ്. |
വൈ |
ഫീൽഡിലെ റഫറൻസ് പോയിന്റിന്റെ y കോർഡിനേറ്റ്. |
കോർഡിനേറ്റ് യൂണിറ്റ് |
x, y നിർദ്ദേശാങ്കങ്ങളുടെ അളവെടുപ്പ് യൂണിറ്റ്:
|
തലക്കെട്ട് |
റഫറൻസ് പോയിന്റ് 0 മുതൽ 359.9 ഡിഗ്രി വരെയുള്ള കേവല ഫീൽഡ് തലക്കെട്ടിന് ആപേക്ഷികമായി അഭിമുഖീകരിക്കുന്ന തലക്കെട്ട്. |
ജിപിഎസ് സ്ഥാനം#
GPS സ്ഥാനം ബ്ലോക്ക് ഫീൽഡിലെ റഫറൻസ് പോയിന്റിന്റെ x അല്ലെങ്കിൽ y കോർഡിനേറ്റ് തിരികെ നൽകുന്നു.
([GPS1 v] സ്ഥാനം [X v] [mm v]-ൽ :: custom-sensing)
പാരാമീറ്ററുകൾ |
വിവരണം |
|---|---|
ഉപകരണം |
ഏത് GPS സെൻസറാണ് ഉപയോഗിക്കേണ്ടതെന്ന് ഡിവൈസസ് വിൻഡോയിൽ ക്രമീകരിച്ചിരിക്കുന്നു. |
അച്ചുതണ്ട് |
ഏത് അച്ചുതണ്ടാണ് ഉപയോഗിക്കേണ്ടത്:
|
യൂണിറ്റ് |
അളവിന്റെ യൂണിറ്റ്:
|
GPS തലക്കെട്ട്#
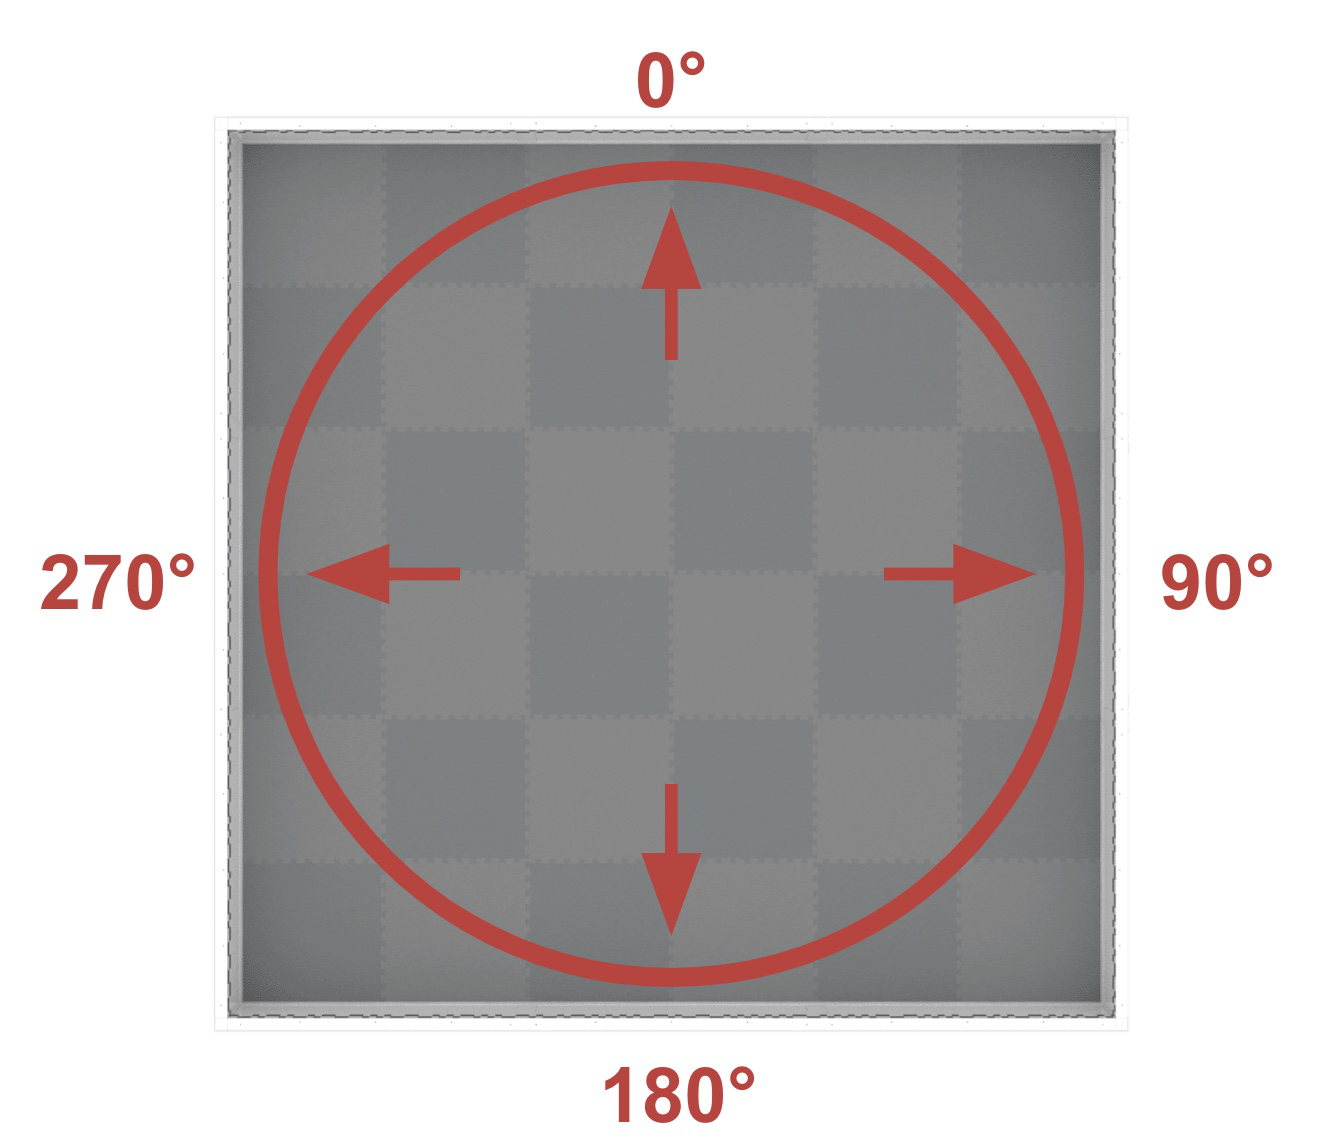
0 മുതൽ 359.9 ഡിഗ്രി വരെയുള്ള ഫീൽഡിന്റെ ഓറിയന്റേഷൻ അടിസ്ഥാനമാക്കി GPS ഹെഡിംഗ് ബ്ലോക്ക് റഫറൻസ് പോയിന്റിന്റെ ഹെഡിംഗ് തിരികെ നൽകുന്നു.
ഈ തലക്കെട്ട് ഘടികാരദിശയിൽ 0º മുതൽ 359.9º വരെയുള്ള ശ്രേണിയിലുള്ള കേവല ഫീൽഡ് തലക്കെട്ടിനോട് യോജിക്കുന്നു. 0º 12 മണിക്കൂർ സ്ഥാനത്താണ്.
([GPS1 v] ദിശ ഡിഗ്രിയിൽ)
പാരാമീറ്ററുകൾ |
വിവരണം |
|---|---|
ഉപകരണം |
ഏത് GPS സെൻസറാണ് ഉപയോഗിക്കേണ്ടതെന്ന് ഡിവൈസസ് വിൻഡോയിൽ ക്രമീകരിച്ചിരിക്കുന്നു. |
ജിപിഎസ് ത്വരണം#
GPS ആക്സിലറേഷൻ ബ്ലോക്ക് റോബോട്ടിന്റെ ആക്സിലറേഷൻ -4.0 മുതൽ 4.0 Gs വരെ ഒരു നിശ്ചിത അക്ഷത്തിൽ തിരികെ നൽകുന്നു.
([GPS1 v] [X v] അക്ഷത്തിൻ്റെ ത്വരണം g-ൽ)
പാരാമീറ്ററുകൾ |
വിവരണം |
|---|---|
ഉപകരണം |
ഏത് GPS സെൻസറാണ് ഉപയോഗിക്കേണ്ടതെന്ന് ഡിവൈസസ് വിൻഡോയിൽ ക്രമീകരിച്ചിരിക്കുന്നു. |
അച്ചുതണ്ട് |
ഏത് അച്ചുതണ്ടാണ് ഉപയോഗിക്കേണ്ടത്:
|
GPS ഗൈറോ നിരക്ക്#
GPS ഗൈറോ നിരക്ക് ബ്ലോക്ക് തിരഞ്ഞെടുത്ത ഒരു അച്ചുതണ്ടിൽ റോബോട്ടിന്റെ ഭ്രമണ വേഗത തിരികെ നൽകുന്നു.
([GPS1 v]ലെ [X v] അച്ചുതണ്ടിന്റെ [dps v] ഗൈറോ നിരക്ക്)
പാരാമീറ്ററുകൾ |
വിവരണം |
|---|---|
ഉപകരണം |
ഏത് GPS സെൻസറാണ് ഉപയോഗിക്കേണ്ടതെന്ന് ഡിവൈസസ് വിൻഡോയിൽ ക്രമീകരിച്ചിരിക്കുന്നു. |
അച്ചുതണ്ട് |
ഏത് അച്ചുതണ്ടാണ് ഉപയോഗിക്കേണ്ടത്:
|
യൂണിറ്റ് |
അളക്കൽ യൂണിറ്റ്:
|
ജിപിഎസ് ഓറിയന്റേഷൻ#
GPS ഓറിയന്റേഷൻ ബ്ലോക്ക് റോബോട്ടിന്റെ റോൾ, പിച്ച് അല്ലെങ്കിൽ യാ ഓറിയന്റേഷൻ ഡിഗ്രികളിൽ നൽകുന്നു.
([GPS1 v] [റോൾ v] ഓറിയൻ്റേഷൻ ഡിഗ്രിയിൽ)
പാരാമീറ്ററുകൾ |
വിവരണം |
|---|---|
ഉപകരണം |
ഏത് GPS സെൻസറാണ് ഉപയോഗിക്കേണ്ടതെന്ന് ഡിവൈസസ് വിൻഡോയിൽ ക്രമീകരിച്ചിരിക്കുന്നു. |
ഓറിയന്റേഷൻ |
ഏത് ഓറിയന്റേഷനാണ് തിരികെ നൽകേണ്ടത്:
|
ജിപിഎസ് സിഗ്നൽ നിലവാരം#
GPS സിഗ്നൽ ഗുണനിലവാരം ബ്ലോക്ക് GPS സെൻസറിന്റെ സിഗ്നൽ ശക്തിയെ ഒരു ശതമാനമായി നൽകുന്നു.
സാധ്യമായ മൂല്യങ്ങൾ |
വിവരണം |
|---|---|
100 100 कालिक |
ജിപിഎസ് സെൻസറിൽ നിന്ന് റിപ്പോർട്ട് ചെയ്യപ്പെട്ട എല്ലാ പൊസിഷണൽ, ഹെഡിംഗ് ഡാറ്റയും സാധുവാണ്. |
~90 ~90 |
ഏതൊരു സ്ഥാന ഡാറ്റയും ഇനി GPS ഫീൽഡ് കോഡിൽ നിന്ന് വിവരങ്ങൾ പിടിച്ചെടുക്കുന്നതിലൂടെയല്ല, പകരം ഇതര മാർഗങ്ങളിലൂടെയാണ് കണക്കാക്കുന്നത്. |
0 - 80 |
GPS സെൻസർ ഹെഡിംഗ് മൂല്യങ്ങൾ മാത്രമേ സാധുതയുള്ളൂ, എന്നാൽ സ്ഥാനവും ഹെഡിംഗ് വിവരങ്ങളും കൃത്യമായി നിർണ്ണയിക്കാൻ GPS സെൻസർ GPS ഫീൽഡ് കോഡ് വേണ്ടത്ര സ്കാൻ ചെയ്യാത്തതിനാൽ കൂടുതൽ സമയം കടന്നുപോകുമ്പോൾ, റിപ്പോർട്ട് ചെയ്യപ്പെട്ട സിഗ്നൽ ഗുണനിലവാരം 0 വരെ കുറയുന്നത് തുടരും, അവിടെ ഏതെങ്കിലും GPS സെൻസർ ഡാറ്റ ഫലപ്രദമായി മരവിപ്പിക്കുകയും ഇനി സാധുതയില്ലാത്തതാകുകയും ചെയ്യും. |
([GPS1 v] സിഗ്നൽ ഗുണനിലവാരം %)
പാരാമീറ്ററുകൾ |
വിവരണം |
|---|---|
ഉപകരണം |
ഏത് GPS സെൻസറാണ് ഉപയോഗിക്കേണ്ടതെന്ന് ഡിവൈസസ് വിൻഡോയിൽ ക്രമീകരിച്ചിരിക്കുന്നു. |
GPS തലക്കെട്ട് മാറിയപ്പോൾ#
GPS സെൻസർ തലക്കെട്ടിൽ മാറ്റം കണ്ടെത്തുമ്പോഴെല്ലാം GPS തലക്കെട്ട് മാറിയപ്പോൾ ബ്ലോക്ക് അറ്റാച്ച് ചെയ്ത സ്റ്റാക്ക് പ്രവർത്തിപ്പിക്കുന്നു.
[GPS1 v] ദിശ മാറുമ്പോൾ :: hat events
പാരാമീറ്ററുകൾ |
വിവരണം |
|---|---|
ഉപകരണം |
ഏത് GPS സെൻസറാണ് ഉപയോഗിക്കേണ്ടതെന്ന് ഡിവൈസസ് വിൻഡോയിൽ ക്രമീകരിച്ചിരിക്കുന്നു. |