
Cảm biến GPS#
Giới thiệu#
Cảm biến V5 GPS (Game Positioning System™) cung cấp khả năng theo dõi vị trí và hướng chính xác cho robot trên sân VEX. Nó sử dụng mã vùng GPS xung quanh chu vi sân để tính toán tọa độ X và Y cũng như hướng di chuyển của robot trong thời gian thực.
Cảm biến GPS trả về vị trí của robot bằng cách sử dụng điểm tham chiếu được tính toán tự động từ các giá trị bù đã nhập khi cấu hình cảm biến GPS trong cửa sổ Thiết bị.
Để biết thêm thông tin về Cảm biến GPS, hãy đọc Sử dụng Cảm biến GPS với VEX V5 trong Thư viện VEX.
Điểm tham chiếu đóng vai trò là vị trí (0, 0) của cảm biến GPS, nơi tất cả tọa độ, hướng và chuyển động được trả về bởi các khối GPS đều tương đối so với điểm được cấu hình này.
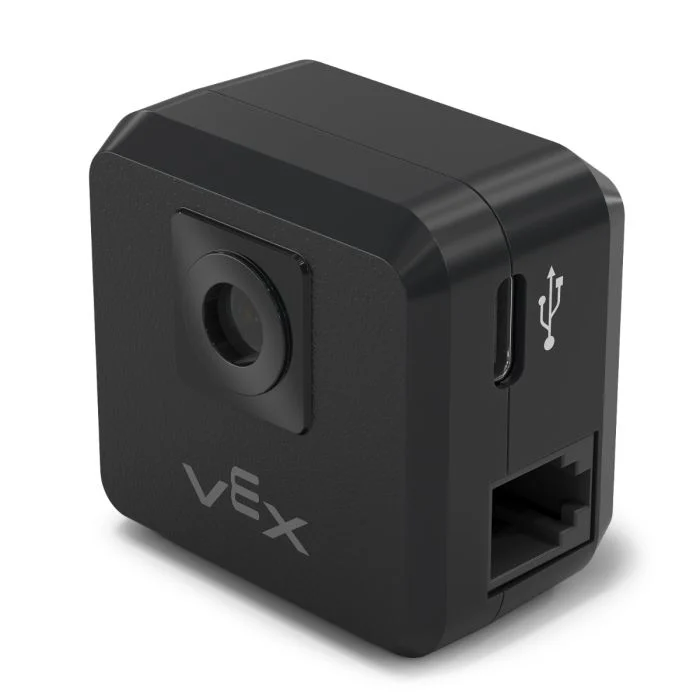
Dưới đây là danh sách các khối có sẵn:
hiệu chỉnh GPS – Hiệu chỉnh Cảm biến GPS để đặt hướng của nó theo hướng truyền động hiện tại.
đặt vị trí GPS – Đặt vị trí và hướng của điểm tham chiếu trên Field.
Vị trí GPS – Trả về tọa độ x hoặc y của điểm tham chiếu trên Field.
Hướng GPS – Trả về hướng của điểm tham chiếu dựa trên hướng của Trường.
Gia tốc GPS – Trả về gia tốc của robot trên trục đã chọn.
Tốc độ quay hồi chuyển GPS – Trả về tốc độ quay của robot trên trục đã chọn.
Hướng GPS – Trả về hướng cuộn, nghiêng hoặc xoay của robot theo độ.
Chất lượng tín hiệu GPS – Trả về cường độ tín hiệu của Cảm biến GPS.
khi hướng GPS thay đổi – Chạy ngăn xếp đính kèm bất cứ khi nào Cảm biến GPS phát hiện sự thay đổi về hướng.
hiệu chỉnh GPS#
Khối hiệu chỉnh GPS hiệu chỉnh điểm tham chiếu, thiết lập hướng đã cấu hình của nó thành hướng truyền động hiện tại. Trong thời gian này, robot phải hoàn toàn đứng yên vì chuyển động trong quá trình hiệu chỉnh sẽ tạo ra kết quả không chính xác.
hiệu chỉnh [GPS1 v]
Thông số |
Sự miêu tả |
|---|---|
thiết bị |
Chọn cảm biến GPS cần sử dụng, được cấu hình trong cửa sổ Thiết bị. |
thiết lập vị trí GPS#
Khối thiết lập vị trí GPS thiết lập vị trí và hướng của điểm tham chiếu trên Field theo cách thủ công. Điều này có thể được thực hiện để giúp giảm thiểu sai số nếu cảm biến GPS quá gần các bức tường của Field khi khởi động, dẫn đến việc không thu được đủ mã GPS của Field trong tầm nhìn.
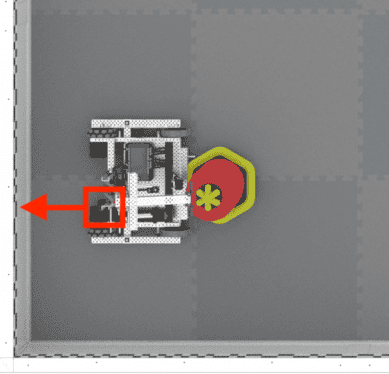
đặt vị trí [GPS1 v] thành x [0] y [0] [mm v] và hướng [0] độ
Thông số |
Sự miêu tả |
|---|---|
thiết bị |
Chọn cảm biến GPS cần sử dụng, được cấu hình trong cửa sổ Thiết bị. |
x |
Tọa độ x của điểm tham chiếu trên trường. |
y |
Tọa độ y của điểm tham chiếu trên bản đồ. |
đơn vị tọa độ |
Đơn vị đo tọa độ x và y:
|
tiêu đề |
Góc phương vị mà điểm tham chiếu đang hướng tới so với góc phương vị tuyệt đối của trường từ 0 đến 359,9 độ. |
Vị trí GPS#
Khối vị trí GPS trả về tọa độ x hoặc y của điểm tham chiếu trên bản đồ.
(vị trí [GPS1 v] [X v] tính bằng [mm v] :: custom-sensing)
Thông số |
Sự miêu tả |
|---|---|
thiết bị |
Chọn cảm biến GPS cần sử dụng, được cấu hình trong cửa sổ Thiết bị. |
trục |
Nên sử dụng trục nào:
|
đơn vị |
Đơn vị đo:
|
Hướng GPS#
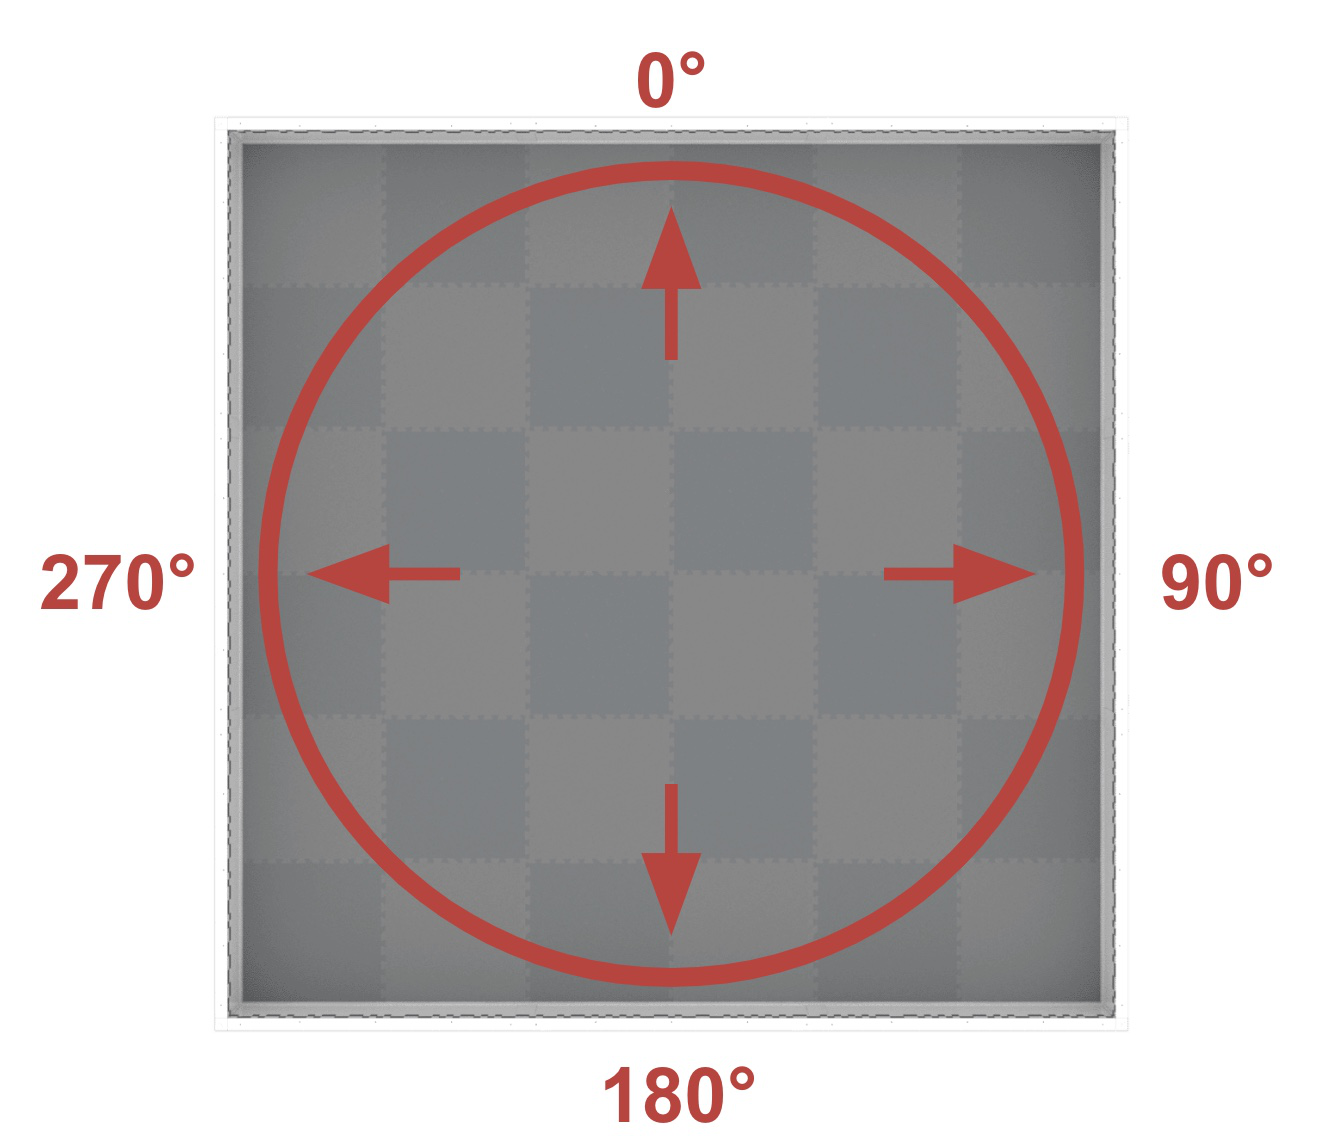
Khối Hướng GPS trả về hướng của điểm tham chiếu dựa trên hướng của khu vực từ 0 đến 359,9 độ.
Hướng này tương ứng với hướng tuyệt đối của trường bắn, nằm trong khoảng từ 0º đến 359,9º theo chiều kim đồng hồ. Vị trí 0º nằm ở vị trí 12 giờ.
(hướng [GPS1 v] tính bằng độ)
Thông số |
Sự miêu tả |
|---|---|
thiết bị |
Chọn cảm biến GPS cần sử dụng, được cấu hình trong cửa sổ Thiết bị. |
Gia tốc GPS#
Khối Gia tốc GPS trả về gia tốc của robot trên một trục được chỉ định, từ -4,0 đến 4,0 Gs.
(gia tốc [GPS1 v] của trục [X v] tính bằng g)
Thông số |
Sự miêu tả |
|---|---|
thiết bị |
Chọn cảm biến GPS cần sử dụng, được cấu hình trong cửa sổ Thiết bị. |
trục |
Nên sử dụng trục nào:
|
Tốc độ con quay hồi chuyển GPS#
Khối Tốc độ quay hồi chuyển GPS trả về tốc độ quay của robot trên trục đã chọn.
([GPS1 v] tốc độ con quay hồi chuyển của [X v] trục trong [dps v])
Thông số |
Sự miêu tả |
|---|---|
thiết bị |
Chọn cảm biến GPS cần sử dụng, được cấu hình trong cửa sổ Thiết bị. |
trục |
Nên sử dụng trục nào:
|
đơn vị |
Đơn vị đo:
|
Định hướng GPS#
Khối Định hướng GPS trả về hướng xoay, nghiêng hoặc lệch của robot theo độ.
(góc định hướng [GPS1 v] của [roll v] tính bằng độ)
Thông số |
Sự miêu tả |
|---|---|
thiết bị |
Chọn cảm biến GPS cần sử dụng, được cấu hình trong cửa sổ Thiết bị. |
định hướng |
Hướng quay trở lại nào:
|
Chất lượng tín hiệu GPS#
Khối Chất lượng tín hiệu GPS trả về cường độ tín hiệu của cảm biến GPS dưới dạng phần trăm.
Các giá trị có thể có |
Sự miêu tả |
|---|---|
100 |
Tất cả dữ liệu vị trí và hướng được báo cáo từ cảm biến GPS đều hợp lệ. |
~90 |
Dữ liệu vị trí hiện không còn được tính toán bằng cách thu thập thông tin từ Mã trường GPS, mà thay vào đó được tính toán thông qua các phương pháp thay thế khác. |
0 - 80 |
Chỉ có giá trị hướng từ cảm biến GPS là hợp lệ, nhưng nếu thời gian trôi qua và cảm biến GPS không quét đủ mã trường GPS để xác định chính xác thông tin vị trí và hướng, chất lượng tín hiệu được báo cáo sẽ tiếp tục giảm cho đến khi bằng 0, lúc đó mọi dữ liệu từ cảm biến GPS đều bị đóng băng và không còn hợp lệ nữa. |
(chất lượng tín hiệu [GPS1 v] tính bằng %)
Thông số |
Sự miêu tả |
|---|---|
thiết bị |
Chọn cảm biến GPS cần sử dụng, được cấu hình trong cửa sổ Thiết bị. |
khi hướng GPS thay đổi#
Khối khi hướng GPS thay đổi sẽ chạy ngăn xếp được đính kèm bất cứ khi nào Cảm biến GPS phát hiện sự thay đổi về hướng.
khi hướng [GPS1 v] thay đổi :: hat events
Thông số |
Sự miêu tả |
|---|---|
thiết bị |
Chọn cảm biến GPS cần sử dụng, được cấu hình trong cửa sổ Thiết bị. |