
GPS-сенсор#
Вступ#
Датчик V5 GPS (Система позиціонування в грі™) забезпечує точне відстеження положення та орієнтації робота на полі VEX. Він використовує код поля GPS по периметру поля для розрахунку координат X та Y робота та його напрямку в режимі реального часу.
GPS-датчик повертає положення робота, використовуючи опорну точку, автоматично розраховану на основі зміщень, введених під час налаштування GPS-датчика у вікні «Пристрої».
Щоб отримати додаткові відомості про GPS-датчик, прочитайте статтю Використання GPS-датчика з VEX V5 у бібліотеці VEX.
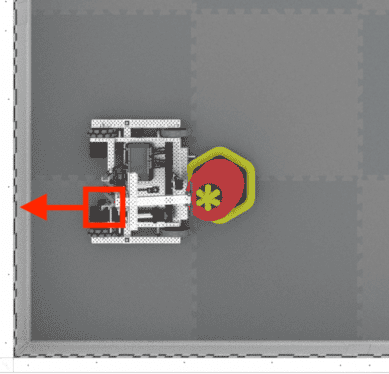
Опорна точка діє як власна позиція (0, 0) GPS-датчика, де всі координати, напрямки та рухи, що повертаються блоками GPS, відносяться до цієї налаштованої точки.
Нижче наведено список доступних блоків:
калібрувати GPS – Калібрує датчик GPS, щоб встановити його напрямок як поточний напрямок руху трансмісії.
встановити місцезнаходження GPS – Встановлює положення та напрямок опорної точки на полі.
Позиція GPS – Повертає координату x або y опорної точки на полі.
GPS-курс – Повертає курс опорної точки на основі орієнтації поля.
GPS-прискорення – Повертає прискорення робота на вибраній осі.
Швидкість обертання гіроскопа GPS – Повертає швидкість обертання робота на вибраній осі.
GPS-орієнтація – Повертає орієнтацію робота по креновому, тангажувальному або рисьхальному куту в градусах.
Якість сигналу GPS – Повертає силу сигналу GPS-датчика.
коли змінився курс GPS – Запускає підключений стек щоразу, коли датчик GPS виявляє зміну курсу.
калібрувати GPS#
Блок калібрування GPS калібрує опорну точку, встановлюючи її налаштований напрямок як поточний напрямок руху трансмісії. Протягом цього часу робот повинен залишатися повністю нерухомим, оскільки рух під час калібрування призведе до неточних результатів.
калібрувати [GPS1 v]
Параметри |
Опис |
|---|---|
пристрій |
Який GPS-датчик використовувати, налаштовується у вікні «Пристрої». |
встановити GPS-локацію#
Блок встановити розташування GPS вручну встановлює положення та напрямок опорної точки на полі. Це можна зробити, щоб зменшити неточності, якщо GPS-датчик знаходиться занадто близько до стінок поля під час запуску, щоб отримати достатню кількість коду поля GPS.
встановити розташування [GPS1 v] x [0] y [0] [мм v] і курс [0] градусів
Параметри |
Опис |
|---|---|
пристрій |
Який GPS-датчик використовувати, налаштовується у вікні «Пристрої». |
х |
Координата x опорної точки на полі. |
у |
Координата Y опорної точки на полі. |
одиниця координат |
Одиниця вимірювання координат x та y:
|
заголовок |
Напрямок, на який спрямована опорна точка відносно абсолютного напрямку поля від 0 до 359,9 градусів. |
Положення GPS#
Блок позиції GPS повертає координату x або y опорної точки на полі.
(позиція [GPS1 v] [X v] у [мм v] :: custom-sensing)
Параметри |
Опис |
|---|---|
пристрій |
Який GPS-датчик використовувати, налаштовується у вікні «Пристрої». |
вісь |
Яку вісь використовувати:
|
одиниця |
Одиниця вимірювання:
|
GPS-курс#
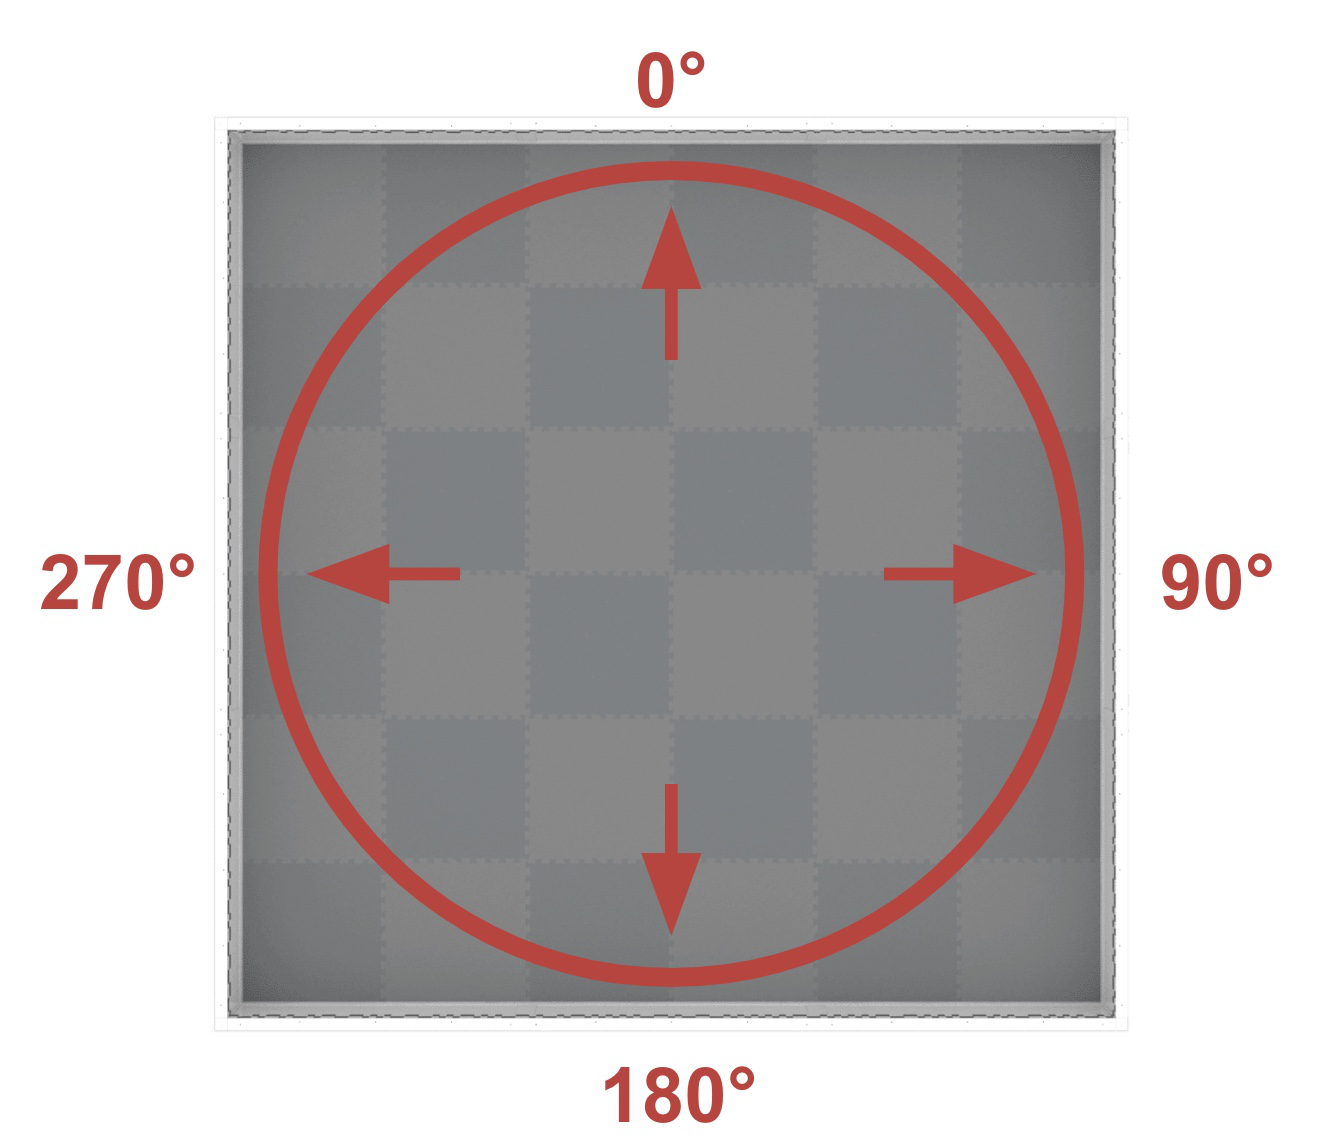
Блок GPS heading повертає напрямок опорної точки на основі орієнтації поля від 0 до 359,9 градусів.
Курс відповідає абсолютному польовому курсу, який знаходиться в діапазоні від 0º до 359,9º за годинниковою стрілкою. 0º знаходиться в положенні 12 годин.
(курс [GPS1 v] у градусах)
Параметри |
Опис |
|---|---|
пристрій |
Який GPS-датчик використовувати, налаштовується у вікні «Пристрої». |
GPS-прискорення#
Блок GPS acceleration повертає прискорення робота на заданій осі від -4,0 до 4,0 Gs.
(прискорення [GPS1 v] по осі [X v] у g)
Параметри |
Опис |
|---|---|
пристрій |
Який GPS-датчик використовувати, налаштовується у вікні «Пристрої». |
вісь |
Яку вісь використовувати:
|
Швидкість гіроскопа GPS#
Блок GPS гіроскопічна швидкість повертає швидкість обертання робота на вибраній осі.
([GPS1 v] гіроскопічна швидкість [X v] осі в [dps v])
Параметри |
Опис |
|---|---|
пристрій |
Який GPS-датчик використовувати, налаштовується у вікні «Пристрої». |
вісь |
Яку вісь використовувати:
|
одиниця |
Одиниця вимірювання:
|
GPS-орієнтація#
Блок GPS-орієнтація повертає орієнтацію робота по креновому, тангажувальному або рисьхальному куту в градусах.
(орієнтація [GPS1 v] по [крен v] у градусах)
Параметри |
Опис |
|---|---|
пристрій |
Який GPS-датчик використовувати, налаштовується у вікні «Пристрої». |
орієнтація |
Яку орієнтацію повернути:
|
Якість сигналу GPS#
Блок Якість сигналу GPS повертає силу сигналу GPS-датчика у відсотках.
Можливі значення |
Опис |
|---|---|
100 |
Усі дані про місцезнаходження та напрямок, що надходять від GPS-датчика, є дійсними. |
~90 |
Будь-які дані про місцезнаходження більше не обчислюються шляхом збору інформації з польового коду GPS, а за допомогою альтернативних засобів. |
0 - 80 |
Дійсні лише значення курсу від GPS-сенсора, але з плином часу, коли GPS-сенсор не сканує достатньо польового коду GPS для точного визначення інформації про місцезнаходження та курс, якість сигналу продовжуватиме падати до 0, коли будь-які дані GPS-сенсора фактично зависають і більше не є дійсними. |
(якість сигналу [GPS1 v] у %)
Параметри |
Опис |
|---|---|
пристрій |
Який GPS-датчик використовувати, налаштовується у вікні «Пристрої». |
коли змінився курс GPS#
Блок коли змінився курс GPS запускає приєднаний стек щоразу, коли датчик GPS виявляє зміну курсу.
коли курс [GPS1 v] змінюється :: hat events
Параметри |
Опис |
|---|---|
пристрій |
Який GPS-датчик використовувати, налаштовується у вікні «Пристрої». |