A Drive fül megismerése#
Ez az oktatóanyag a VEXcode GO Meghajtás fülét mutatja be, amely lehetővé teszi egy csatlakoztatott robot közvetlen vezérlését kódírás nélkül. A végére tudni fogod, hogyan válassz Meghajtási módot, hogyan használd a képernyőn megjelenő vezérlőket, és hogyan ismerd meg a Meghajtás fül egyéb funkcióit. A Meghajtás mód csak a Code Base builddel működik helyesen.
Győződj meg róla, hogy a robot csatlakozva van a VEXcode-hoz, majd válaszd a Vezetés fület a Vezetés módba váltáshoz.
Válasszon vezetési módot:
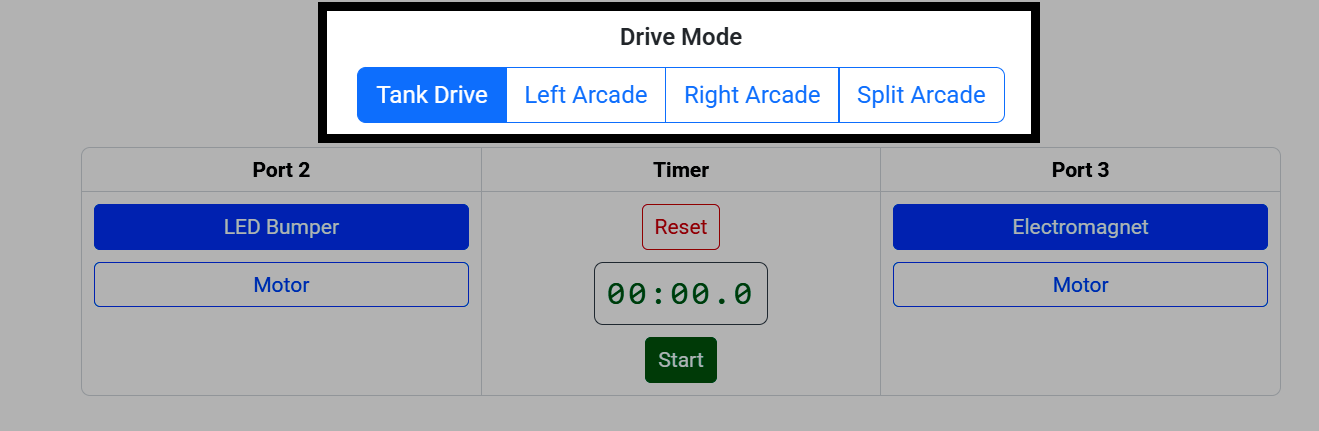
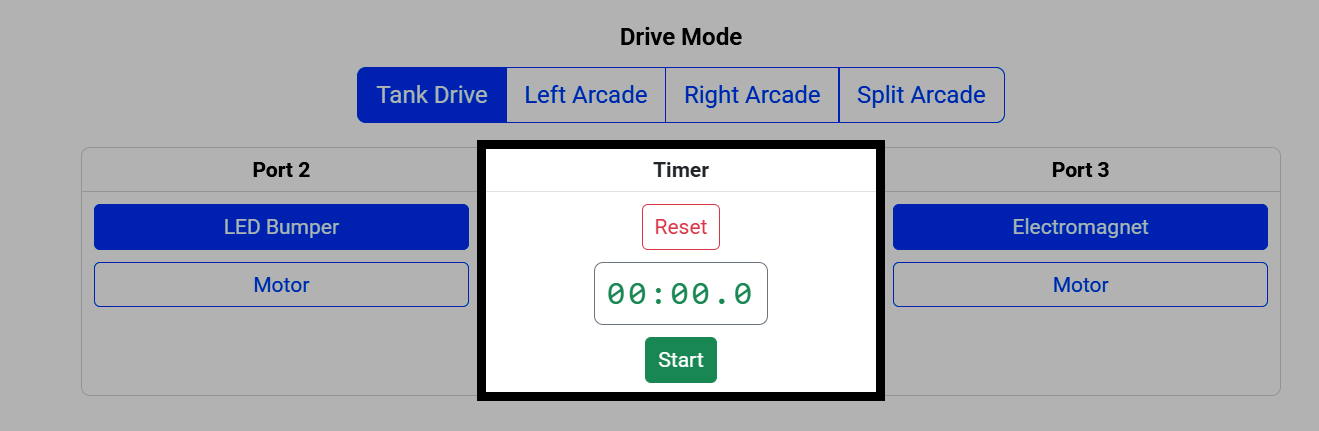
Tankhajtás — A hajtáslánc mindkét oldala egymástól függetlenül mozog.
Bal oldali árkád — A bal oldal mozgatja a hajtáslánc előre/hátra mozgását és fordulását.
Jobb oldali árkád — A jobb oldal mozgatja a hajtáslánc előre/hátra mozgását és fordulását.
Osztott játékterem — Az egyik oldal előre/hátra mozgatja a hajtásláncot, a másik oldal forgatja.
A robot irányítása#
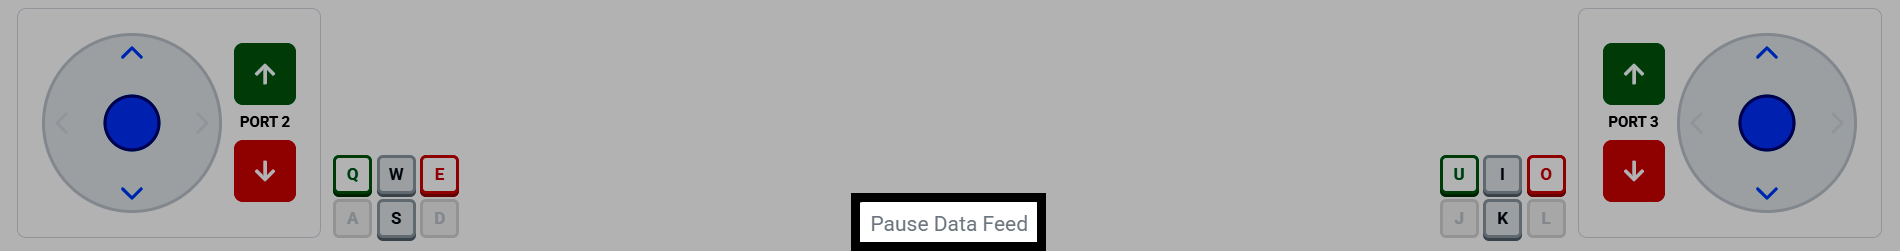
A Meghajtó fül mindkét oldalán található egy képernyőn megjelenő joystick, amelyet az egérrel vagy az alatta lévő billentyűzetbillentyűkkel vezérelhet.
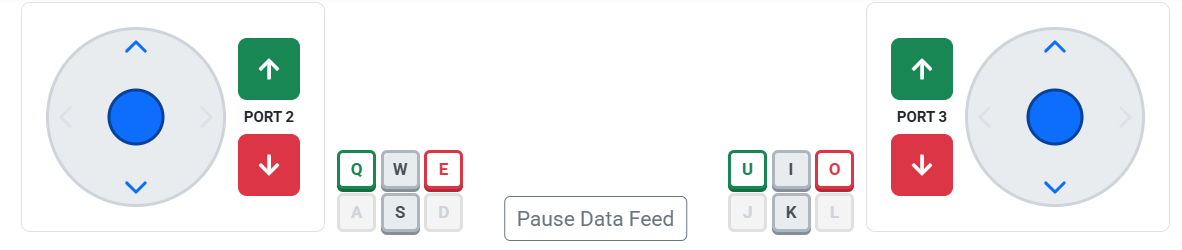
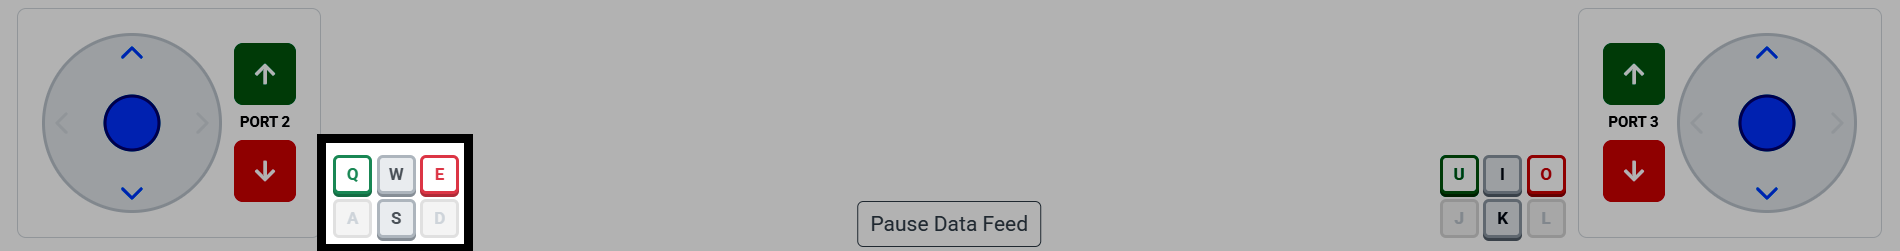
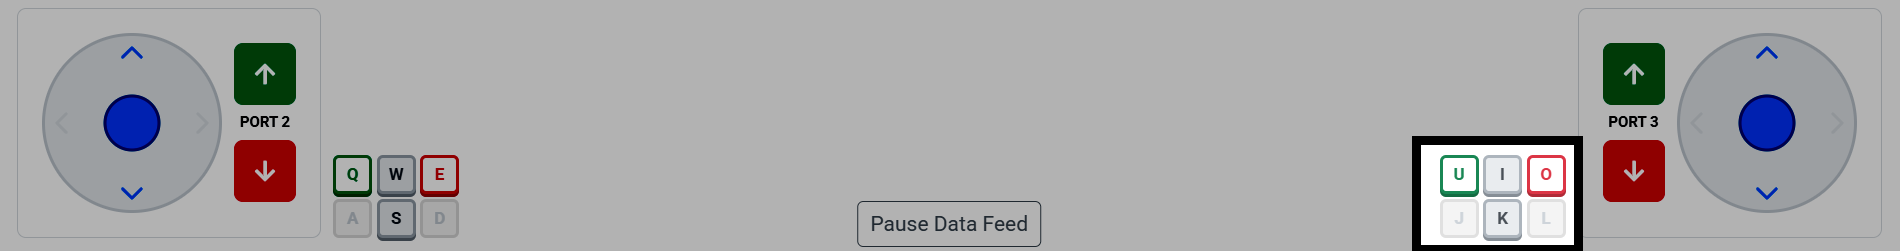
A Q/E és az U/O mindig a 2-es és 3-as porton lévő eszközt vezérlik. A többi billentyű a hajtásláncot vezérli, és aktív állapotban mindig ugyanazt jelentik – a W/I előremenet, az S/K hátramenet, az A/D és a J/L kanyarodik –, de hogy melyik aktív, az a vezetési módtól függ:
Vezetési mód |
Bal joystick |
Jobb joystick |
|---|---|---|
Tankhajtás |
Ny/D bal oldalon haladj |
Én/K jobb oldalon haladok |
Bal oldali játékterem |
Ny/D út, A/D kanyar |
Nem használt |
Jobb oldali árkád |
Nem használt |
I/K felhajtó, J/L kanyar |
Osztott Árkád |
Ny/D meghajtó |
J/L fordulat |
Tank Drive módban például csak a W/S és az I/K aktív:
Porteszközök kiválasztása#
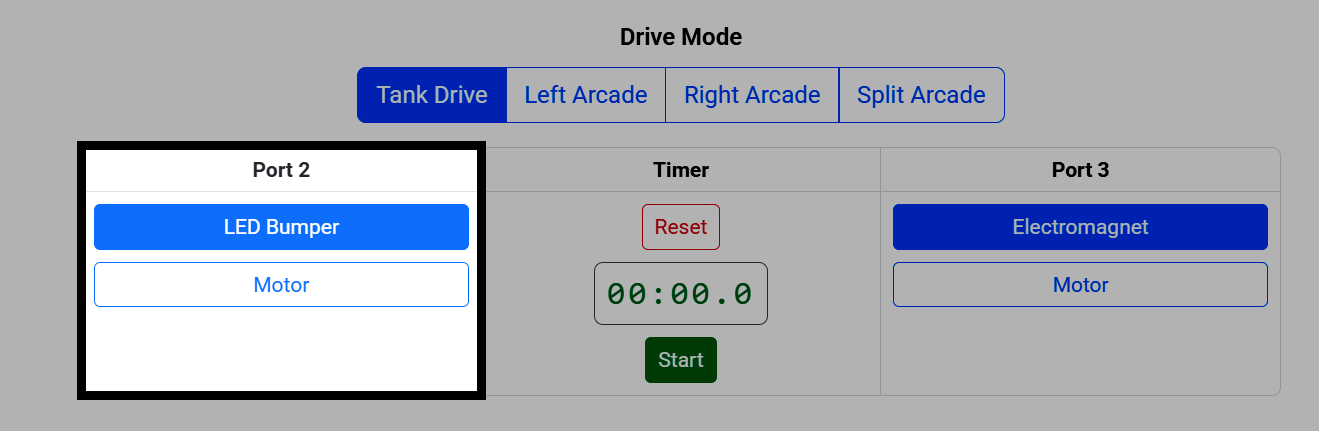
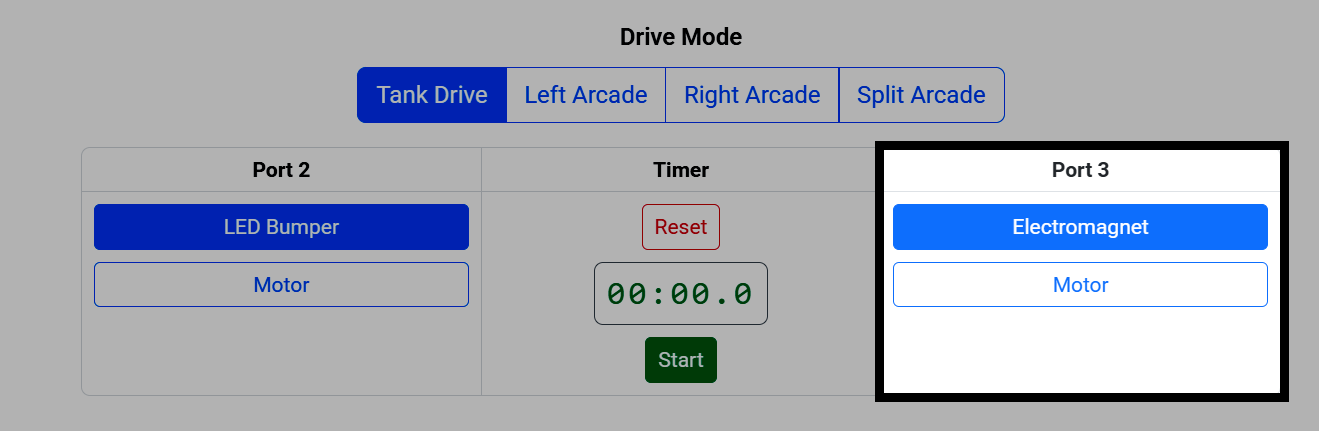
Azt is kiválaszthatja, hogy melyik eszköz legyen csatlakoztatva a 2-es és a 3-as porthoz, ha LED-es lökhárító, elektromágnes vagy további motor van csatlakoztatva.
Az időzítő nyomon követi, hogy mennyi ideig vezettél. Az indításhoz válaszd a Indítás gombot, a nullázáshoz pedig a Visszaállítás gombot.
Élő adatok#
Az adattáblázatok valós idejű adatokat mutatnak a robot agyáról, hajtásláncáról és a csatlakoztatott eszközökről.
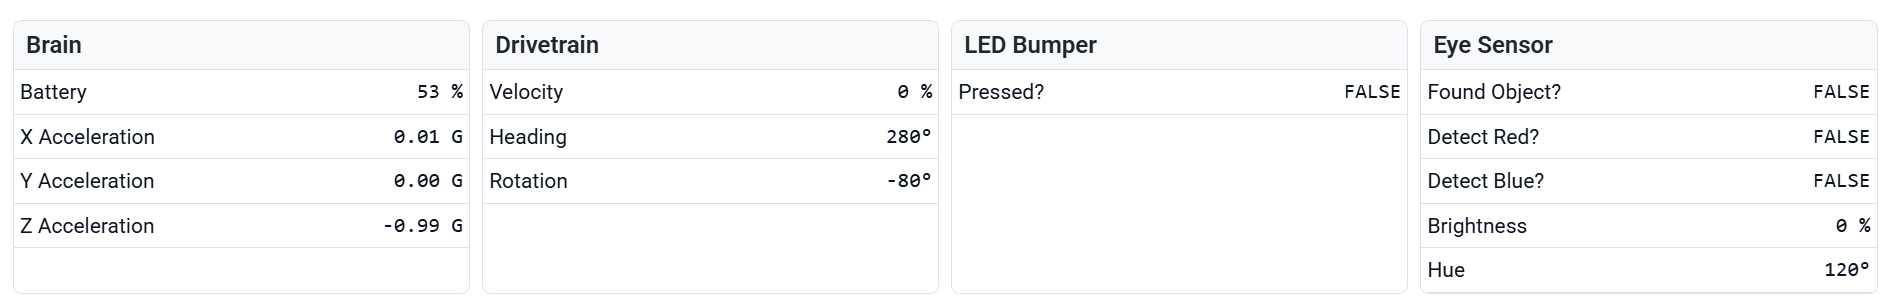
Ha alaposabban meg szeretnéd vizsgálni az adatokat, válaszd az Adatcsatorna szüneteltetése lehetőséget az adatok rögzítésére.