
IQ-pikaviesti (Swish)#
Swish on VEX IQ -sankaribotti, jota käytetään IQ 24-25 -pikaviestikentällä.
Robotin yleiskatsaus#
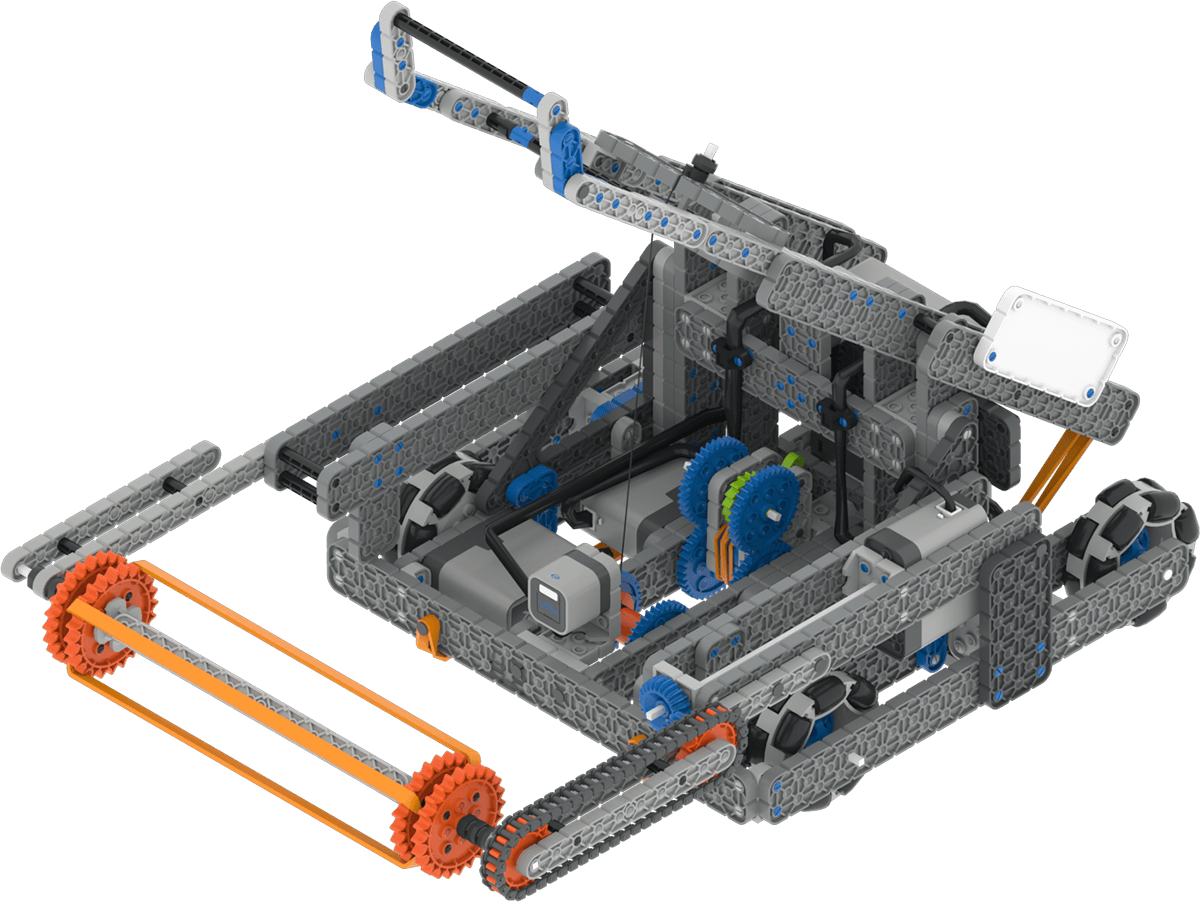
Swish tukee VR-standardin mukaisia ohjaimia ja antureita, kuten inertiasensoria ja aivoajastinta, ja siinä on lisäksi Swish-kohtaisia ominaisuuksia, joita käsitellään artikkeleissa Robot-Specific Blocks ja Robot-Specific Python.
Moottoriryhmät#
Kokoonpano ja |
Kuvaus |
|---|---|
|
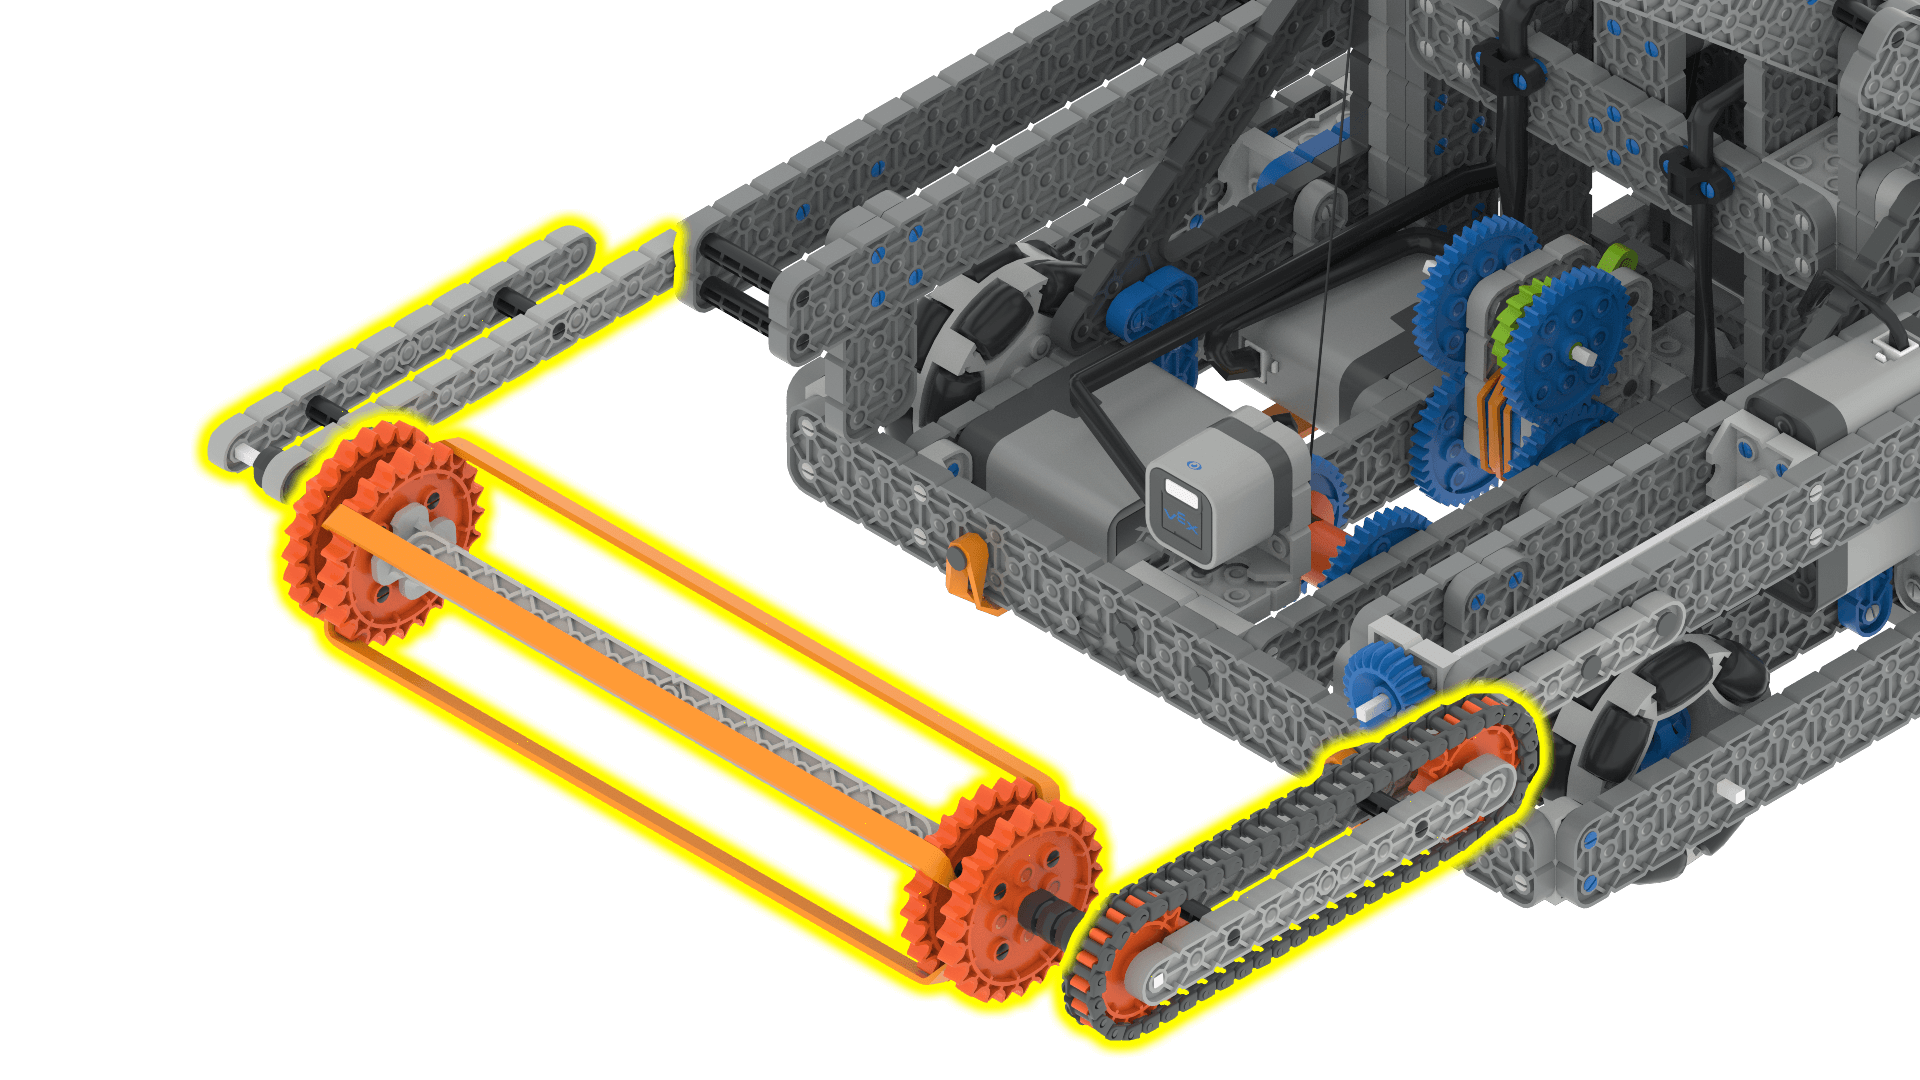
Imumoottoria voidaan pyörittää eteen- ja taaksepäin pallojen keräämiseksi ja asettamiseksi katapulttiin. Imumoottorin on pyörittävä ennen kuin se osuu palloon poimittavaksi. |
|
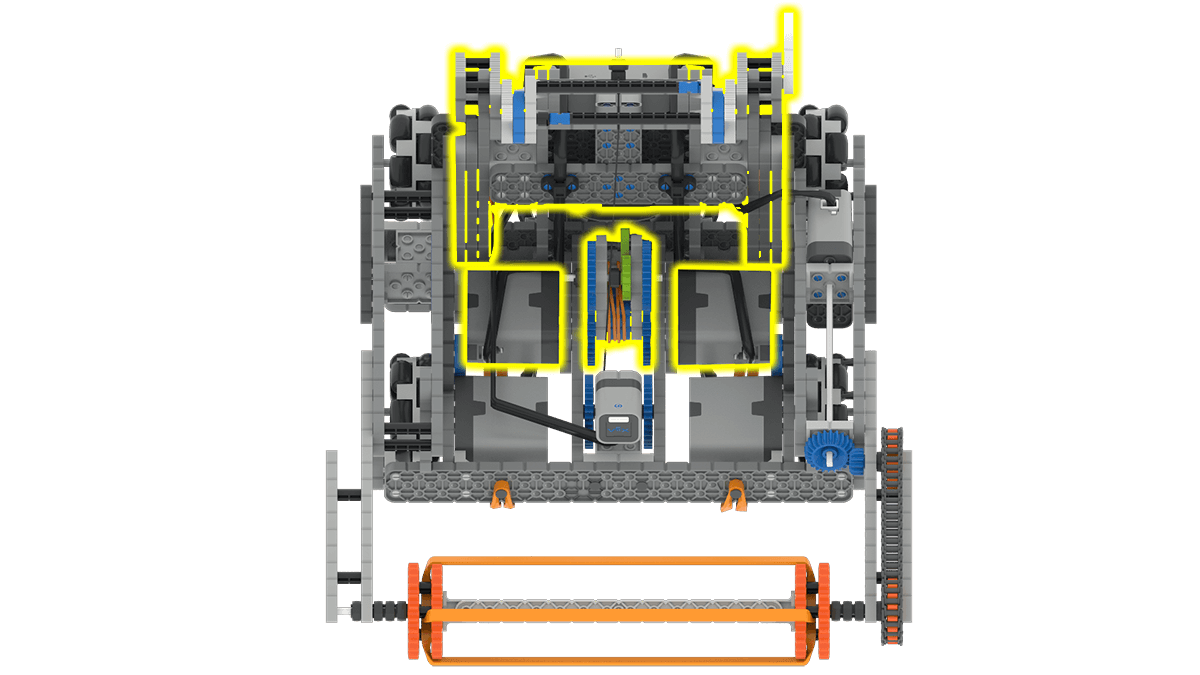
Katapulttivarren moottoriryhmää käytetään robotin poimimien pallojen laukaisemiseen. Pallon nostamiseksi katapulttivartta on laskettava vähintään 1350 astetta. Kun katapulttivartta nostetaan tai vapautetaan millä tahansa etäisyydellä, se siirtyy automaattisesti maksimikorkeuteensa pallojen laukaisemiseksi. |
Komponentit ja ominaisuudet#
Komponentti tai ominaisuus |
Käyttää |
API-dokumentaatio |
|---|---|---|
Voimansiirto |
Liikuttaa ja kääntää robottia. |
|
Imumoottori |
Pyörittää robotin edessä olevia kahta pyörää. Tämä mahdollistaa pallojen nostamisen maasta. |
|
Catapult-moottoriryhmä |
Laukaisee robotin poimimat pallot. |
|
Takaetäisyysanturi |
Havaitsee robotin takaosan etäisyyden maaliseinästä. |
|
Imuilman optinen anturi |
Havaitsee, onko imusarjassa pallo. |
|
Aivoajastin |
Seuraa kulunutta aikaa projektin aloittamisesta. |
Leikkikentät#
Leikkikenttä |
Kuvaus |
|---|---|
Kerää ja laukaise palloja IQ 24-25 -virtuaalitaitokentältä. |