
V5 High Stakes (Axel)#
Axel on VEX V5 -sankaribotti, jota käytetään V5 24-25 High Stakes Playgroundissa.
Robotin yleiskatsaus#
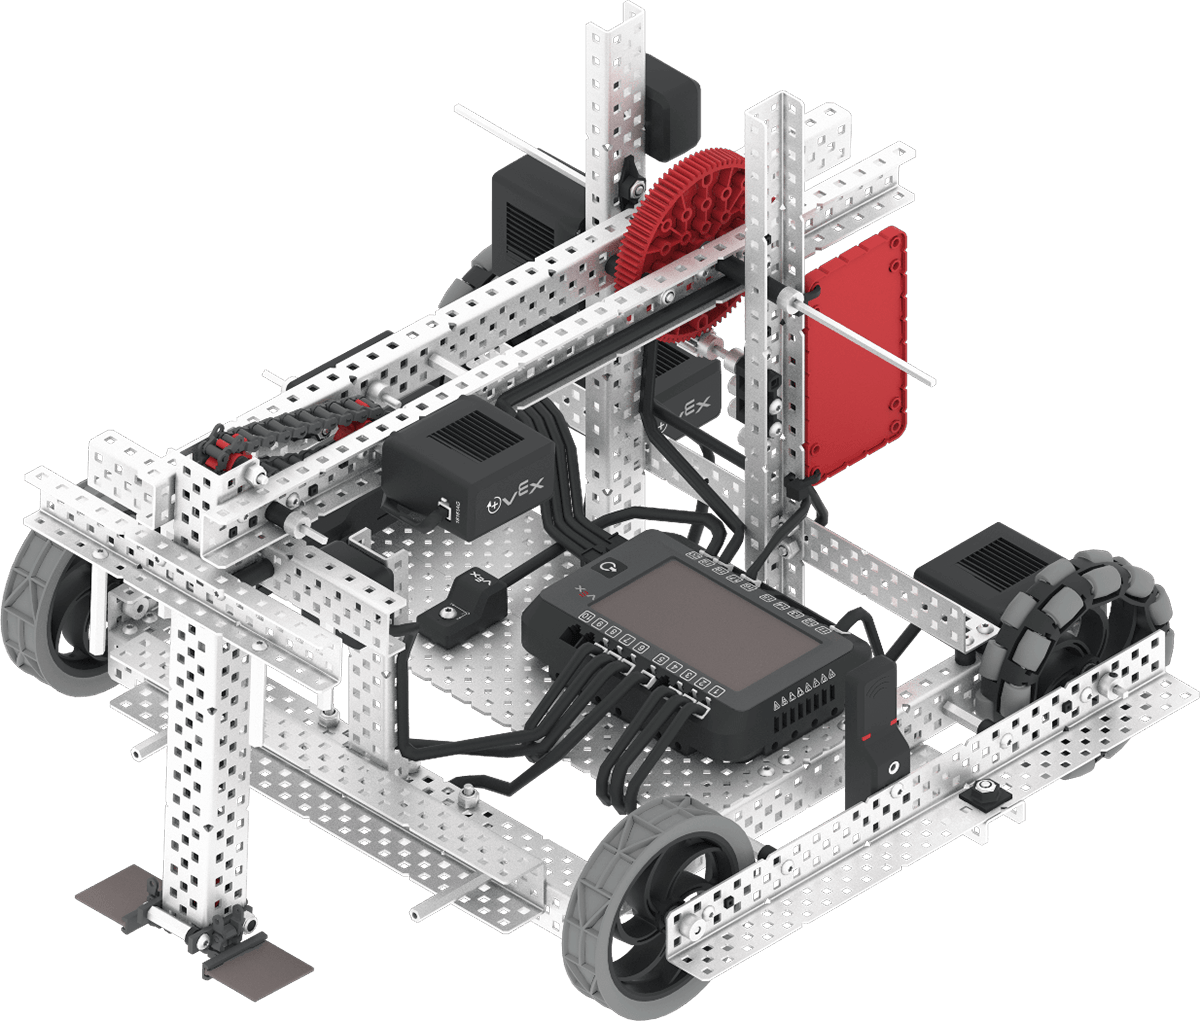
Axel tukee VR-standardin mukaisia ohjaimia ja antureita, kuten inertiasensoria ja aivoajastinta, ja Axel-kohtaisia ominaisuuksia käsitellään artikkeleissa Robot-Specific Blocks ja Robot-Specific Python.
Moottorit#
Kokoonpano ja |
Kuvaus |
|---|---|
|
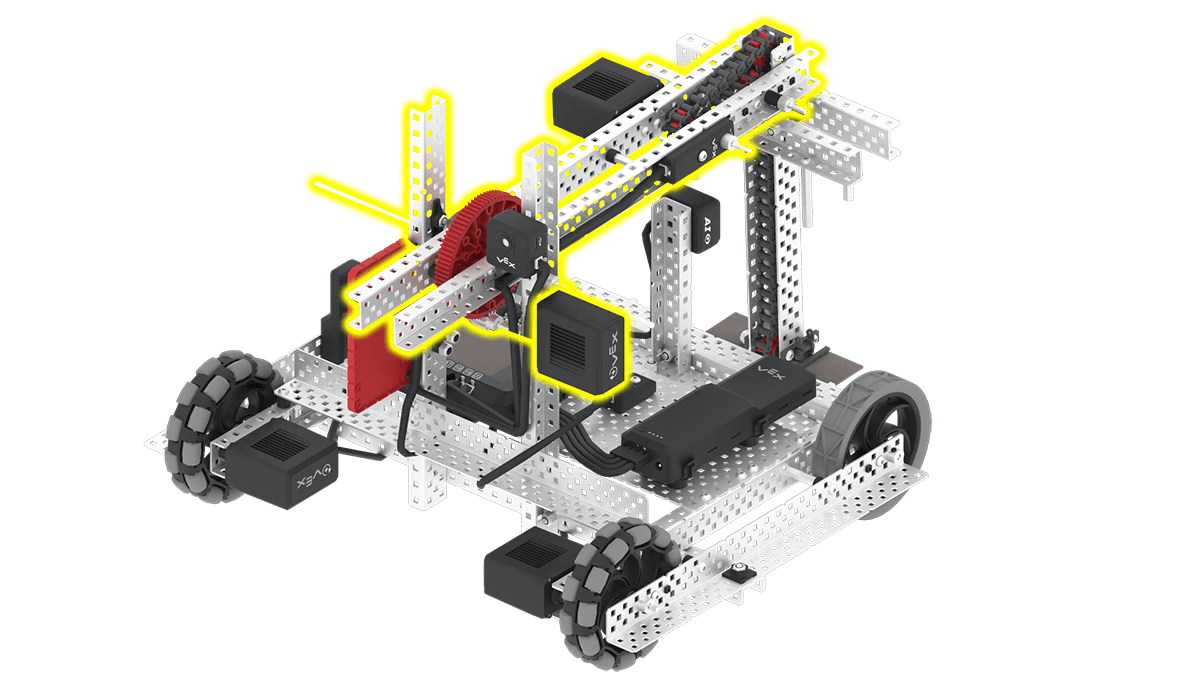
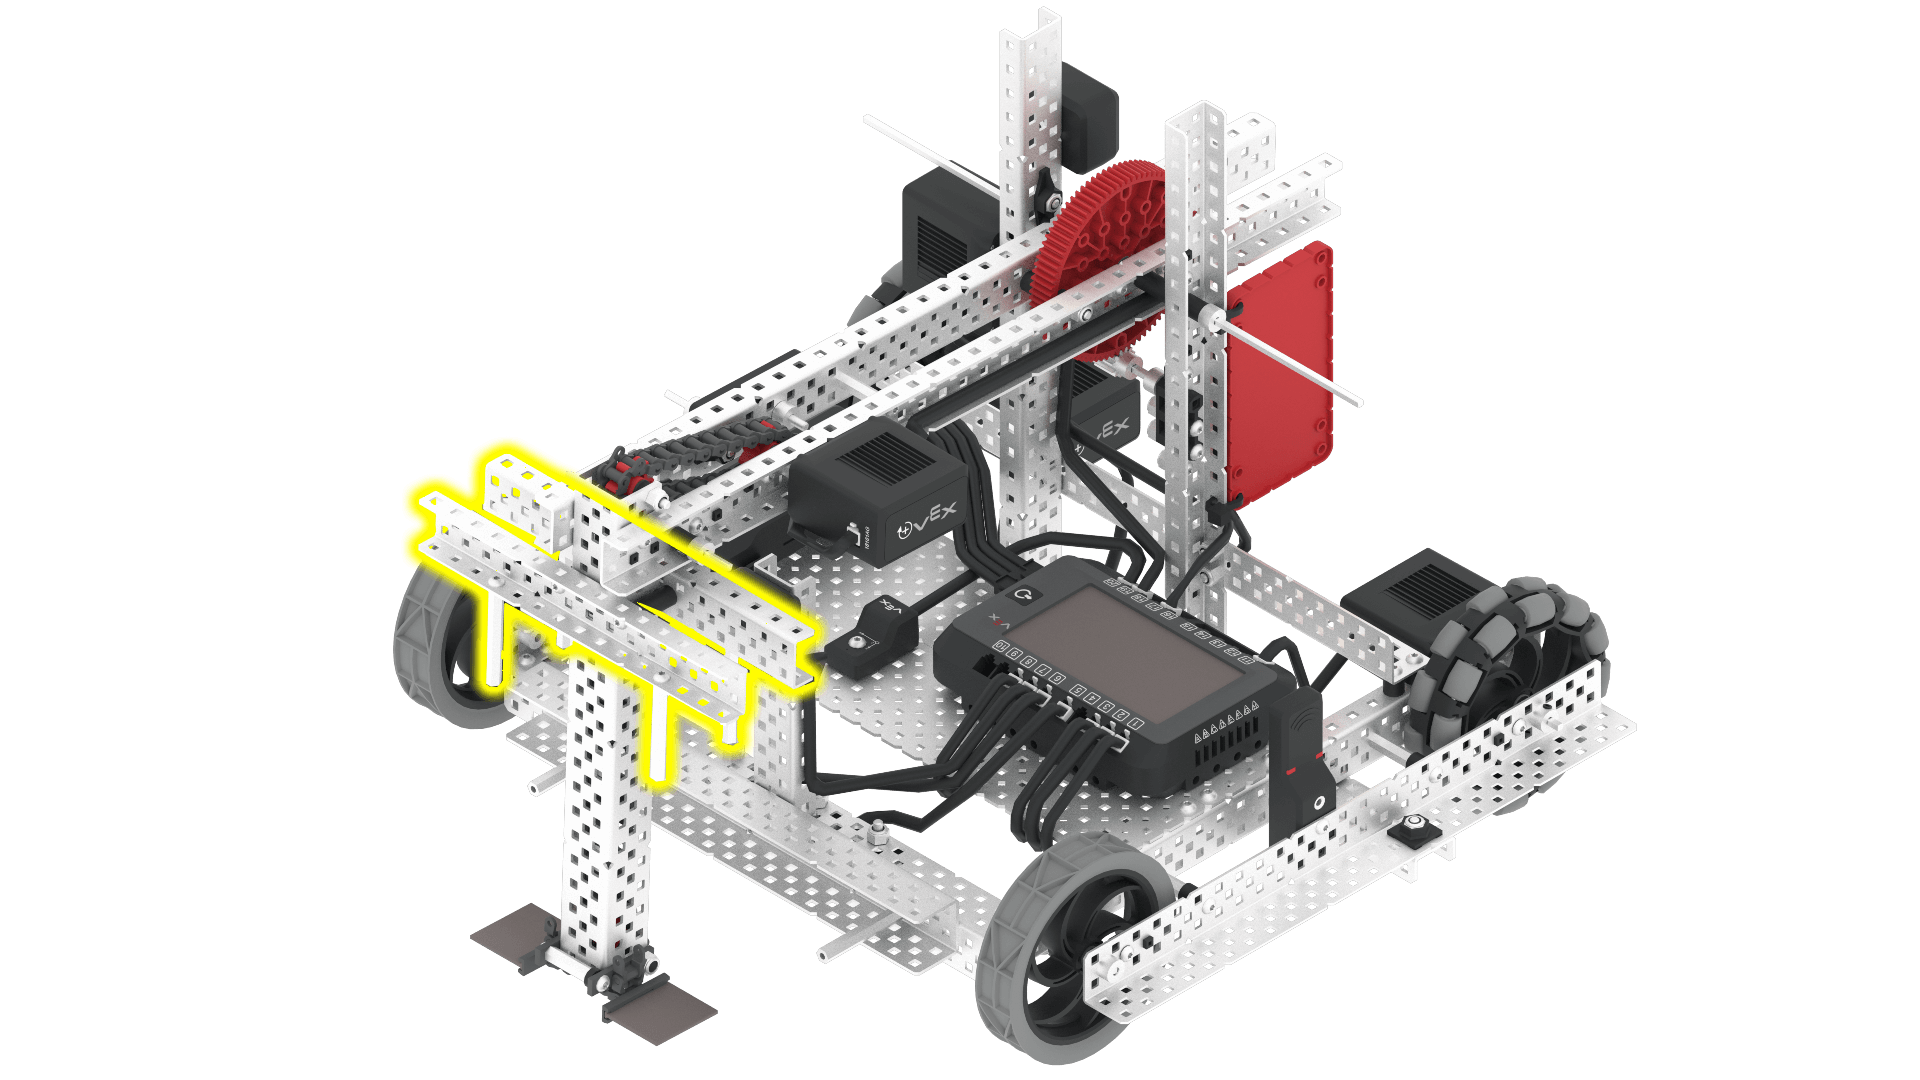
Käsivarsi nostaa ja laskee Axelin käsivartta. Käsivarren on oltava nostettuna, jotta se ei peitä tekoälynäköanturia ja jotta renkaita voidaan työntää paaluihin. |
|
Työntömoottori liikuttaa työntömoottoria alaspäin vartta pitkin. Tämä mahdollistaa renkaiden työntämisen irti varresta ja paalulle. Työntäjän asento varren yläosassa on 0 astetta. |
Komponentit ja ominaisuudet#
Komponentti tai ominaisuus |
Käyttää |
API-dokumentaatio |
|---|---|---|
Voimansiirto |
Liikuttaa ja kääntää robottia. |
|
Varren moottori |
Nostaa ja laskee käsivartta peliobjektien käsittelyä varten. Käsivarren on oltava nostettuna, jotta se ei peitä tekoälynäköanturia ja jotta renkaita voidaan työntää paalujen päälle. Jotta käsivarsi voidaan nostaa riittävän korkealle renkaan työntämiseksi paalujen päälle, sitä on nostettava vähintään 310 astetta. |
|
Työntömoottori |
Siirtää työntäjää vartta pitkin alaspäin. Tämä mahdollistaa renkaiden työntämisen pois varresta ja paalulle. Työntäjän asento varren yläosassa on 0 astetta. Renkaan työntämiseksi pois varresta työntäjän moottorin on laskeuduttava 780 astetta. |
|
Tekoälynäköanturi |
Havaitsee pelin esineet, jotta robotti voi suunnistaa itsenäisesti. |
|
Etäisyysanturi |
Palauttaa kohteen etäisyyden robotin etuosasta. |
|
Optinen anturi |
Havaitsee robotin edessä olevat esineet ja määrittää niiden värin. |
|
Pyörimisanturi |
Palauttaa työntömoottorin nykyisen pyörimiskulman ja asennon. |
|
GPS-anturi |
Palauttaa robotin nykyisen sijainnin ja suunnan leikkikentällä. |
|
Aivoajastin |
Seuraa kulunutta aikaa projektin aloittamisesta. |
Leikkikentät#
Leikkikenttä |
Kuvaus |
|---|---|
Pisteet ja mobiilimaalit V5 24-25 Virtual Skills -kentässä. |