
V5-ohitus (Flex)#
Flex on VEX V5 -sankaribotti, jota käytetään V5 26-27 Override Playground -pelissä.
Robotin yleiskatsaus#
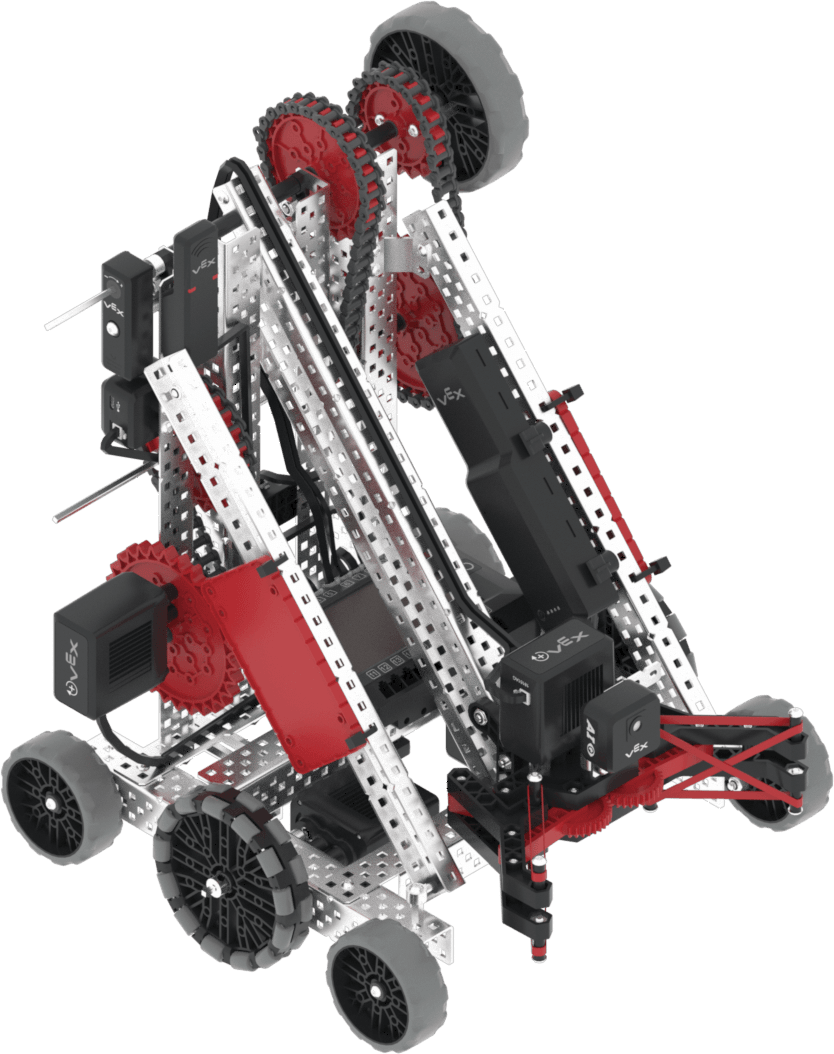
Flex tukee VR-vakio-ohjaimia ja -antureita, kuten inertiasensoria ja aivoajastinta, ja lisäksi Flex-kohtaisia ominaisuuksia käsitellään artikkeleissa Robot-Specific Blocks ja Robot-Specific Python.
Moottorit#
Kokoonpano ja |
Kuvaus |
|---|---|
|
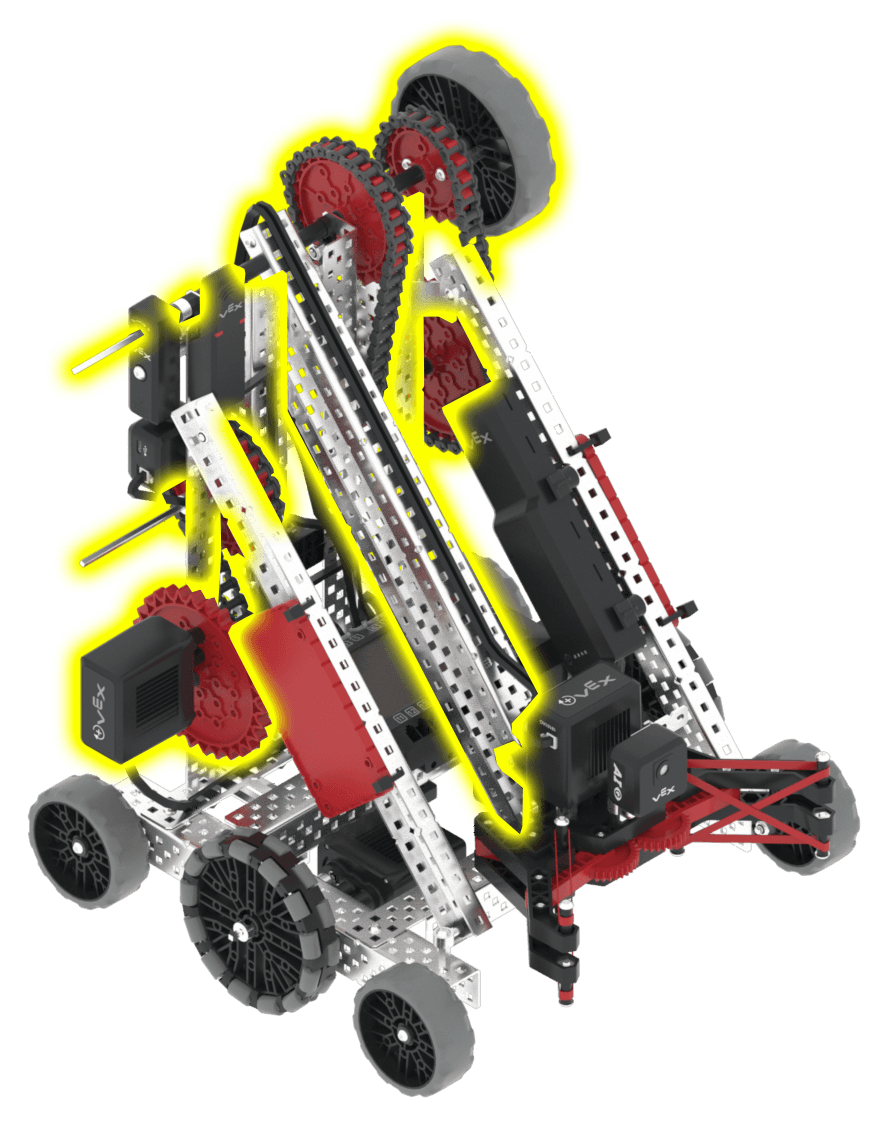
Nostaa ja laskee käsivartta. Käsivarsi on täysin nostetussa asennossa 2000 asteen kulmassa; lähtöasento on 0 astetta. |
|
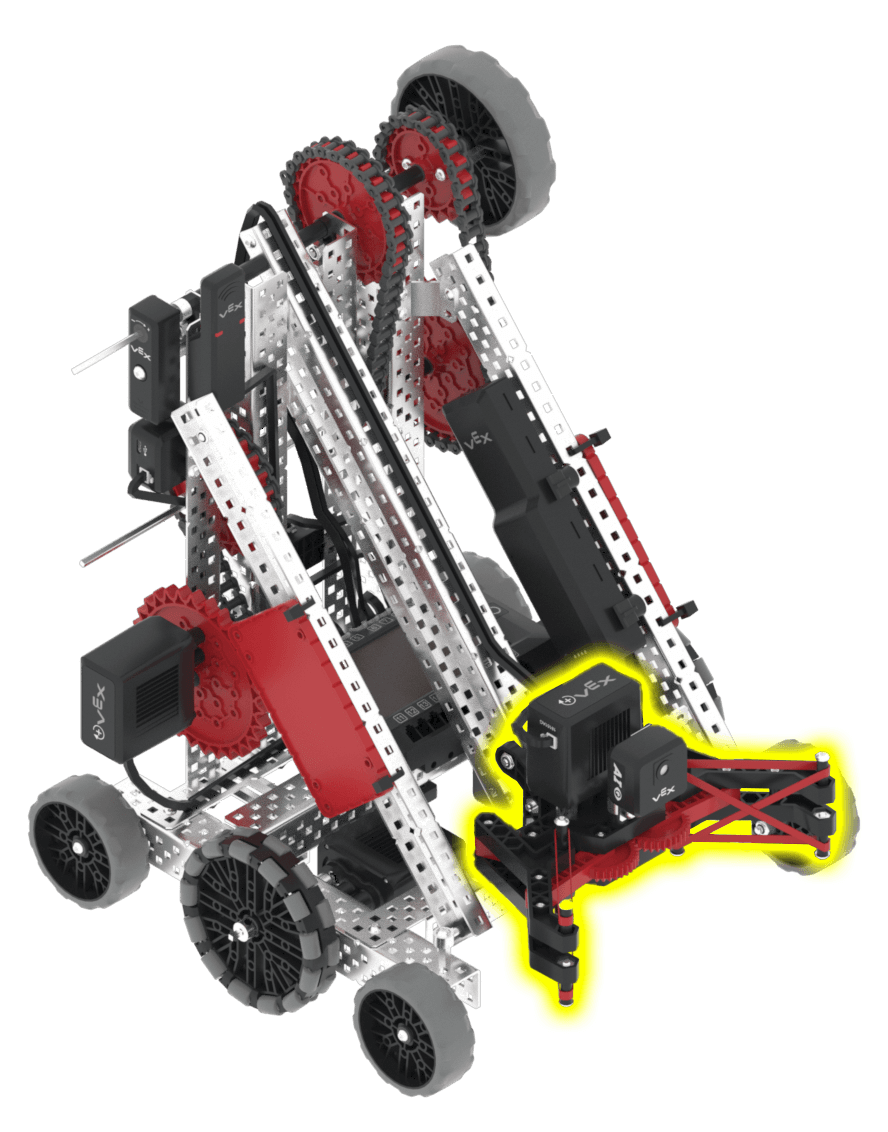
Avaa ja sulkee kynsiä. Lähtöasento on 467 astetta (täysin suljettu); kynsi on täysin auki 0 asteessa. |
Komponentit ja ominaisuudet#
Komponentti tai ominaisuus |
Käyttää |
API-dokumentaatio |
|---|---|---|
Voimansiirto |
Liikuttaa ja kääntää robottia. |
|
Käsivarsimoottori |
Nostaa ja laskee käsivartta vuorovaikuttaakseen pelin elementtien kanssa. |
|
ClawMotor |
Avaa ja sulkee kynsiä tarttuakseen ja vapauttaakseen pelielementtejä. |
|
Tekoälynäköanturi |
Kiinnitetty kynsiin eteenpäin. Havaitsee riistaesineet kynnen edessä, jotta robotti voi suunnistaa itsenäisesti. Estetty, kun kynsi pitää kiinni nastoista tai mukista, joten se toimii vain, kun kynsi on tyhjä. |
|
Etäisyysanturi |
Asennettu robotin etuosaan eteenpäin. Havaitsee robotin etuosan etäisyyden esineeseen. |
|
GPS-anturi |
Palauttaa robotin nykyisen sijainnin ja suunnan leikkikentällä. |
|
Aivoajastin |
Seuraa kulunutta aikaa projektin aloittamisesta. |
Leikkikentät#
Leikkikenttä |
Kuvaus |
|---|---|
Pelaa V5 26-27 Ohita autonomiset koodaustaidot -haastetta. |