
V5 Yli/Alle (hyökkääjä)#
Hyökkääjä on VEX V5 -sankaribotti, jota käytetään V5 23-24 Over Under Playground -leikkikentällä.
Robotin yleiskatsaus#
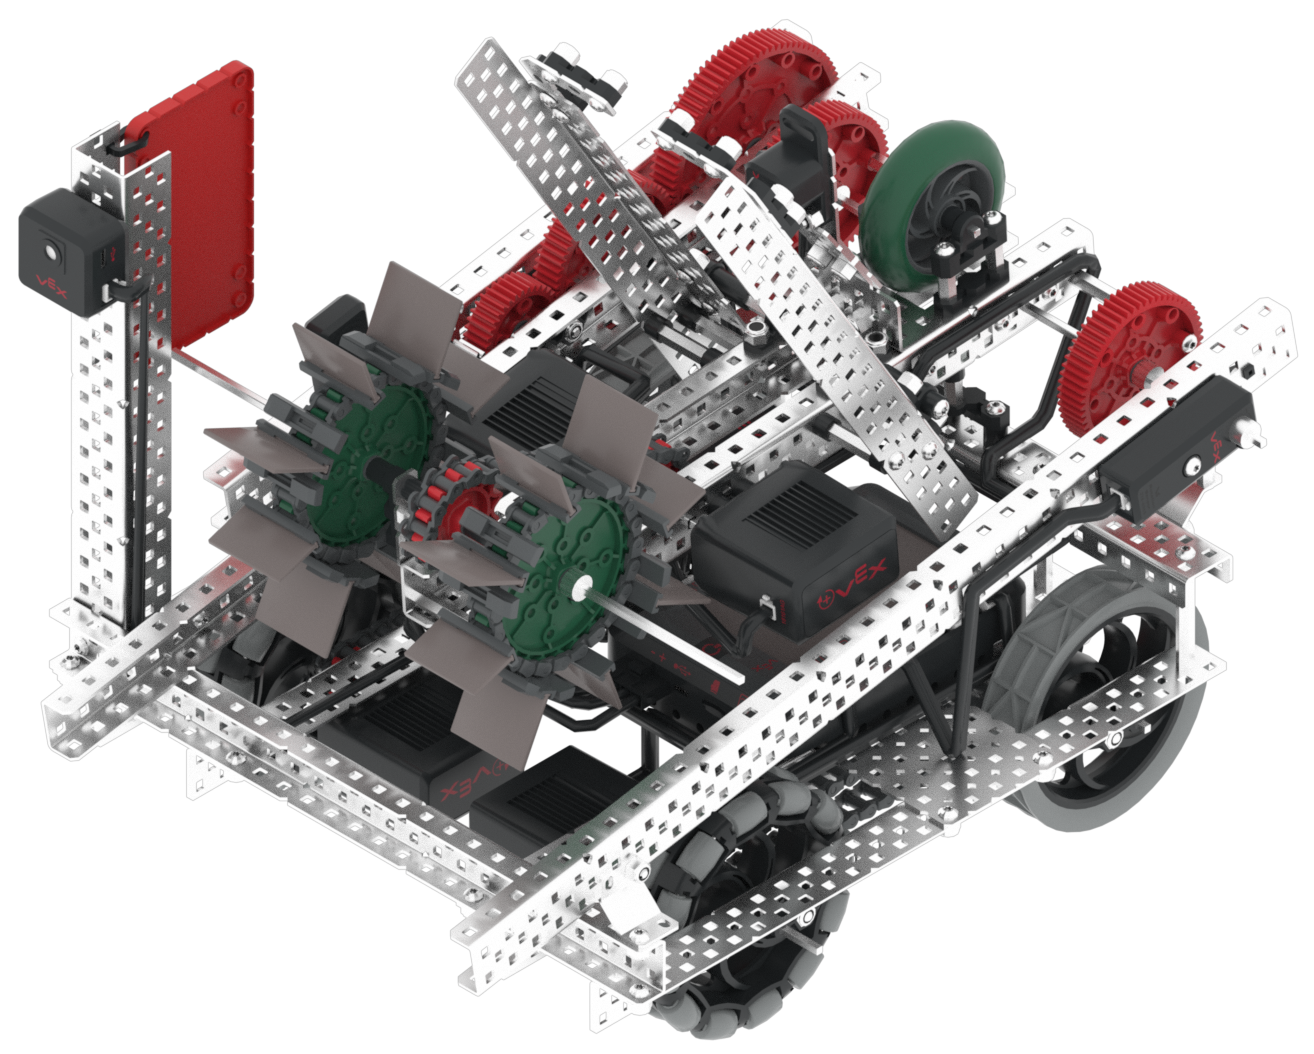
Striker tukee VR-standardin mukaisia ohjaimia ja antureita, kuten inertiasensoria ja aivoajastinta, ja muita Striker-kohtaisia ominaisuuksia käsitellään osissa Robot-Specific Blocks ja Robot-Specific Python.
Moottorit#
Kokoonpano ja |
Kuvaus |
|---|---|
|
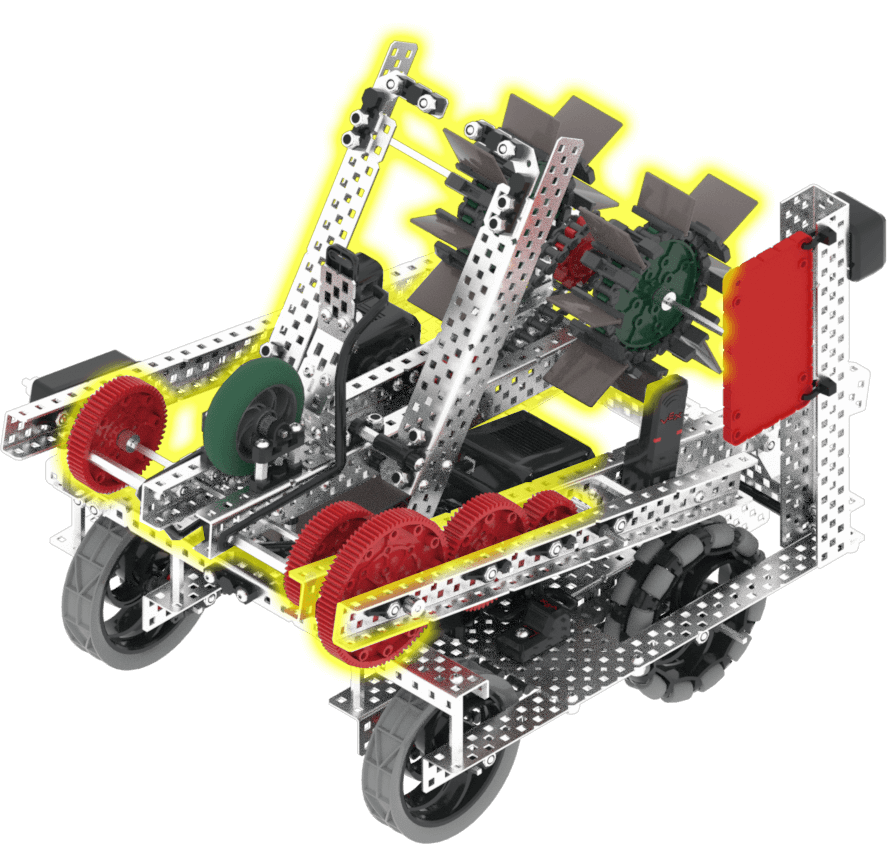
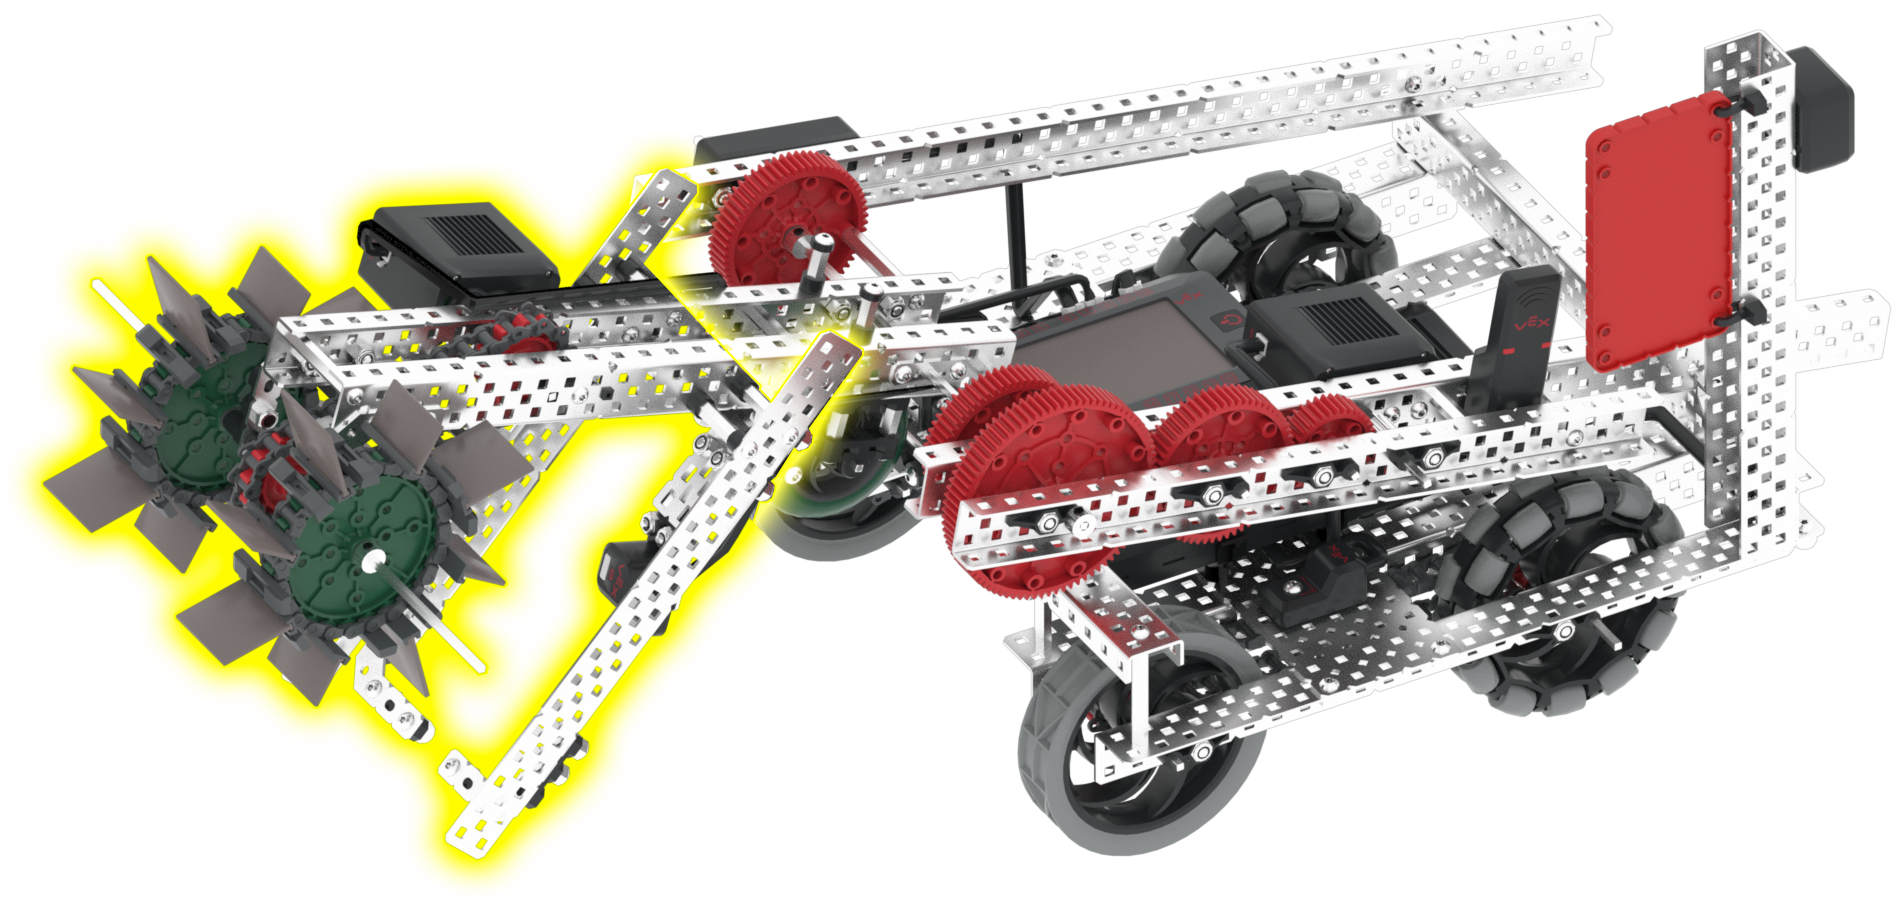
Käsivartta voidaan nostaa ja laskea. Tämä mahdollistaa robotin esimerkiksi peliesineiden kuljettamisen. Oletusarvoisesti käsivarsi on 0 asteen kulmassa ja laskeutuu kokonaan, kun sitä pyöritetään eteenpäin 1200 astetta. |
|
Imuaukkoa voidaan pyörittää eteen- ja taaksepäin. Tämä mahdollistaa robotin peliesineiden keräämisen ja pisteiden laskemisen. Imuaukko kerää tripallon, kun sitä pyöritetään eteenpäin 360 astetta, ja se pisteyttää tai pudottaa tripallon, kun sitä pyöritetään taaksepäin 360 astetta. |
Komponentit ja ominaisuudet#
Komponentti tai ominaisuus |
Käyttää |
API-dokumentaatio |
|---|---|---|
Voimansiirto |
Liikuttaa ja kääntää robottia. |
|
Varren moottori |
Käsivartta voidaan nostaa ja laskea. Tämä mahdollistaa robotin esimerkiksi peliesineiden kuljettamisen. Oletusarvoisesti käsivarsi on 0 asteen kulmassa ja laskeutuu kokonaan, kun sitä pyöritetään eteenpäin 1200 astetta. |
|
Imumoottori |
Imuaukkoa voidaan pyörittää eteen- ja taaksepäin. Tämä mahdollistaa robotin peliesineiden keräämisen ja pisteiden laskemisen. Imuaukko kerää tripallon, kun sitä pyöritetään eteenpäin 360 astetta, ja se pisteyttää tai pudottaa tripallon, kun sitä pyöritetään taaksepäin 360 astetta. |
|
Optinen anturi |
Havaitsee, onko robotin lähellä esine ja minkä värinen se on. |
|
Pyörimisanturi |
Palauttaa varren moottorin nykyisen pyörimiskulman ja asennon. |
|
GPS-anturi |
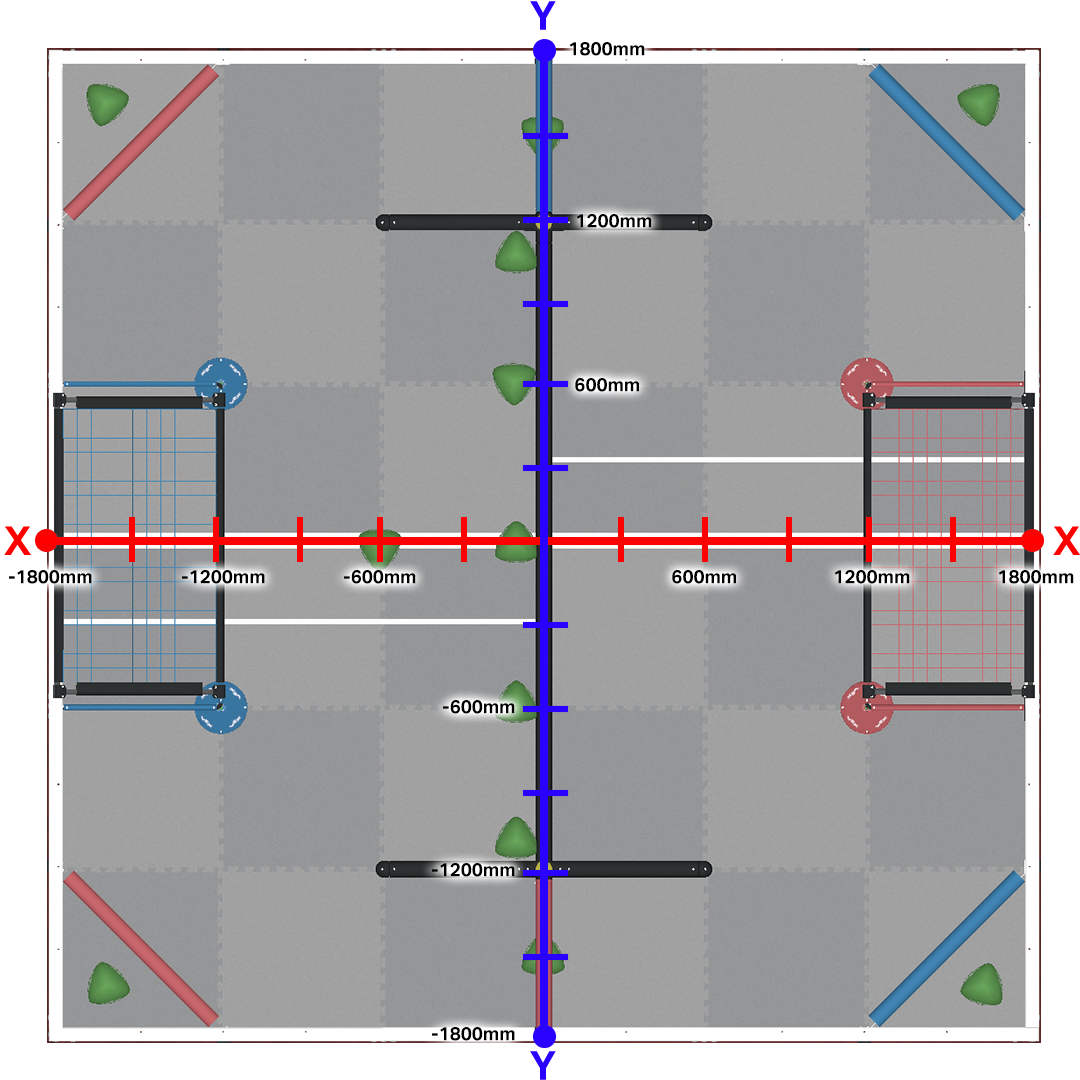
Palauttaa robotin nykyisen sijainnin ja suunnan leikkikentällä. |
|
Aivoajastin |
Seuraa kulunutta aikaa projektin aloittamisesta. |
GPS-anturi käyttää navigointiin karteesista koordinaatistoa, jossa kentän keskipiste on origossa (0, 0) ja joka ulottuu 1800 mm kumpaankin suuntaan.
Leikkikentät#
Leikkikenttä |
Kuvaus |
|---|---|
Kerää triball-pisteitä ja nosta taitojasi V5 23-24 Virtual Skills -kentässä. |