
V5 โอเวอร์ไรด์ (เฟล็กซ์)#
Flex คือ VEX V5 Hero Bot ที่ใช้ใน V5 26-27 Override Playground
ภาพรวมหุ่นยนต์#
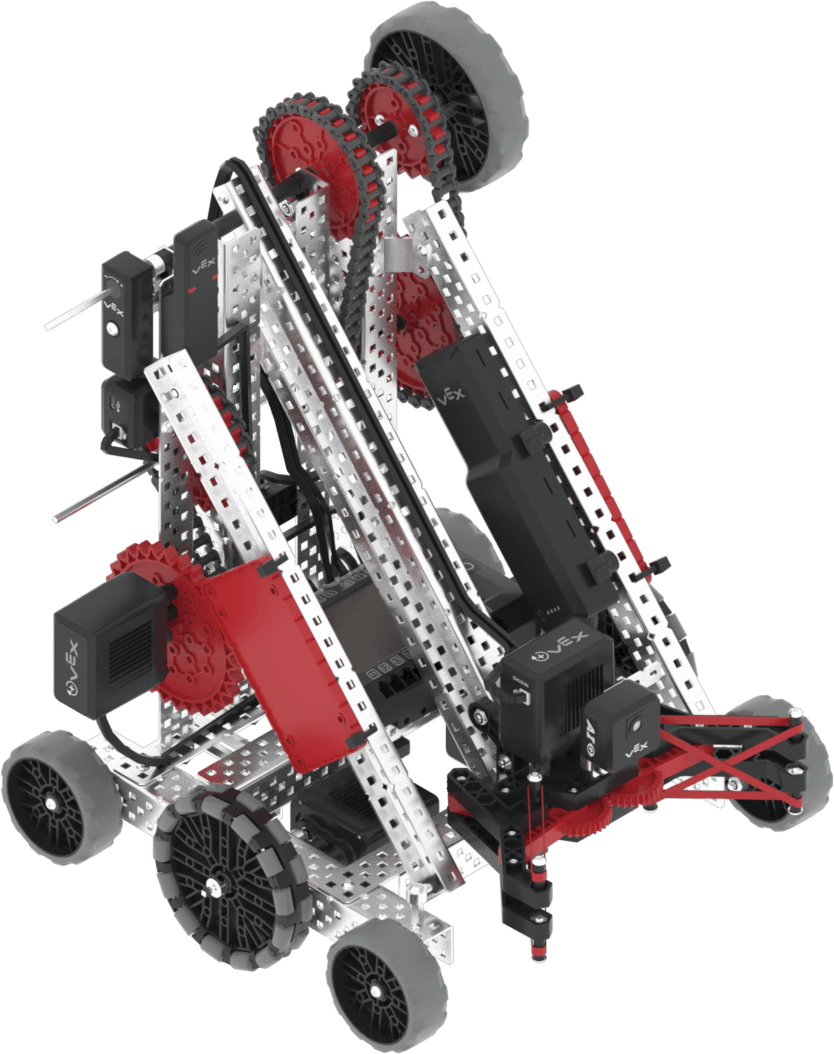
Flex รองรับการควบคุมและเซ็นเซอร์ VR มาตรฐาน เช่น เซ็นเซอร์เฉื่อยและตัวจับเวลาสมอง พร้อมคุณสมบัติเพิ่มเติมเฉพาะ Flex ที่ครอบคลุมใน บล็อกเฉพาะหุ่นยนต์ และ Python เฉพาะหุ่นยนต์
มอเตอร์#
การกำหนดค่าและชื่อคำสั่ง Python |
คำอธิบาย |
|---|---|
|
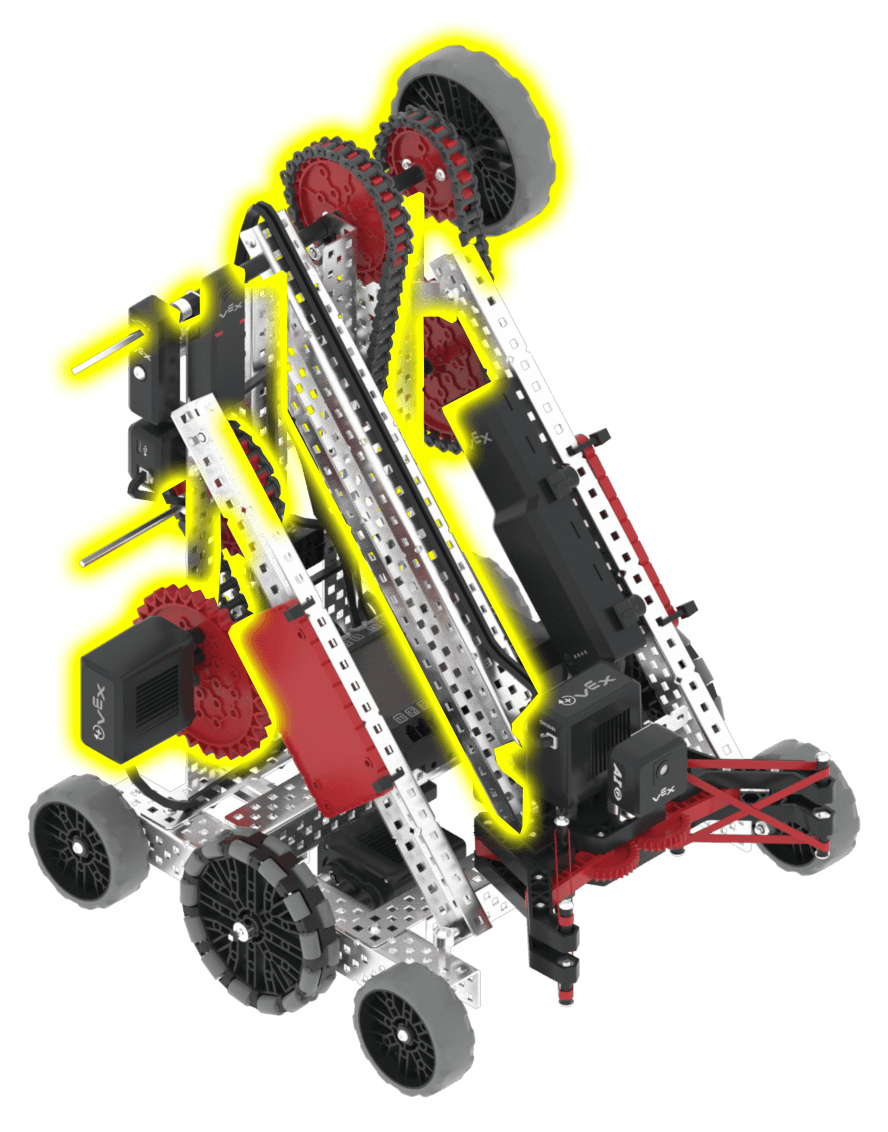
ยกและลดแขน แขนอยู่ในตำแหน่งยกขึ้นสุดที่ 2000 องศา ตำแหน่งเริ่มต้นอยู่ที่ 0 องศา |
|
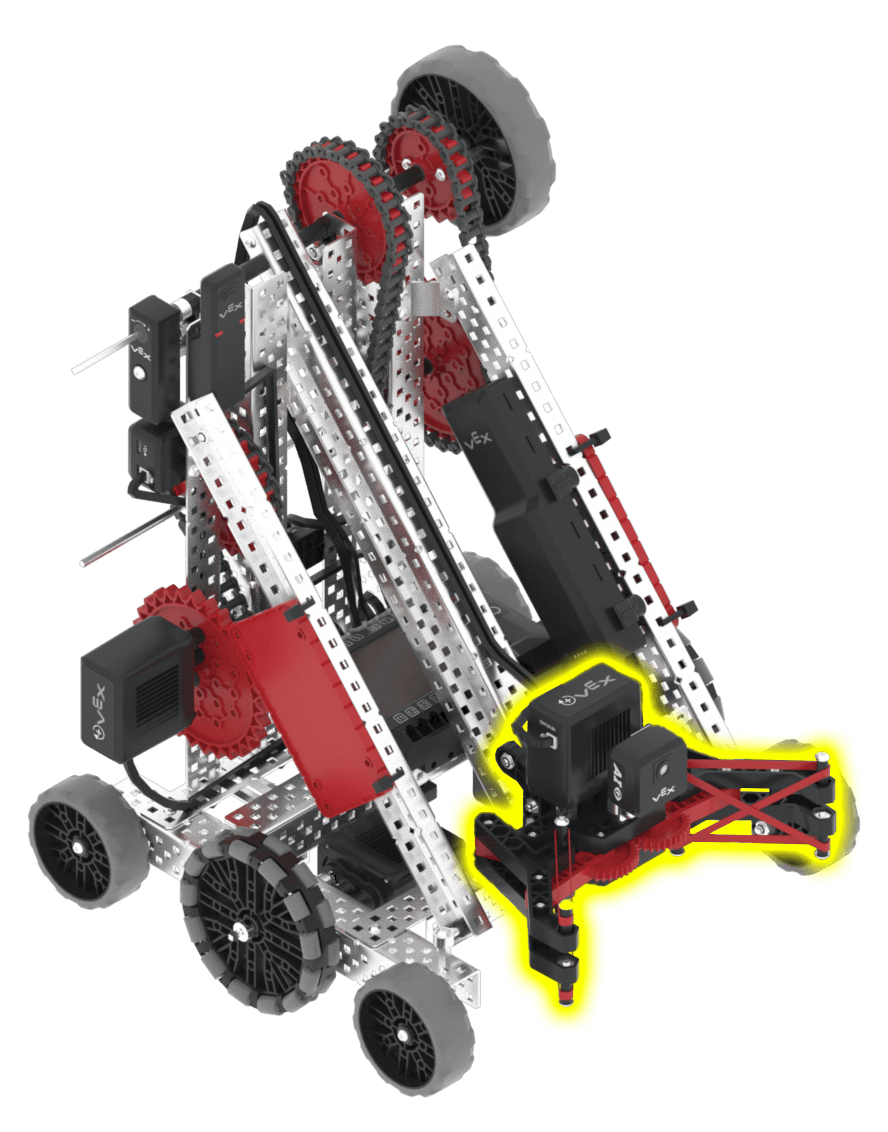
กรงเล็บนี้ใช้สำหรับเปิดและปิด โดยตำแหน่งเริ่มต้นอยู่ที่ 467 องศา (ปิดสนิท) และตำแหน่งที่เปิดสนิทที่สุดคือ 0 องศา |
ส่วนประกอบและคุณสมบัติ#
ส่วนประกอบหรือคุณลักษณะ |
ใช้ |
เอกสารประกอบ API |
|---|---|---|
ระบบขับเคลื่อน |
หุ่นยนต์จะเคลื่อนที่และหมุนตัว |
|
มอเตอร์แขน |
ยกและลดแขนเพื่อโต้ตอบกับองค์ประกอบต่างๆ ในเกม |
|
มอเตอร์กรงเล็บ |
ง้างและกางกรงเล็บเพื่อจับและปล่อยชิ้นส่วนเกม |
|
เซ็นเซอร์ AI วิชั่น |
ติดตั้งอยู่บนกรงเล็บ หันไปข้างหน้า ตรวจจับวัตถุในเกมที่อยู่ด้านหน้ากรงเล็บ เพื่อให้หุ่นยนต์สามารถปรับทิศทางตัวเองได้โดยอัตโนมัติ จะถูกบล็อกเมื่อกรงเล็บกำลังถือเข็มหรือถ้วย ดังนั้นจึงใช้งานได้เฉพาะเมื่อกรงเล็บว่างเปล่าเท่านั้น |
|
เซ็นเซอร์วัดระยะทาง |
ติดตั้งไว้ที่ด้านหน้าของหุ่นยนต์ หันไปข้างหน้า ตรวจจับระยะห่างระหว่างด้านหน้าของหุ่นยนต์กับวัตถุ |
|
เซ็นเซอร์ GPS |
ส่งคืนตำแหน่งปัจจุบันและทิศทางการเคลื่อนที่ของหุ่นยนต์ในสนามเด็กเล่น |
|
ตัวจับเวลาสมอง |
ติดตามระยะเวลาที่ผ่านไปนับตั้งแต่เริ่มโครงการ |
สนามเด็กเล่น#
สนามเด็กเล่น |
คำอธิบาย |
|---|---|
ลองเล่นแบบฝึกหัดทักษะการเขียนโค้ดอัตโนมัติแบบ Override V5 26-27 ดู |