
Ghi đè V5 (Linh hoạt)#
Flex là Robot Anh hùng VEX V5 được sử dụng trong Sân chơi Ghi đè V5 26-27.
Tổng quan về Robot#
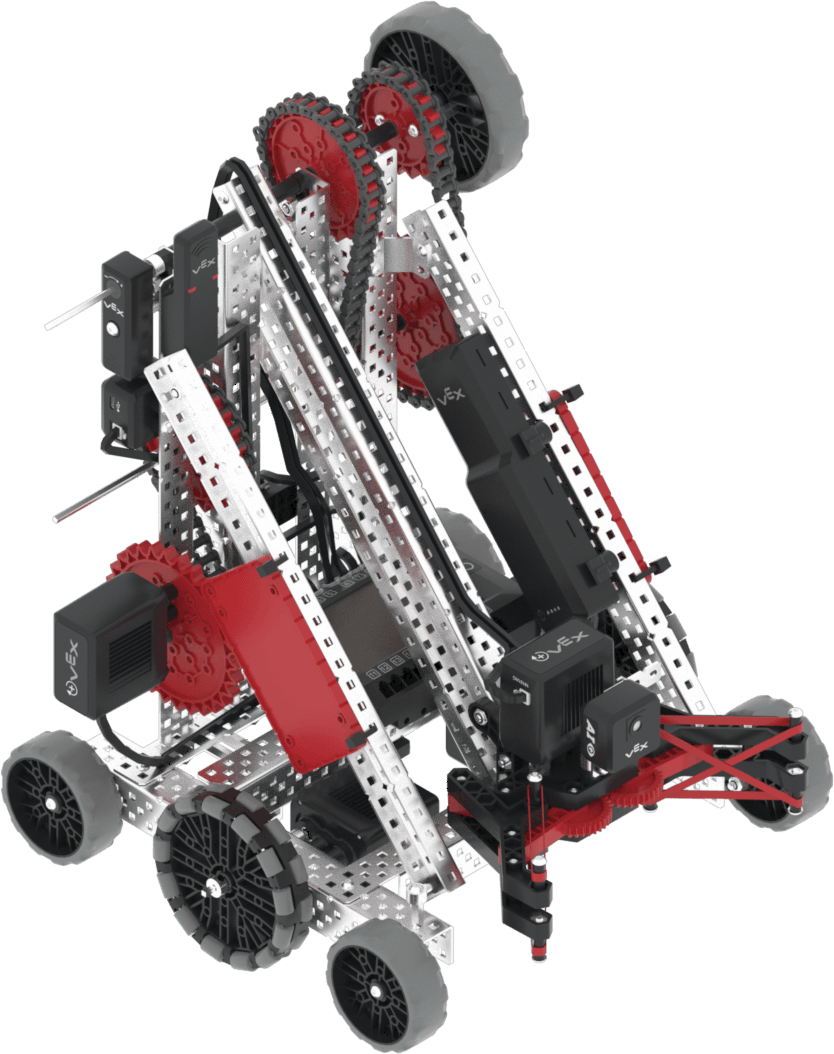
Flex hỗ trợ các điều khiển và cảm biến VR tiêu chuẩn như Cảm biến quán tính và Bộ hẹn giờ não, với các tính năng bổ sung dành riêng cho Flex được đề cập trong Khối dành riêng cho Robot và Python dành riêng cho Robot.
Động cơ#
Cấu hình & Tên lệnh Python |
Sự miêu tả |
|---|---|
|
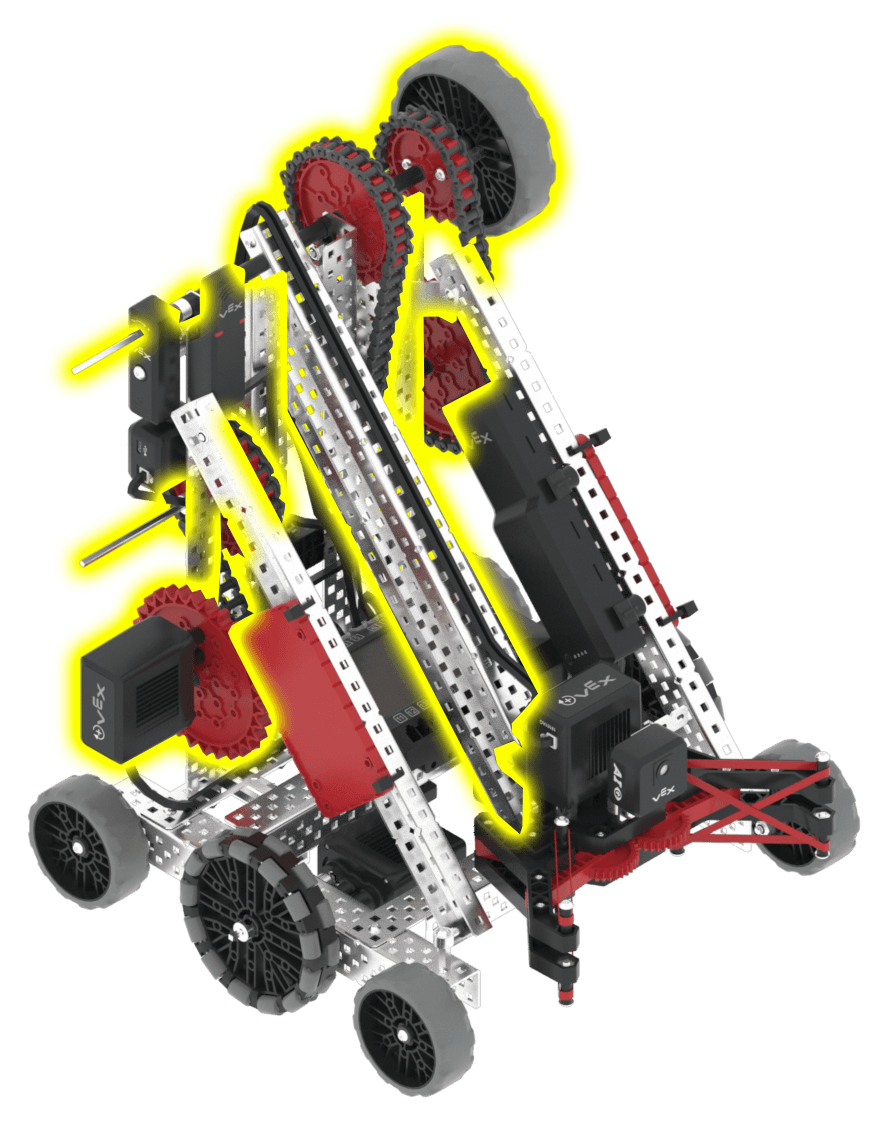
Nâng và hạ cánh tay. Cánh tay ở vị trí nâng cao tối đa 2000 độ; vị trí ban đầu là 0 độ. |
|
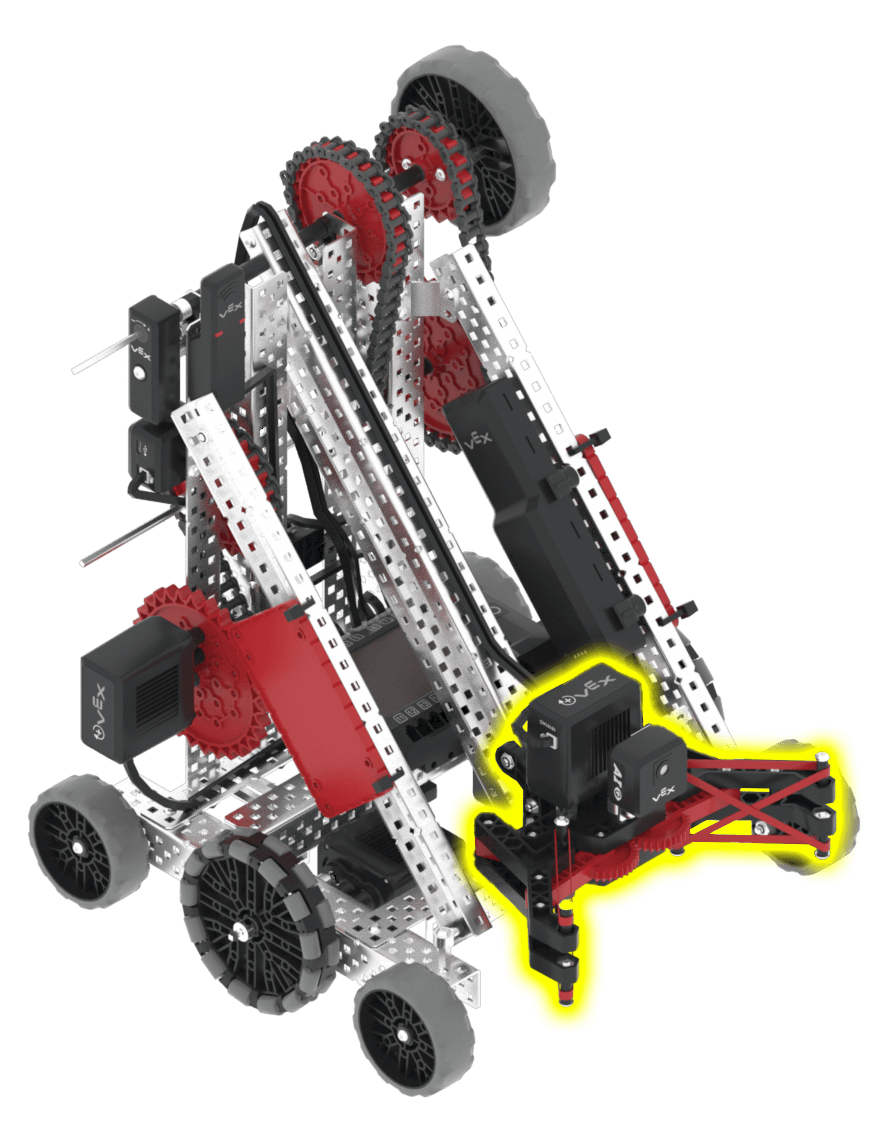
Mở và đóng càng kẹp. Vị trí ban đầu là 467 độ (đóng hoàn toàn); càng kẹp mở hoàn toàn ở 0 độ. |
Các thành phần và tính năng#
Thành phần hoặc tính năng |
Sử dụng |
Tài liệu API |
|---|---|---|
Hệ thống truyền động |
Di chuyển và xoay robot. |
|
Động cơ tay |
Nâng và hạ cánh tay để tương tác với các yếu tố trong trò chơi. |
|
Động cơ móng vuốt |
Mở và đóng càng để gắp và thả các vật phẩm trong trò chơi. |
|
Cảm biến thị giác AI |
Được gắn trên càng gắp, hướng về phía trước. Phát hiện các vật thể trong trò chơi phía trước càng gắp để robot có thể tự định hướng. Bị khóa khi càng gắp đang giữ Ghim hoặc Cốc, vì vậy nó chỉ hoạt động khi càng gắp không có vật gì. |
|
Cảm biến khoảng cách |
Được gắn ở phía trước robot, hướng về phía trước. Phát hiện khoảng cách từ phía trước robot đến vật thể. |
|
Cảm biến GPS |
Trả về vị trí và hướng hiện tại của robot trên Sân chơi. |
|
Bộ đếm thời gian não |
Biểu đồ thể hiện thời gian đã trôi qua kể từ khi dự án bắt đầu. |
Sân chơi#
Sân chơi |
Sự miêu tả |
|---|---|
Hãy tham gia thử thách Kỹ năng Lập trình Tự động V5 26-27 Override. |