
V5 เดิมพันสูง (แอ็กเซล)#
Axel คือ VEX V5 Hero Bot ที่ใช้ใน V5 24-25 High Stakes Playground
ภาพรวมหุ่นยนต์#
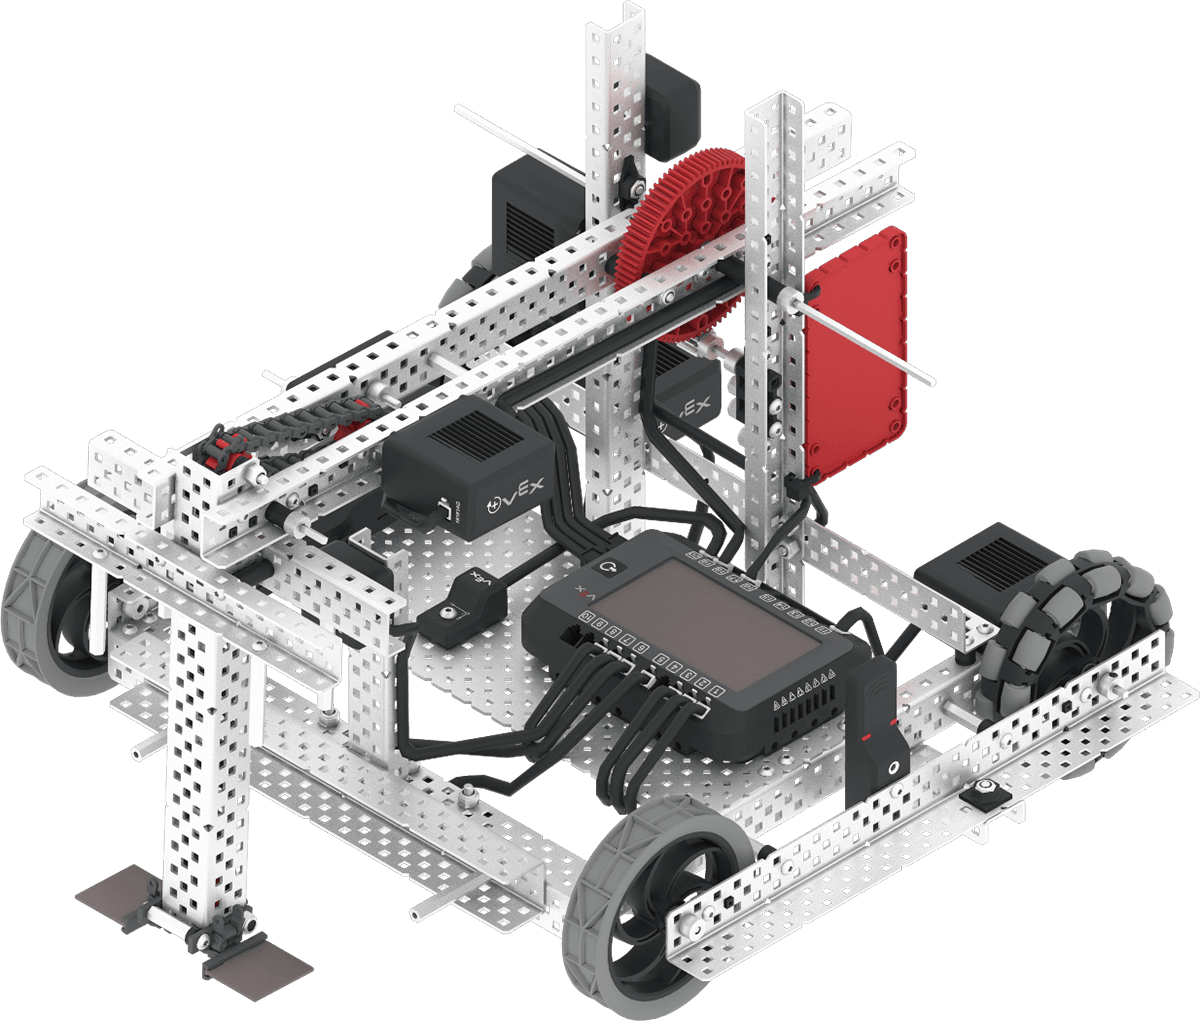
Axel รองรับการควบคุมและเซ็นเซอร์ VR มาตรฐาน เช่น เซ็นเซอร์เฉื่อยและตัวจับเวลาสมอง พร้อมคุณสมบัติเฉพาะของ Axel เพิ่มเติมที่ครอบคลุมใน บล็อกเฉพาะหุ่นยนต์ และ Python เฉพาะหุ่นยนต์
มอเตอร์#
การกำหนดค่าและชื่อคำสั่ง Python |
คำอธิบาย |
|---|---|
|
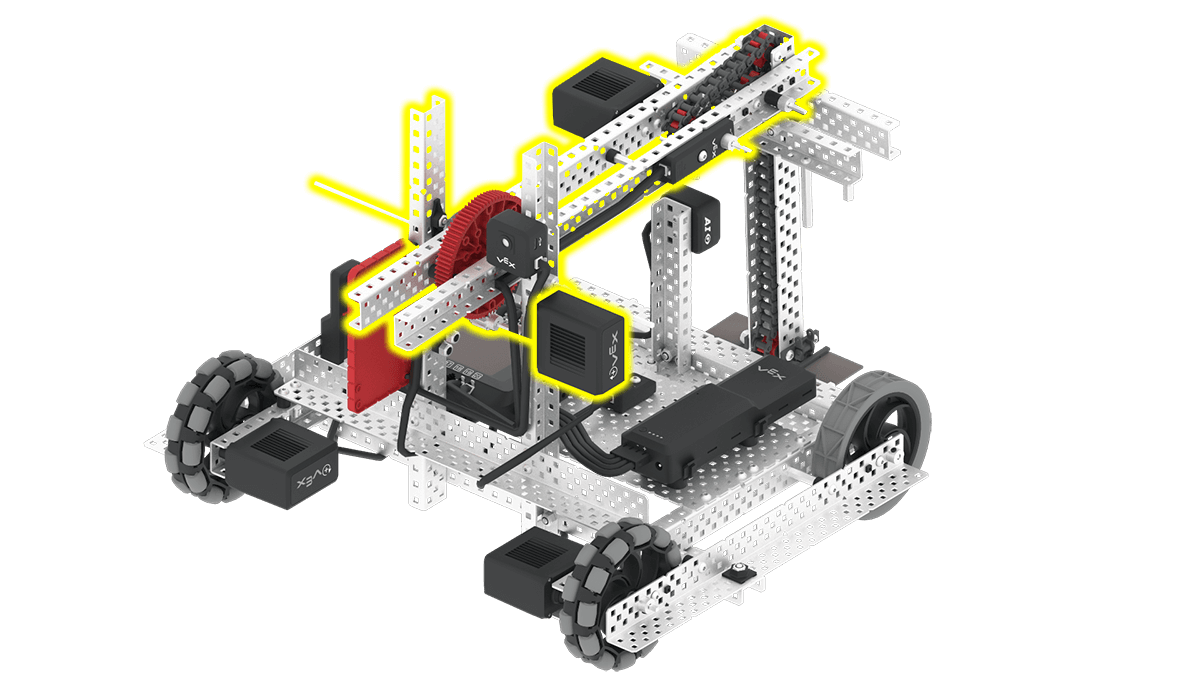
แขนกลจะยกและลดแขนของแอ็กเซล แขนกลจะต้องถูกยกขึ้นเพื่อไม่ให้บังเซ็นเซอร์ตรวจจับภาพ AI และเพื่อดันแหวนลงบนเสา |
|
มอเตอร์ดันจะเคลื่อนตัวดันลงไปตามแขน ทำให้สามารถดันวงแหวนออกจากแขนและวางลงบนหลักได้ ตำแหน่งของตัวดันที่ด้านบนของแขนคือ |
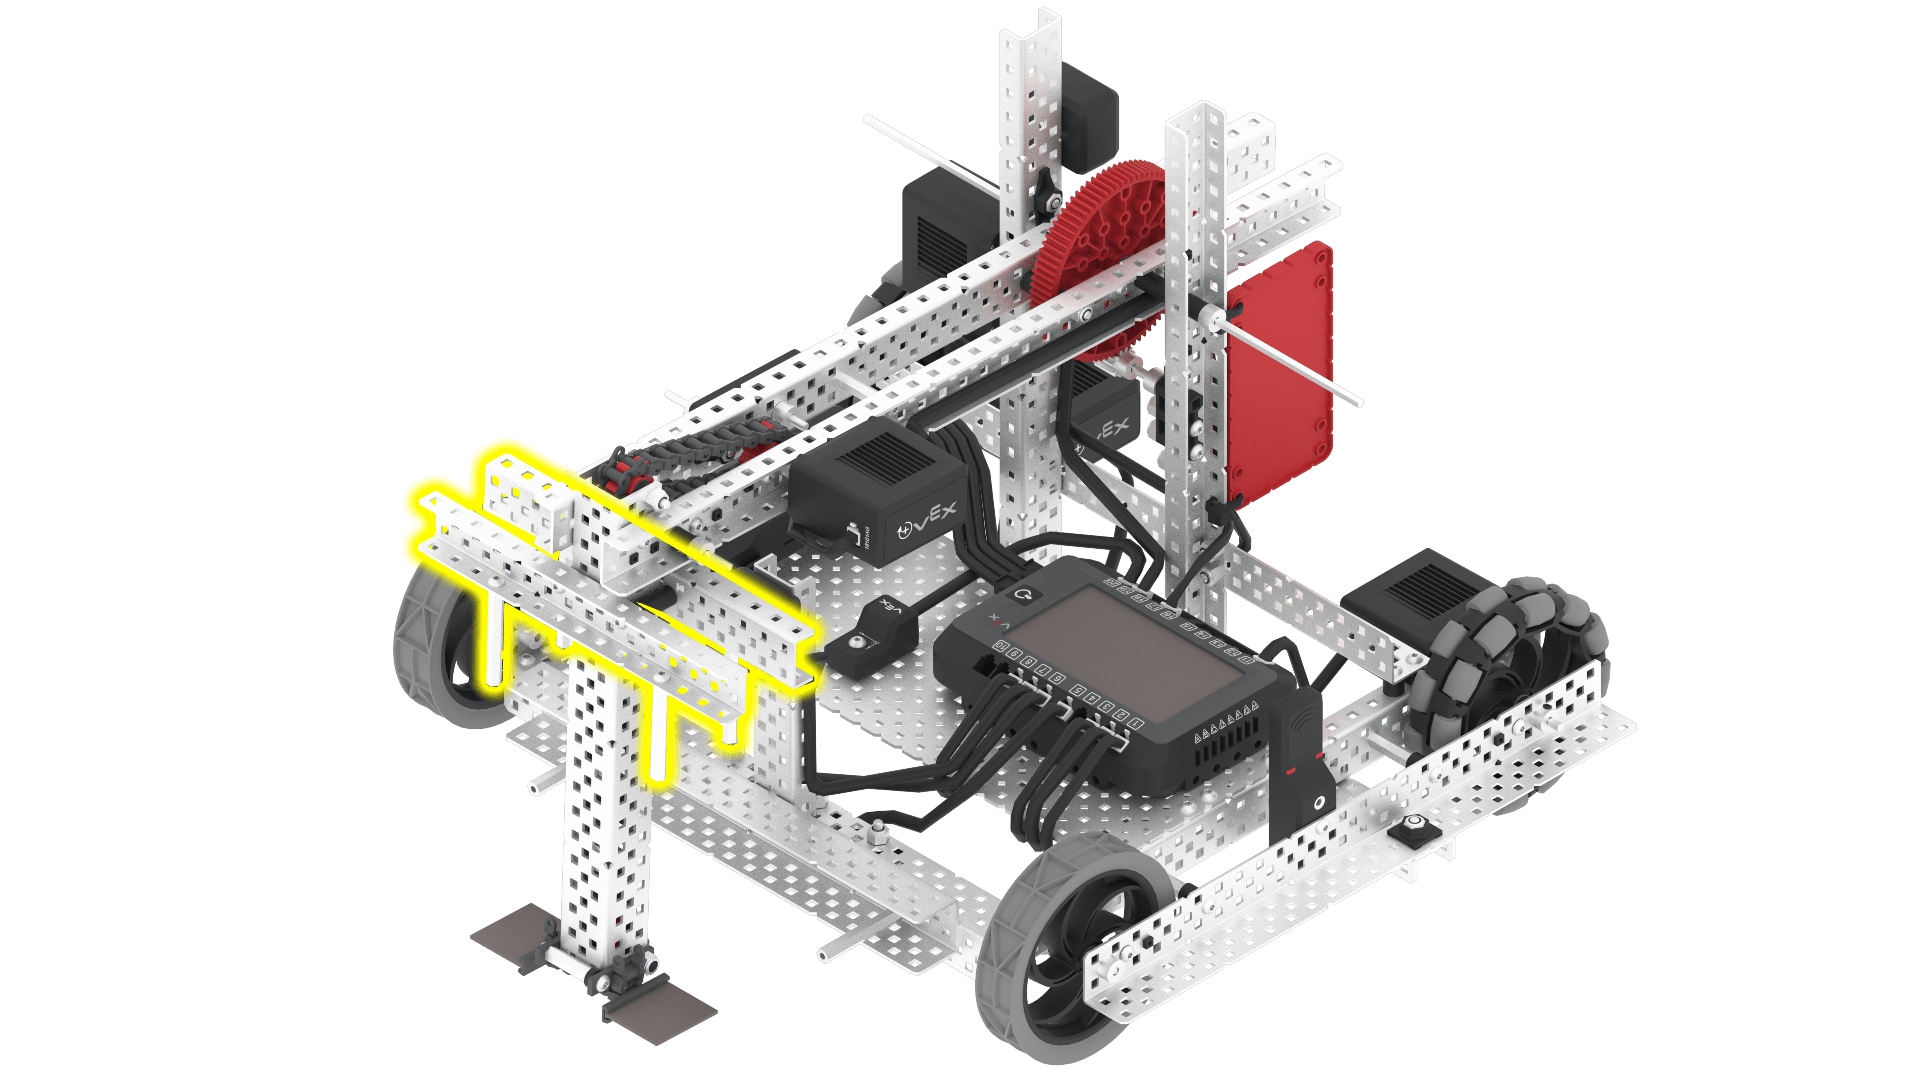
ส่วนประกอบและคุณสมบัติ#
ส่วนประกอบหรือคุณลักษณะ |
ใช้ |
เอกสารประกอบ API |
|---|---|---|
ระบบขับเคลื่อน |
หุ่นยนต์จะเคลื่อนที่และหมุนตัว |
|
มอเตอร์แขน |
ยกและลดแขนเพื่อควบคุมวัตถุในเกม ต้องยกแขนขึ้นเพื่อไม่ให้บังเซ็นเซอร์ตรวจจับภาพ AI และเพื่อดันห่วงลงบนเสา หากต้องการยกแขนให้สูงพอที่จะดันห่วงลงบนเสา ต้องยกแขนขึ้นอย่างน้อย 310 องศา |
|
มอเตอร์ผลัก |
เลื่อนตัวดันลงไปตามแขน ทำให้สามารถดันวงแหวนออกจากแขนและวางลงบนหลักได้ ตำแหน่งของตัวดันที่ด้านบนของแขนคือ 0 องศา ในการดันวงแหวนออกจากแขน มอเตอร์ตัวดันจะต้องลดระดับลง 780 องศา |
|
เซ็นเซอร์ AI วิชั่น |
ตรวจจับวัตถุในเกมเพื่อให้หุ่นยนต์สามารถปรับทิศทางตัวเองได้โดยอัตโนมัติ |
|
เซ็นเซอร์วัดระยะทาง |
ฟังก์ชันนี้จะส่งคืนค่าระยะห่างของวัตถุจากด้านหน้าของหุ่นยนต์ |
|
เซ็นเซอร์แสง |
ตรวจจับวัตถุที่อยู่ด้านหน้าหุ่นยนต์และระบุสีของวัตถุนั้น |
|
เซ็นเซอร์การหมุน |
ส่งคืนค่ามุมการหมุนและตำแหน่งปัจจุบันของมอเตอร์ผลัก |
|
เซ็นเซอร์ GPS |
ส่งคืนตำแหน่งปัจจุบันและทิศทางการเคลื่อนที่ของหุ่นยนต์ในสนามเด็กเล่น |
|
ตัวจับเวลาสมอง |
ติดตามระยะเวลาที่ผ่านไปนับตั้งแต่เริ่มโครงการ |
สนามเด็กเล่น#
สนามเด็กเล่น |
คำอธิบาย |
|---|---|
ทำคะแนนวงแหวนและประตูเคลื่อนที่ในสนามทักษะเสมือนจริง V5 24-25 |