
V5 Mức cược cao (Axel)#
Axel là Robot Anh hùng VEX V5 được sử dụng trong Sân chơi V5 24-25 High Stakes.
Tổng quan về Robot#
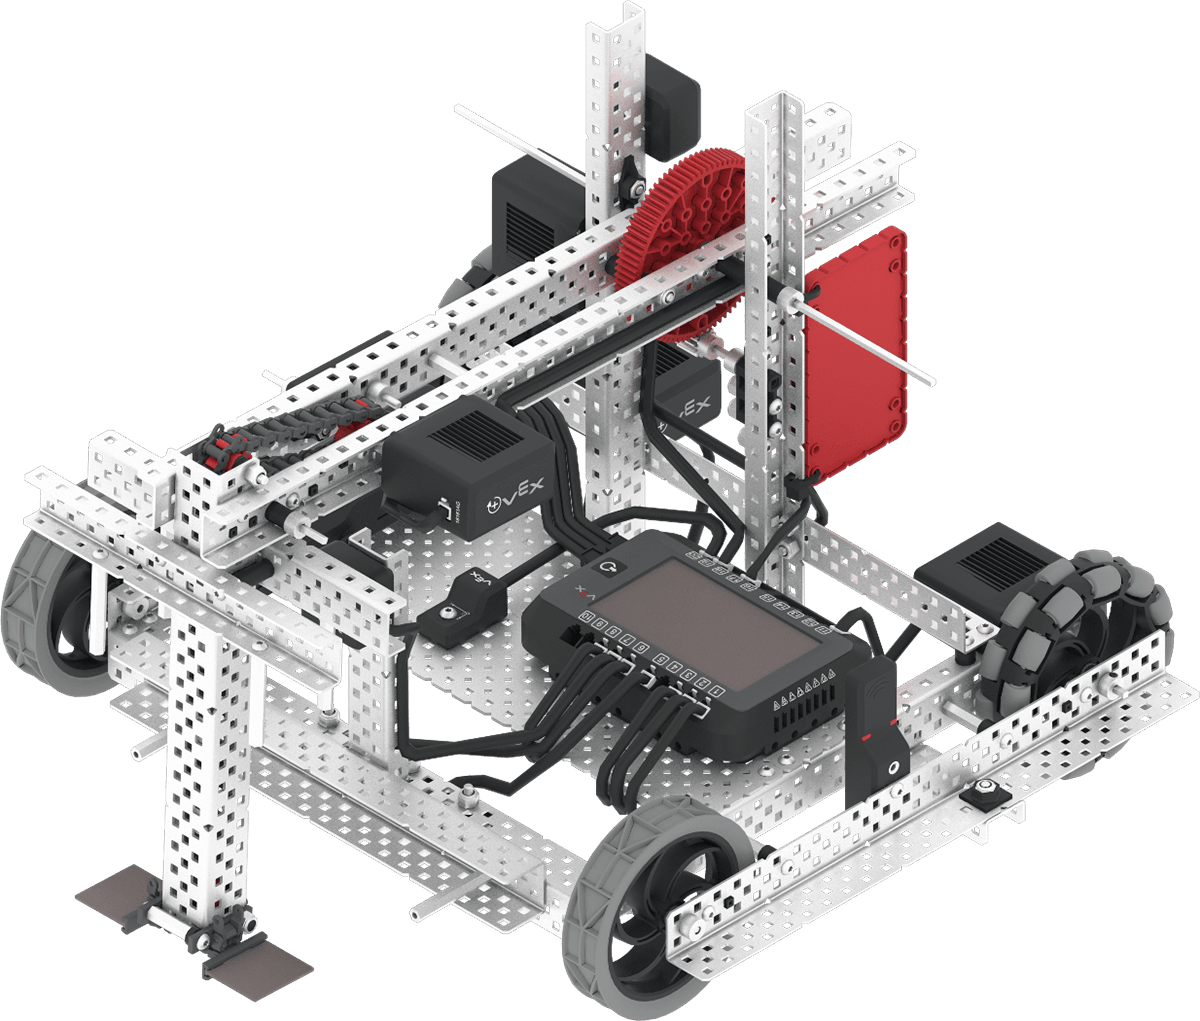
Axel hỗ trợ các điều khiển và cảm biến VR tiêu chuẩn như Cảm biến quán tính và Bộ hẹn giờ não, với các tính năng bổ sung dành riêng cho Axel được đề cập trong Khối dành riêng cho Robot và Python dành riêng cho Robot.
Động cơ#
Cấu hình & Tên lệnh Python |
Sự miêu tả |
|---|---|
|
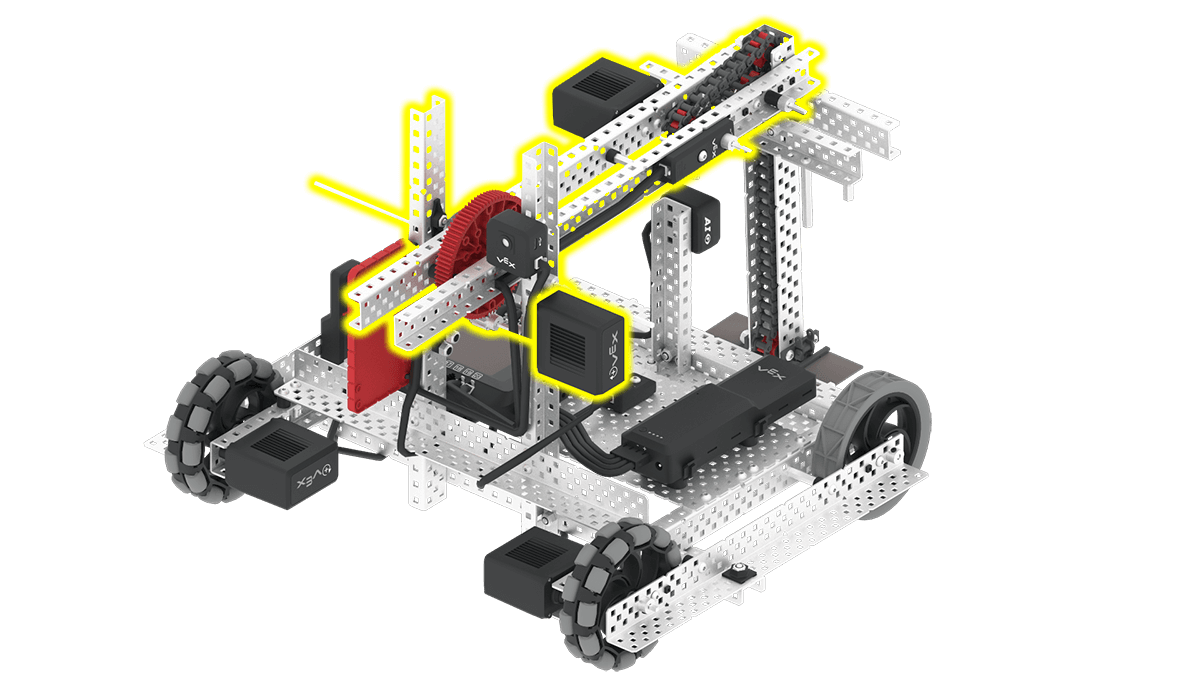
Cánh tay nâng và hạ cánh tay của Axel. Cánh tay phải được nâng lên sao cho không che khuất Cảm biến Thị giác AI và để đẩy các Vòng vào cọc. |
|
Động cơ đẩy di chuyển bộ phận đẩy xuống dọc theo cánh tay. Điều này cho phép các Vòng được đẩy ra khỏi cánh tay và đặt lên cọc. Vị trí của bộ phận đẩy ở đầu cánh tay là |
Các thành phần và tính năng#
Thành phần hoặc tính năng |
Sử dụng |
Tài liệu API |
|---|---|---|
Hệ thống truyền động |
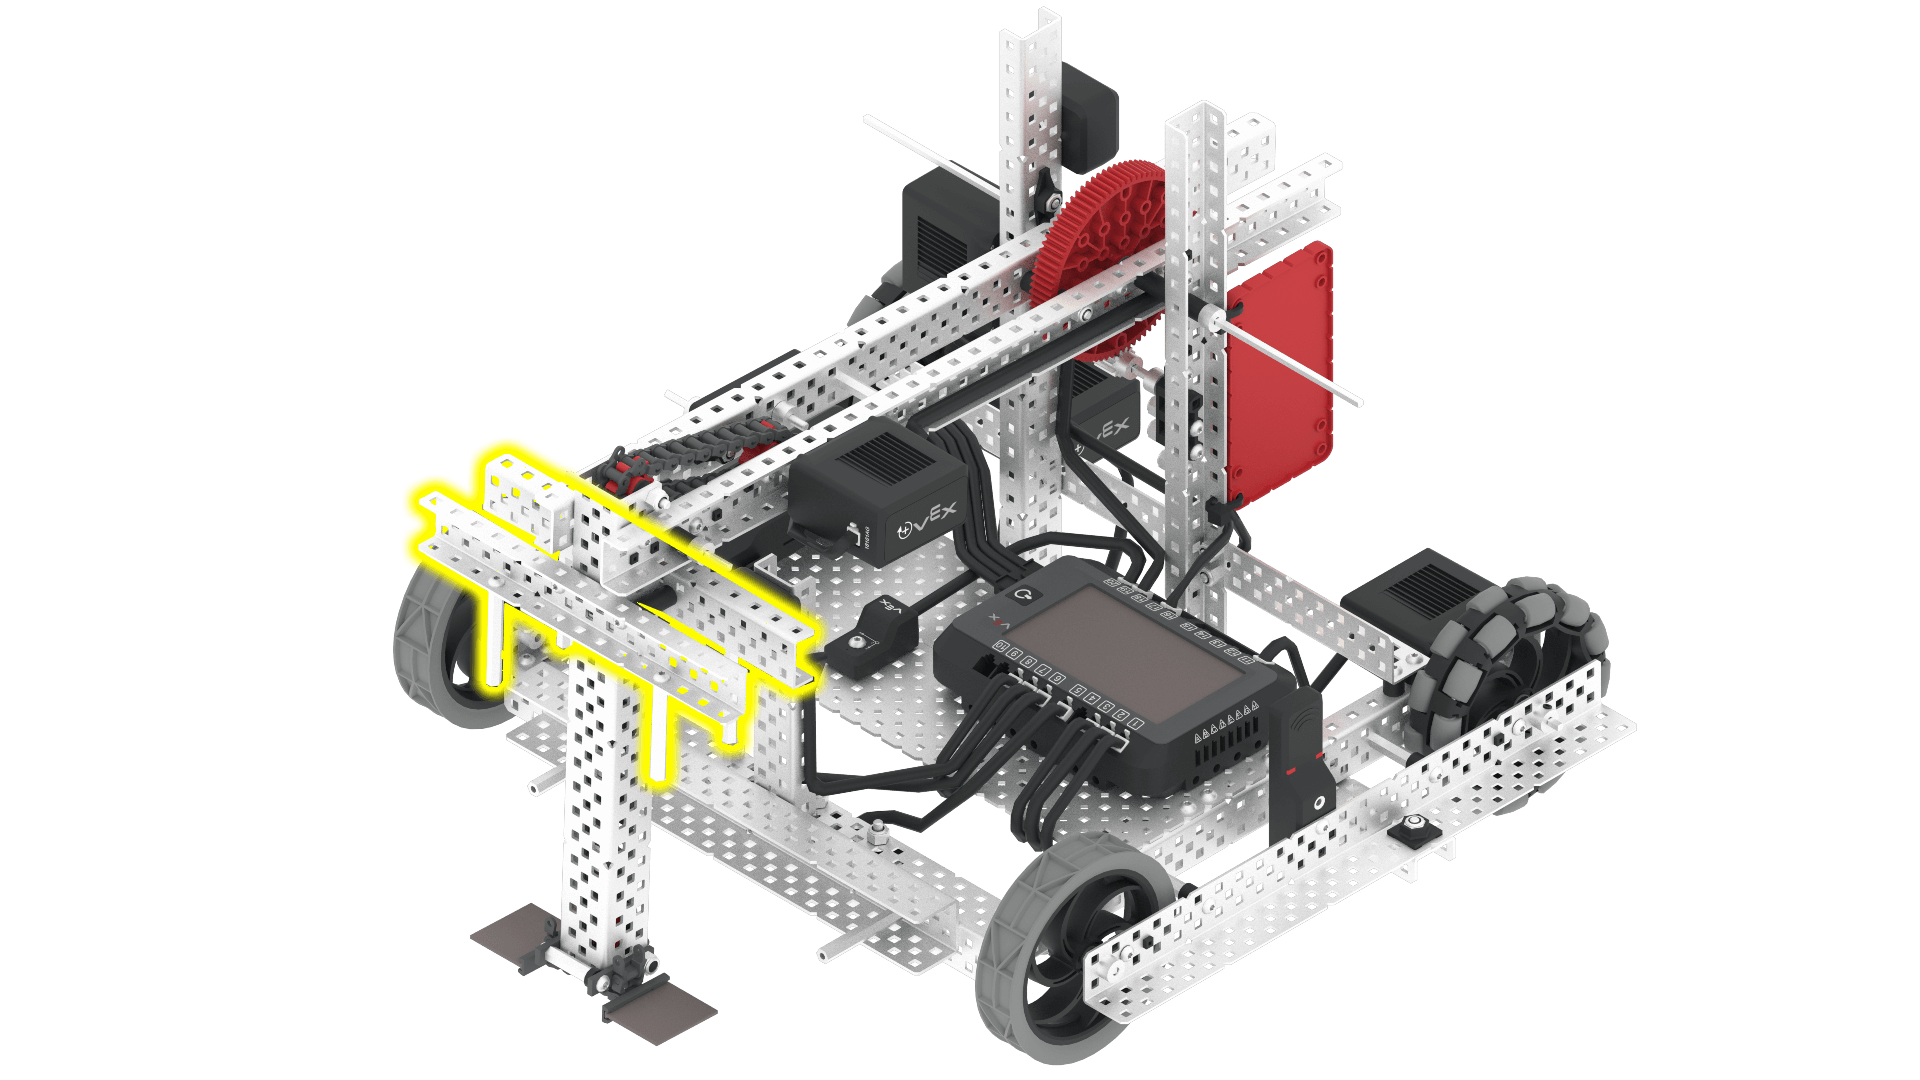
Di chuyển và xoay robot. |
|
Động cơ tay |
Nâng và hạ cánh tay để thao tác các vật thể trong trò chơi. Cánh tay phải được nâng lên sao cho không che khuất Cảm biến Thị giác AI và để đẩy các Vòng vào cọc. Để nâng cánh tay đủ cao để đẩy một Vòng vào cọc, cánh tay phải được nâng lên ít nhất 310 độ. |
|
Động cơ đẩy |
Di chuyển bộ phận đẩy xuống dọc theo cánh tay. Điều này cho phép các Vòng được đẩy ra khỏi cánh tay và đặt lên cọc. Vị trí của bộ phận đẩy ở đầu cánh tay là 0 độ. Để đẩy một Vòng ra khỏi cánh tay, động cơ của bộ phận đẩy phải hạ xuống 780 độ. |
|
Cảm biến thị giác AI |
Phát hiện các vật thể trong trò chơi để robot có thể tự định hướng. |
|
Cảm biến khoảng cách |
Trả về khoảng cách từ vật thể đến phía trước robot. |
|
Cảm biến quang học |
Phát hiện các vật thể phía trước robot và xác định màu sắc của chúng. |
|
Cảm biến xoay |
Trả về góc quay và vị trí hiện tại của động cơ đẩy. |
|
Cảm biến GPS |
Trả về vị trí và hướng hiện tại của robot trên Sân chơi. |
|
Bộ đếm thời gian não |
Biểu đồ thể hiện thời gian đã trôi qua kể từ khi dự án bắt đầu. |
Sân chơi#
Sân chơi |
Sự miêu tả |
|---|---|
Ghi điểm bằng cách lập kỷ lục vòng tròn và bàn thắng di động trong phần Kỹ năng ảo V5 24-25. |