
V5 Over Under (Striker)#
Striker es el VEX V5 Hero Bot utilizado en el V5 23-24 Over Under Playground.
Descripción general del robot#
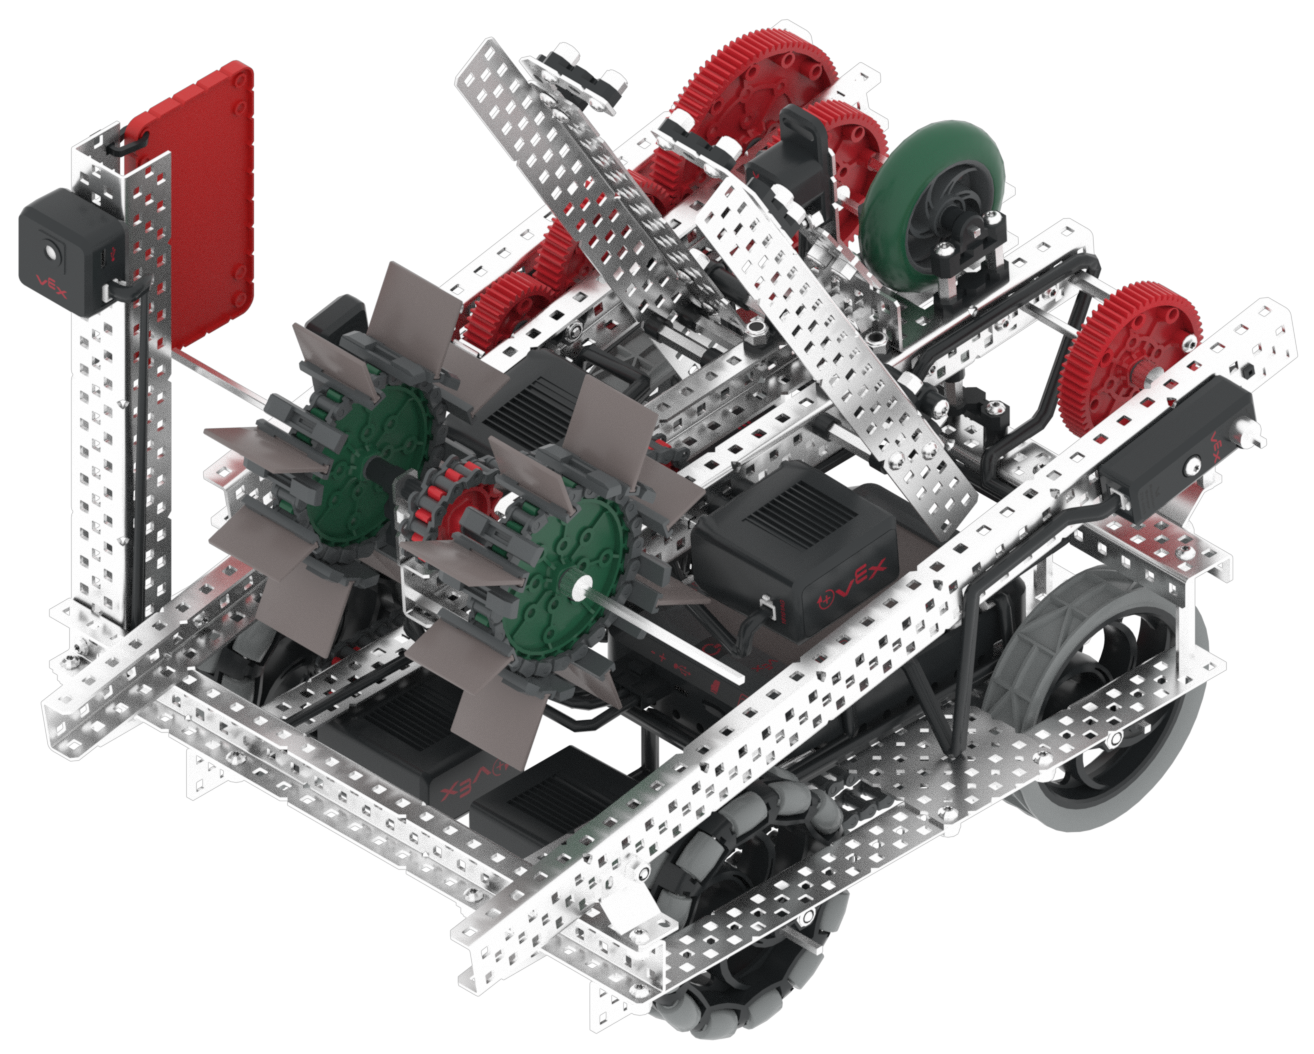
Striker admite controles y sensores de realidad virtual estándar, como el sensor inercial y el temporizador cerebral, con características adicionales específicas de Striker cubiertas en Bloques específicos de robot y Python específico de robot.
Motores#
Configuración y nombre de comando de |
Descripción |
|---|---|
|
El brazo se puede subir y bajar. Esto permite que el robot haga cosas como transportar objetos de juego. De forma predeterminada, el brazo comienza a 0 grados y se bajará completamente cuando gire hacia adelante 1200 grados. |
|
La admisión se puede girar hacia adelante y hacia atrás. Esto permite que el robot recoja y puntúe objetos del juego. La entrada recogerá un Triball cuando gire hacia adelante 360 grados y anotará o dejará caer un Triball cuando gire en reversa 360 grados. |
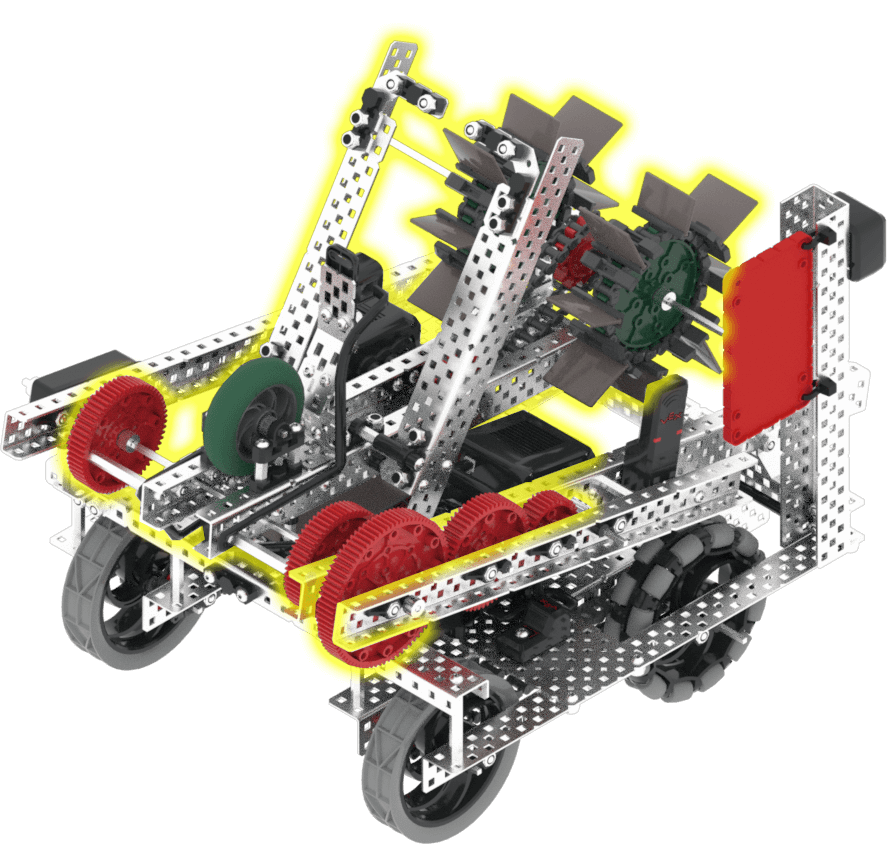
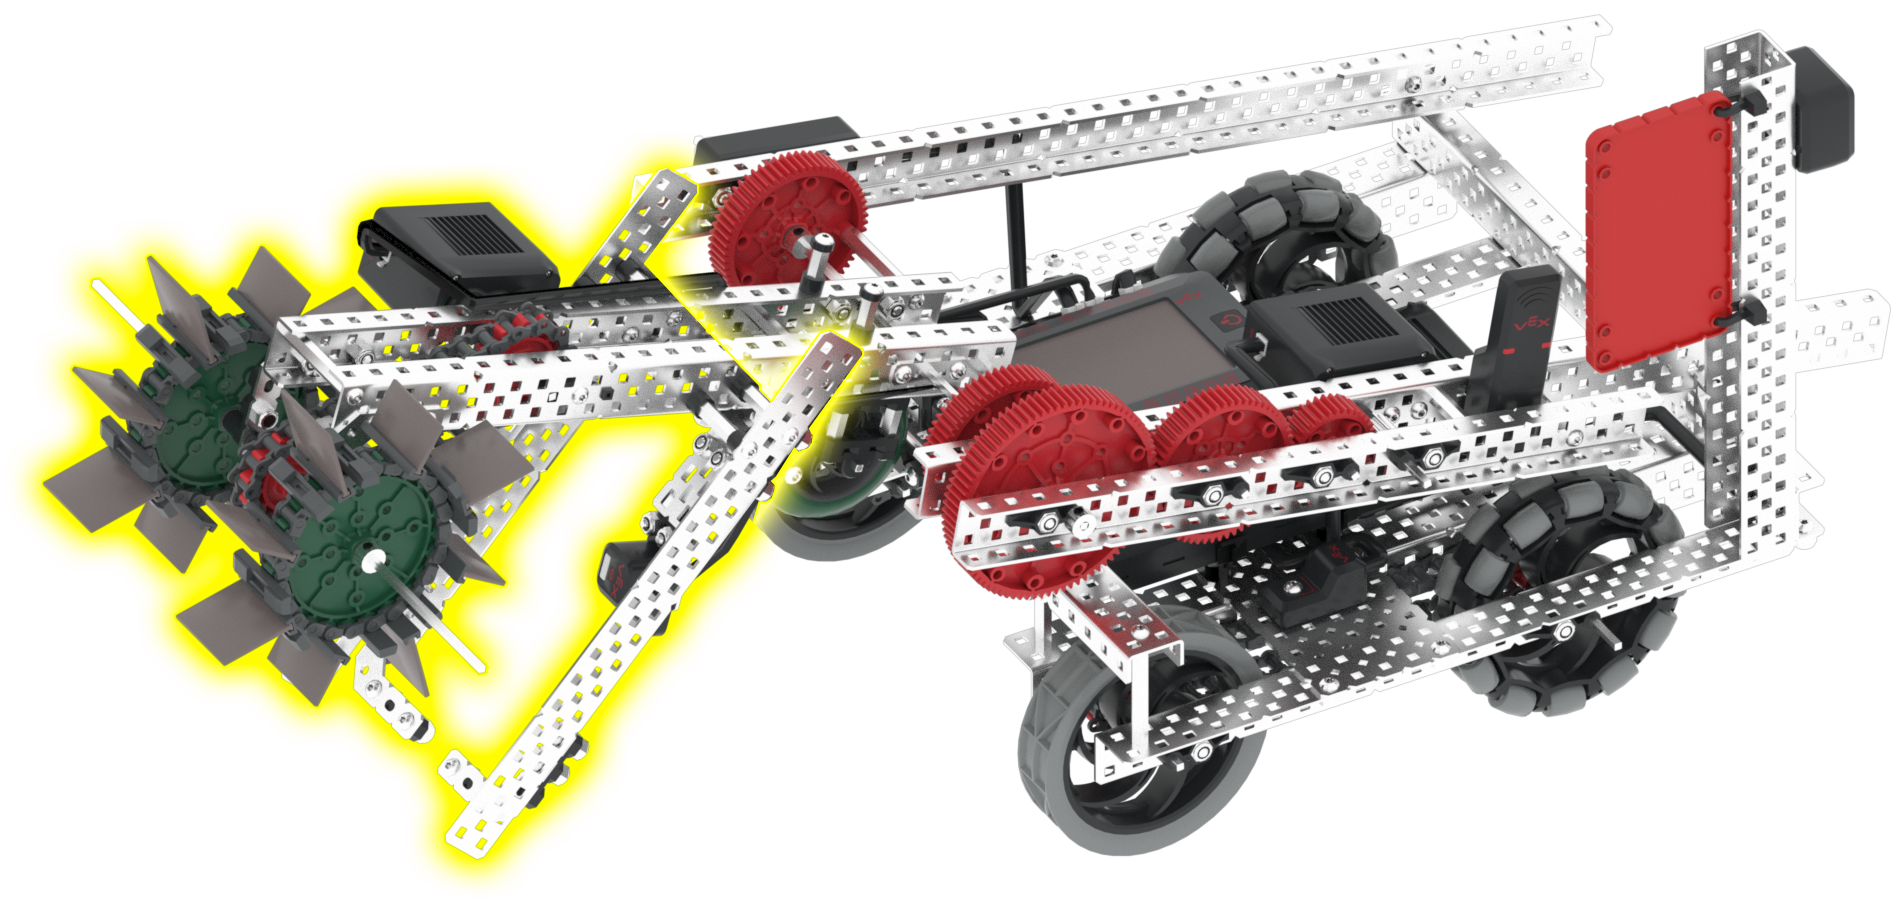
Componentes y características#
Componente o característica |
Usar |
Documentación API |
|---|---|---|
Tren de transmisión |
Mueve y gira el robot. |
|
Motor del brazo |
El brazo se puede subir y bajar. Esto permite que el robot haga cosas como transportar objetos de juego. De forma predeterminada, el brazo comienza a 0 grados y se bajará completamente cuando gire hacia adelante 1200 grados. |
|
Motor de admisión |
La admisión se puede girar hacia adelante y hacia atrás. Esto permite que el robot recoja y puntúe objetos del juego. La entrada recogerá un Triball cuando gire hacia adelante 360 grados y anotará o dejará caer un Triball cuando gire en reversa 360 grados. |
|
Sensor óptico |
Detecta si un objeto está cerca del robot y de qué color es. |
|
Sensor de rotación |
Devuelve el ángulo de rotación actual y la posición del motor del brazo. |
|
Sensor GPS |
Devuelve la posición actual y el rumbo del robot en el patio de recreo. |
|
Temporizador cerebral |
Rastrea el tiempo transcurrido desde que comenzó el proyecto. |
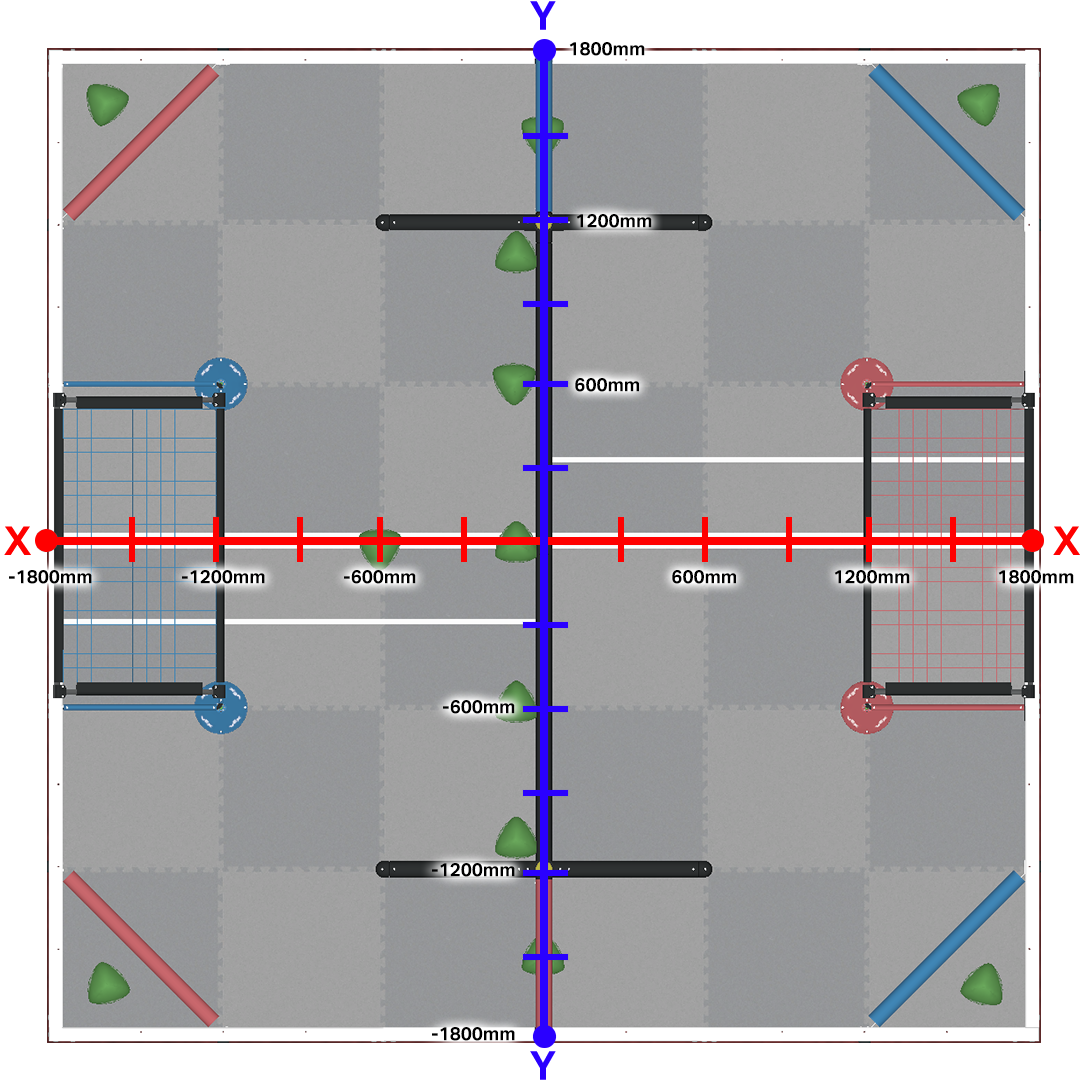
El sensor GPS utiliza el sistema de coordenadas cartesianas para la navegación, con el centro del campo en el origen (0, 0) y extendiéndose 1800 mm en cada dirección.
Parques infantiles#
Área de juegos |
Descripción |
|---|---|
Puntuar Triballs y Elevar en el campo de Habilidades Virtuales V5 23-24. |