
Relé rápido IQ (Swish)#
Swish es el VEX IQ Hero Bot utilizado en el IQ 24-25 Rapid Relay Playground.
Descripción general del robot#
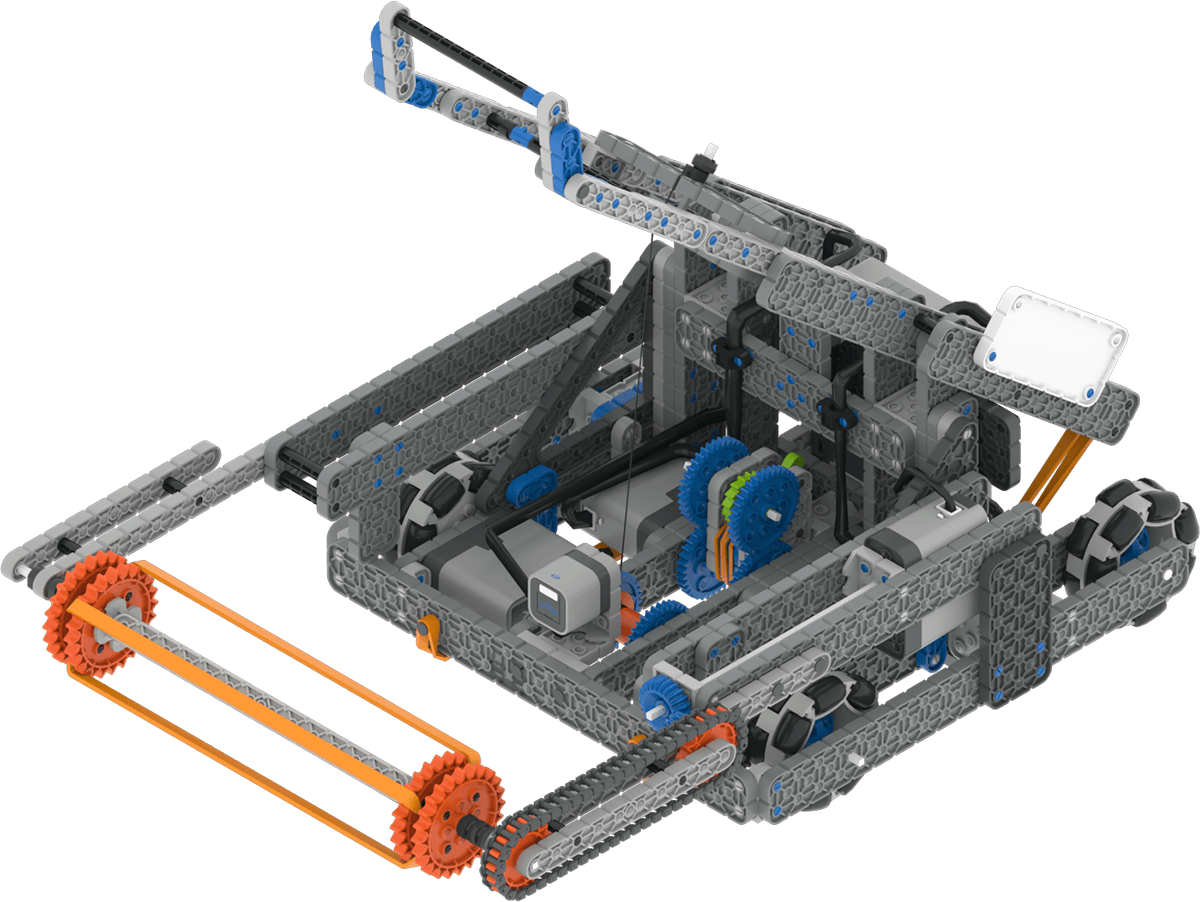
Swish admite controles y sensores de realidad virtual estándar, como el sensor inercial y el temporizador cerebral, con funciones adicionales específicas de Swish cubiertas en Bloques específicos de robots y Python específico de robots.
Grupos motores#
Configuración y nombre de comando de |
Descripción |
|---|---|
|
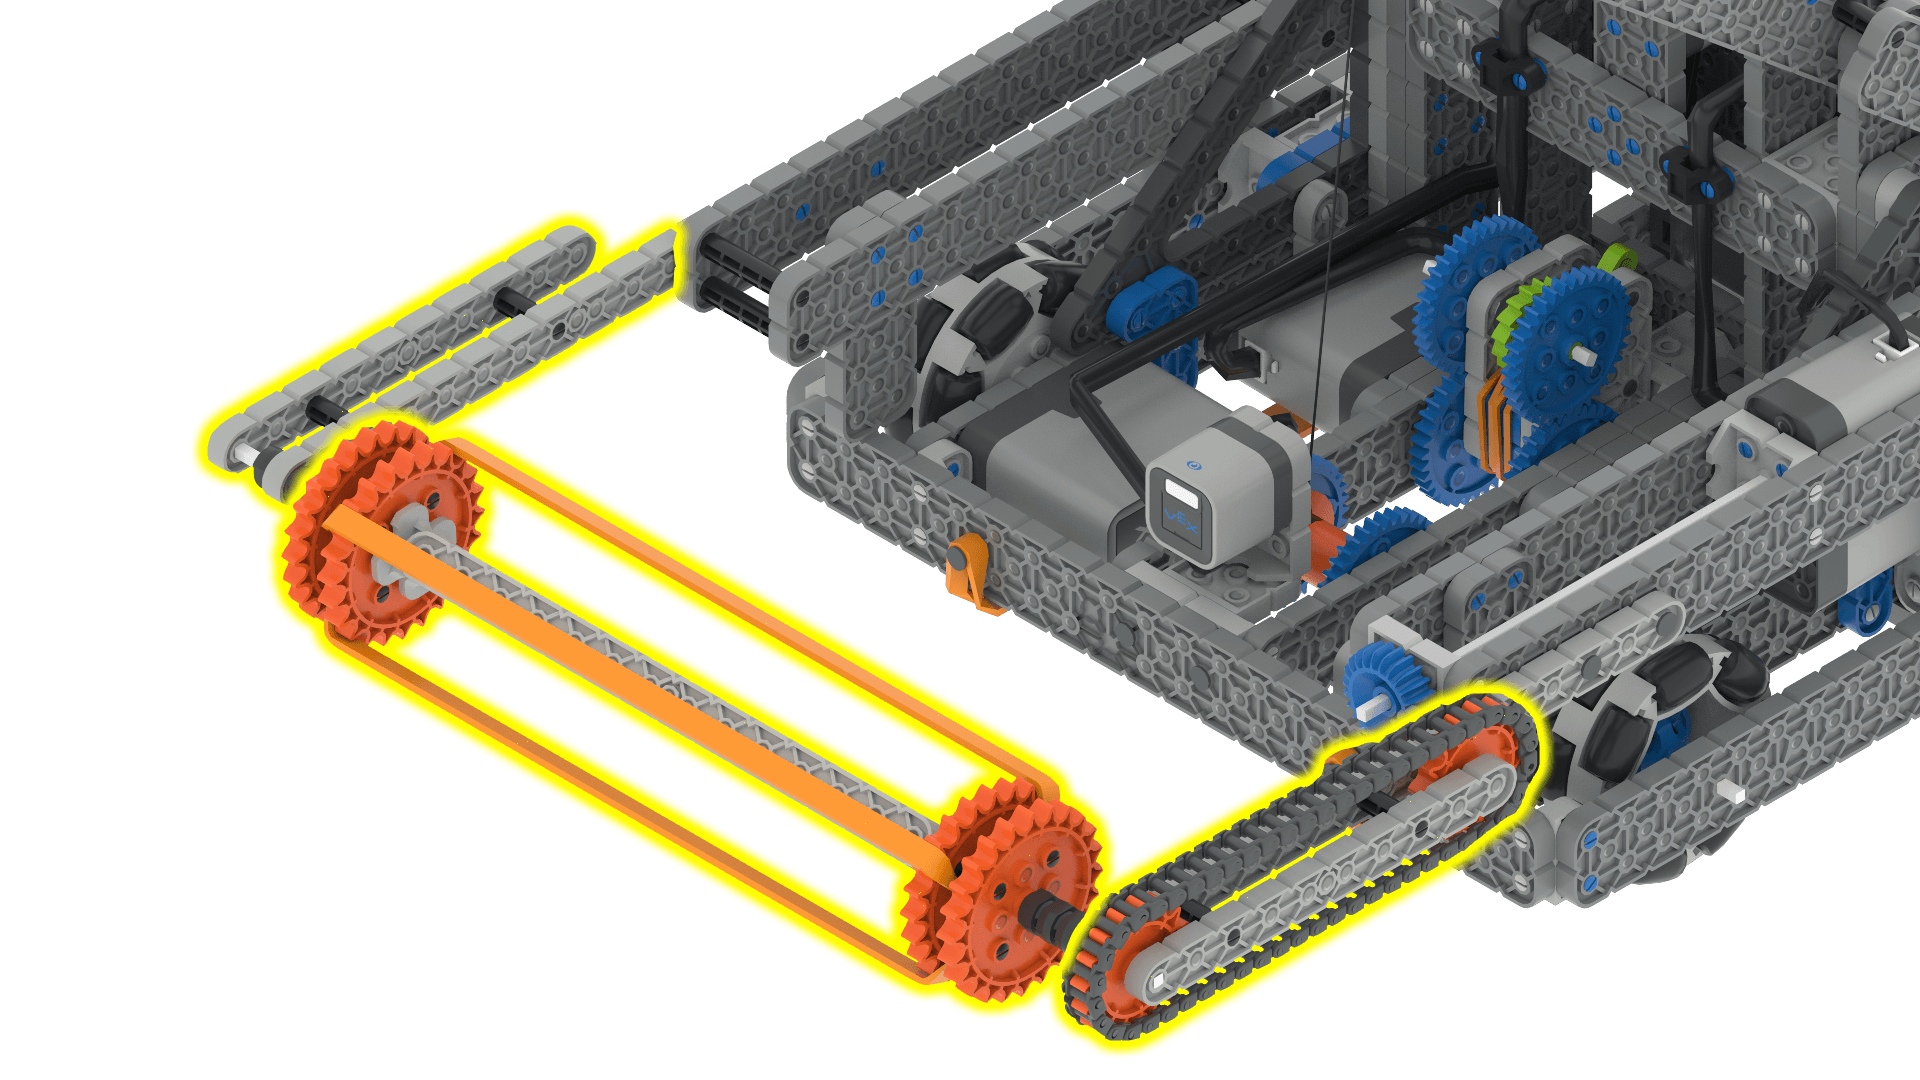
El motor de admisión se puede girar hacia adelante y hacia atrás para recoger las bolas y colocarlas en la catapulta. El motor de admisión debe estar girando antes de entrar en contacto con una bola para recogerla. |
|
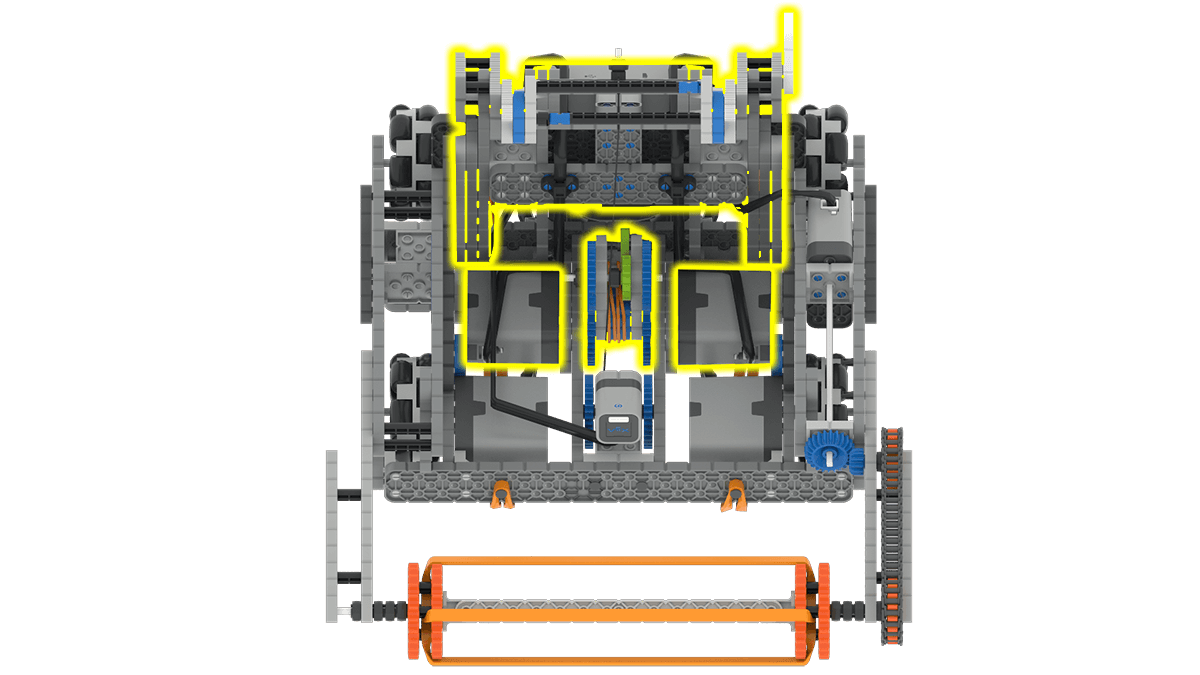
El grupo motor del brazo de catapulta se utiliza para lanzar las bolas que el robot ha recogido. Para recoger una pelota, el brazo de la catapulta debe bajarse al menos 1350 grados. Cuando el brazo de la catapulta se levanta o suelta a cualquier distancia, se mueve automáticamente a su altura máxima para lanzar bolas. |
Componentes y características#
Componente o característica |
Usar |
Documentación API |
|---|---|---|
Tren de transmisión |
Mueve y gira el robot. |
|
Motor de admisión |
Gira las dos ruedas en la parte delantera del robot. Esto permite que las bolas se levanten del suelo. |
|
Grupo de motores de catapulta |
Lanza Bolas que el robot ha recogido. |
|
Sensor de distancia trasero |
Detecta qué tan lejos está la parte trasera del robot de la pared de la portería. |
|
Sensor óptico de admisión |
Detecta si hay una bola en la entrada. |
|
Temporizador cerebral |
Rastrea el tiempo transcurrido desde que comenzó el proyecto. |
Parques infantiles#
Área de juegos |
Descripción |
|---|---|
Recopilar y lanzar Bolas en el campo de Habilidades Virtuales IQ 24-25. |