
IQ Pitching In (Fling)#
Fling es el VEX IQ Hero Bot utilizado en el IQ 21-22 Pitching In Playground.
Descripción general del robot#
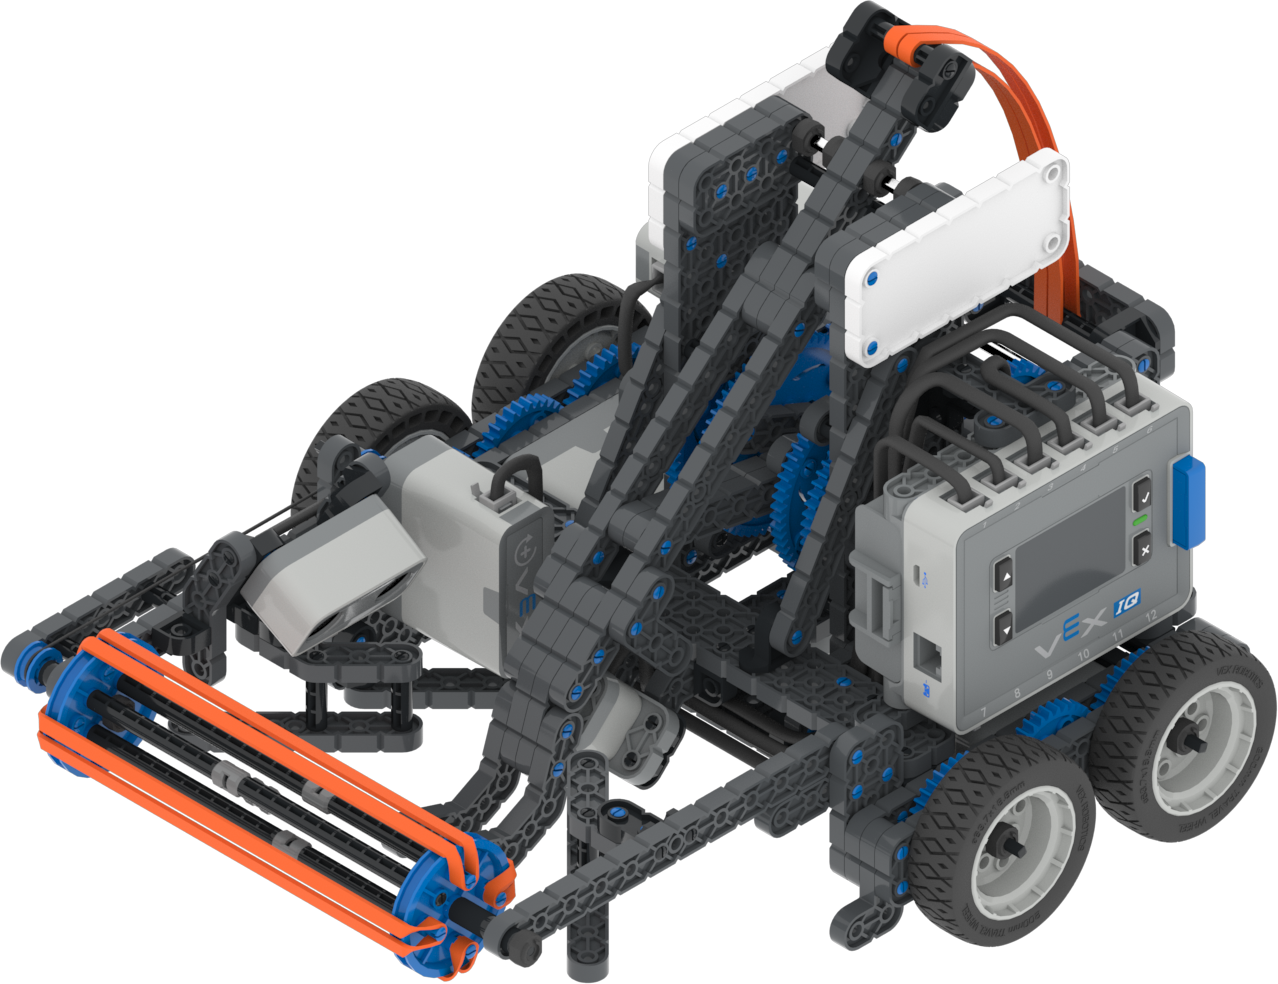
Fling admite controles y sensores de realidad virtual estándar, como el Brain Timer, con funciones adicionales específicas de Fling cubiertas en Bloques específicos de robots y Python específico de robots.
Motores#
Configuración y nombre de comando de |
Descripción |
|---|---|
|
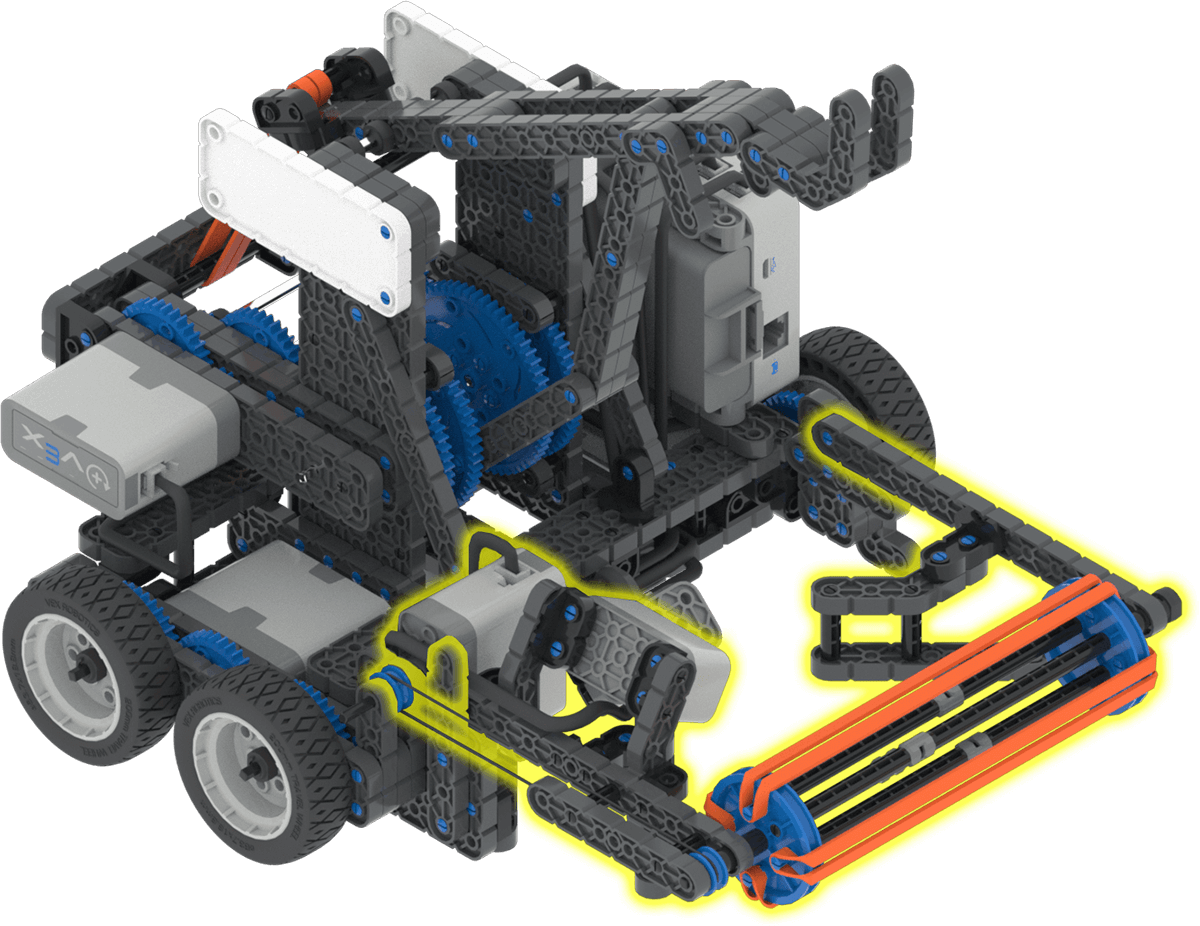
La entrada permite que el robot tome las bolas para ser lanzadas por el brazo de la catapulta, o invertir la entrada para girar las bolas hacia fuera y lejos de la entrada. El motor de admisión arranca a 0 grados y recogerá una bola cuando gire hacia adelante 180 grados, y expulsará una bola cuando gire en reversa 180 grados. |
|
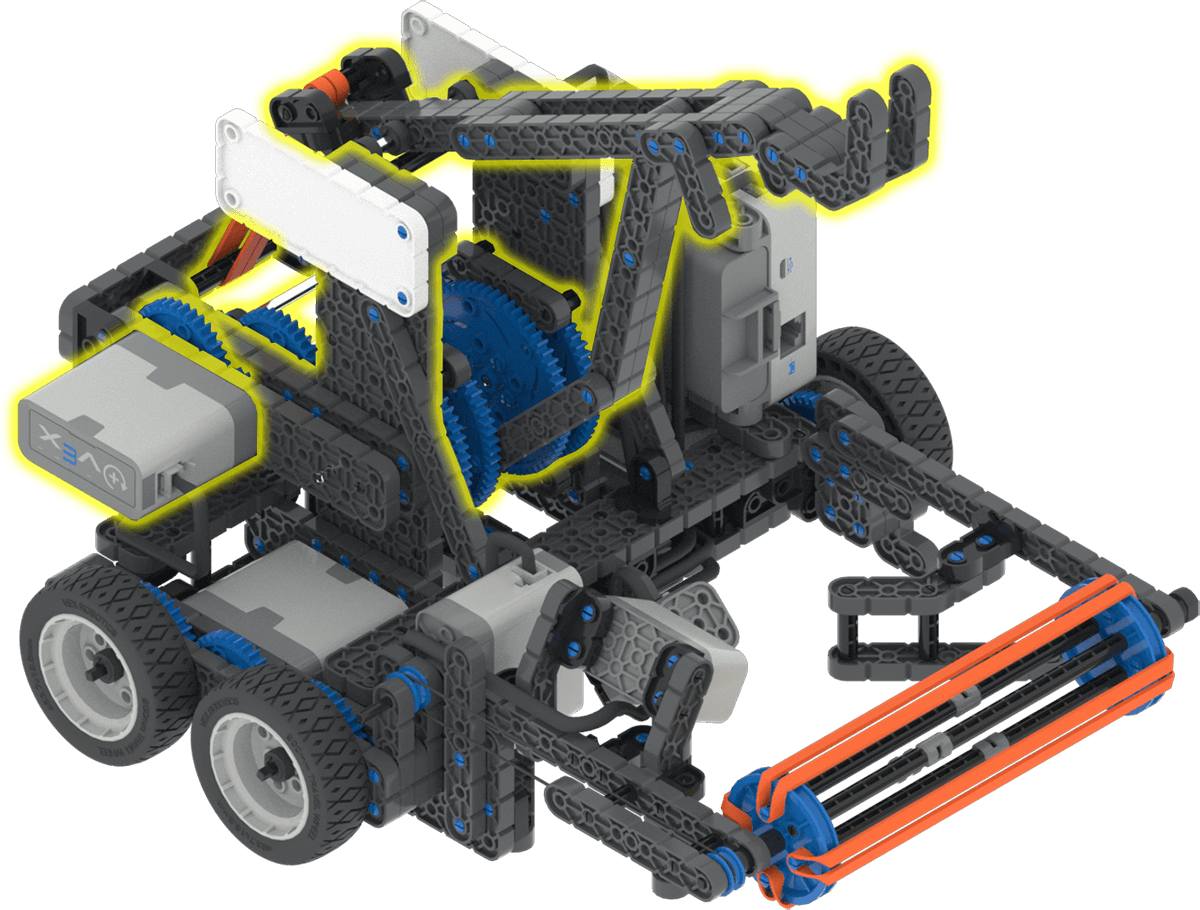
El motor de catapulta permite que el robot lance bolas hacia los goles y marque un cuelgue bajo de la barra colgante. El motor de la catapulta arranca a 0 grados en la posición elevada. El brazo de la catapulta está nivelado a 2600 grados y todo el camino hacia abajo a 5000 grados. |
|
El motor de tensión del brazo de catapulta permite al robot lanzar Bolas a diferentes distancias a través del campo. La tensión predeterminada se establece en 90 grados. |
Componentes y características#
Componente o característica |
Usar |
Documentación API |
|---|---|---|
Tren de transmisión |
Mueve y gira el robot. |
|
Motor de admisión de catapulta |
Lanza Bolas que el robot ha recogido. |
|
Motor de catapulta |
Sube y baja el brazo. Esto permite que el robot libere las Bolas de algunos de los dispensadores y alcance la barrera para tocar la zona de contacto al final de una cerilla. |
|
Motor de tensión del brazo de la catapulta |
Permite al robot lanzar Bolas a diferentes distancias a través del campo. |
|
Interruptor de parachoques |
Detecta cuando se carga una bola en la admisión. |
|
Sensor de color |
Detecta el color de las bolas. |
|
Sensor de distancia |
Detecta qué tan lejos está una bola de la parte frontal del robot. |
|
Temporizador cerebral |
Rastrea el tiempo transcurrido desde que comenzó el proyecto. |
Parques infantiles#
Área de juegos |
Descripción |
|---|---|
Recopilar y lanzar Bolas en el campo de Habilidades Virtuales IQ 21-22. |