
V5 Punto de inflexión (Moby)#
Moby es el VEX V5 Hero Bot utilizado en el V5 21-22 Tipping Point Playground.
Descripción general del robot#
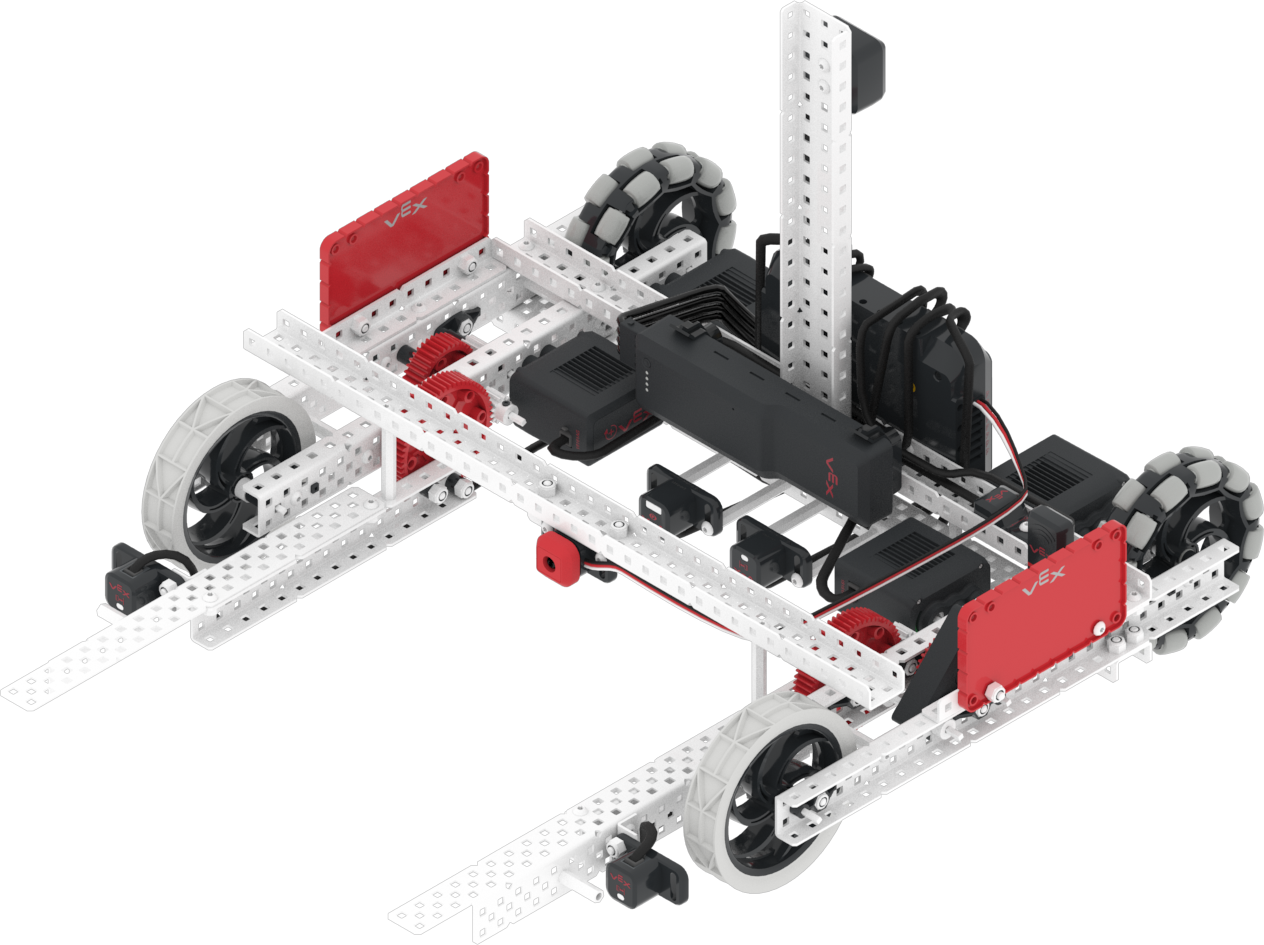
Moby admite controles y sensores de realidad virtual estándar, como el sensor inercial y el temporizador cerebral, con características adicionales específicas de Moby cubiertas en Bloques específicos de robots y Python específico de robots.
Grupos motores#
Configuración y nombre de comando de |
Descripción |
|---|---|
|
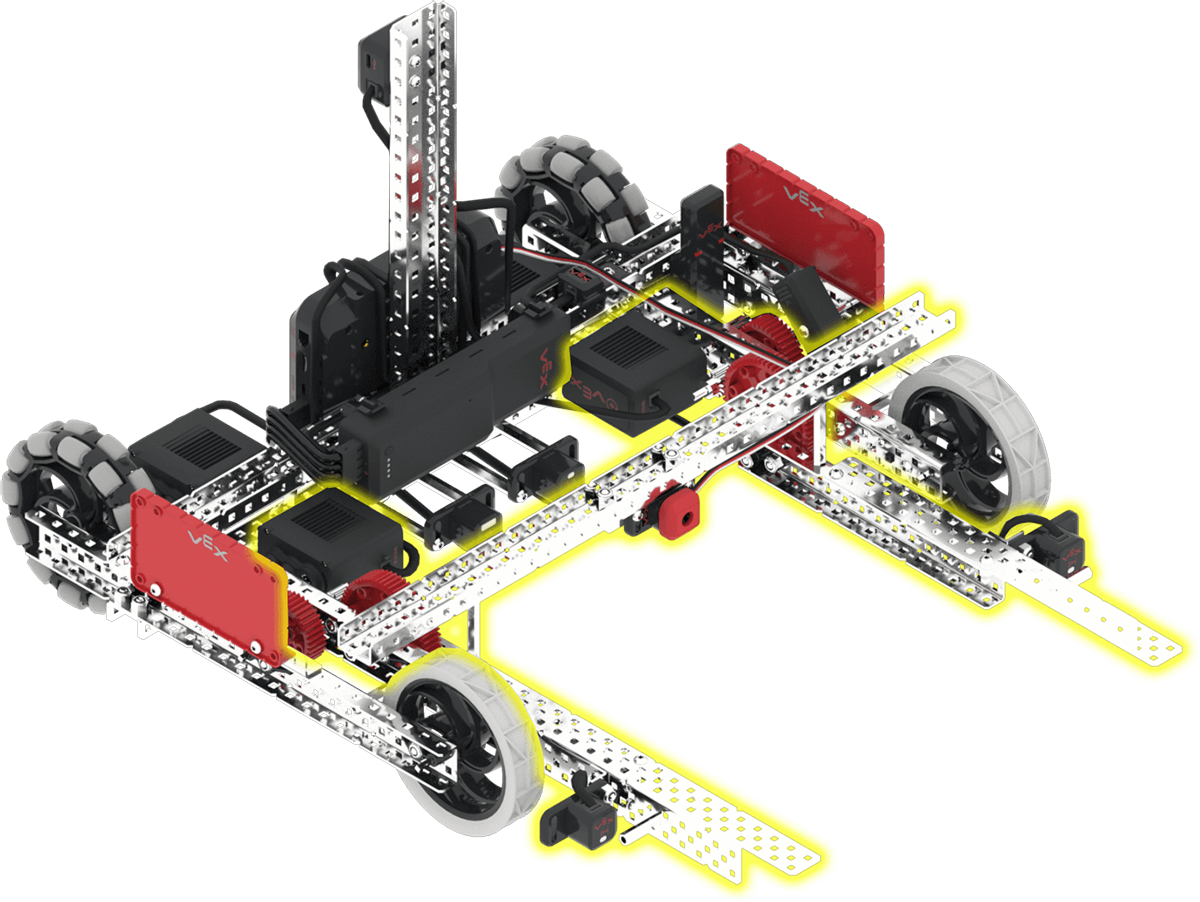
Las horquillas se pueden subir y bajar. Esto permite que el robot transporte y anote anillos y goles móviles. La posición predeterminada del grupo del motor de la horquilla es 0 grados y se bajará hacia el suelo a 1700 grados. |
Componentes y características#
Componente o característica |
Usar |
Documentación API |
|---|---|---|
Tren de transmisión |
Mueve y gira el robot. |
|
Motor de horquilla |
Sube y baja las horquillas. Esto permite que el robot transporte y anote anillos y goles móviles. |
|
Interruptor de parachoques |
Detecta cuando hay un anillo en las horquillas. |
|
Sensor óptico |
Detecta anillos entre las horquillas del robot. |
|
Sensor de rotación |
Devuelve el ángulo de las horquillas. |
|
Sensor de distancia |
Devuelve qué tan lejos está un objeto de la parte frontal del robot. |
|
Sensor GPS |
Devuelve la posición actual y el rumbo del robot en el patio de recreo. |
|
Temporizador cerebral |
Rastrea el tiempo transcurrido desde que comenzó el proyecto. |
Parques infantiles#
Área de juegos |
Descripción |
|---|---|
Anotar goles móviles, anillos y elevación de la plataforma en el campo de habilidades virtuales V5 21-22. |