
Bloques específicos de robots#
Introducción#
El 123 Robot incluye una transmisión, LED, altavoz, sensor ocular y sensor giroscópico.
Todos los bloques VEXcode VR estándar están disponibles para su uso en el 123 Playspace Playground.
A continuación se muestra una lista de todos los bloques específicos de robots disponibles:
Transmisión: mueva y gire el robot.
Acciones
Drive - Mueve el robot hacia adelante o hacia atrás para siempre.
conducir hasta - Mueve el robot hacia adelante o hacia atrás hasta que detecta un objeto, choque o línea.
drive for - Mueve el robot hacia adelante o hacia atrás una distancia específica.
giro - Gira el robot hacia la izquierda o hacia la derecha indefinidamente.
turn for - Gira el robot a la izquierda o a la derecha un número específico de grados.
turn to heading - Gira el robot para enfrentar un rumbo específico de -359 a 359 grados. El robot girará en la dirección más corta para alcanzar el rumbo objetivo.
Stop Driving - Detiene el movimiento del robot.
Ajustes
set drive timeout - Establece cuántos segundos intentará el robot terminar un movimiento.
set drive heading - Cambia el rumbo actual del robot a un nuevo rumbo.
Valores
Drive is done - Informa si el robot ha terminado de moverse.
drive heading - Informa del rumbo actual del robot de 0 a 359 grados.
Sonido: reproduce sonidos incorporados a través del altavoz del 123 Robot.
reproducir sonido: reproduce uno de los efectos de sonido incorporados del robot.
LED - Controla el LED central del 123 Robot.
Glow - Establece el color de la luz LED.
Acciones: haga que el Robot 123 realice comportamientos preestablecidos.
act: representa diferentes emociones.
Detección: lea los valores de los sensores del 123 Robot.
Giroscopio
Detected crash — Informa si el robot ha detectado un impacto repentino.
Ojo
Eye found an object: informa si el sensor ocular detecta o no un objeto dentro del alcance.
Eye detecta color – Informa si el sensor ocular detecta un color específico.
tono del ojo – Informa del tono detectado por el sensor ocular.
eye bright object: informa si el objeto detectado refleja mucha luz.
brillo ocular – Informa del brillo detectado por el sensor ocular.
Tren de transmisión#
El 123 Robot tiene una transmisión de dos ruedas que le permite conducir y girar. Los bloques de transmisión controlan cómo se mueve el robot.
La transmisión puede medir la distancia de dos maneras: pasos y mm (milímetros). Un paso es un cuadrado en un campo 123.
Acciones#
unidad#
El bloque de accionamiento mueve el robot hacia adelante o hacia atrás indefinidamente. El robot seguirá moviéndose hasta que se le indique otra acción, como girar o detenerse.
conducir [adelante v]
Parámetros |
Descripción |
|---|---|
dirección |
La dirección en la que se mueve el robot: hacia adelante o hacia atrás. |
Ejemplo
cuando inicie
[Drive for 2 seconds.]
conducir [adelante v]
esperar (2) segundos
detener conducción
conducir hasta#
El bloque de pila * * conduce hasta que * * mueva el robot hacia adelante hasta que el sensor ocular detecte un objeto, choque o línea.
manejar hacia adelante hasta [objeto v]
Parámetros |
Descripción |
|---|---|
condición |
La condición que detiene el robot:
|
Ejemplo
cuando inicie
[Reverse after a crash.]
manejar hacia adelante hasta [choque v]
conducir [reversa v] por (1) [pasos v]
unidad para#
El bloque de pila * * drive for * * mueve el robot hacia adelante o hacia atrás una distancia específica. El proyecto esperará hasta que el robot termine de moverse antes de que se ejecute el siguiente bloque de la pila.
conducir [adelante v] por (1) [pasos v]
Parámetros |
Descripción |
|---|---|
dirección |
La dirección en la que se mueve el robot: hacia adelante o hacia atrás. |
distancia |
La distancia que recorre el robot. Esto puede ser un número entero o un decimal. |
unidad |
La unidad de distancia: pasos o mm. |
Ejemplo
cuando inicie
[Drive back and forth.]
conducir [adelante v] por (3) [pasos v]
conducir [reversa v] por (3) [pasos v]
giro#
El bloque de apilamiento * * Turn * * gira el robot a la izquierda o a la derecha para siempre. El robot continuará girando hasta que se le dé otra acción, como conducir o detenerse.
girar [derecha v]
Parámetros |
Descripción |
|---|---|
dirección |
La dirección en la que gira el robot: * * izquierda * * o derecha. |
Ejemplo
cuando inicie
[Turn for 2 seconds.]
girar [derecha v]
esperar (2) segundos
detener conducción
girar para#
El bloque de apilamiento * * turn for * * gira el robot hacia la izquierda o hacia la derecha un número específico de grados. El giro es relativo a la posición actual del robot. El proyecto esperará hasta que el robot termine de girar antes de que se ejecute el siguiente bloque de la pila.
girar [derecha v] por (90) grados
Parámetros |
Descripción |
|---|---|
dirección |
La dirección en la que gira el robot: * * izquierda * * o derecha. |
ángulo |
El número de grados que gira el robot. Esto puede ser un número entero o un decimal. |
Ejemplo
cuando inicie
[Turn left, then turn around to the right.]
girar [izquierda v] por (90) grados
girar [derecha v] por (180) grados
pasar al encabezado#
Un rumbo es la dirección hacia la que mira el robot, medida en grados. El bloque de apilamiento * * girar a rumbo * * hace que el robot se enfrente a un rumbo específico de -359 a 359 grados. El robot girará en la dirección más corta para alcanzar el rumbo objetivo.
El rumbo inicial del robot es de 0 grados.
girar al rumbo (90) grados
Parámetros |
Descripción |
|---|---|
encabezado |
La dirección a la que debe mirar el robot, en grados. Esto puede ser un número entero o un decimal de -359 a 359. |
Ejemplo
cuando inicie
[Turn to face the cardinal directions.]
girar al rumbo (90) grados
esperar (2) segundos
girar al rumbo (180) grados
esperar (2) segundos
girar al rumbo (270) grados
esperar (2) segundos
girar al rumbo (0) grados
esperar (2) segundos
dejar de conducir#
El bloque de apilamiento detener conducción detiene el movimiento del robot.
detener conducción
Parámetros |
Descripción |
|---|---|
Este bloque no tiene parámetros. |
Ejemplo
cuando inicie
[Stop driving after 4 seconds.]
conducir [adelante v]
esperar [4] segundos
detener conducción
Ajustes#
establecer tiempo de espera de la unidad#
El bloque de pila set drive timeout establece cuántos segundos intentará el robot completar un movimiento. Si el robot no puede terminar en ese tiempo, dejará de intentarlo y pasará al siguiente bloque de la pila. Esto evita que el robot se quede atascado en un movimiento.
establecer tiempo de espera de conducción a (1) segundos
Parámetros |
Descripción |
|---|---|
tiempo |
El número de segundos que el robot puede intentar terminar un movimiento. Esto puede ser un número entero o un decimal. |
Ejemplo
cuando inicie
[Turn right after driving for 1 second.]
establecer tiempo de espera de conducción a (1) segundos
conducir [adelante v] por (1000) [mm v]
girar [derecha v] por (90) grados
establecer encabezado de unidad#
Un rumbo es la dirección hacia la que mira el robot, medida en grados. El bloque de pila * * establecer encabezado de unidad * * cambia el encabezado actual del robot a un nuevo valor de encabezado.
Por ejemplo, si el robot ha girado hacia la derecha, establecer el rumbo en 0 grados hace que esa posición orientada hacia la derecha sea la nueva de 0 grados. Luego, el robot puede pasar a otras posiciones en función de ese nuevo encabezado.
establecer rumbo de conducción a (0) grados
Parámetros |
Descripción |
|---|---|
encabezado |
El valor de rumbo, en grados, a establecer para el robot. Esto puede ser un número entero o un decimal de -359 a 359. |
Ejemplo
cuando inicie
[Face the new 0 degree heading.]
establecer rumbo de conducción a (90) grados
girar al rumbo (0) grados
Valores#
la unidad está lista#
La unidad está lista El bloque booleano informa si el robot ha terminado de moverse. Esto se puede utilizar para controlar el tiempo de otros comportamientos basados en el movimiento del robot.
Verdadero: el robot ha terminado de moverse.
Falso: el robot todavía se está moviendo.
Este bloque funciona junto con los siguientes bloques de transmisión: drive for, drive until, turn for y turn to heading.
<¿conducción terminada?>
Parámetros |
Descripción |
|---|---|
Este bloque no tiene parámetros. |
Ejemplo
cuando inicie
[Glow blue after a crash.]
manejar hacia adelante hasta [choque v]
por siempre
si <¿conducción terminada?> entonces
brillar [azul v]
si no
brillar [verde v]
rumbo de la unidad#
Un rumbo es la dirección hacia la que mira el robot, medida en grados. El bloque indicador * * Drive HEAD * * informa del rumbo actual del robot de 0 a 359 grados.
El rumbo inicial del robot es de 0 grados.
(rumbo de conducción en grados)
Parámetros |
Descripción |
|---|---|
Este bloque no tiene parámetros. |
Ejemplo
cuando inicie
[Display the heading after turning.]
girar [derecha v] por (450) grados
imprimir (rumbo de conducción en grados) ▶
Sonido#
reproducir sonido#
El bloque reproducir sonido reproduce uno de los sonidos incorporados del robot.
reproducir sonido [bocina v]
Parámetros |
Descripción |
|---|---|
sonido |
Uno de los sonidos incorporados que se muestran a continuación. |
Nombre del sonido |
Reproducir sonido |
|---|---|
honk |
|
timbre |
|
accidente |
|
aleatorio |
Reproduce un sonido aleatorio de los 3 sonidos anteriores. |
Ejemplo
cuando inicie :: hat events
[Play the doorbell sound.]
reproducir sonido [timbre v]
LED#
resplandor#
El bloque brillante determina el color de la luz LED.
brillar [verde v]
Parámetros |
Descripción |
|---|---|
color |
El color para ajustar el LED a:
|
Ejemplo
cuando inicie :: hat events
[Blink the LED light forever.]
por siempre
brillar [verde v]
esperar [0.5] segundos
brillar [apagado v]
esperar [0.5] segundos
Acciones#
acto#
El bloque * * act * * se utiliza para actuar triste, feliz o loco haciendo que el Robot 123 realice una secuencia de comportamientos de impulso, giro y sonido.
actuar [triste v]
Parámetros |
Descripción |
|---|---|
emoción |
La emoción para actuar.
|
cuando inicie :: hat events
[Act out a happy behavior.]
actuar [feliz v]
Detección#
El robot 123 virtual también tiene acceso a los bloques de detección Brain y Drivetrain estándar.
Giroscopio#
El 123 Robot utiliza la detección de giroscopios para detectar impactos repentinos, como golpear una pared u objeto.
caída detectada#
El bloqueo detectado bloque booleano informa si el robot ha detectado un impacto repentino, como golpear una pared u objeto lo suficientemente fuerte como para cambiar rápidamente su movimiento.
Verdadero — Se ha detectado un bloqueo.
Falso — No se ha detectado un bloqueo.
<¿choque detectado?>
Parámetros |
Descripción |
|---|---|
Este bloque no tiene parámetros. |
Ejemplo
cuando inicie
[Back up after a crash.]
conducir [adelante v]
esperar hasta <¿choque detectado?>
conducir [reversa v] por (200) [mm v]
Ojo#
el ojo encontró un objeto#
El ojo encontró un objeto El bloque booleano informa si el sensor ocular detecta o no un objeto dentro del alcance.
Verdadero: el sensor ocular detecta un objeto.
Falso: el sensor ocular no detecta ningún objeto.
<¿ojo encontró un objeto?>
Parámetros |
Descripción |
|---|---|
Este bloque no tiene parámetros. |
Ejemplo
cuando inicie
[Stop driving after detecting an object.]
establecer luz del ojo [encendido v]
conducir [adelante v]
esperar (0.1) segundos
esperar hasta <¿ojo encontró un objeto?>
detener conducción
el ojo detecta el color#
El bloque booleano Eye detecta el color informa si el sensor ocular detecta un color específico, en función del valor de tono detectado.
Verdadero: el sensor ocular detecta el color especificado.
Falso: el sensor ocular no detecta el color especificado.
Para comprobar el valor de tono exacto detectado por el sensor ocular, utilice el bloque indicador * * Eye Hue * *.
<¿ojo detecta [rojo v]?>
Parámetros |
Descripción |
|---|---|
color |
El color a detectar:
|
Ejemplo
cuando inicie
[Stop driving after detecting a green object.]
establecer luz del ojo [encendido v]
conducir [adelante v]
esperar (0.1) segundos
esperar hasta <¿ojo detecta [verde v]?>
detener conducción
tono de ojos#
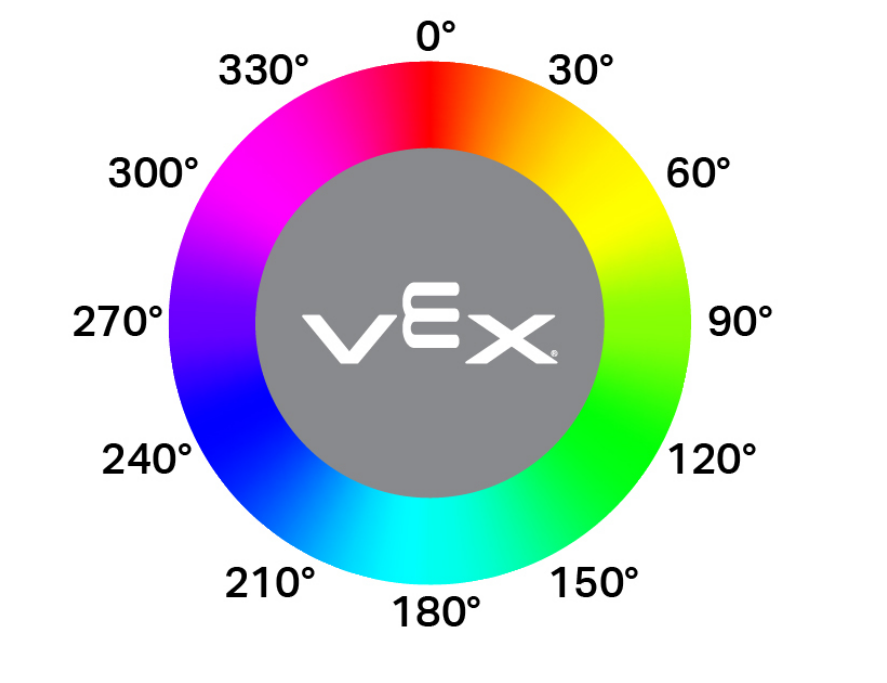
El bloque indicador * * tono del ojo * * informa del tono detectado por el sensor ocular como un número de 0 a 359 grados.
El tono es una forma de describir el color usando números alrededor de una rueda de color.
(matiz del ojo en grados)
Parámetros |
Descripción |
|---|---|
Este bloque no tiene parámetros. |
Ejemplo
cuando inicie
[Display if an object is pink.]
por siempre
limpiar todas las filas
si <[290] [math_less_than v] (matiz del ojo en grados) [math_less_than v] [350]> entonces
imprimir [Pink!] ▶
esperar (0.1) segundos
si no
imprimir [Not pink!] ▶
esperar (0.1) segundos
objeto brillante para el ojo#
El objeto con brillo ocular bloque booleano informa si el objeto detectado por el sensor ocular es brillante.
Un objeto se considera brillante cuando refleja más del 70% de brillo en el sensor ocular.
Verdadero: el objeto detectado refleja más del 70% de brillo.
Falso: el objeto detectado refleja un 70% de brillo o menos.
Esto se puede usar antes de verificar un color para asegurarse de que el objeto refleje suficiente luz para que el sensor ocular detecte el color de manera confiable.
<¿ojo detecta objeto brillante?>
Parámetros |
Descripción |
|---|---|
Este bloque no tiene parámetros. |
Ejemplo
cuando inicie
[Display whether a detected object is bright.]
establecer potencia de luz del ojo a (100) %
conducir [adelante v]
esperar hasta <¿ojo encontró un objeto?>
esperar (0.1) segundos
si <¿ojo detecta objeto brillante?> entonces
imprimir [Bright object!] ▶
si no
imprimir [Object not bright.] ▶
brillo de los ojos#
El bloque indicador brillo ocular informa de la cantidad de luz que se refleja de vuelta al sensor ocular, como un porcentaje del 0% al 100%.
Un porcentaje más alto significa que se refleja más luz hacia el sensor ocular. Un porcentaje más bajo significa que se refleja menos luz.
(brillo del ojo en %)
Parámetros |
Descripción |
|---|---|
Este bloque no tiene parámetros. |
Ejemplo
cuando inicie
[Display whether a detected object is bright.]
establecer potencia de luz del ojo a (100) %
conducir [adelante v]
esperar hasta <¿ojo encontró un objeto?>
esperar (0.1) segundos
si <(brillo del ojo en %) [math_less_than v] [70]> entonces
imprimir [Object not bright.] ▶
si no
imprimir [Bright object!] ▶