
Robottikohtaiset lohkot#
Johdanto#
123-robotti sisältää voimansiirron, LED-valon, kaiuttimen, silmätunnistimen ja gyroskoopin.
Kaikki VEXcoden vakiomalliset VR-blokit ovat käytettävissä 123 Playspace -leikkikentällä.
Alla on luettelo kaikista saatavilla olevista robottikohtaisista lohkoista:
Voimansiirto - Liikuta ja käännä robottia.
Toiminnot
drive - Liikuttaa robottia eteen- tai taaksepäin ikuisesti.
aja kunnes - Liikuttaa robottia eteen- tai taaksepäin, kunnes se havaitsee esineen, törmäyksen tai linjan.
drive for - Liikuttaa robottia eteen- tai taaksepäin tietyn matkan.
käännös - Kääntää robottia vasemmalle tai oikealle pysyvästi.
käännä astetta - Kääntää robottia vasemmalle tai oikealle tietyn astemäärän.
käänny suuntaamaan - Kääntää robotin tiettyyn suuntaan -359 - 359 astetta. Robotti kääntyy lyhyimpään suuntaan saavuttaakseen kohdesuunnan.
lopeta ajaminen - Pysäyttää robotin liikkeen.
Asetukset
set drive timeout - Asettaa, kuinka monta sekuntia robotti yrittää suorittaa liikkeen loppuun.
aseta ajosuunta - Muuttaa robotin nykyisen suunnan uudeksi suunnaksi.
Arvot
ajo valmis - Ilmoittaa, onko robotti lopettanut liikkumisen.
drive heading - Ilmoittaa robotin nykyisen suunnan 0–359 astetta.
Ääni – Toista sisäänrakennettuja ääniä 123-robotin kaiuttimen kautta.
soita ääni - Toistaa yhden robotin sisäänrakennetuista äänitehosteista.
LED - Ohjaa robotin 123 keskimmäistä LED-valoa.
hohto - Asettaa LED-valon värin.
Toiminnot - Saa 123-robotin suorittamaan ennalta määritettyjä toimintoja.
act - Näyttelee erilaisia tunteita.
Anturit - Lue arvot 123-robotin antureista.
Gyros
havaittu törmäys — Ilmoittaa, onko robotti havainnut äkillisen iskun.
Silmä
silmä löysi esineen – Ilmoittaa, havaitseeko silmätunnistin esineen kantaman sisällä.
silmä tunnistaa värin – Ilmoittaa, havaitseeko silmätunnistin tietyn värin.
silmän sävy – Ilmoittaa silmätunnistimen havaitseman sävyn.
silmän kirkas kohde – Ilmoittaa, heijastaako havaittu kohde paljon valoa.
silmän kirkkaus – Ilmoittaa silmätunnistimen havaitseman kirkkauden.
Voimansiirto#
123-robotissa on kaksipyöräinen voimansiirto, jonka avulla se voi ajaa ja kääntyä. Voimansiirron palat ohjaavat robotin liikkumista.
Voimansiirto voi mitata matkaa kahdella tavalla: askelin ja millimetrin avulla. Yksi askel on yksi neliö 123 Field -kiekolla.
Toiminnot#
ajaa#
Ajo-pinolohko liikuttaa robottia eteen- tai taaksepäin loputtomasti. Robotti jatkaa liikkumista, kunnes sille annetaan jokin muu toiminto, kuten kääntyminen tai pysähtyminen.
aja [eteenpäin v]
Parametrit |
Kuvaus |
|---|---|
suunta |
Robotin liikesuunta: eteenpäin tai taaksepäin. |
Esimerkki
kun käynnistetään
[Drive for 2 seconds.]
aja [eteenpäin v]
odota (2) sekuntia
pysäytä ajaminen
ajaa kunnes#
Aja kunnes -pino-lohko liikuttaa robottia eteenpäin, kunnes silmäanturi havaitsee esineen, törmäyksen tai viivan.
aja eteenpäin kunnes [objekti v]
Parametrit |
Kuvaus |
|---|---|
kunto |
Robotin pysäyttävä ehto:
|
Esimerkki
kun käynnistetään
[Reverse after a crash.]
aja eteenpäin kunnes [törmäys v]
aja [taaksepäin v] (1) [askelta v]
ajaa kohti#
Aja pinoa -lohko liikuttaa robottia eteen- tai taaksepäin tietyn matkan. Projekti odottaa, kunnes robotti on liikkunut, ennen kuin pinon seuraava lohko suoritetaan.
aja [eteenpäin v] (1) [askelta v]
Parametrit |
Kuvaus |
|---|---|
suunta |
Robotin liikesuunta: eteenpäin tai taaksepäin. |
etäisyys |
Robotin ajama matka. Tämä voi olla kokonaisluku tai desimaaliluku. |
yksikkö |
Etäisyyden yksikkö: askeleet tai mm. |
Esimerkki
kun käynnistetään
[Drive back and forth.]
aja [eteenpäin v] (3) [askelta v]
aja [taaksepäin v] (3) [askelta v]
käännös#
Käännös-pinolohko kääntää robottia vasemmalle tai oikealle loputtomiin. Robotti jatkaa kääntymistä, kunnes sille annetaan toinen toiminto, kuten ajaminen tai pysähtyminen.
käänny [oikealle v]
Parametrit |
Kuvaus |
|---|---|
suunta |
Robotin kääntymissuunta: vasemmalle tai oikealle. |
Esimerkki
kun käynnistetään
[Turn for 2 seconds.]
käänny [oikealle v]
odota (2) sekuntia
pysäytä ajaminen
käänny#
Pinon käännöksen lohko kääntää robottia vasemmalle tai oikealle tietyn astemäärän. Käännös on suhteessa robotin nykyiseen sijaintiin. Projekti odottaa, kunnes robotti on kääntynyt, ennen kuin pinon seuraava lohko suoritetaan.
käänny [oikealle v] (90) astetta
Parametrit |
Kuvaus |
|---|---|
suunta |
Robotin kääntymissuunta: vasemmalle tai oikealle. |
kulma |
Robotin kääntymisasteiden määrä. Tämä voi olla kokonaisluku tai desimaaliluku. |
Esimerkki
kun käynnistetään
[Turn left, then turn around to the right.]
käänny [vasemmalle v] (90) astetta
käänny [oikealle v] (180) astetta
käänny otsikkoon#
Suunta on robotin suunta asteina mitattuna. Käänny suuntaan -pinoelementti kääntää robotin tiettyyn suuntaan -359 ja 359 asteen välillä. Robotti kääntyy lyhyimpään suuntaan saavuttaakseen kohdesuunnan.
Robotin lähtösuunta on 0 astetta.
käänny suuntakulmaan (90) astetta
Parametrit |
Kuvaus |
|---|---|
otsikko |
Robotin suunta asteina. Tämä voi olla kokonaisluku tai desimaaliluku väliltä -359 - 359. |
Esimerkki
kun käynnistetään
[Turn to face the cardinal directions.]
käänny suuntakulmaan (90) astetta
odota (2) sekuntia
käänny suuntakulmaan (180) astetta
odota (2) sekuntia
käänny suuntakulmaan (270) astetta
odota (2) sekuntia
käänny suuntakulmaan (0) astetta
odota (2) sekuntia
lopeta ajaminen#
Ajon pysäytys -pino-lohko pysäyttää robotin liikkeen.
pysäytä ajaminen
Parametrit |
Kuvaus |
|---|---|
Tällä lohkolla ei ole parametreja. |
Esimerkki
kun käynnistetään
[Stop driving after 4 seconds.]
aja [eteenpäin v]
odota [4] sekuntia
pysäytä ajaminen
Asetukset#
aseta aseman aikakatkaisu#
Ajoaikakatkaisun asetus -pinolohko asettaa, kuinka monta sekuntia robotti yrittää suorittaa liikkeen loppuun. Jos robotti ei pysty suorittamaan sitä tässä ajassa, se lopettaa yrittämisen ja siirtyy pinon seuraavaan lohkoon. Tämä estää robottia jumiutumasta liikkeeseen.
aseta ajoaikakatkaisu (1) sekuntia
Parametrit |
Kuvaus |
|---|---|
aika |
Sekuntimäärä, jonka robotti voi yrittää suorittaa liikkeen loppuun. Tämä voi olla kokonaisluku tai desimaaliluku. |
Esimerkki
kun käynnistetään
[Turn right after driving for 1 second.]
aseta ajoaikakatkaisu (1) sekuntia
aja [eteenpäin v] (1000) [mm v]
käänny [oikealle v] (90) astetta
aseta ajosuunta#
Suunta on robotin suunta asteina mitattuna. Aseta ajosuunta -pino-lohko muuttaa robotin nykyisen suunnan uudeksi suunta-arvoksi.
Jos esimerkiksi robotti on kääntynyt oikealle ja suunnan asettaminen 0 asteeseen tekee oikealle osoittavasta asennosta uuden 0 asteen. Tämän jälkeen robotti voi kääntyä muihin asentoihin tämän uuden suunnan perusteella.
aseta ajosuuntakulma (0) asteeseen
Parametrit |
Kuvaus |
|---|---|
otsikko |
Robotille asetettava suunta-arvo asteina. Tämä voi olla kokonaisluku tai desimaaliluku väliltä -359 - 359. |
Esimerkki
kun käynnistetään
[Face the new 0 degree heading.]
aseta ajosuuntakulma (90) asteeseen
käänny suuntakulmaan (0) astetta
Arvot#
ajo on valmis#
Boolen lohko drive is done raportoi, onko robotti lopettanut liikkumisen. Tätä voidaan käyttää muiden robotin liikkeeseen perustuvien toimintojen ajoituksen ohjaamiseen.
Tosi — Robotti on lopettanut liikkumisen.
Väärin — Robotti liikkuu edelleen.
Tämä lohko toimii yhdessä seuraavien voimansiirtolohkojen kanssa: drive for, drive until, turn for ja turn to heading.
<ajaminen valmis?>
Parametrit |
Kuvaus |
|---|---|
Tällä lohkolla ei ole parametreja. |
Esimerkki
kun käynnistetään
[Glow blue after a crash.]
aja eteenpäin kunnes [törmäys v]
ikuisesti
jos <ajaminen valmis?> niin
hehkuta [sininen v]
muuten
hehkuta [vihreä v]
ajosuunta#
Suunta on robotin suunta asteina mitattuna. Ajosuunta-raportointilohko raportoi robotin nykyisen suunnan 0–359 astetta.
Robotin lähtösuunta on 0 astetta.
(ajosuuntakulma asteina)
Parametrit |
Kuvaus |
|---|---|
Tällä lohkolla ei ole parametreja. |
Esimerkki
kun käynnistetään
[Display the heading after turning.]
käänny [oikealle v] (450) astetta
tulosta (ajosuuntakulma asteina) ▶
Ääni#
toista ääni#
Äänen toisto -lohko toistaa yhden robotin sisäänrakennetuista äänistä.
toista ääni [tööt v]
Parametrit |
Kuvaus |
|---|---|
ääni |
Yksi alla olevista sisäänrakennetuista äänistä. |
Äänen nimi |
Toista ääni |
|---|---|
tuutata |
|
ovikello |
|
kaatuminen |
|
satunnainen |
Soittaa satunnaisen äänen kolmesta yllä olevasta äänestä. |
Esimerkki
kun käynnistetään :: hat events
[Play the doorbell sound.]
toista ääni [ovikello v]
LED#
hehku#
Hehku-lohko asettaa LED-valon värin.
hehkuta [vihreä v]
Parametrit |
Kuvaus |
|---|---|
väri |
LED-valon väri, johon se asetetaan:
|
Esimerkki
kun käynnistetään :: hat events
[Blink the LED light forever.]
ikuisesti
hehkuta [vihreä v]
odota [0.5] sekuntia
hehkuta [pois v]
odota [0.5] sekuntia
Toiminnot#
toimia#
Toiminta-lohkoa käytetään esittämään surullista, iloista tai hullua antamalla 123-robotin suorittaa sarjan ajo-, käännös- ja äänikäyttäytymismalleja.
toimi [surullinen v]
Parametrit |
Kuvaus |
|---|---|
tunne |
Tunne, jota haluat näytellä.
|
kun käynnistetään :: hat events
[Act out a happy behavior.]
toimi [iloinen v]
Tunnistaminen#
Virtuaalisella 123-robotilla on myös pääsy tavallisiin Brain- ja Drivetrain-anturilohkoihin.
Gyroskooppi#
123-robotti käyttää gyroskooppia havaitakseen äkilliset iskut, kuten osumisen seinään tai esineeseen.
havaittu kaatuminen#
Havaittu törmäys Boolen lohko raportoi, onko robotti havainnut äkillisen iskun, kuten osumisen seinään tai esineeseen niin kovaa, että se muuttaa liikettään nopeasti.
Tosi — Kaatuminen on havaittu.
Väärin — Kaatumista ei ole havaittu.
<törmäys havaittu?>
Parametrit |
Kuvaus |
|---|---|
Tällä lohkolla ei ole parametreja. |
Esimerkki
kun käynnistetään
[Back up after a crash.]
aja [eteenpäin v]
odota kunnes <törmäys havaittu?>
aja [taaksepäin v] (200) [mm v]
Silmä#
silmä löysi esineen#
Silmä löysi objektin Boolen lohko raportoi, havaitseeko silmäanturi objektin kantaman sisällä.
Tosi — Silmätunnistin havaitsee kohteen.
Väärin — Silmätunnistin ei havaitse kohdetta.
<silmä löysi objektin?>
Parametrit |
Kuvaus |
|---|---|
Tällä lohkolla ei ole parametreja. |
Esimerkki
kun käynnistetään
[Stop driving after detecting an object.]
aseta silmävalo [päälle v]
aja [eteenpäin v]
odota (0.1) sekuntia
odota kunnes <silmä löysi objektin?>
pysäytä ajaminen
silmä havaitsee värin#
Silmä havaitsee värin Boolen lohko raportoi, havaitseeko silmäanturi tietyn värin havaitun sävyarvon perusteella.
Tosi – Silmätunnistin tunnistaa määritetyn värin.
Väärin – Silmäanturi ei tunnista määritettyä väriä.
Tarkista silmätunnistimen havaitsema tarkka sävyarvo käyttämällä silmän sävy -raporttilohkoa.
<silmä havaitsee [punainen v]?>
Parametrit |
Kuvaus |
|---|---|
väri |
Havaittava väri:
|
Esimerkki
kun käynnistetään
[Stop driving after detecting a green object.]
aseta silmävalo [päälle v]
aja [eteenpäin v]
odota (0.1) sekuntia
odota kunnes <silmä havaitsee [vihreä v]?>
pysäytä ajaminen
silmien sävy#
Silmän sävyn raportointilohko raportoi silmäsensorin havaitseman sävyn numerona välillä 0–359 astetta.
Sävy on tapa kuvata väriä käyttämällä numeroita väriympyrän ympärillä.
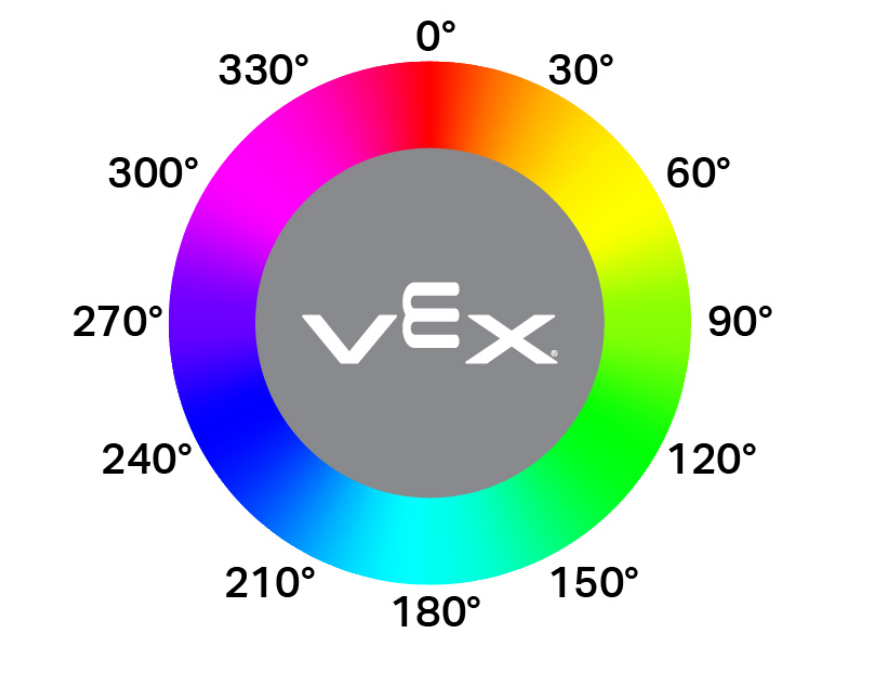
(silmän värisävy asteina)
Parametrit |
Kuvaus |
|---|---|
Tällä lohkolla ei ole parametreja. |
Esimerkki
kun käynnistetään
[Display if an object is pink.]
ikuisesti
tyhjennä kaikki rivit
jos <[290] [math_less_than v] (silmän värisävy asteina) [math_less_than v] [350]> niin
tulosta [Pink!] ▶
odota (0.1) sekuntia
muuten
tulosta [Not pink!] ▶
odota (0.1) sekuntia
silmä kirkas esine#
Boolen silmän kirkas kohde -lohko ilmoittaa, onko silmätunnistimen havaitsema kohde kirkas.
Kohdetta pidetään kirkkaana, kun se heijastaa yli 70 % kirkkaudestaan takaisin silmätunnistimeen.
Tosi — Havaittu kohde heijastaa yli 70 % kirkkaudestaan.
Väärin — Havaittu kohde heijastaa 70 % kirkkaudesta tai vähemmän.
Tätä voidaan käyttää ennen värin tarkistamista sen varmistamiseksi, että kohde heijastaa riittävästi valoa, jotta silmätunnistin voi havaita värin luotettavasti.
<silmä havaitsee kirkkaan objektin?>
Parametrit |
Kuvaus |
|---|---|
Tällä lohkolla ei ole parametreja. |
Esimerkki
kun käynnistetään
[Display whether a detected object is bright.]
aseta silmävalon teho (100) %
aja [eteenpäin v]
odota kunnes <silmä löysi objektin?>
odota (0.1) sekuntia
jos <silmä havaitsee kirkkaan objektin?> niin
tulosta [Bright object!] ▶
muuten
tulosta [Object not bright.] ▶
silmien kirkkaus#
Silmän kirkkauden raportointilohko raportoi, kuinka paljon valoa heijastuu takaisin silmäsensoriin, prosentteina välillä 0–100 %.
Korkeampi prosenttiosuus tarkoittaa, että silmäsensoriin heijastuu enemmän valoa. Matalampi prosenttiosuus tarkoittaa, että takaisin heijastuu vähemmän valoa.
(silmän kirkkaus %)
Parametrit |
Kuvaus |
|---|---|
Tällä lohkolla ei ole parametreja. |
Esimerkki
kun käynnistetään
[Display whether a detected object is bright.]
aseta silmävalon teho (100) %
aja [eteenpäin v]
odota kunnes <silmä löysi objektin?>
odota (0.1) sekuntia
jos <(silmän kirkkaus %) [math_less_than v] [70]> niin
tulosta [Object not bright.] ▶
muuten
tulosta [Bright object!] ▶