
Robota Özgü Bloklar#
giriiş#
123 Robotu, bir tahrik sistemi, LED, hoparlör, göz sensörü ve jiroskop sensörü içerir.
Tüm standart VEXcode VR Blokları 123 Oyun Alanı Oyun Alanında kullanılabilir.
Aşağıda, robotlara özel tüm blokların listesi bulunmaktadır:
Tahrik sistemi - Robotu hareket ettirin ve döndürün.
İşlemler
sürüş - Robotu sonsuza dek ileri veya geri hareket ettirir.
Sürüş yapana kadar - Robotu bir nesne, çarpışma veya çizgi algılayana kadar ileri veya geri hareket ettirir.
sürüş için - Robotu belirli bir mesafe boyunca ileri veya geri hareket ettirir.
döndür - Robotu sonsuza dek sola veya sağa döndürür.
döndürme için - Robotu belirli bir derece kadar sola veya sağa döndürür.
yöne dön - Robotu -359 ile 359 derece arasında belirli bir yöne doğru döndürür. Robot, hedef yöne ulaşmak için en kısa yönde dönecektir.
Sürüşü durdur - Robotun hareketini durdurur.
Ayarlar
sürüş zaman aşımını ayarla - Robotun bir hareketi tamamlamak için kaç saniye deneyeceğini ayarlar.
sürüş yönünü ayarla - Robotun mevcut yönünü yeni bir yöne değiştirir.
Değerler
Sürüş tamamlandı - Robotun hareketini tamamlayıp tamamlamadığını bildirir.
sürüş yönü - Robotun mevcut yönünü 0 ile 359 derece arasında bildirir.
Ses - 123 Robot’un hoparlöründen dahili sesleri çalın.
ses çal - Robotun dahili ses efektlerinden birini çalar.
LED - 123 Robotunun orta LED’ini kontrol edin.
glow - LED ışığının rengini ayarlar.
Eylemler - 123 Robotunun önceden ayarlanmış davranışları gerçekleştirmesini sağlayın.
act - Farklı duyguları canlandırır.
Algılama - 123 Robotunun sensörlerinden değerleri okuyun.
Gyro
algılanan çarpışma — Robotun ani bir darbe algılayıp algılamadığını bildirir.
Göz
Göz bir nesne buldu – Göz Sensörünün menzil içinde bir nesne algılayıp algılamadığını bildirir.
göz rengi algılıyor – Göz Sensörünün belirtilen bir rengi algılayıp algılamadığını bildirir.
göz rengi – Göz Sensörü tarafından algılanan rengi bildirir.
göz parlak nesne – Algılanan nesnenin çok fazla ışık yansıtıp yansıtmadığını bildirir.
göz parlaklığı – Göz Sensörü tarafından algılanan parlaklığı bildirir.
Aktarma organları#
123 Robotu, hareket etmesini ve dönmesini sağlayan iki tekerlekli bir tahrik sistemine sahiptir. Tahrik sistemi blokları, robotun nasıl hareket edeceğini kontrol eder.
Aktarma organı mesafeyi iki şekilde ölçebilir: adım ve mm (milimetre). Bir adım, 123 Field’da bir kareye eşittir.
Eylemler#
sürmek#
Sürüş bloğu, robotu sonsuza dek ileri veya geri hareket ettirir. Robot, dönme veya durma gibi başka bir işlem verilene kadar hareket etmeye devam edecektir.
[ileri v] yönünde sürdür
Parametreler |
Tanım |
|---|---|
yön |
Robotun hareket yönü: ileri veya geri. |
Örnek
başladığında
[Drive for 2 seconds.]
[ileri v] yönünde sürdür
(2) saniye bekle
sürüşü durdur
sürüşe kadar#
Sürüş pozisyonu bloğu, Göz Sensörü bir nesne, çarpışma veya çizgi algılayana kadar robotu ileri doğru hareket ettirir.
[nesne v] görünene kadar ileri git
Parametreler |
Tanım |
|---|---|
durum |
Robotu durduran koşullar:
|
Örnek
başladığında
[Reverse after a crash.]
[çarpma v] görünene kadar ileri git
[geri v] yönünde (1) [adım v] sürdür
sürmek için#
Sürüş bloğu, robotu belirli bir mesafe boyunca ileri veya geri hareket ettirir. Proje, robot hareketini tamamlayana kadar bir sonraki bloğun çalışmasını bekleyecektir.
[ileri v] yönünde (1) [adım v] sürdür
Parametreler |
Tanım |
|---|---|
yön |
Robotun hareket yönü: ileri veya geri. |
mesafe |
Robotun kat ettiği mesafe. Bu bir tam sayı veya ondalık sayı olabilir. |
birim |
Mesafe birimi: adım veya mm. |
Örnek
başladığında
[Drive back and forth.]
[ileri v] yönünde (3) [adım v] sürdür
[geri v] yönünde (3) [adım v] sürdür
dönüş#
Döndürme bloğu, robotu sonsuza dek sola veya sağa döndürür. Robot, sürüş veya durma gibi başka bir işlem verilene kadar dönmeye devam edecektir.
[sağ v] yönüne dön
Parametreler |
Tanım |
|---|---|
yön |
Robotun dönüş yönü: sola veya sağa. |
Örnek
başladığında
[Turn for 2 seconds.]
[sağ v] yönüne dön
(2) saniye bekle
sürüşü durdur
dönüş için#
Dönme bloğu, robotu belirli bir derece kadar sola veya sağa döndürür. Dönme, robotun mevcut konumuna göre belirlenir. Proje, robotun dönmesi tamamlanana kadar bir sonraki bloğun çalışmasını bekleyecektir.
[sağ v] yönüne (90) derece dön
Parametreler |
Tanım |
|---|---|
yön |
Robotun dönüş yönü: sola veya sağa. |
açı |
Robotun döndüğü derece sayısı. Bu bir tam sayı veya ondalık sayı olabilir. |
Örnek
başladığında
[Turn left, then turn around to the right.]
[sol v] yönüne (90) derece dön
[sağ v] yönüne (180) derece dön
başlığa dön#
Yön, robotun baktığı yönü derece cinsinden ifade eder. Yöne dön bloğu, robotu -359 ile 359 derece arasında belirli bir yöne döndürür. Robot, hedef yöne ulaşmak için en kısa yöne dönecektir.
Robotun başlangıç yönü 0 derecedir.
(90) derece yönüne dön
Parametreler |
Tanım |
|---|---|
başlık |
Robotun bakması gereken yön, derece cinsinden. Bu, -359 ile 359 arasında bir tam sayı veya ondalık sayı olabilir. |
Örnek
başladığında
[Turn to face the cardinal directions.]
(90) derece yönüne dön
(2) saniye bekle
(180) derece yönüne dön
(2) saniye bekle
(270) derece yönüne dön
(2) saniye bekle
(0) derece yönüne dön
(2) saniye bekle
sürüşü bırakın#
Sürüşü durdur blok, robotun hareketini durdurur.
sürüşü durdur
Parametreler |
Tanım |
|---|---|
Bu bloğun parametresi yok. |
Örnek
başladığında
[Stop driving after 4 seconds.]
[ileri v] yönünde sürdür
[4] saniye bekle
sürüşü durdur
Ayarlar#
sürüş zaman aşımını ayarla#
Sürüş zaman aşımını ayarla blok seti, robotun bir hareketi tamamlamak için kaç saniye deneyeceğini belirler. Robot bu süre içinde hareketi tamamlayamazsa, denemeyi bırakır ve yığındaki bir sonraki bloğa geçer. Bu, robotun bir harekette takılıp kalmasını önler.
sürüş zaman aşımını (1) saniye olarak ayarla
Parametreler |
Tanım |
|---|---|
zaman |
Robotun bir hareketi tamamlamak için deneyebileceği saniye sayısı. Bu, tam sayı veya ondalık sayı olabilir. |
Örnek
başladığında
[Turn right after driving for 1 second.]
sürüş zaman aşımını (1) saniye olarak ayarla
[ileri v] yönünde (1000) [mm v] sürdür
[sağ v] yönüne (90) derece dön
sürüş yönünü ayarla#
Yön, robotun baktığı yönü derece cinsinden ifade eder. Sürüş yönünü ayarla yığın bloğu, robotun mevcut yönünü yeni bir yön değerine değiştirir.
Örneğin, robot sağa doğru dönmüşse, yönü 0 dereceye ayarlamak, sağa dönük bu pozisyonu yeni 0 derece yapar. Ardından robot, bu yeni yöne göre diğer pozisyonlara dönebilir.
sürüş yönünü (0) derece olarak ayarla
Parametreler |
Tanım |
|---|---|
başlık |
Robot için ayarlanacak yön değeri (derece cinsinden). Bu değer -359 ile 359 arasında bir tamsayı veya ondalık sayı olabilir. |
Örnek
başladığında
[Face the new 0 degree heading.]
sürüş yönünü (90) derece olarak ayarla
(0) derece yönüne dön
Değerler#
Sürüş tamamlandı.#
Sürüş tamamlandı Boolean bloğu, robotun hareketinin bitip bitmediğini bildirir. Bu, robotun hareketine bağlı olarak diğer davranışların zamanlamasını kontrol etmek için kullanılabilir.
Doğru — Robot hareket etmeyi bitirdi.
Yanlış — Robot hala hareket halinde.
Bu blok aşağıdaki Aktarma Organı bloklarıyla birlikte çalışır: sürüş için, sürüş şu ana kadar, dönüş için ve yöne dönüş.
<sürüş tamamlandı mı?>
Parametreler |
Tanım |
|---|---|
Bu bloğun parametresi yok. |
Örnek
başladığında
[Glow blue after a crash.]
[çarpma v] görünene kadar ileri git
sonsuza kadar
eğer <sürüş tamamlandı mı?> ise
[mavi v] renginde parıldıyor
değilse
[yeşil v] renginde parıldıyor
sürüş yönü#
Yön, robotun baktığı yönü derece cinsinden ifade eder. Sürüş yönü raporlama bloğu, robotun mevcut yönünü 0 ile 359 derece arasında bildirir.
Robotun başlangıç yönü 0 derecedir.
(sürüş yönü derece cinsinden)
Parametreler |
Tanım |
|---|---|
Bu bloğun parametresi yok. |
Örnek
başladığında
[Display the heading after turning.]
[sağ v] yönüne (450) derece dön
(sürüş yönü derece cinsinden) yazdır ▶
Ses#
ses çal#
Ses çal bloğu, robotun dahili seslerinden birini çalar.
[korna v] sesini çal
Parametreler |
Tanım |
|---|---|
ses |
Aşağıda gösterilen dahili seslerden biri. |
Ses Adı |
Sesi Çal |
|---|---|
korna çalmak |
|
kapı zili |
|
kaza |
|
rastgele |
Yukarıdaki 3 sesten rastgele birini çalar. |
Örnek
başladığında :: hat events
[Play the doorbell sound.]
[zil v] sesini çal
NEDEN OLMUŞ#
parıltı#
Parlaklık bloğu, LED ışığının rengini ayarlar.
[yeşil v] renginde parıldıyor
Parametreler |
Tanım |
|---|---|
renk |
LED’in rengi şu şekilde ayarlanabilir:
|
Örnek
başladığında :: hat events
[Blink the LED light forever.]
sonsuza kadar
[yeşil v] renginde parıldıyor
[0.5] saniye bekle
[kapalı v] renginde parıldıyor
[0.5] saniye bekle
Eylemler#
davranmak#
Eylem bloğu, 123 Robotunun bir dizi sürüş, dönüş ve ses davranışı gerçekleştirmesiyle üzgün, mutlu veya çılgın gibi davranmasını sağlamak için kullanılır.
[üzgün v] şekilde davran
Parametreler |
Tanım |
|---|---|
duygu |
İfade edilecek duygu.
|
başladığında :: hat events
[Act out a happy behavior.]
[mutlu v] şekilde davran
Algılama#
Sanal 123 Robot ayrıca standart Beyin ve Tahrik Sistemi Algılama bloklarına da erişebilir.
Jiroskop#
123 Robotu, duvara veya bir cisme çarpma gibi ani darbeleri algılamak için jiroskop sensörü kullanıyor.
kaza tespit edildi#
Algılanan çarpışma Boolean bloğu, robotun ani bir darbe algılayıp algılamadığını, örneğin bir duvara veya nesneye hareketini hızla değiştirecek kadar sert çarpıp çarpmadığını bildirir.
Doğru — Bir kaza tespit edildi.
Yanlış — Herhangi bir kaza tespit edilmedi.
<çarpma algılandı mı?>
Parametreler |
Tanım |
|---|---|
Bu bloğun parametresi yok. |
Örnek
başladığında
[Back up after a crash.]
[ileri v] yönünde sürdür
<çarpma algılandı mı?> olana kadar bekle
[geri v] yönünde (200) [mm v] sürdür
Göz#
Göz bir nesne buldu#
Göz bir nesne algıladı Boolean bloğu, Göz Sensörünün menzil içinde bir nesne algılayıp algılamadığını bildirir.
Doğru — Göz Sensörü bir nesneyi algılıyor.
Yanlış — Göz Sensörü herhangi bir nesne algılamadı.
<göz bir nesne buldu mu?>
Parametreler |
Tanım |
|---|---|
Bu bloğun parametresi yok. |
Örnek
başladığında
[Stop driving after detecting an object.]
göz ışığını [açık v] olarak ayarla
[ileri v] yönünde sürdür
(0.1) saniye bekle
<göz bir nesne buldu mu?> olana kadar bekle
sürüşü durdur
Göz rengi algılar#
Göz rengi algılar Boolean bloğu, algılanan ton değerine bağlı olarak Göz Sensörünün belirtilen bir rengi algılayıp algılamadığını bildirir.
Doğru – Göz sensörü belirtilen rengi algılar.
Yanlış – Göz sensörü belirtilen rengi algılamıyor.
Göz Sensörü tarafından algılanan tam renk tonu değerini kontrol etmek için göz rengi raporlayıcı bloğunu kullanın.
<göz [kırmızı v] algılıyor mu?>
Parametreler |
Tanım |
|---|---|
renk |
Algılanacak renk:
|
Örnek
başladığında
[Stop driving after detecting a green object.]
göz ışığını [açık v] olarak ayarla
[ileri v] yönünde sürdür
(0.1) saniye bekle
<göz [yeşil v] algılıyor mu?> olana kadar bekle
sürüşü durdur
göz rengi#
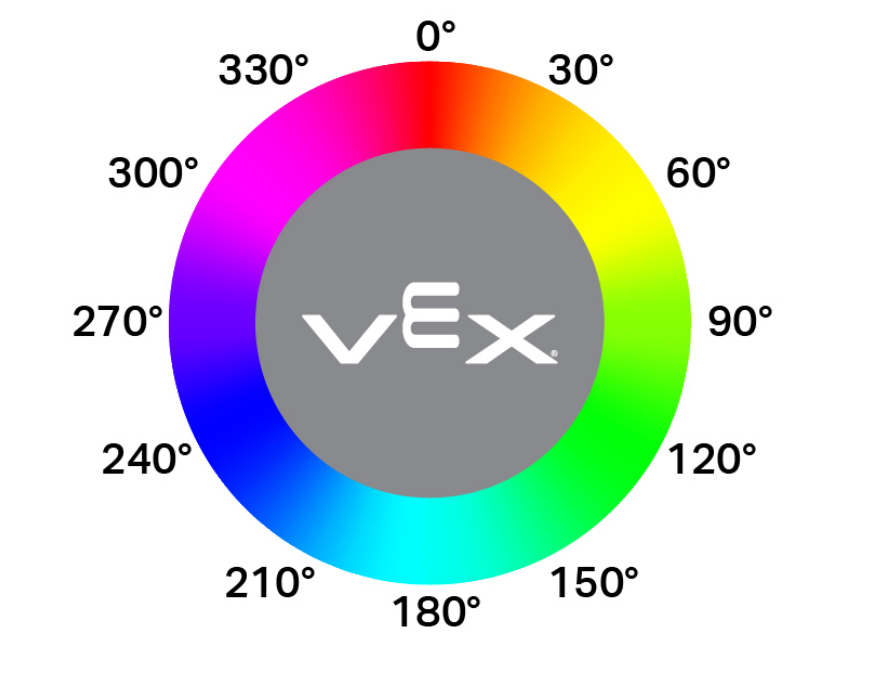
Göz rengi raporlama bloğu, Göz Sensörü tarafından algılanan rengi 0 ile 359 derece arasında bir sayı olarak rapor eder.
Renk tonu, renk çemberi üzerindeki sayılar kullanılarak rengi tanımlamanın bir yoludur.
(göz renk tonu derece cinsinden)
Parametreler |
Tanım |
|---|---|
Bu bloğun parametresi yok. |
Örnek
başladığında
[Display if an object is pink.]
sonsuza kadar
tüm satırları temizle
eğer <[290] [math_less_than v] (göz renk tonu derece cinsinden) [math_less_than v] [350]> ise
[Pink!] yazdır ▶
(0.1) saniye bekle
değilse
[Not pink!] yazdır ▶
(0.1) saniye bekle
göz parlak nesne#
The eye bright object Boolean block reports whether the object detected by the Eye Sensor is bright.
Bir cisim, göz sensörüne %70’ten fazla parlaklık yansıttığında parlak olarak kabul edilir.
Doğru — Tespit edilen nesne %70’ten fazla parlaklık yansıtıyor.
Yanlış — Algılanan nesne %70 veya daha az parlaklık yansıtıyor.
Bu özellik, renk kontrolünden önce nesnenin Göz Sensörünün rengi güvenilir bir şekilde algılayabilmesi için yeterli ışık yansıttığından emin olmak için kullanılabilir.
<göz parlak bir nesne görüyor mu?>
Parametreler |
Tanım |
|---|---|
Bu bloğun parametresi yok. |
Örnek
başladığında
[Display whether a detected object is bright.]
göz ışık gücünü (100) % olarak ayarla
[ileri v] yönünde sürdür
<göz bir nesne buldu mu?> olana kadar bekle
(0.1) saniye bekle
eğer <göz parlak bir nesne görüyor mu?> ise
[Bright object!] yazdır ▶
değilse
[Object not bright.] yazdır ▶
göz parlaklığı#
Göz parlaklığı raporlama bloğu, Göz Sensörüne geri yansıyan ışık miktarını %0 ile %100 arasında bir yüzde olarak gösterir.
Yüzde oranının yüksek olması, göz sensörüne daha fazla ışığın yansıtıldığı anlamına gelir. Yüzde oranının düşük olması ise daha az ışığın yansıtıldığı anlamına gelir.
(göz parlaklığı % cinsinden)
Parametreler |
Tanım |
|---|---|
Bu bloğun parametresi yok. |
Örnek
başladığında
[Display whether a detected object is bright.]
göz ışık gücünü (100) % olarak ayarla
[ileri v] yönünde sürdür
<göz bir nesne buldu mu?> olana kadar bekle
(0.1) saniye bekle
eğer <(göz parlaklığı % cinsinden) [math_less_than v] [70]> ise
[Object not bright.] yazdır ▶
değilse
[Bright object!] yazdır ▶