
Bloky specifické pro robota#
Zavedení#
Robot 123 obsahuje pohon, LED, reproduktor, oční senzor a gyroskop.
Všechny standardní VR bloky VEXcode jsou k dispozici pro použití na hřišti 123 Playspace.
Níže je uveden seznam všech dostupných bloků specifických pro roboty:
Pohon – Pohyb a otáčení robota.
Akce
drive – Pohybuje robota vpřed nebo vzad natrvalo.
drive until – Pohybuje robota vpřed nebo vzad, dokud nezaznamená překážku, náraz nebo čáru.
drive for – Pohybuje robota vpřed nebo vzad o určitou vzdálenost.
turn - Otočí robota doleva nebo doprava natrvalo.
otoč o - Otočí robota doleva nebo doprava o určitý počet stupňů.
otočit se do směru - Otočí robota do určitého směru od -359 do 359 stupňů. Robot se otočí nejkratším směrem k dosažení cílového směru.
zastavit jízdu - Zastaví pohyb robota.
Nastavení
set drive timeout – Nastaví, po kolik sekund se bude robot pokusit dokončit pohyb.
nastavit směr jízdy - Změní aktuální směr robota na nový směr.
Hodnoty
pohon dokončen – Hlásí, zda robot dokončil pohyb.
směrování – Ukazuje aktuální směr pohybu robota od 0 do 359 stupňů.
Zvuk – Přehrávání vestavěných zvuků přes reproduktor robota 123.
přehrát zvuk – Přehraje jeden z vestavěných zvukových efektů robota.
LED – Ovládá středovou LED diodu robota 123.
glow – Nastaví barvu LED světla.
Akce – Nechte robota 123 provádět přednastavené chování.
act – Projevuje různé emoce.
Snímání – Čtení hodnot ze senzorů robota 123.
Gyro
detekován náraz — Hlásí, zda robot detekoval náhlý náraz.
Oko
oko nalezlo objekt – Hlásí, zda senzor oka detekoval objekt v dosahu.
oko detekuje barvu – Hlásí, zda senzor oka detekuje zadanou barvu.
odstín očí – Hlásí odstín detekovaný senzorem očí.
oček jasný objekt – Hlásí, zda detekovaný objekt odráží hodně světla.
jas očí – Hlásí jas detekovaný senzorem očí.
Hnací ústrojí#
Robot 123 má pohon dvou kol, který mu umožňuje jízdu a otáčení. Bloky pohonu ovládají pohyb robota.
Pohonný systém dokáže měřit vzdálenost dvěma způsoby: v krocích a mm (milimetrech). Jeden krok je jeden čtvereček na poli 123.
Akce#
řídit#
Blok drive pohybuje robotem vpřed nebo vzad donekonečna. Robot se bude pohybovat, dokud nedostane další akci, například otočení nebo zastavení.
jet [dopředu v]
Parametry |
Popis |
|---|---|
směr |
Směr pohybu robota: vpřed nebo vzad. |
Příklad
při spuštění
[Drive for 2 seconds.]
jet [dopředu v]
čekat (2) sekund
zastavit jízdu
jet až#
Blok drive until pohybuje robotem vpřed, dokud senzor Eye Sensor nezaznamená předmět, náraz nebo čáru.
jeď dopředu, dokud [objekt v]
Parametry |
Popis |
|---|---|
stav |
Podmínka, která zastaví robota:
|
Příklad
při spuštění
[Reverse after a crash.]
jeď dopředu, dokud [náraz v]
jet [zpět v] na (1) [kroky v]
jet pro#
Blok drive for pohybuje robotem vpřed nebo vzad o určitou vzdálenost. Projekt počká, dokud se robot nedokončí s pohybem, než se spustí další blok v zásobníku.
jet [dopředu v] na (1) [kroky v]
Parametry |
Popis |
|---|---|
směr |
Směr pohybu robota: vpřed nebo vzad. |
vzdálenost |
Vzdálenost, kterou robot urazí. Může to být celé číslo nebo desetinné číslo. |
jednotka |
Jednotka vzdálenosti: kroky nebo mm. |
Příklad
při spuštění
[Drive back and forth.]
jet [dopředu v] na (3) [kroky v]
jet [zpět v] na (3) [kroky v]
otočit#
Blok turn otáčí robota doleva nebo doprava navždy. Robot se bude otáčet, dokud nedostane další akci, například jízdu nebo zastavení.
otočit [vpravo v]
Parametry |
Popis |
|---|---|
směr |
Směr otáčení robota: doleva nebo doprava. |
Příklad
při spuštění
[Turn for 2 seconds.]
otočit [vpravo v]
čekat (2) sekund
zastavit jízdu
otočit se pro#
Blok turn for otočí robota doleva nebo doprava o určitý počet stupňů. Otočení je relativní vzhledem k aktuální poloze robota. Projekt počká, dokud robot nedokončí otáčení, než se spustí další blok v zásobníku.
otočit [vpravo v] o (90) stupňů
Parametry |
Popis |
|---|---|
směr |
Směr otáčení robota: doleva nebo doprava. |
úhel |
Počet stupňů, o které se robot otočí. Může to být celé číslo nebo desetinné číslo. |
Příklad
při spuštění
[Turn left, then turn around to the right.]
otočit [vlevo v] o (90) stupňů
otočit [vpravo v] o (180) stupňů
otočit k nadpisu#
Směr je směr, kterým je robot otočen, měřený ve stupních. Blok zásobníku otoč se do směru otočí robota tak, aby směřoval v určitém směru, od -359 do 359 stupňů. Robot se otočí nejkratším směrem, aby dosáhl cílového směru.
Výchozí směr robota je 0 stupňů.
otočit na kurz (90) stupňů
Parametry |
Popis |
|---|---|
záhlaví |
Směr, kterým by se měl robot otočit, ve stupních. Může se jednat o celé číslo nebo desetinné číslo od -359 do 359. |
Příklad
při spuštění
[Turn to face the cardinal directions.]
otočit na kurz (90) stupňů
čekat (2) sekund
otočit na kurz (180) stupňů
čekat (2) sekund
otočit na kurz (270) stupňů
čekat (2) sekund
otočit na kurz (0) stupňů
čekat (2) sekund
přestaň řídit#
Blok stop driving zastaví pohyb robota.
zastavit jízdu
Parametry |
Popis |
|---|---|
Tento blok nemá žádné parametry. |
Příklad
při spuštění
[Stop driving after 4 seconds.]
jet [dopředu v]
čekat [4] sekund
zastavit jízdu
Nastavení#
nastavit časový limit disku#
Blok set drive timeout nastavuje, po kolik sekund se robot pokusí dokončit pohyb. Pokud robot nedokončí pohyb v tomto čase, přestane se snažit a přesune se k dalšímu bloku v zásobníku. Tím se zabrání tomu, aby se robot zasekl na pohybu.
nastavit časový limit jízdy na (1) sekund
Parametry |
Popis |
|---|---|
čas |
Počet sekund, po které se robot může pokusit dokončit pohyb. Může se jednat o celé číslo nebo desetinné číslo. |
Příklad
při spuštění
[Turn right after driving for 1 second.]
nastavit časový limit jízdy na (1) sekund
jet [dopředu v] na (1000) [mm v]
otočit [vpravo v] o (90) stupňů
nastavit směr jízdy#
Směr je směr, kterým je robot otočen, měřený ve stupních. Blok zásobníku set drive heading změní aktuální směr robota na novou hodnotu směru.
Například pokud se robot otočil čelem doprava, nastavením směru na 0 stupňů se tato poloha směřující doprava stane novými 0 stupni. Robot se pak může na základě tohoto nového směru otáčet do jiných pozic.
nastavit kurz jízdy na (0) stupňů
Parametry |
Popis |
|---|---|
záhlaví |
Hodnota směru ve stupních, kterou chcete nastavit pro robota. Může to být celé číslo nebo desetinné číslo od -359 do 359. |
Příklad
při spuštění
[Face the new 0 degree heading.]
nastavit kurz jízdy na (90) stupňů
otočit na kurz (0) stupňů
Hodnoty#
jízda je hotová#
Logický blok drive is done hlásí, zda robot dokončil pohyb. To lze použít k řízení načasování dalších chování na základě pohybu robota.
Pravda – Robot dokončil pohyb.
Nepravda — Robot se stále pohybuje.
Tento blok spolupracuje s následujícími bloky Drivetrain: drive for, drive until, turn for a turn to heading.
<jízda dokončena?>
Parametry |
Popis |
|---|---|
Tento blok nemá žádné parametry. |
Příklad
při spuštění
[Glow blue after a crash.]
jeď dopředu, dokud [náraz v]
navždy
pokud <jízda dokončena?> pak
svítit [modrá v]
jinak
svítit [zelená v]
směr jízdy#
Směr otáčení je směr, kterým je robot otočen, měřený ve stupních. Blok hlášení směrování řízení hlásí aktuální směr robota od 0 do 359 stupňů.
Výchozí směr robota je 0 stupňů.
(kurz jízdy ve stupních)
Parametry |
Popis |
|---|---|
Tento blok nemá žádné parametry. |
Příklad
při spuštění
[Display the heading after turning.]
otočit [vpravo v] o (450) stupňů
tisk (kurz jízdy ve stupních) ▶
Zvuk#
přehrát zvuk#
Blok přehrát zvuk přehraje jeden z vestavěných zvuků robota.
přehrát zvuk [troubení v]
Parametry |
Popis |
|---|---|
zvuk |
Jeden z vestavěných zvuků zobrazených níže. |
Zvukové jméno |
Přehrát zvuk |
|---|---|
troubit |
|
domovní zvonek |
|
pád |
|
náhodný |
Přehraje náhodný zvuk ze 3 výše uvedených zvuků. |
Příklad
při spuštění :: hat events
[Play the doorbell sound.]
přehrát zvuk [zvonek v]
LED#
záře#
Blok glow nastavuje barvu světla LED diody.
svítit [zelená v]
Parametry |
Popis |
|---|---|
barva |
Barva pro nastavení LED diody:
|
Příklad
při spuštění :: hat events
[Blink the LED light forever.]
navždy
svítit [zelená v]
čekat [0.5] sekund
svítit [vypnuto v]
čekat [0.5] sekund
Akce#
akt#
Blok act se používá k chování smutného, šťastného nebo šíleného robota 123 tím, že provede sekvenci jízdy, otáčení a zvukových projevů.
projevit se [smutný v]
Parametry |
Popis |
|---|---|
emoce |
Emoce, kterou je třeba projevit.
|
při spuštění :: hat events
[Act out a happy behavior.]
projevit se [radostný v]
Snímání#
Virtuální robot 123 má také přístup ke standardním senzorickým blokům Mozek a Pohon.
Gyro#
Robot 123 využívá gyroskopické snímání k detekci náhlých nárazů, jako je náraz do zdi nebo jiného předmětu.
zjištěná havárie#
Logický blok detekovaný náraz hlásí, zda robot detekoval náhlý náraz, například náraz do zdi nebo předmětu dostatečně silný, aby rychle změnil svůj pohyb.
True – Byla zjištěna havárie.
Nepravda – Havárie nebyla detekována.
<detekován náraz?>
Parametry |
Popis |
|---|---|
Tento blok nemá žádné parametry. |
Příklad
při spuštění
[Back up after a crash.]
jet [dopředu v]
čekat dokud <detekován náraz?>
jet [zpět v] na (200) [mm v]
Oko#
oko našlo předmět#
Logický blok oko našlo objekt hlásí, zda senzor oka detekuje objekt v dosahu.
True – Oční senzor detekuje objekt.
Nepravda – Oční senzor nedetekuje objekt.
<oko našlo objekt?>
Parametry |
Popis |
|---|---|
Tento blok nemá žádné parametry. |
Příklad
při spuštění
[Stop driving after detecting an object.]
nastavit světlo oka [zapnuto v]
jet [dopředu v]
čekat (0.1) sekund
čekat dokud <oko našlo objekt?>
zastavit jízdu
oko rozpoznává barvu#
Logický blok oko detekuje barvu hlásí, zda senzor oka detekuje zadanou barvu na základě detekované hodnoty odstínu.
True – Snímač oka detekuje zadanou barvu.
Nepravda – Snímač oka nedetekuje zadanou barvu.
Chcete-li zkontrolovat přesnou hodnotu odstínu detekovanou senzorem oka, použijte reportérový blok eye hue.
<oko detekuje [červená v]?>
Parametry |
Popis |
|---|---|
barva |
Detekovaná barva:
|
Příklad
při spuštění
[Stop driving after detecting a green object.]
nastavit světlo oka [zapnuto v]
jet [dopředu v]
čekat (0.1) sekund
čekat dokud <oko detekuje [zelená v]?>
zastavit jízdu
odstín očí#
Blok reportéru odstín očí hlásí odstín detekovaný senzorem oka jako číslo od 0 do 359 stupňů.
Odstín je způsob, jak popsat barvu pomocí čísel v barevném kruhu.
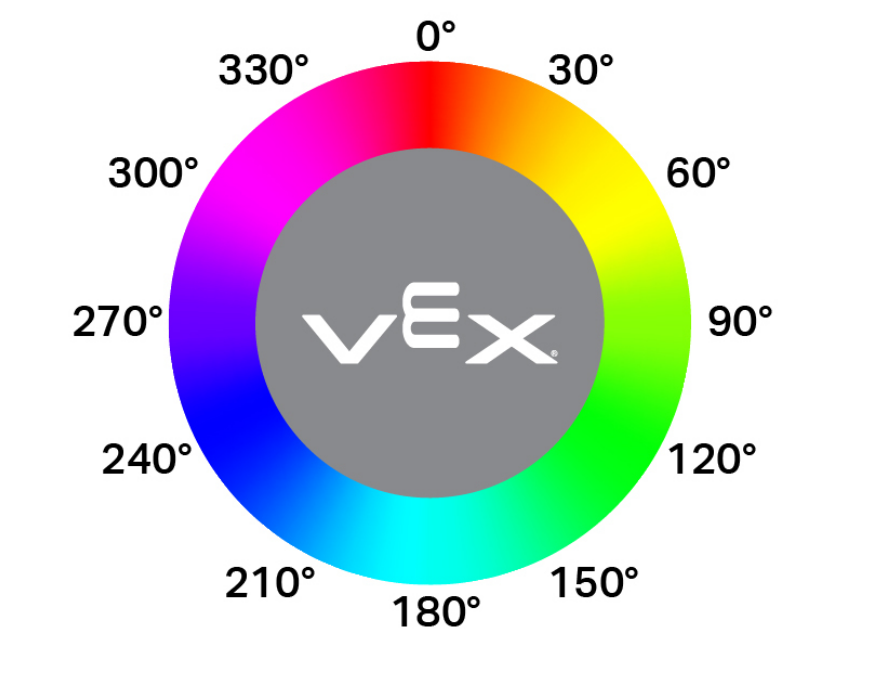
(odstín oka ve stupních)
Parametry |
Popis |
|---|---|
Tento blok nemá žádné parametry. |
Příklad
při spuštění
[Display if an object is pink.]
navždy
vymazat všechny řádky
pokud <[290] [math_less_than v] (odstín oka ve stupních) [math_less_than v] [350]> pak
tisk [Pink!] ▶
čekat (0.1) sekund
jinak
tisk [Not pink!] ▶
čekat (0.1) sekund
oko jasný objekt#
Logický blok eye bright object hlásí, zda je objekt detekovaný senzorem oka jasný.
Objekt je považován za jasný, když odráží zpět do očního senzoru více než 70 % jasu.
True – Detekovaný objekt odráží více než 70 % jasu.
Nepravda – Detekovaný objekt odráží 70 % jasu nebo méně.
Toto lze použít před kontrolou barvy, abyste se ujistili, že objekt odráží dostatek světla, aby senzor oka mohl barvu spolehlivě detekovat.
<oko detekuje jasný objekt?>
Parametry |
Popis |
|---|---|
Tento blok nemá žádné parametry. |
Příklad
při spuštění
[Display whether a detected object is bright.]
nastavit výkon světla oka na (100) %
jet [dopředu v]
čekat dokud <oko našlo objekt?>
čekat (0.1) sekund
pokud <oko detekuje jasný objekt?> pak
tisk [Bright object!] ▶
jinak
tisk [Object not bright.] ▶
jas očí#
Blok hlášení jas očí hlásí, kolik světla se odráží zpět do senzoru oka, v procentech od 0 % do 100 %.
Vyšší procento znamená, že se zpět k očnímu senzoru odráží více světla. Nižší procento znamená, že se zpět odráží méně světla.
(jas oka v %)
Parametry |
Popis |
|---|---|
Tento blok nemá žádné parametry. |
Příklad
při spuštění
[Display whether a detected object is bright.]
nastavit výkon světla oka na (100) %
jet [dopředu v]
čekat dokud <oko našlo objekt?>
čekat (0.1) sekund
pokud <(jas oka v %) [math_less_than v] [70]> pak
tisk [Object not bright.] ▶
jinak
tisk [Bright object!] ▶