
Robotiem specifiski bloki#
Ievads#
123 robotam ir iekļauta piedziņa, LED indikators, skaļrunis, acu sensors un žiroskopiskais sensors.
Visi standarta VEXcode VR bloki ir pieejami lietošanai 123 Playspace rotaļu laukumā.
Zemāk ir visu pieejamo robotam specifisko bloku saraksts:
Piedziņa — pārvietojiet un pagrieziet robotu.
Darbības
drive — Pārvieto robotu uz priekšu vai atpakaļ uz visiem laikiem.
braukt līdz — Robots pārvieto uz priekšu vai atpakaļ, līdz tas konstatē objektu, avāriju vai līniju.
drive for — Pārvieto robotu uz priekšu vai atpakaļ noteiktu attālumu.
pagrieziens — Pagriež robotu pa kreisi vai pa labi uz visiem laikiem.
pagriezties par — Pagriež robotu pa kreisi vai pa labi par noteiktu grādu skaitu.
pagriezties virzienā — Pagriež robotu noteiktā virzienā no -359 līdz 359 grādiem. Robots pagriezīsies īsākajā virzienā, lai sasniegtu mērķa virzienu.
apturēt braukšanu — Aptur robota kustību.
Iestatījumi
iestatīt piedziņas taimautu — Iestata, cik sekundes robots mēģinās pabeigt kustību.
iestatīt piedziņas virzienu — maina robota pašreizējo virzienu uz jaunu virzienu.
Vērtības
drive is done — Ziņo, vai robots ir pabeidzis kustību.
drive heading — Ziņo par robota pašreizējo virzienu no 0 līdz 359 grādiem.
Skaņa — atskaņojiet iebūvētās skaņas, izmantojot 123. robota skaļruni.
atskaņot skaņu — atskaņo vienu no robota iebūvētajiem skaņas efektiem.
LED — kontrolē 123. robota centrālo LED gaismu.
mirdzums — Iestata LED gaismas krāsu.
Darbības — lieciet 123. robotam veikt iepriekš iestatītas darbības.
rīkoties — Izrāda dažādas emocijas.
Sensorēšana — nolasa vērtības no 123. robota sensoriem.
Žiro
konstatēta avārija — Ziņo, vai robots ir konstatējis pēkšņu triecienu.
Acs
acs atrada objektu – Ziņo, vai acu sensors uztver objektu diapazonā.
acs nosaka krāsu – Ziņo, vai acs sensors nosaka noteiktu krāsu.
acu tonis – Ziņo par acu sensora noteikto toni.
acu spilgts objekts – Ziņo, vai noteiktais objekts atstaro daudz gaismas.
acu spilgtums – Ziņo par acu sensora noteikto spilgtumu.
Piedziņa#
123. robotam ir divu riteņu piedziņa, kas ļauj tam braukt un pagriezties. Piedziņas bloki kontrolē robota kustību.
Piedziņa var izmērīt attālumu divos veidos: soļos un mm (milimetri). Viens solis ir viens kvadrāts uz 123 Field.
Darbības#
braukt#
Piedziņas bloks pārvieto robotu uz priekšu vai atpakaļ bezgalīgi. Robots turpinās kustēties, līdz tam tiks dota cita darbība, piemēram, pagriešana vai apstāšanās.
braukt [uz priekšu v]
Parametri |
Apraksts |
|---|---|
virziens |
Robota kustības virziens: uz priekšu vai atpakaļ. |
Piemērs
kad sākts
[Drive for 2 seconds.]
braukt [uz priekšu v]
gaidīt (2) sekundes
pārtraukt braukšanu
braukt līdz#
Braukt līdz bloks pārvieto robotu uz priekšu, līdz acu sensors konstatē objektu, avāriju vai līniju.
braukt uz priekšu līdz [objekts v]
Parametri |
Apraksts |
|---|---|
stāvoklis |
Nosacījums, kas aptur robotu:
|
Piemērs
kad sākts
[Reverse after a crash.]
braukt uz priekšu līdz [avārija v]
braukt [atpakaļ v] par (1) [soļi v]
dzīties pēc#
Kaudzītes bloks piedziņai pārvieto robotu uz priekšu vai atpakaļ noteiktu attālumu. Projekts gaidīs, līdz robots būs pabeidzis kustību, pirms tiks palaists nākamais bloks kaudzē.
braukt [uz priekšu v] par (1) [soļi v]
Parametri |
Apraksts |
|---|---|
virziens |
Robota kustības virziens: uz priekšu vai atpakaļ. |
attālums |
Robota nobrauktais attālums. Tas var būt vesels skaitlis vai decimālskaitlis. |
vienība |
Attāluma mērvienība: soļi vai mm. |
Piemērs
kad sākts
[Drive back and forth.]
braukt [uz priekšu v] par (3) [soļi v]
braukt [atpakaļ v] par (3) [soļi v]
pagrieziens#
Pagrieziena bloks griež robotu pa kreisi vai pa labi uz visiem laikiem. Robots turpinās griezties, līdz tam tiks dota cita darbība, piemēram, braukt vai apstāties.
griezties [pa labi v]
Parametri |
Apraksts |
|---|---|
virziens |
Robota pagrieziena virziens: pa kreisi vai pa labi. |
Piemērs
kad sākts
[Turn for 2 seconds.]
griezties [pa labi v]
gaidīt (2) sekundes
pārtraukt braukšanu
pagriezties pēc#
Kaudzītes bloks pagrieziens pagriež robotu pa kreisi vai pa labi par noteiktu grādu skaitu. Pagrieziens ir relatīvs attiecībā pret robota pašreizējo pozīciju. Projekts gaidīs, līdz robots būs pabeidzis pagriešanos, pirms tiks palaists nākamais bloks kaudzē.
griezties [pa labi v] par (90) grādiem
Parametri |
Apraksts |
|---|---|
virziens |
Robota pagrieziena virziens: pa kreisi vai pa labi. |
leņķis |
Robota pagrieziena grādu skaits. Tas var būt vesels skaitlis vai decimālskaitlis. |
Piemērs
kad sākts
[Turn left, then turn around to the right.]
griezties [pa kreisi v] par (90) grādiem
griezties [pa labi v] par (180) grādiem
pagriezieties uz virsrakstu#
Virziens ir virziens, kurā robots ir pagriezies, mērot grādos. Pagrieziena virziena maiņa bloks pagriež robotu noteiktā virzienā no -359 līdz 359 grādiem. Robots pagriezīsies īsākajā virzienā, lai sasniegtu mērķa virzienu.
Robota sākuma virziens ir 0 grādi.
griezties uz virziena leņķi (90) grādos
Parametri |
Apraksts |
|---|---|
virsraksts |
Virziens, kādā robotam jābūt pavērstam, grādos. Tas var būt vesels skaitlis vai decimālskaitlis no -359 līdz 359. |
Piemērs
kad sākts
[Turn to face the cardinal directions.]
griezties uz virziena leņķi (90) grādos
gaidīt (2) sekundes
griezties uz virziena leņķi (180) grādos
gaidīt (2) sekundes
griezties uz virziena leņķi (270) grādos
gaidīt (2) sekundes
griezties uz virziena leņķi (0) grādos
gaidīt (2) sekundes
beidz braukt#
Steka bloks apturēt braukšanu aptur robota kustību.
pārtraukt braukšanu
Parametri |
Apraksts |
|---|---|
Šim blokam nav parametru. |
Piemērs
kad sākts
[Stop driving after 4 seconds.]
braukt [uz priekšu v]
gaidīt [4] sekundes
pārtraukt braukšanu
Iestatījumi#
iestatīt piedziņas taimautu#
Steka bloks iestatīt piedziņas taimautu nosaka, cik sekundes robots mēģinās pabeigt kustību. Ja robots nevar pabeigt šajā laikā, tas pārtrauks mēģinājumu un pāries uz nākamo bloku stekā. Tas neļauj robotam iestrēgt kustībā.
iestatīt braukšanas taimautu uz (1) sekundēm
Parametri |
Apraksts |
|---|---|
laiks |
Sekunžu skaits, kurā robots var mēģināt pabeigt kustību. Tas var būt vesels skaitlis vai decimālskaitlis. |
Piemērs
kad sākts
[Turn right after driving for 1 second.]
iestatīt braukšanas taimautu uz (1) sekundēm
braukt [uz priekšu v] par (1000) [mm v]
griezties [pa labi v] par (90) grādiem
iestatīt braukšanas virzienu#
Virziens ir virziens, kurā robots ir pagriezies, mērot grādos. iestatīt piedziņas virzienu steka bloks maina robota pašreizējo virzienu uz jaunu virziena vērtību.
Piemēram, ja robots ir pagriezies pa labi, iestatot virzienu uz 0 grādiem, šī pozīcija, kas vērsta pa labi, kļūst par jauno 0 grādu pozīciju. Pēc tam robots var pagriezties uz citām pozīcijām, pamatojoties uz šo jauno virzienu.
iestatīt braukšanas virziena leņķi uz (0) grādiem
Parametri |
Apraksts |
|---|---|
virsraksts |
Robota virziena vērtība grādos. Tā var būt vesels skaitlis vai decimālskaitlis no -359 līdz 359. |
Piemērs
kad sākts
[Face the new 0 degree heading.]
iestatīt braukšanas virziena leņķi uz (90) grādiem
griezties uz virziena leņķi (0) grādos
Vērtības#
brauciens ir pabeigts#
Būla bloks braukšana pabeigta ziņo, vai robots ir pabeidzis kustību. To var izmantot, lai kontrolētu citu darbību laiku, pamatojoties uz robota kustību.
Patiess — Robots ir pabeidzis kustību.
Aplams — Robots joprojām kustas.
Šis bloks darbojas kopā ar šādiem piedziņas blokiem: drive for, drive until, turn for un turn to heading.
<braukšana pabeigta?>
Parametri |
Apraksts |
|---|---|
Šim blokam nav parametru. |
Piemērs
kad sākts
[Glow blue after a crash.]
braukt uz priekšu līdz [avārija v]
mūžīgi
ja <braukšana pabeigta?> tad
mirdzēt [zils v]
citādi
mirdzēt [zaļš v]
braukšanas virziens#
Virziens ir virziens, kurā robots ir pagriezies, mērot grādos. Drive heading ziņotāja bloks ziņo par robota pašreizējo virzienu no 0 līdz 359 grādiem.
Robota sākuma virziens ir 0 grādi.
(braukšanas virziena leņķis grādos)
Parametri |
Apraksts |
|---|---|
Šim blokam nav parametru. |
Piemērs
kad sākts
[Display the heading after turning.]
griezties [pa labi v] par (450) grādiem
drukāt (braukšanas virziena leņķis grādos) ▶
Skaņa#
atskaņot skaņu#
Bloks atskaņot skaņu atskaņo vienu no robota iebūvētajām skaņām.
atskaņot skaņu [signāls v]
Parametri |
Apraksts |
|---|---|
skaņa |
Viena no iebūvētajām skaņām, kas parādīta zemāk. |
Skaņas nosaukums |
Atskaņot skaņu |
|---|---|
signalizācija |
|
durvju zvans |
|
avārija |
|
nejaušs |
Atskaņo nejaušu skaņu no 3 iepriekšminētajām skaņām. |
Piemērs
kad sākts :: hat events
[Play the doorbell sound.]
atskaņot skaņu [durvju zvans v]
LED#
mirdzums#
Mirdzuma bloks nosaka LED gaismas krāsu.
mirdzēt [zaļš v]
Parametri |
Apraksts |
|---|---|
krāsa |
Gaismas diodes krāsa, ko iestatīt:
|
Piemērs
kad sākts :: hat events
[Blink the LED light forever.]
mūžīgi
mirdzēt [zaļš v]
gaidīt [0.5] sekundes
mirdzēt [izslēgts v]
gaidīt [0.5] sekundes
Darbības#
akts#
Aktības bloks tiek izmantots, lai izliktos skumjš, priecīgs vai traks, liekot 123. robotam veikt braukšanas, pagriešanās un skaņu darbību secību.
rīkoties [skumjš v]
Parametri |
Apraksts |
|---|---|
emocijas |
Emocija, ko izspēlēt.
|
kad sākts :: hat events
[Act out a happy behavior.]
rīkoties [priecīgs v]
Sensori#
Virtuālajam 123 robotam ir piekļuve arī standarta Brain un Drivetrain sensoru blokiem.
Žiroskops#
Robots 123 izmanto žiroskopisko sensoru, lai noteiktu pēkšņus triecienus, piemēram, triecienu pret sienu vai priekšmetu.
konstatēta avārija#
Būla bloks konstatētā avārija ziņo, vai robots ir konstatējis pēkšņu triecienu, piemēram, pietiekami spēcīgu triecienu pret sienu vai objektu, lai ātri mainītu tā kustību.
Patiess — Ir konstatēta avārija.
Aplams — Avārija nav konstatēta.
<konstatēta avārija?>
Parametri |
Apraksts |
|---|---|
Šim blokam nav parametru. |
Piemērs
kad sākts
[Back up after a crash.]
braukt [uz priekšu v]
gaidīt līdz <konstatēta avārija?>
braukt [atpakaļ v] par (200) [mm v]
Acs#
acs atrada priekšmetu#
Būla bloks acs atrada objektu ziņo, vai acs sensors uztver objektu diapazonā.
Patiess — Acu sensors nosaka objektu.
Aplams — Acu sensors neuztver objektu.
<acs atrada objektu?>
Parametri |
Apraksts |
|---|---|
Šim blokam nav parametru. |
Piemērs
kad sākts
[Stop driving after detecting an object.]
iestatīt acu gaismu [ieslēgts v]
braukt [uz priekšu v]
gaidīt (0.1) sekundes
gaidīt līdz <acs atrada objektu?>
pārtraukt braukšanu
acs atpazīst krāsu#
Būla bloks acs nosaka krāsu ziņo, vai acs sensors nosaka noteiktu krāsu, pamatojoties uz noteikto nokrāsas vērtību.
Patiess — Acs sensors nosaka norādīto krāsu.
Aplams – Acs sensors neuztver norādīto krāsu.
Lai pārbaudītu precīzu acu sensora noteikto nokrāsas vērtību, izmantojiet reportiera bloku acu nokrāsa.
<acs atklāj [sarkans v]?>
Parametri |
Apraksts |
|---|---|
krāsa |
Nosakāmā krāsa:
|
Piemērs
kad sākts
[Stop driving after detecting a green object.]
iestatīt acu gaismu [ieslēgts v]
braukt [uz priekšu v]
gaidīt (0.1) sekundes
gaidīt līdz <acs atklāj [zaļš v]?>
pārtraukt braukšanu
acu tonis#
Acu nokrāsas ziņotāja bloks ziņo par acu sensora noteikto nokrāsu kā skaitli no 0 līdz 359 grādiem.
Nokrāsa ir veids, kā aprakstīt krāsu, izmantojot skaitļus ap krāsu apli.
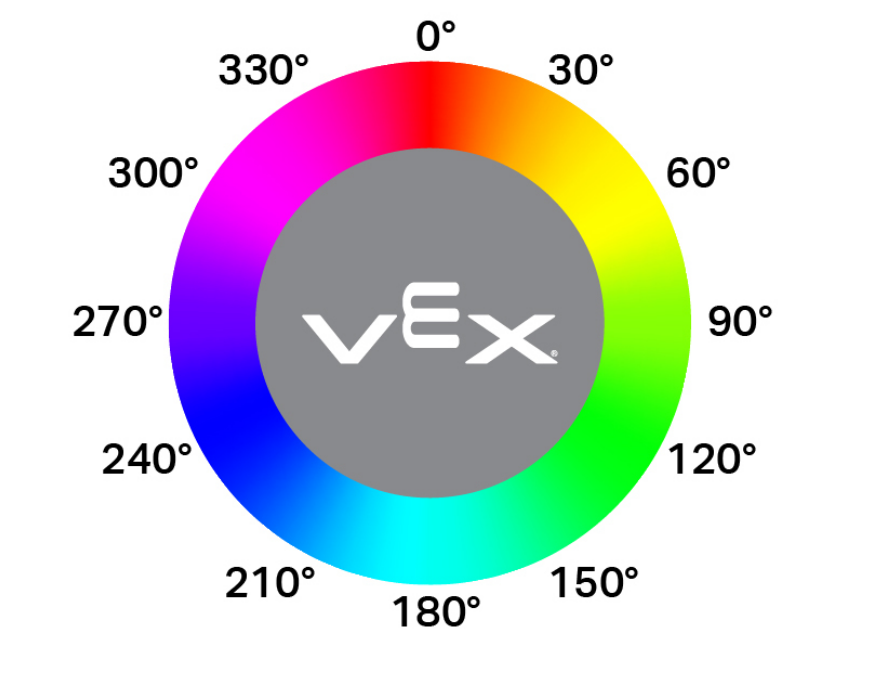
(acu nokrāsa grādos)
Parametri |
Apraksts |
|---|---|
Šim blokam nav parametru. |
Piemērs
kad sākts
[Display if an object is pink.]
mūžīgi
notīrīt visas rindas
ja <[290] [math_less_than v] (acu nokrāsa grādos) [math_less_than v] [350]> tad
drukāt [Pink!] ▶
gaidīt (0.1) sekundes
citādi
drukāt [Not pink!] ▶
gaidīt (0.1) sekundes
acs spilgts objekts#
Būla bloks acs spilgts objekts ziņo, vai acu sensora noteiktais objekts ir spilgts.
Objekts tiek uzskatīts par spilgtu, ja tas atstaro vairāk nekā 70% spilgtuma atpakaļ uz acs sensoru.
Patiess — Noteiktais objekts atstaro vairāk nekā 70 % spilgtuma.
Aplams — Noteiktais objekts atstaro 70% vai mazāk spilgtuma.
To var izmantot pirms krāsas pārbaudes, lai pārliecinātos, ka objekts atstaro pietiekami daudz gaismas, lai acu sensors varētu droši noteikt krāsu.
<acs atklāj spilgtu objektu?>
Parametri |
Apraksts |
|---|---|
Šim blokam nav parametru. |
Piemērs
kad sākts
[Display whether a detected object is bright.]
iestatīt acu gaismas jaudu uz (100) %
braukt [uz priekšu v]
gaidīt līdz <acs atrada objektu?>
gaidīt (0.1) sekundes
ja <acs atklāj spilgtu objektu?> tad
drukāt [Bright object!] ▶
citādi
drukāt [Object not bright.] ▶
acu spilgtums#
Acu spilgtuma ziņošanas bloks ziņo par to, cik daudz gaismas tiek atstarots atpakaļ uz acu sensoru, procentos no 0% līdz 100%.
Augstāks procentuālais daudzums nozīmē, ka uz acs sensoru tiek atstarots vairāk gaismas. Zemāks procentuālais daudzums nozīmē, ka uz acs sensoru tiek atstarots mazāk gaismas.
(acu spilgtums %)
Parametri |
Apraksts |
|---|---|
Šim blokam nav parametru. |
Piemērs
kad sākts
[Display whether a detected object is bright.]
iestatīt acu gaismas jaudu uz (100) %
braukt [uz priekšu v]
gaidīt līdz <acs atrada objektu?>
gaidīt (0.1) sekundes
ja <(acu spilgtums %) [math_less_than v] [70]> tad
drukāt [Object not bright.] ▶
citādi
drukāt [Bright object!] ▶