
Robotspecifieke blokken#
Invoering#
De 123 Robot bevat een aandrijfmechanisme, LED-verlichting, luidspreker, oogsensor en gyroscoopsensor.
Alle standaard VEXcode VR-blokken zijn beschikbaar voor gebruik in de 123 Playspace Playground.
Hieronder vindt u een lijst met alle beschikbare robotspecifieke bouwblokken:
Aandrijving - Hiermee kan de robot bewegen en draaien.
Acties
drive - Laat de robot oneindig vooruit of achteruit bewegen.
rijden tot - Beweegt de robot vooruit of achteruit totdat hij een object, botsing of lijn detecteert.
drive for - Laat de robot een bepaalde afstand vooruit of achteruit bewegen.
draaien - Draait de robot permanent naar links of rechts.
draaien voor - Draait de robot naar links of rechts over een specifiek aantal graden.
draai naar de gewenste richting - Draait de robot in een specifieke richting tussen -359 en 359 graden. De robot draait in de kortste richting om de doelrichting te bereiken.
stop rijden - Stopt de beweging van de robot.
Instellingen
set drive timeout - Stelt in hoeveel seconden de robot zal proberen een beweging te voltooien.
rijrichting instellen - Wijzigt de huidige rijrichting van de robot naar een nieuwe rijrichting.
Waarden
rijden is voltooid - Rapporteert of de robot klaar is met bewegen.
rijrichting - Geeft de huidige rijrichting van de robot weer, van 0 tot 359 graden.
Geluid - Speel ingebouwde geluiden af via de luidspreker van de 123 Robot.
geluid afspelen - Speelt een van de ingebouwde geluidseffecten van de robot af.
LED - Bedien de centrale LED van de 123-robot.
glow - Stelt de kleur van het LED-lampje in.
Acties - Laat de 123-robot vooraf ingestelde gedragingen uitvoeren.
act - Speelt verschillende emoties uit.
Sensoren - Lees waarden van de sensoren van de 123-robot.
Gyro
botsing gedetecteerd — Rapporteert of de robot een plotselinge botsing heeft gedetecteerd.
Oog
oog heeft een object gevonden – Rapporteert of de oogsensor een object binnen bereik detecteert.
oog detecteert kleur – Rapporteert of de oogsensor een bepaalde kleur detecteert.
oogtint – Rapporteert de tint die door de oogsensor is gedetecteerd.
eye bright object – Rapporteert of het gedetecteerde object veel licht reflecteert.
ooghelderheid – Geeft de helderheid weer die door de oogsensor is gedetecteerd.
Aandrijving#
De 123 Robot heeft een aandrijving op twee wielen waarmee hij kan rijden en sturen. De aandrijfmodules bepalen hoe de robot beweegt.
De aandrijving kan afstand op twee manieren meten: stappen en mm (millimeter). Eén stap is één vierkantje op een 123-veld.
Acties#
drijfveer#
Het drive-blok zorgt ervoor dat de robot oneindig vooruit of achteruit beweegt. De robot blijft bewegen totdat er een andere actie wordt uitgevoerd, zoals draaien of stoppen.
rijd [vooruit v]
Parameters |
Beschrijving |
|---|---|
richting |
De richting waarin de robot beweegt: vooruit of achteruit. |
Voorbeeld
wanneer gestart
[Drive for 2 seconds.]
rijd [vooruit v]
wacht (2) seconden
stop rijden
rijd tot#
Het drive until-stapelblok beweegt de robot vooruit totdat de oogsensor een object, botsing of lijn detecteert.
rijd vooruit totdat [object v]
Parameters |
Beschrijving |
|---|---|
voorwaarde |
De voorwaarde die de robot stopt:
|
Voorbeeld
wanneer gestart
[Reverse after a crash.]
rijd vooruit totdat [botsing v]
rijd [achteruit v] voor (1) [stappen v]
rijden voor#
Het aandrijfblok in de stapel beweegt de robot vooruit of achteruit over een bepaalde afstand. Het project wacht totdat de robot klaar is met bewegen voordat het volgende blok in de stapel wordt uitgevoerd.
rijd [vooruit v] voor (1) [stappen v]
Parameters |
Beschrijving |
|---|---|
richting |
De richting waarin de robot beweegt: vooruit of achteruit. |
afstand |
De afstand die de robot aflegt. Dit kan een geheel getal of een decimaal getal zijn. |
eenheid |
De afstandseenheid: stappen of mm. |
Voorbeeld
wanneer gestart
[Drive back and forth.]
rijd [vooruit v] voor (3) [stappen v]
rijd [achteruit v] voor (3) [stappen v]
draai#
Het draai-blok zorgt ervoor dat de robot continu naar links of rechts draait. De robot blijft draaien totdat er een andere actie wordt uitgevoerd, zoals rijden of stoppen.
draai [rechts v]
Parameters |
Beschrijving |
|---|---|
richting |
De richting waarin de robot draait: links of rechts. |
Voorbeeld
wanneer gestart
[Turn for 2 seconds.]
draai [rechts v]
wacht (2) seconden
stop rijden
draai voor#
Het draai voor-blok in de stapel laat de robot een specifiek aantal graden naar links of rechts draaien. De draai is relatief ten opzichte van de huidige positie van de robot. Het project wacht tot de robot klaar is met draaien voordat het volgende blok in de stapel wordt uitgevoerd.
draai [rechts v] voor (90) graden
Parameters |
Beschrijving |
|---|---|
richting |
De richting waarin de robot draait: links of rechts. |
hoek |
Het aantal graden dat de robot draait. Dit kan een geheel getal of een decimaal getal zijn. |
Voorbeeld
wanneer gestart
[Turn left, then turn around to the right.]
draai [links v] voor (90) graden
draai [rechts v] voor (180) graden
naar koptekst#
Een koers is de richting waarin de robot kijkt, gemeten in graden. Het draai naar koers-blok zorgt ervoor dat de robot in een specifieke koers kijkt, van -359 tot 359 graden. De robot draait in de kortste richting om de gewenste koers te bereiken.
De beginrichting van de robot is 0 graden.
draai naar koers (90) graden
Parameters |
Beschrijving |
|---|---|
kop |
De richting waarin de robot moet kijken, in graden. Dit kan een geheel getal zijn of een decimaal getal tussen -359 en 359. |
Voorbeeld
wanneer gestart
[Turn to face the cardinal directions.]
draai naar koers (90) graden
wacht (2) seconden
draai naar koers (180) graden
wacht (2) seconden
draai naar koers (270) graden
wacht (2) seconden
draai naar koers (0) graden
wacht (2) seconden
stop met rijden#
Het stop rijden-blok stopt de beweging van de robot.
stop rijden
Parameters |
Beschrijving |
|---|---|
Dit blok heeft geen parameters. |
Voorbeeld
wanneer gestart
[Stop driving after 4 seconds.]
rijd [vooruit v]
wacht [4] seconden
stop rijden
Instellingen#
schijftime-out instellen#
Het stackblok set drive timeout bepaalt hoeveel seconden de robot erover doet om een beweging te voltooien. Als de robot de beweging niet binnen die tijd kan voltooien, stopt hij en gaat hij verder met het volgende blok in de stack. Dit voorkomt dat de robot vast komt te zitten tijdens een beweging.
stel rijtime-out in op (1) seconden
Parameters |
Beschrijving |
|---|---|
tijd |
Het aantal seconden dat de robot de tijd heeft om een beweging te voltooien. Dit kan een geheel getal of een decimaal getal zijn. |
Voorbeeld
wanneer gestart
[Turn right after driving for 1 second.]
stel rijtime-out in op (1) seconden
rijd [vooruit v] voor (1000) [mm v]
draai [rechts v] voor (90) graden
stuurrichting instellen#
Een koers is de richting waarin de robot kijkt, gemeten in graden. Het stackblok set drive heading verandert de huidige koers van de robot naar een nieuwe koerswaarde.
Als de robot bijvoorbeeld naar rechts is gedraaid, zorgt het instellen van de richting op 0 graden ervoor dat die naar rechts gerichte positie de nieuwe 0 graden wordt. Vervolgens kan de robot zich op basis van die nieuwe richting naar andere posities draaien.
stel rijkoers in op (0) graden
Parameters |
Beschrijving |
|---|---|
kop |
De richtingswaarde, in graden, die voor de robot moet worden ingesteld. Dit kan een geheel getal of een decimaal getal zijn tussen -359 en 359. |
Voorbeeld
wanneer gestart
[Face the new 0 degree heading.]
stel rijkoers in op (90) graden
draai naar koers (0) graden
Waarden#
De rit is voltooid.#
Het Booleaanse blok rijden is klaar geeft aan of de robot klaar is met bewegen. Dit kan worden gebruikt om de timing van andere acties te regelen op basis van de beweging van de robot.
Klopt — De robot is klaar met bewegen.
Onjuist — De robot beweegt nog steeds.
Dit blok werkt samen met de volgende aandrijfblokken: rijden voor, rijden tot, draaien voor, en draaien naar de gewenste richting.
<rijden klaar?>
Parameters |
Beschrijving |
|---|---|
Dit blok heeft geen parameters. |
Voorbeeld
wanneer gestart
[Glow blue after a crash.]
rijd vooruit totdat [botsing v]
altijd
als <rijden klaar?> dan
gloed [blauw v]
anders
gloed [groen v]
rijrichting#
Een koers is de richting waarin de robot kijkt, gemeten in graden. Het rijrichting-rapportageblok geeft de huidige koers van de robot weer van 0 tot 359 graden.
De beginrichting van de robot is 0 graden.
(rijkoers in graden)
Parameters |
Beschrijving |
|---|---|
Dit blok heeft geen parameters. |
Voorbeeld
wanneer gestart
[Display the heading after turning.]
draai [rechts v] voor (450) graden
druk (rijkoers in graden) af ▶
Geluid#
geluid afspelen#
Het geluid afspelen-blokje speelt een van de ingebouwde geluiden van de robot af.
speel geluid [toeter v]
Parameters |
Beschrijving |
|---|---|
geluid |
Een van de ingebouwde geluiden wordt hieronder weergegeven. |
Geluidsnaam |
Geluid afspelen |
|---|---|
toeter |
|
deurbel |
|
crash |
|
willekeurig |
Speelt een willekeurig geluid af uit de 3 bovenstaande geluiden. |
Voorbeeld
wanneer gestart :: hat events
[Play the doorbell sound.]
speel geluid [deurbel v]
LED#
gloed#
Met het glow-blokje wordt de kleur van het LED-lampje ingesteld.
gloed [groen v]
Parameters |
Beschrijving |
|---|---|
kleur |
De kleur die je voor de LED wilt instellen:
|
Voorbeeld
wanneer gestart :: hat events
[Blink the LED light forever.]
altijd
gloed [groen v]
wacht [0.5] seconden
gloed [uit v]
wacht [0.5] seconden
Acties#
handeling#
Het act-blok wordt gebruikt om verdrietig, blij of gek te doen door de 123-robot een reeks rij-, draai- en geluidshandelingen te laten uitvoeren.
doe [verdrietig v]
Parameters |
Beschrijving |
|---|---|
emotie |
De emotie om uit te beelden.
|
wanneer gestart :: hat events
[Act out a happy behavior.]
doe [blij v]
Waarneming#
De virtuele 123 Robot heeft ook toegang tot de standaard Brain en Drivetrain Sensorblokken.
Gyro#
De 123-robot gebruikt gyroscoopsensoren om plotselinge schokken te detecteren, zoals het raken van een muur of object.
crash gedetecteerd#
Het Booleaanse blok gedetecteerde botsing meldt of de robot een plotselinge impact heeft gedetecteerd, zoals het raken van een muur of object met een kracht die de beweging snel heeft veranderd.
Waar — Er is een crash gedetecteerd.
Onjuist — Er is geen crash gedetecteerd.
<botsing gedetecteerd?>
Parameters |
Beschrijving |
|---|---|
Dit blok heeft geen parameters. |
Voorbeeld
wanneer gestart
[Back up after a crash.]
rijd [vooruit v]
wacht totdat <botsing gedetecteerd?>
rijd [achteruit v] voor (200) [mm v]
Oog#
oog detecteerde een object#
Het Booleaanse blok oog heeft een object gevonden geeft aan of de oogsensor een object binnen bereik heeft gedetecteerd.
Klopt — De oogsensor detecteert een object.
Onjuist — De oogsensor detecteert geen object.
<oog heeft object gevonden?>
Parameters |
Beschrijving |
|---|---|
Dit blok heeft geen parameters. |
Voorbeeld
wanneer gestart
[Stop driving after detecting an object.]
stel oogsensor licht [aan v] in
rijd [vooruit v]
wacht (0.1) seconden
wacht totdat <oog heeft object gevonden?>
stop rijden
het oog detecteert kleur#
Het Booleaanse blok oog detecteert kleur rapporteert of de oogsensor een bepaalde kleur detecteert, op basis van de gedetecteerde tintwaarde.
Klopt – De oogsensor detecteert de opgegeven kleur.
Onjuist – De oogsensor detecteert de opgegeven kleur niet.
Om de exacte tintwaarde te controleren die door de oogsensor is gedetecteerd, gebruikt u het reporterblok eye hue.
<oog detecteert [rood v]?>
Parameters |
Beschrijving |
|---|---|
kleur |
De te detecteren kleur:
|
Voorbeeld
wanneer gestart
[Stop driving after detecting a green object.]
stel oogsensor licht [aan v] in
rijd [vooruit v]
wacht (0.1) seconden
wacht totdat <oog detecteert [groen v]?>
stop rijden
oogkleur#
Het oogtint-rapportageblok geeft de door de oogsensor gedetecteerde tint weer als een getal tussen 0 en 359 graden.
Tint is een manier om kleur te beschrijven met behulp van getallen op een kleurencirkel.
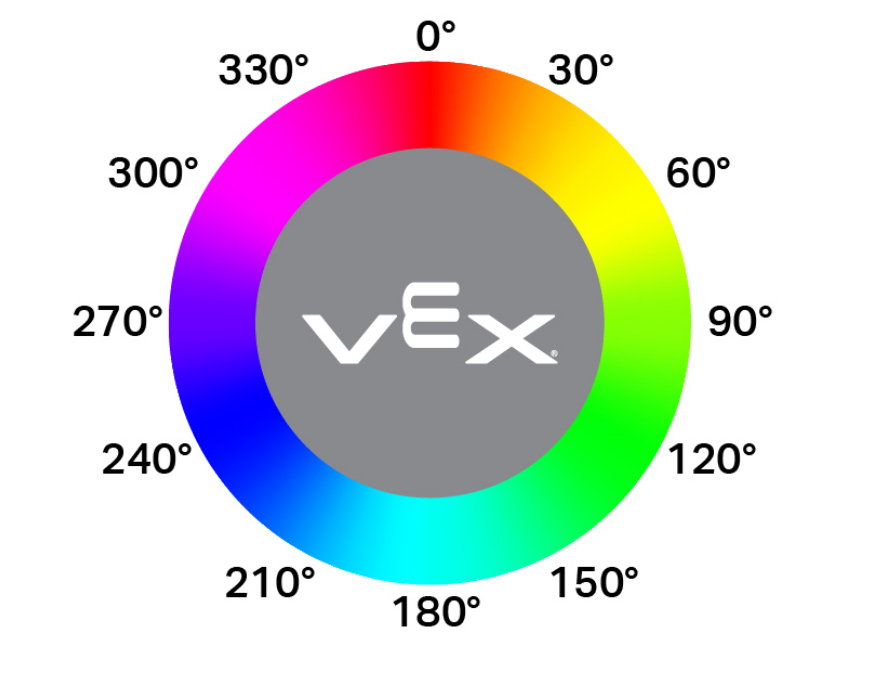
(oogtint in graden)
Parameters |
Beschrijving |
|---|---|
Dit blok heeft geen parameters. |
Voorbeeld
wanneer gestart
[Display if an object is pink.]
altijd
wis alle rijen
als <[290] [math_less_than v] (oogtint in graden) [math_less_than v] [350]> dan
druk [Pink!] af ▶
wacht (0.1) seconden
anders
druk [Not pink!] af ▶
wacht (0.1) seconden
oog helder object#
Het Booleaanse blok eye bright object geeft aan of het object dat door de oogsensor is gedetecteerd, helder is.
Een object wordt als helder beschouwd wanneer het meer dan 70% van zijn helderheid terugkaatst naar de oogsensor.
Waar — Het gedetecteerde object reflecteert meer dan 70% van de helderheid.
Onjuist — Het gedetecteerde object reflecteert 70% helderheid of minder.
Dit kan worden gebruikt voordat een kleur wordt gecontroleerd, om er zeker van te zijn dat het object voldoende licht reflecteert zodat de oogsensor de kleur betrouwbaar kan detecteren.
<oog heeft fel object?>
Parameters |
Beschrijving |
|---|---|
Dit blok heeft geen parameters. |
Voorbeeld
wanneer gestart
[Display whether a detected object is bright.]
stel oogsensor lichtsterkte in op (100) %
rijd [vooruit v]
wacht totdat <oog heeft object gevonden?>
wacht (0.1) seconden
als <oog heeft fel object?> dan
druk [Bright object!] af ▶
anders
druk [Object not bright.] af ▶
ooghelderheid#
Het ooghelderheid-rapportblok geeft aan hoeveel licht er teruggekaatst wordt naar de oogsensor, als een percentage van 0% tot 100%.
Een hoger percentage betekent dat er meer licht teruggekaatst wordt naar de oogsensor. Een lager percentage betekent dat er minder licht teruggekaatst wordt.
(ooghelderheid in %)
Parameters |
Beschrijving |
|---|---|
Dit blok heeft geen parameters. |
Voorbeeld
wanneer gestart
[Display whether a detected object is bright.]
stel oogsensor lichtsterkte in op (100) %
rijd [vooruit v]
wacht totdat <oog heeft object gevonden?>
wacht (0.1) seconden
als <(ooghelderheid in %) [math_less_than v] [70]> dan
druk [Object not bright.] af ▶
anders
druk [Bright object!] af ▶