
Bloki specyficzne dla robotów#
Wstęp#
Robot 123 zawiera układ napędowy, diodę LED, głośnik, czujnik oka i czujnik żyroskopowy.
Wszystkie standardowe bloki VEXcode VR są dostępne do użycia na placu zabaw 123 Playspace.
Poniżej znajduje się lista wszystkich dostępnych bloków specyficznych dla robotów:
Układ napędowy — poruszanie i obracanie robotem.
Akcje
drive - Przesuwa robota do przodu lub do tyłu w nieskończoność.
jedź dopóki - Przesuwa robota do przodu lub do tyłu, aż wykryje obiekt, zderzenie lub linię.
napęd - Przesuwa robota do przodu lub do tyłu na określoną odległość.
turn - Obraca robota w lewo lub prawo na zawsze.
obróć o - Obraca robota w lewo lub prawo o określoną liczbę stopni.
obróć do kierunku – Obróć robota w kierunku określonego kierunku od -359 do 359 stopni. Robot obróci się w najkrótszym kierunku, aby osiągnąć docelowy kierunek.
zatrzymaj jazdę - Zatrzymuje ruch robota.
Ustawienia
ustaw limit czasu napędu - Ustawia liczbę sekund, przez które robot będzie próbował zakończyć ruch.
ustaw kierunek jazdy - Zmienia aktualny kierunek robota na nowy.
Wartości
jazda zakończona - Raportuje, czy robot zakończył ruch.
kierunek jazdy - Raportuje aktualny kierunek robota od 0 do 359 stopni.
Dźwięk - Odtwarzaj wbudowane dźwięki przez głośnik robota 123.
odtwórz dźwięk - Odtwarza jeden ze wbudowanych efektów dźwiękowych robota.
Dioda LED — steruje centralną diodą LED robota 123.
glow - Ustawia kolor światła LED.
Akcje — spraw, aby robot 123 wykonywał ustawione wcześniej zachowania.
act - Odgrywa różne emocje.
Czuwanie - Odczyt wartości z czujników robota 123.
Żyroskop
wykryto awarię — Raportuje, czy robot wykrył nagłe uderzenie.
Oko
oko znalazło obiekt – Raportuje, czy czujnik oka wykrył obiekt w zasięgu.
oko wykrywa kolor – Raportuje, czy czujnik oka wykrył określony kolor.
odcień oka – Raportuje odcień wykryty przez czujnik oka.
jasny obiekt w oku – Raportuje, czy wykryty obiekt odbija dużo światła.
jasność oka – Raportuje jasność wykrytą przez czujnik oka.
Układ napędowy#
Robot 123 ma dwukołowy układ napędowy, który pozwala mu jeździć i skręcać. Bloki układu napędowego kontrolują ruch robota.
Układ napędowy może mierzyć odległość na dwa sposoby: w krokach i mm (milimetrach). Jeden krok to jeden kwadrat na polu 123.
Akcje#
prowadzić#
Blok stosu drive porusza robota do przodu lub do tyłu w nieskończoność. Robot będzie się poruszał, dopóki nie otrzyma innej akcji, takiej jak obrót lub zatrzymanie.
jedź [do przodu v]
Parametry |
Opis |
|---|---|
kierunek |
Kierunek, w którym porusza się robot: do przodu lub do tyłu. |
Przykład
gdy uruchomiony
[Drive for 2 seconds.]
jedź [do przodu v]
czekaj (2) sekund
zatrzymaj jazdę
jechać aż#
Blok napędu do przesuwa robota do przodu, aż czujnik oka wykryje obiekt, zderzenie lub linię.
jedź do przodu do [obiekt v]
Parametry |
Opis |
|---|---|
stan |
Stan, który zatrzymuje robota:
|
Przykład
gdy uruchomiony
[Reverse after a crash.]
jedź do przodu do [zderzenie v]
jedź [wstecz v] przez (1) [kroki v]
jechać do#
Blok napędu przesuwa robota do przodu lub do tyłu o określoną odległość. Projekt będzie czekał, aż robot zakończy ruch, zanim zostanie uruchomiony kolejny blok w stosie.
jedź [do przodu v] przez (1) [kroki v]
Parametry |
Opis |
|---|---|
kierunek |
Kierunek, w którym porusza się robot: do przodu lub do tyłu. |
dystans |
Odległość pokonywana przez robota. Może być liczbą całkowitą lub dziesiętną. |
jednostka |
Jednostka odległości: kroki lub mm. |
Przykład
gdy uruchomiony
[Drive back and forth.]
jedź [do przodu v] przez (3) [kroki v]
jedź [wstecz v] przez (3) [kroki v]
zakręt#
Blok turn obraca robota w lewo lub w prawo w nieskończoność. Robot będzie się obracał, dopóki nie otrzyma innej akcji, takiej jak jazda lub zatrzymanie.
skręć [w prawo v]
Parametry |
Opis |
|---|---|
kierunek |
Kierunek, w którym robot się obraca: w lewo lub w prawo. |
Przykład
gdy uruchomiony
[Turn for 2 seconds.]
skręć [w prawo v]
czekaj (2) sekund
zatrzymaj jazdę
skręcić na#
Blok obrót w stosie obraca robota w lewo lub w prawo o określoną liczbę stopni. Obrót jest względny do bieżącej pozycji robota. Projekt będzie czekał, aż robot zakończy obrót, zanim zostanie uruchomiony kolejny blok w stosie.
skręć [w prawo v] o (90) stopni
Parametry |
Opis |
|---|---|
kierunek |
Kierunek, w którym robot się obraca: w lewo lub w prawo. |
kąt |
Liczba stopni, o jaką obróci się robot. Może to być liczba całkowita lub dziesiętna. |
Przykład
gdy uruchomiony
[Turn left, then turn around to the right.]
skręć [w lewo v] o (90) stopni
skręć [w prawo v] o (180) stopni
skręć w stronę kierunku#
Kierunek to kierunek, w którym zwrócony jest robot, mierzony w stopniach. Blok stosu turn to heading obraca robota w określonym kierunku od -359 do 359 stopni. Robot obróci się w najkrótszym kierunku, aby osiągnąć docelowy kierunek.
Początkowy kierunek robota wynosi 0 stopni.
skręć do kursu (90) stopni
Parametry |
Opis |
|---|---|
nagłówek |
Kierunek, w którym robot powinien być zwrócony, wyrażony w stopniach. Może to być liczba całkowita lub dziesiętna od -359 do 359. |
Przykład
gdy uruchomiony
[Turn to face the cardinal directions.]
skręć do kursu (90) stopni
czekaj (2) sekund
skręć do kursu (180) stopni
czekaj (2) sekund
skręć do kursu (270) stopni
czekaj (2) sekund
skręć do kursu (0) stopni
czekaj (2) sekund
przestań prowadzić#
Blok stosu stop driving zatrzymuje ruch robota.
zatrzymaj jazdę
Parametry |
Opis |
|---|---|
Ten blok nie ma żadnych parametrów. |
Przykład
gdy uruchomiony
[Stop driving after 4 seconds.]
jedź [do przodu v]
czekaj [4] sekund
zatrzymaj jazdę
Ustawienia#
ustaw limit czasu dysku#
Blok stosu set drive timeout ustawia liczbę sekund, przez które robot będzie próbował zakończyć ruch. Jeśli robot nie ukończy go w tym czasie, przerwie próby i przejdzie do następnego bloku w stosie. Zapobiega to zablokowaniu ruchu przez robota.
ustaw limit czasu jazdy na (1) sekund
Parametry |
Opis |
|---|---|
czas |
Liczba sekund, w ciągu których robot może próbować zakończyć ruch. Może to być liczba całkowita lub dziesiętna. |
Przykład
gdy uruchomiony
[Turn right after driving for 1 second.]
ustaw limit czasu jazdy na (1) sekund
jedź [do przodu v] przez (1000) [mm v]
skręć [w prawo v] o (90) stopni
ustaw kierunek jazdy#
Kierunek to kierunek, w którym zwrócony jest robot, mierzony w stopniach. Blok stosu „ustaw kierunek jazdy” zmienia aktualny kierunek robota na nową wartość kierunku.
Na przykład, jeśli robot obrócił się w prawo, ustawienie kierunku na 0 stopni spowoduje, że ta pozycja skierowana w prawo stanie się nowym 0 stopniem. Następnie robot może obrócić się w inne pozycje w oparciu o ten nowy kierunek.
ustaw kurs jazdy na (0) stopni
Parametry |
Opis |
|---|---|
nagłówek |
Wartość nagłówka (w stopniach), którą należy ustawić dla robota. Może to być liczba całkowita lub dziesiętna od -359 do 359. |
Przykład
gdy uruchomiony
[Face the new 0 degree heading.]
ustaw kurs jazdy na (90) stopni
skręć do kursu (0) stopni
Wartości#
jazda zakończona#
Blok logiczny „napęd zakończony” informuje, czy robot zakończył ruch. Można go wykorzystać do sterowania czasem innych zachowań na podstawie ruchu robota.
Prawda — robot zakończył ruch.
Fałsz — Robot nadal się porusza.
Ten blok współpracuje z następującymi blokami układu napędowego: jedź do, jedź do, skręć do i skręć do kierunku.
<jazda zakończona?>
Parametry |
Opis |
|---|---|
Ten blok nie ma żadnych parametrów. |
Przykład
gdy uruchomiony
[Glow blue after a crash.]
jedź do przodu do [zderzenie v]
zawsze
jeśli <jazda zakończona?> to
świeć [niebieski v]
w przeciwnym razie
świeć [zielony v]
kierunek jazdy#
Kurs to kierunek, w którym zwrócony jest robot, mierzony w stopniach. Blok raportujący kierunek jazdy raportuje aktualny kurs robota w zakresie od 0 do 359 stopni.
Początkowy kierunek robota wynosi 0 stopni.
(kurs jazdy w stopniach)
Parametry |
Opis |
|---|---|
Ten blok nie ma żadnych parametrów. |
Przykład
gdy uruchomiony
[Display the heading after turning.]
skręć [w prawo v] o (450) stopni
wydrukuj (kurs jazdy w stopniach) ▶
Dźwięk#
odtwarzać dźwięk#
Blok odtwarzaj dźwięk odtwarza jeden ze wbudowanych dźwięków robota.
odtwórz dźwięk [klakson v]
Parametry |
Opis |
|---|---|
dźwięk |
Jeden z wbudowanych dźwięków pokazany poniżej. |
Nazwa dźwięku |
Odtwórz dźwięk |
|---|---|
trąbić |
|
dzwonek do drzwi |
|
rozbić się |
|
losowy |
Odtwarza losowy dźwięk spośród 3 dźwięków wymienionych powyżej. |
Przykład
gdy uruchomiony :: hat events
[Play the doorbell sound.]
odtwórz dźwięk [dzwonek do drzwi v]
PROWADZONY#
blask#
Blok świeci ustawia kolor światła LED.
świeć [zielony v]
Parametry |
Opis |
|---|---|
kolor |
Kolor, na który należy ustawić diodę LED:
|
Przykład
gdy uruchomiony :: hat events
[Blink the LED light forever.]
zawsze
świeć [zielony v]
czekaj [0.5] sekund
świeć [wyłączone v]
czekaj [0.5] sekund
Akcje#
działać#
Blok act służy do tego, aby robot 123 zachowywał się smutno, szczęśliwie lub szaleńczo, wykonując sekwencję czynności związanych z prowadzeniem pojazdu, skręcaniem i wydawaniem dźwięków.
zachowuj się [smutny v]
Parametry |
Opis |
|---|---|
emocja |
Emocja do odegrania.
|
gdy uruchomiony :: hat events
[Act out a happy behavior.]
zachowuj się [radosny v]
Wyczuwanie#
Wirtualny robot 123 ma również dostęp do standardowych bloków czujników Mózg i Układ napędowy.
Żyroskop#
Robot 123 wykorzystuje czujnik żyroskopowy do wykrywania nagłych uderzeń, takich jak uderzenie w ścianę lub obiekt.
wykryto awarię#
Blok logiczny wykryto awarię informuje, czy robot wykrył nagłe uderzenie, np. uderzenie w ścianę lub obiekt z wystarczającą siłą, aby szybko zmienić swój ruch.
Prawda — Wykryto awarię.
Fałsz — Nie wykryto awarii.
<wykryto zderzenie?>
Parametry |
Opis |
|---|---|
Ten blok nie ma żadnych parametrów. |
Przykład
gdy uruchomiony
[Back up after a crash.]
jedź [do przodu v]
czekaj dopóki <wykryto zderzenie?>
jedź [wstecz v] przez (200) [mm v]
Oko#
oko znalazło obiekt#
Blok logiczny oko znalazło obiekt informuje, czy czujnik oka wykrył obiekt w zasięgu.
Prawda — czujnik oka wykrywa obiekt.
Fałsz — Czujnik oka nie wykrył obiektu.
<oko znalazło obiekt?>
Parametry |
Opis |
|---|---|
Ten blok nie ma żadnych parametrów. |
Przykład
gdy uruchomiony
[Stop driving after detecting an object.]
ustaw światło oka [włącz v]
jedź [do przodu v]
czekaj (0.1) sekund
czekaj dopóki <oko znalazło obiekt?>
zatrzymaj jazdę
oko wykrywa kolor#
Blok logiczny oko wykrywa kolor informuje, czy czujnik oka wykrył określony kolor, na podstawie wykrytej wartości odcienia.
Prawda – Czujnik oka wykrywa określony kolor.
Fałsz – Czujnik oka nie wykrył określonego koloru.
Aby sprawdzić dokładną wartość odcienia wykrytą przez czujnik oka, należy użyć bloku reporterowego odcień oka.
<oko wykrywa [czerwony v]?>
Parametry |
Opis |
|---|---|
kolor |
Kolor do wykrycia:
|
Przykład
gdy uruchomiony
[Stop driving after detecting a green object.]
ustaw światło oka [włącz v]
jedź [do przodu v]
czekaj (0.1) sekund
czekaj dopóki <oko wykrywa [zielony v]?>
zatrzymaj jazdę
odcień oczu#
Blok raportujący odcień oka raportuje odcień wykryty przez czujnik oka jako liczbę od 0 do 359 stopni.
Odcień to sposób opisywania koloru za pomocą liczb znajdujących się na kole barw.
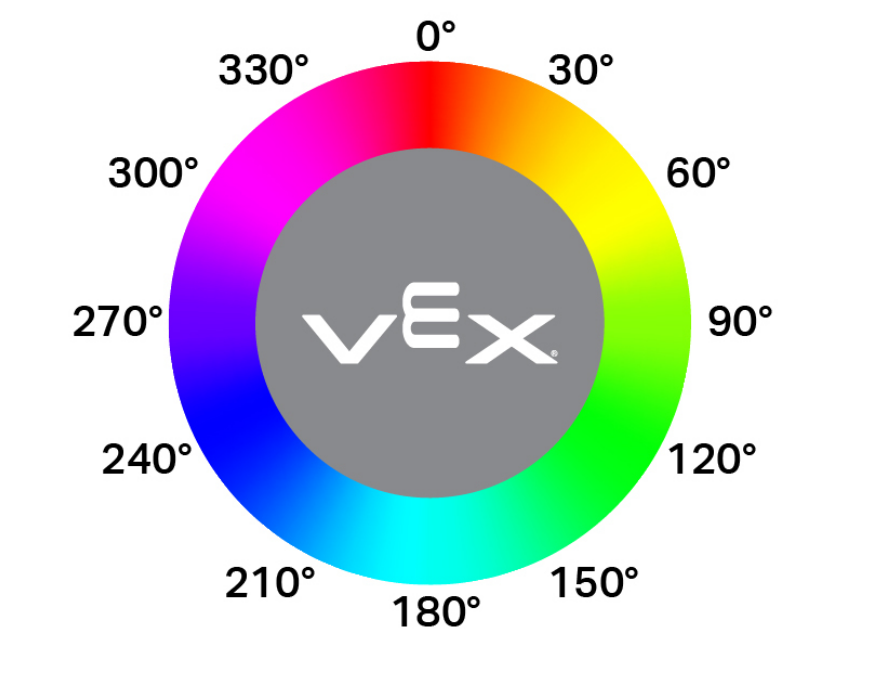
(odcień oka w stopniach)
Parametry |
Opis |
|---|---|
Ten blok nie ma żadnych parametrów. |
Przykład
gdy uruchomiony
[Display if an object is pink.]
zawsze
wyczyść wszystkie wiersze
jeśli <[290] [math_less_than v] (odcień oka w stopniach) [math_less_than v] [350]> to
wydrukuj [Pink!] ▶
czekaj (0.1) sekund
w przeciwnym razie
wydrukuj [Not pink!] ▶
czekaj (0.1) sekund
oko jasny obiekt#
Blok logiczny jasnego obiektu w oku informuje, czy obiekt wykryty przez czujnik oka jest jasny.
Obiekt uważa się za jasny, gdy odbija ponad 70% jasności z powrotem do czujnika oka.
Prawda — Wykryty obiekt odbija ponad 70% jasności.
Fałsz — Wykryty obiekt odbija 70% jasności lub mniej.
Można to zrobić przed sprawdzeniem koloru, aby upewnić się, czy obiekt odbija wystarczającą ilość światła, aby czujnik oka mógł wiarygodnie wykryć kolor.
<oko wykrywa jasny obiekt?>
Parametry |
Opis |
|---|---|
Ten blok nie ma żadnych parametrów. |
Przykład
gdy uruchomiony
[Display whether a detected object is bright.]
ustaw moc światła oka na (100) %
jedź [do przodu v]
czekaj dopóki <oko znalazło obiekt?>
czekaj (0.1) sekund
jeśli <oko wykrywa jasny obiekt?> to
wydrukuj [Bright object!] ▶
w przeciwnym razie
wydrukuj [Object not bright.] ▶
jasność oczu#
Blok raportujący jasność oka informuje, ile światła zostało odbite z powrotem do czujnika oka, w procentach od 0% do 100%.
Wyższy procent oznacza, że więcej światła odbija się z powrotem do czujnika oka. Niższy procent oznacza, że mniej światła odbija się z powrotem.
(jasność oka w %)
Parametry |
Opis |
|---|---|
Ten blok nie ma żadnych parametrów. |
Przykład
gdy uruchomiony
[Display whether a detected object is bright.]
ustaw moc światła oka na (100) %
jedź [do przodu v]
czekaj dopóki <oko znalazło obiekt?>
czekaj (0.1) sekund
jeśli <(jasność oka w %) [math_less_than v] [70]> to
wydrukuj [Object not bright.] ▶
w przeciwnym razie
wydrukuj [Bright object!] ▶