
রোবট-নির্দিষ্ট ব্লক#
ভূমিকা#
১২৩ রোবটটিতে একটি ড্রাইভট্রেইন, এলইডি, স্পিকার, আই সেন্সর এবং জাইরো সেন্সর রয়েছে।
সকল স্ট্যান্ডার্ড VEXcode VR ব্লক 123 প্লেস্পেস প্লেগ্রাউন্ডে ব্যবহারের জন্য উপলব্ধ।
নিচে রোবটের জন্য উপলব্ধ সকল ব্লকের একটি তালিকা দেওয়া হলো:
ড্রাইভট্রেন - রোবটটিকে চালনা ও ঘোরানোর কাজ করে।
কর্ম
ড্রাইভ - রোবটটিকে অনির্দিষ্টকালের জন্য সামনে বা পিছনে চালায়।
যতক্ষণ না সনাক্ত করে ততক্ষণ চালাও - কোনো বস্তু, সংঘর্ষ, বা লাইন সনাক্ত না করা পর্যন্ত রোবটটিকে সামনে বা পিছনে চালায়।
চালানো - রোবটটিকে একটি নির্দিষ্ট দূরত্ব পর্যন্ত সামনে বা পিছনে নিয়ে যায়।
turn - রোবটটিকে অনির্দিষ্টকালের জন্য বামে বা ডানে ঘোরায়।
ঘুরতে - রোবটটিকে নির্দিষ্ট সংখ্যক ডিগ্রিতে বামে বা ডানে ঘোরায়।
নির্দিষ্ট দিকে মোড় নেওয়া - রোবটটিকে -359 থেকে 359 ডিগ্রির মধ্যে একটি নির্দিষ্ট দিকে মুখ করে ঘোরায়। রোবটটি লক্ষ্যস্থলে পৌঁছানোর জন্য সবচেয়ে ছোট পথটি বেছে নেবে।
চালনা বন্ধ করুন - রোবটের চলাচল থামিয়ে দেয়।
সেটিংস
ড্রাইভ টাইমআউট সেট করুন - রোবটটি একটি মুভমেন্ট শেষ করার জন্য কত সেকেন্ড চেষ্টা করবে তা সেট করে।
চালনার দিক নির্ধারণ - রোবটের বর্তমান দিক পরিবর্তন করে একটি নতুন দিকে নিয়ে যায়।
মূল্যবোধ
চালনা সম্পন্ন হয়েছে - রোবটের চলাচল শেষ হয়েছে কিনা তা জানায়।
চালনার দিক - রোবটের বর্তমান দিক 0 থেকে 359 ডিগ্রির মধ্যে জানায়।
শব্দ - 123 রোবটের স্পিকারের মাধ্যমে অন্তর্নির্মিত শব্দ বাজান।
শব্দ বাজান - রোবটের অন্তর্নির্মিত সাউন্ড ইফেক্টগুলোর মধ্যে একটি বাজায়।
এলইডি - ১২৩ রোবটের মাঝের এলইডি-টি নিয়ন্ত্রণ করুন।
glow - LED আলোর রঙ নির্ধারণ করে।
ক্রিয়াকলাপ - ১২৩ রোবটকে পূর্বনির্ধারিত আচরণগুলো সম্পাদন করান।
act - বিভিন্ন আবেগ অভিনয় করে দেখায়।
সেন্সিং - ১২৩ রোবটের সেন্সরগুলো থেকে মানগুলো পড়ুন।
গাইরো
সংঘর্ষ সনাক্ত করা হয়েছে — রোবটটি কোনো আকস্মিক ধাক্কা সনাক্ত করেছে কিনা তা জানায়।
চোখ
চোখ একটি বস্তু খুঁজে পেয়েছে – আই সেন্সর সীমার মধ্যে কোনো বস্তু সনাক্ত করতে পেরেছে কি না তা জানায়।
চোখ রঙ সনাক্ত করে – আই সেন্সর একটি নির্দিষ্ট রঙ সনাক্ত করতে পারে কিনা তা জানায়।
চোখের রঙ – আই সেন্সর দ্বারা শনাক্ত করা রঙ রিপোর্ট করে।
চোখ উজ্জ্বল বস্তু – সনাক্ত করা বস্তুটি প্রচুর আলো প্রতিফলিত করে কিনা তা জানায়।
চোখের উজ্জ্বলতা – আই সেন্সর দ্বারা শনাক্ত করা উজ্জ্বলতা জানায়।
ড্রাইভট্রেন#
১২৩ রোবটটিতে একটি দুই-চাকার ড্রাইভট্রেন রয়েছে যা এটিকে চলতে ও ঘুরতে সাহায্য করে। ড্রাইভট্রেন ব্লকগুলো রোবটটির চলাচল নিয়ন্ত্রণ করে।
ড্রাইভট্রেনটি দুইভাবে দূরত্ব পরিমাপ করতে পারে: ধাপ এবং মিলিমিটার। একটি ধাপ হলো 123 ফিল্ডের একটি বর্গক্ষেত্র।
কর্ম#
ড্রাইভ#
ড্রাইভ স্ট্যাক ব্লকটি রোবটটিকে অবিরাম সামনে বা পেছনে চালনা করে। রোবটটি ততক্ষণ চলতে থাকবে যতক্ষণ না এটিকে মোড় নেওয়া বা থামানোর মতো অন্য কোনো কাজ দেওয়া হয়।
[সামনে v] দিকে চালাও
প্যারামিটার |
বর্ণনা |
|---|---|
দিকনির্দেশনা |
রোবটটি যেদিকে যাবে: সামনে অথবা পেছনে। |
উদাহরণ
শুরু হলে
[Drive for 2 seconds.]
[সামনে v] দিকে চালাও
(2) সেকেন্ড অপেক্ষা করো
চালানো বন্ধ করো
ড্রাইভ করুন যতক্ষণ না#
ড্রাইভ আনটিল স্ট্যাক ব্লকটি রোবটটিকে ততক্ষণ পর্যন্ত সামনে এগিয়ে নিয়ে যায়, যতক্ষণ না আই সেন্সর কোনো বস্তু, সংঘর্ষ বা দড়ি শনাক্ত করে।
[অবজেক্ট v] না পাওয়া পর্যন্ত সামনে এগিয়ে যাও
প্যারামিটার |
বর্ণনা |
|---|---|
অবস্থা |
যে পরিস্থিতিতে রোবটটি থেমে যায়:
|
উদাহরণ
শুরু হলে
[Reverse after a crash.]
[সংঘর্ষ v] না পাওয়া পর্যন্ত সামনে এগিয়ে যাও
[বিপরীত v] দিকে (1) [ধাপ v] চালাও
ড্রাইভ ফর#
স্ট্যাক ব্লকের ড্রাইভটি রোবটকে একটি নির্দিষ্ট দূরত্ব পর্যন্ত সামনে বা পেছনে চালিত করে। রোবটটির চলাচল শেষ না হওয়া পর্যন্ত প্রকল্পটি অপেক্ষা করবে এবং তারপরেই স্ট্যাকের পরবর্তী ব্লকটি চলবে।
[সামনে v] দিকে (1) [ধাপ v] চালাও
প্যারামিটার |
বর্ণনা |
|---|---|
দিকনির্দেশনা |
রোবটটি যেদিকে যাবে: সামনে অথবা পেছনে। |
দূরত্ব |
রোবটটি যে দূরত্ব অতিক্রম করে। এটি একটি পূর্ণসংখ্যা বা দশমিক সংখ্যা হতে পারে। |
ইউনিট |
দূরত্বের একক: ধাপ বা মিলিমিটার। |
উদাহরণ
শুরু হলে
[Drive back and forth.]
[সামনে v] দিকে (3) [ধাপ v] চালাও
[বিপরীত v] দিকে (3) [ধাপ v] চালাও
পালা#
টার্ন স্ট্যাক ব্লকটি রোবটটিকে অনির্দিষ্টকালের জন্য বামে বা ডানে ঘোরায়। রোবটটি ততক্ষণ ঘুরতে থাকবে যতক্ষণ না এটিকে চালানো বা থামানোর মতো অন্য কোনো কাজ দেওয়া হয়।
[ডান v] দিকে ঘোরো
প্যারামিটার |
বর্ণনা |
|---|---|
দিকনির্দেশনা |
রোবটটি যেদিকে ঘোরে: বামে অথবা ডানে। |
উদাহরণ
শুরু হলে
[Turn for 2 seconds.]
[ডান v] দিকে ঘোরো
(2) সেকেন্ড অপেক্ষা করো
চালানো বন্ধ করো
ঘুরে দাঁড়ানোর জন্য#
স্ট্যাক ব্লকের ‘টার্ন ফর’ অংশটি রোবটকে একটি নির্দিষ্ট সংখ্যক ডিগ্রিতে বামে বা ডানে ঘোরায়। এই ঘূর্ণনটি রোবটের বর্তমান অবস্থানের সাপেক্ষে হয়। রোবটের ঘূর্ণন শেষ না হওয়া পর্যন্ত প্রজেক্টটি অপেক্ষা করবে এবং তারপরেই স্ট্যাকের পরবর্তী ব্লকটি চালু হবে।
[ডান v] দিকে (90) ডিগ্রি ঘোরো
প্যারামিটার |
বর্ণনা |
|---|---|
দিকনির্দেশনা |
রোবটটি যেদিকে ঘোরে: বামে অথবা ডানে। |
কোণ |
রোবটটি যত ডিগ্রি ঘোরে। এটি একটি পূর্ণসংখ্যা বা দশমিক সংখ্যা হতে পারে। |
উদাহরণ
শুরু হলে
[Turn left, then turn around to the right.]
[বাম v] দিকে (90) ডিগ্রি ঘোরো
[ডান v] দিকে (180) ডিগ্রি ঘোরো
শিরোনামে যান#
হেডিং হলো রোবটের অভিমুখ, যা ডিগ্রিতে পরিমাপ করা হয়। টার্ন টু হেডিং স্ট্যাক ব্লকটি রোবটকে -৩৫৯ থেকে ৩৫৯ ডিগ্রির মধ্যে একটি নির্দিষ্ট হেডিং-এর দিকে ঘোরায়। রোবটটি লক্ষ্য হেডিং-এ পৌঁছানোর জন্য সবচেয়ে ছোট পথটি বেছে নেবে।
রোবটটির প্রারম্ভিক অভিমুখ ০ ডিগ্রি।
(90) ডিগ্রি দিকনির্দেশে ঘোরো
প্যারামিটার |
বর্ণনা |
|---|---|
শিরোনাম |
রোবটটি যে দিকে মুখ করবে, তা ডিগ্রিতে প্রকাশ করতে হবে। এটি একটি পূর্ণসংখ্যা অথবা -৩৫৯ থেকে ৩৫৯ পর্যন্ত একটি দশমিক সংখ্যা হতে পারে। |
উদাহরণ
শুরু হলে
[Turn to face the cardinal directions.]
(90) ডিগ্রি দিকনির্দেশে ঘোরো
(2) সেকেন্ড অপেক্ষা করো
(180) ডিগ্রি দিকনির্দেশে ঘোরো
(2) সেকেন্ড অপেক্ষা করো
(270) ডিগ্রি দিকনির্দেশে ঘোরো
(2) সেকেন্ড অপেক্ষা করো
(0) ডিগ্রি দিকনির্দেশে ঘোরো
(2) সেকেন্ড অপেক্ষা করো
গাড়ি চালানো বন্ধ করুন#
স্টপ ড্রাইভিং স্ট্যাক ব্লকটি রোবটের চলাচল থামিয়ে দেয়।
চালানো বন্ধ করো
প্যারামিটার |
বর্ণনা |
|---|---|
এই ব্লকটির কোনো প্যারামিটার নেই। |
উদাহরণ
শুরু হলে
[Stop driving after 4 seconds.]
[সামনে v] দিকে চালাও
[4] সেকেন্ড অপেক্ষা করো
চালানো বন্ধ করো
সেটিংস#
ড্রাইভ টাইমআউট সেট করুন#
সেট ড্রাইভ টাইমআউট স্ট্যাক ব্লকটি নির্ধারণ করে যে, রোবটটি একটি মুভমেন্ট শেষ করার জন্য কত সেকেন্ড চেষ্টা করবে। যদি রোবটটি সেই সময়ের মধ্যে কাজটি শেষ করতে না পারে, তবে এটি চেষ্টা করা বন্ধ করে দেবে এবং স্ট্যাকের পরবর্তী ব্লকে চলে যাবে। এর ফলে রোবটটি কোনো একটি মুভমেন্টে আটকে যায় না।
চালানোর টাইমআউট (1) সেকেন্ড সেট করো
প্যারামিটার |
বর্ণনা |
|---|---|
সময় |
রোবটটি একটি নড়াচড়া শেষ করার জন্য যত সেকেন্ড চেষ্টা করতে পারে। এটি একটি পূর্ণ সংখ্যা বা দশমিক সংখ্যা হতে পারে। |
উদাহরণ
শুরু হলে
[Turn right after driving for 1 second.]
চালানোর টাইমআউট (1) সেকেন্ড সেট করো
[সামনে v] দিকে (1000) [mm v] চালাও
[ডান v] দিকে (90) ডিগ্রি ঘোরো
ড্রাইভ হেডিং সেট করুন#
হেডিং হলো রোবটের অভিমুখ, যা ডিগ্রিতে পরিমাপ করা হয়। সেট ড্রাইভ হেডিং স্ট্যাক ব্লকটি রোবটের বর্তমান হেডিং পরিবর্তন করে একটি নতুন হেডিং মানে সেট করে।
উদাহরণস্বরূপ, যদি রোবটটি ডানদিকে মুখ করে থাকে, তবে হেডিং ০ ডিগ্রিতে সেট করলে সেই ডানমুখী অবস্থানটিই নতুন ০ ডিগ্রি হয়ে যায়। এরপর রোবটটি সেই নতুন হেডিং-এর উপর ভিত্তি করে অন্যান্য অবস্থানে ঘুরতে পারে।
চালানোর দিকনির্দেশ (0) ডিগ্রি সেট করো
প্যারামিটার |
বর্ণনা |
|---|---|
শিরোনাম |
রোবটের জন্য নির্ধারণ করার হেডিং ভ্যালু, ডিগ্রিতে। এটি -359 থেকে 359 পর্যন্ত একটি পূর্ণসংখ্যা বা দশমিক সংখ্যা হতে পারে। |
উদাহরণ
শুরু হলে
[Face the new 0 degree heading.]
চালানোর দিকনির্দেশ (90) ডিগ্রি সেট করো
(0) ডিগ্রি দিকনির্দেশে ঘোরো
মূল্যবোধ#
ড্রাইভ শেষ হয়েছে#
ড্রাইভ শেষ হয়েছে বুলিয়ান ব্লকটি জানায় যে রোবটটির চলাচল শেষ হয়েছে কিনা। রোবটের চলাচলের উপর ভিত্তি করে অন্যান্য আচরণের সময় নিয়ন্ত্রণ করতে এটি ব্যবহার করা যেতে পারে।
সত্য — রোবটটির নড়াচড়া শেষ হয়েছে।
মিথ্যা — রোবটটি এখনও চলছে।
এই ব্লকটি নিম্নলিখিত ড্রাইভট্রেন ব্লকগুলির সাথে একত্রে কাজ করে: ড্রাইভ ফর, ড্রাইভ আনটিল, টার্ন ফর, এবং টার্ন টু হেডিং।
<চালানো সম্পন্ন?>
প্যারামিটার |
বর্ণনা |
|---|---|
এই ব্লকটির কোনো প্যারামিটার নেই। |
উদাহরণ
শুরু হলে
[Glow blue after a crash.]
[সংঘর্ষ v] না পাওয়া পর্যন্ত সামনে এগিয়ে যাও
চিরকাল
যদি <চালানো সম্পন্ন?> তাহলে
[নীল v] দিয়ে আলো জ্বালাও
অন্যথায়
[সবুজ v] দিয়ে আলো জ্বালাও
ড্রাইভের শিরোনাম#
হেডিং হলো রোবটের অভিমুখ, যা ডিগ্রিতে পরিমাপ করা হয়। ড্রাইভ হেডিং রিপোর্টার ব্লকটি রোবটের বর্তমান হেডিং ০ থেকে ৩৫৯ ডিগ্রির মধ্যে রিপোর্ট করে।
রোবটটির প্রারম্ভিক অভিমুখ ০ ডিগ্রি।
(ডিগ্রিতে চালানোর দিকনির্দেশ)
প্যারামিটার |
বর্ণনা |
|---|---|
এই ব্লকটির কোনো প্যারামিটার নেই। |
উদাহরণ
শুরু হলে
[Display the heading after turning.]
[ডান v] দিকে (450) ডিগ্রি ঘোরো
(ডিগ্রিতে চালানোর দিকনির্দেশ) প্রিন্ট করো ▶
শব্দ#
শব্দ বাজান#
প্লে সাউন্ড ব্লকটি রোবটের অন্তর্নির্মিত শব্দগুলোর মধ্যে একটি বাজায়।
[হর্ন v] শব্দ বাজাও
প্যারামিটার |
বর্ণনা |
|---|---|
শব্দ |
নীচে দেখানো অন্তর্নির্মিত শব্দগুলোর মধ্যে এটি একটি। |
শব্দের নাম |
শব্দ বাজান |
|---|---|
হর্ন |
|
ডোরবেল |
|
দুর্ঘটনা |
|
এলোমেলো |
উপরের ৩টি শব্দ থেকে এলোমেলোভাবে একটি শব্দ বাজায়। |
উদাহরণ
শুরু হলে :: hat events
[Play the doorbell sound.]
[দরজার বেল v] শব্দ বাজাও
এলইডি#
আভা#
গ্লো ব্লকটি এলইডি লাইটের রঙ নির্ধারণ করে।
[সবুজ v] দিয়ে আলো জ্বালাও
প্যারামিটার |
বর্ণনা |
|---|---|
রঙ |
এলইডি-র রঙ সেট করার উপায়:
|
উদাহরণ
শুরু হলে :: hat events
[Blink the LED light forever.]
চিরকাল
[সবুজ v] দিয়ে আলো জ্বালাও
[0.5] সেকেন্ড অপেক্ষা করো
[বন্ধ v] দিয়ে আলো জ্বালাও
[0.5] সেকেন্ড অপেক্ষা করো
কর্ম#
আইন#
act ব্লকটি ব্যবহার করে 123 রোবটকে দিয়ে ধারাবাহিকভাবে চালনা, মোড় নেওয়া এবং শব্দ করার মাধ্যমে দুঃখী, খুশি বা পাগলের মতো আচরণ করানো হয়।
[দুঃখী v] ভাব দেখাও
প্যারামিটার |
বর্ণনা |
|---|---|
আবেগ |
যে আবেগটি অভিনয় করে দেখাতে হবে।
|
শুরু হলে :: hat events
[Act out a happy behavior.]
[খুশি v] ভাব দেখাও
সংবেদন#
ভার্চুয়াল 123 রোবটটির স্ট্যান্ডার্ড ব্রেন এবং ড্রাইভট্রেন সেন্সিং ব্লকগুলিতেও অ্যাক্সেস রয়েছে।
গাইরো#
১২৩ রোবটটি দেয়াল বা কোনো বস্তুতে ধাক্কা লাগার মতো আকস্মিক প্রভাব শনাক্ত করতে জাইরো সেন্সিং ব্যবহার করে।
ক্র্যাশ শনাক্ত করা হয়েছে#
detected crash বুলিয়ান ব্লকটি জানায় যে রোবটটি কোনো আকস্মিক আঘাত শনাক্ত করেছে কিনা, যেমন কোনো দেয়াল বা বস্তুতে এমন জোরে ধাক্কা খাওয়া যা তার গতি দ্রুত পরিবর্তন করে দেয়।
সত্য — একটি দুর্ঘটনা শনাক্ত করা হয়েছে।
মিথ্যা — কোনো দুর্ঘটনা শনাক্ত করা হয়নি।
<সংঘর্ষ শনাক্ত হয়েছে?>
প্যারামিটার |
বর্ণনা |
|---|---|
এই ব্লকটির কোনো প্যারামিটার নেই। |
উদাহরণ
শুরু হলে
[Back up after a crash.]
[সামনে v] দিকে চালাও
<সংঘর্ষ শনাক্ত হয়েছে?> না হওয়া পর্যন্ত অপেক্ষা করো
[বিপরীত v] দিকে (200) [mm v] চালাও
চোখ#
চোখ একটি বস্তু খুঁজে পেল#
eye found an object বুলিয়ান ব্লকটি জানায় যে আই সেন্সর তার সীমার মধ্যে কোনো বস্তু শনাক্ত করেছে কি না।
সত্য — আই সেন্সরটি একটি বস্তু শনাক্ত করে।
মিথ্যা — আই সেন্সর কোনো বস্তু শনাক্ত করতে পারছে না।
<চোখ কোনো অবজেক্ট খুঁজে পেয়েছে?>
প্যারামিটার |
বর্ণনা |
|---|---|
এই ব্লকটির কোনো প্যারামিটার নেই। |
উদাহরণ
শুরু হলে
[Stop driving after detecting an object.]
চোখের আলো [চালু v] সেট করো
[সামনে v] দিকে চালাও
(0.1) সেকেন্ড অপেক্ষা করো
<চোখ কোনো অবজেক্ট খুঁজে পেয়েছে?> না হওয়া পর্যন্ত অপেক্ষা করো
চালানো বন্ধ করো
চোখ রঙ শনাক্ত করে#
eye detects color বুলিয়ান ব্লকটি, শনাক্তকৃত হিউ মানের উপর ভিত্তি করে, আই সেন্সর একটি নির্দিষ্ট রঙ শনাক্ত করতে পারছে কি না তা জানায়।
সত্য – আই সেন্সর নির্দিষ্ট রঙটি শনাক্ত করেছে।
মিথ্যা – আই সেন্সর নির্দিষ্ট রঙটি শনাক্ত করতে পারছে না।
আই সেন্সর দ্বারা শনাক্ত করা সঠিক হিউ মান পরীক্ষা করতে, আই হিউ রিপোর্টার ব্লকটি ব্যবহার করুন।
<চোখ কি [লাল v] শনাক্ত করছে?>
প্যারামিটার |
বর্ণনা |
|---|---|
রঙ |
শনাক্ত করার জন্য রঙ:
|
উদাহরণ
শুরু হলে
[Stop driving after detecting a green object.]
চোখের আলো [চালু v] সেট করো
[সামনে v] দিকে চালাও
(0.1) সেকেন্ড অপেক্ষা করো
<চোখ কি [সবুজ v] শনাক্ত করছে?> না হওয়া পর্যন্ত অপেক্ষা করো
চালানো বন্ধ করো
চোখের রঙ#
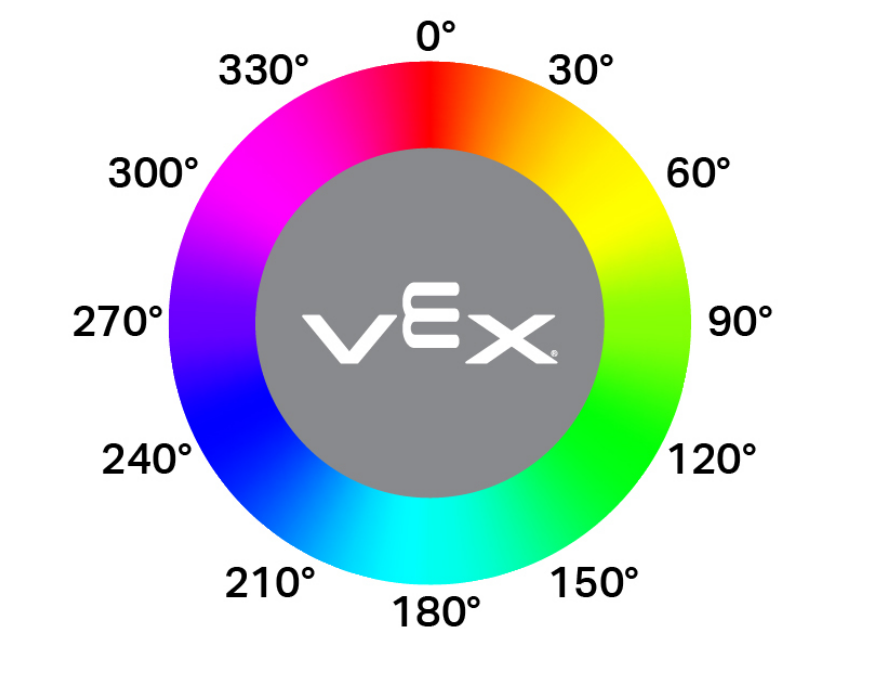
আই হিউ রিপোর্টার ব্লকটি আই সেন্সর দ্বারা শনাক্তকৃত হিউ-কে ০ থেকে ৩৫৯ ডিগ্রির মধ্যে একটি সংখ্যা হিসেবে রিপোর্ট করে।
হিউ হলো কালার হুইলের সংখ্যা ব্যবহার করে রঙ বর্ণনা করার একটি পদ্ধতি।
(ডিগ্রিতে চোখের হিউ)
প্যারামিটার |
বর্ণনা |
|---|---|
এই ব্লকটির কোনো প্যারামিটার নেই। |
উদাহরণ
শুরু হলে
[Display if an object is pink.]
চিরকাল
সব সারি মুছে দাও
যদি <[290] [math_less_than v] (ডিগ্রিতে চোখের হিউ) [math_less_than v] [350]> তাহলে
[Pink!] প্রিন্ট করো ▶
(0.1) সেকেন্ড অপেক্ষা করো
অন্যথায়
[Not pink!] প্রিন্ট করো ▶
(0.1) সেকেন্ড অপেক্ষা করো
চোখ উজ্জ্বল বস্তু#
আই ব্রাইট অবজেক্ট বুলিয়ান ব্লকটি জানায় যে আই সেন্সর দ্বারা শনাক্ত করা বস্তুটি উজ্জ্বল কিনা।
কোনো বস্তুকে উজ্জ্বল বলে গণ্য করা হয় যখন এটি তার ৭০% এর বেশি উজ্জ্বলতা আই সেন্সরে প্রতিফলিত করে।
সত্য — শনাক্তকৃত বস্তুটি ৭০% এর বেশি উজ্জ্বলতা প্রতিফলিত করে।
মিথ্যা — শনাক্তকৃত বস্তুটি ৭০% বা তার কম উজ্জ্বলতা প্রতিফলিত করে।
কোনো রঙ পরীক্ষা করার আগে এটি ব্যবহার করে নিশ্চিত হওয়া যায় যে, বস্তুটি আই সেন্সরের নির্ভরযোগ্যভাবে রঙ শনাক্ত করার জন্য যথেষ্ট আলো প্রতিফলিত করছে।
<চোখ উজ্জ্বল অবজেক্ট?>
প্যারামিটার |
বর্ণনা |
|---|---|
এই ব্লকটির কোনো প্যারামিটার নেই। |
উদাহরণ
শুরু হলে
[Display whether a detected object is bright.]
চোখের আলোর শক্তি (100) % সেট করো
[সামনে v] দিকে চালাও
<চোখ কোনো অবজেক্ট খুঁজে পেয়েছে?> না হওয়া পর্যন্ত অপেক্ষা করো
(0.1) সেকেন্ড অপেক্ষা করো
যদি <চোখ উজ্জ্বল অবজেক্ট?> তাহলে
[Bright object!] প্রিন্ট করো ▶
অন্যথায়
[Object not bright.] প্রিন্ট করো ▶
চোখের উজ্জ্বলতা#
চোখের উজ্জ্বলতা রিপোর্টার ব্লকটি আই সেন্সরে কী পরিমাণ আলো প্রতিফলিত হচ্ছে, তা ০% থেকে ১০০% পর্যন্ত শতাংশে প্রকাশ করে।
উচ্চ শতাংশের অর্থ হলো আই সেন্সরে বেশি আলো প্রতিফলিত হয়। নিম্ন শতাংশের অর্থ হলো কম আলো প্রতিফলিত হয়।
(% চোখের উজ্জ্বলতা)
প্যারামিটার |
বর্ণনা |
|---|---|
এই ব্লকটির কোনো প্যারামিটার নেই। |
উদাহরণ
শুরু হলে
[Display whether a detected object is bright.]
চোখের আলোর শক্তি (100) % সেট করো
[সামনে v] দিকে চালাও
<চোখ কোনো অবজেক্ট খুঁজে পেয়েছে?> না হওয়া পর্যন্ত অপেক্ষা করো
(0.1) সেকেন্ড অপেক্ষা করো
যদি <(% চোখের উজ্জ্বলতা) [math_less_than v] [70]> তাহলে
[Object not bright.] প্রিন্ট করো ▶
অন্যথায়
[Bright object!] প্রিন্ট করো ▶