
Блоки, специфічні для роботів#
Вступ#
Робот 123 включає трансмісію, світлодіод, динамік, датчик зору та гіроскоп.
Усі стандартні блоки віртуальної реальності VEXcode доступні для використання на ігровому майданчику 123 Playspace.
Нижче наведено список усіх доступних блоків, специфічних для роботів:
Трансмісія – Рух та поворот робота.
Дії
drive – Рухає робота вперед або назад безперервно.
рухатися до – Рухає робота вперед або назад, доки не виявить об’єкт, зіткнення або лінію.
drive for – Переміщує робота вперед або назад на певну відстань.
повернути – Повертає робота ліворуч або праворуч назавжди.
повернути на – Повертає робота ліворуч або праворуч на певну кількість градусів.
повернути до напрямку – Повертає робота обличчям до певного напрямку від -359 до 359 градусів. Робот поверне найкоротшим шляхом для досягнення цільового напрямку.
зупинити рух – Зупиняє рух робота.
Налаштування
встановити тайм-аут руху – Встановлює, скільки секунд робот намагатиметься завершити рух.
встановити напрямок руху – Змінює поточний напрямок руху робота на новий.
Значення
рух завершено – Повідомляє, чи завершив рух робота.
курс руху – Повідомляє поточний напрямок руху робота від 0 до 359 градусів.
Звук – відтворюйте вбудовані звуки через динамік робота 123.
відтворити звук – Відтворює один із вбудованих звукових ефектів робота.
Світлодіод – Керує центральним світлодіодом робота 123.
glow – Встановлює колір світлодіода.
Дії – Змусити робота 123 виконувати попередньо визначені дії.
act – Виявляє різні емоції.
Сенсори – Зчитування значень з датчиків робота 123.
Гіроскоп
виявлено аварію — Повідомляє, чи виявив робот раптовий удар.
Око
око знайшло об’єкт – Повідомляє, чи виявляє датчик ока об’єкт у межах досяжності.
око розпізнає колір – Повідомляє, чи виявляє датчик ока певний колір.
відтінок очей – Повідомляє про відтінок, виявлений датчиком ока.
яскравий об’єкт для ока – Повідомляє, чи відбиває виявлений об’єкт багато світла.
яскравість очей – Повідомляє про яскравість, виявлену датчиком ока.
Трансмісія#
Робот 123 має двоколісну трансмісію, яка дозволяє йому їздити та повертати. Блоки трансмісії контролюють рух робота.
Трансмісія може вимірювати відстань двома способами: кроками та мм (міліметрами). Один крок дорівнює одному квадрату на полі 123.
Дії#
диск#
Блок стека drive переміщує робота вперед або назад нескінченно. Робот продовжуватиме рухатися, доки йому не буде надано іншу дію, таку як поворот або зупинка.
їхати [вперед v]
Параметри |
Опис |
|---|---|
напрямок |
Напрямок руху робота: вперед або назад. |
Приклад
коли запущено
[Drive for 2 seconds.]
їхати [вперед v]
чекати (2) секунд
зупинити рух
їхати до#
Блок стеку drive until переміщує робота вперед, доки датчик ока не виявить об’єкт, зіткнення або лінію.
їхати вперед до [об'єкт v]
Параметри |
Опис |
|---|---|
хвороба |
Умова, яка зупиняє робота:
|
Приклад
коли запущено
[Reverse after a crash.]
їхати вперед до [зіткнення v]
їхати [назад v] на (1) [кроки v]
їхати за#
Блок стеку drive for переміщує робота вперед або назад на певну відстань. Проект чекатиме, поки робот завершить рух, перш ніж запуститься наступний блок у стеку.
їхати [вперед v] на (1) [кроки v]
Параметри |
Опис |
|---|---|
напрямок |
Напрямок руху робота: вперед або назад. |
відстань |
Відстань, яку проїжджає робот. Це може бути ціле або десяткове число. |
одиниця |
Одиниця вимірювання відстані: кроки або мм. |
Приклад
коли запущено
[Drive back and forth.]
їхати [вперед v] на (3) [кроки v]
їхати [назад v] на (3) [кроки v]
поворот#
Блок стеку turn повертає робота ліворуч або праворуч назавжди. Робот продовжуватиме повертатися, доки йому не буде надано іншу дію, наприклад, рух або зупинку.
повернути [праворуч v]
Параметри |
Опис |
|---|---|
напрямок |
Напрямок повороту робота: ліворуч або праворуч. |
Приклад
коли запущено
[Turn for 2 seconds.]
повернути [праворуч v]
чекати (2) секунд
зупинити рух
повернути за#
Блок стеку turn for повертає робота ліворуч або праворуч на певну кількість градусів. Поворот здійснюється відносно поточного положення робота. Проект чекатиме, поки робот завершить поворот, перш ніж запустити наступний блок у стеку.
повернути [праворуч v] на (90) градусів
Параметри |
Опис |
|---|---|
напрямок |
Напрямок повороту робота: ліворуч або праворуч. |
кут |
Кількість градусів, на яку повертається робот. Це може бути ціле або десяткове число. |
Приклад
коли запущено
[Turn left, then turn around to the right.]
повернути [ліворуч v] на (90) градусів
повернути [праворуч v] на (180) градусів
повернути до заголовка#
Курс руху – це напрямок, у якому рухається робот, виміряний у градусах. Блок стеку поворот до курсу повертає робота обличчям до певного курсу від -359 до 359 градусів. Робот поверне у найкоротшому напрямку, щоб досягти цільового курсу.
Початковий курс робота становить 0 градусів.
повернути на курс (90) градусів
Параметри |
Опис |
|---|---|
заголовок |
Напрямок, у якому має бути повернутий робот, у градусах. Це може бути ціле число або десяткове число від -359 до 359. |
Приклад
коли запущено
[Turn to face the cardinal directions.]
повернути на курс (90) градусів
чекати (2) секунд
повернути на курс (180) градусів
чекати (2) секунд
повернути на курс (270) градусів
чекати (2) секунд
повернути на курс (0) градусів
чекати (2) секунд
зупинити керування#
Блок стеку зупинити рух зупиняє рух робота.
зупинити рух
Параметри |
Опис |
|---|---|
Цей блок не має параметрів. |
Приклад
коли запущено
[Stop driving after 4 seconds.]
їхати [вперед v]
чекати [4] секунд
зупинити рух
Налаштування#
встановити час очікування диска#
Блок стеку set drive timeout встановлює, скільки секунд робот намагатиметься завершити рух. Якщо робот не зможе завершити за цей час, він припинить спроби та перейде до наступного блоку в стеку. Це запобігає зависанню робота на русі.
встановити тайм-аут руху (1) секунд
Параметри |
Опис |
|---|---|
час |
Кількість секунд, протягом яких робот може спробувати завершити рух. Це може бути ціле число або десятковий дроб. |
Приклад
коли запущено
[Turn right after driving for 1 second.]
встановити тайм-аут руху (1) секунд
їхати [вперед v] на (1000) [мм v]
повернути [праворуч v] на (90) градусів
встановити заголовок диска#
Курс руху – це напрямок руху робота, що вимірюється в градусах. Блок стеку set drive heading змінює поточний курс руху робота на нове значення курсу.
Наприклад, якщо робот повернувся обличчям праворуч, встановлення курсу на 0 градусів робить це положення обличчям праворуч новим 0 градусами. Потім робот може повертатися в інші позиції на основі цього нового курсу.
встановити курс руху (0) градусів
Параметри |
Опис |
|---|---|
заголовок |
Значення курсу в градусах, яке потрібно встановити для робота. Це може бути ціле число або десяткове число від -359 до 359. |
Приклад
коли запущено
[Face the new 0 degree heading.]
встановити курс руху (90) градусів
повернути на курс (0) градусів
Цінності#
диск завершено#
Булевий блок drive is done повідомляє, чи завершив рух робота. Це можна використовувати для керування часом інших дій на основі руху робота.
Правда — Робот завершив рух.
Хибно — Робот все ще рухається.
Цей блок працює разом з такими блоками трансмісії: drive for, drive until, turn for та turn to heading.
<рух завершено?>
Параметри |
Опис |
|---|---|
Цей блок не має параметрів. |
Приклад
коли запущено
[Glow blue after a crash.]
їхати вперед до [зіткнення v]
назавжди
якщо <рух завершено?> тоді
засвітити [синій v]
інакше
засвітити [зелений v]
напрямок руху#
Курс руху – це напрямок, у якому рухається робот, що вимірюється в градусах. Блок репортера курс руху повідомляє поточний курс робота від 0 до 359 градусів.
Початковий курс робота становить 0 градусів.
(курс руху у градусах)
Параметри |
Опис |
|---|---|
Цей блок не має параметрів. |
Приклад
коли запущено
[Display the heading after turning.]
повернути [праворуч v] на (450) градусів
вивести (курс руху у градусах) ▶
Звук#
відтворити звук#
Блок відтворити звук відтворює один із вбудованих звуків робота.
відтворити звук [сигнал v]
Параметри |
Опис |
|---|---|
звук |
Один із вбудованих звуків, показаний нижче. |
Звукова назва |
Відтворити звук |
|---|---|
сигналити |
|
дверний дзвінок |
|
аварія |
|
випадковий |
Відтворює випадковий звук з 3 звуків вище. |
Приклад
коли запущено :: hat events
[Play the doorbell sound.]
відтворити звук [дзвінок v]
Світлодіодний#
сяйво#
Блок glow встановлює колір світлодіода.
засвітити [зелений v]
Параметри |
Опис |
|---|---|
колір |
Колір світлодіода:
|
Приклад
коли запущено :: hat events
[Blink the LED light forever.]
назавжди
засвітити [зелений v]
чекати [0.5] секунд
засвітити [вимк. v]
чекати [0.5] секунд
Дії#
акт#
Блок act використовується для того, щоб робот 123 міг поводитися сумно, весело або божевільно, виконуючи послідовність рухів, поворотів та звукових сигналів.
виконати дію [сум v]
Параметри |
Опис |
|---|---|
емоція |
Емоція, яку потрібно відтворити.
|
коли запущено :: hat events
[Act out a happy behavior.]
виконати дію [радість v]
Зондування#
Віртуальний робот 123 також має доступ до стандартних блоків сенсорних датчиків Мозок та Трансмісія.
Гірос#
Робот 123 використовує гіроскопічні датчики для виявлення раптових ударів, таких як удар об стіну або об’єкт.
виявлено аварію#
Булев блок detected crash повідомляє, чи виявив робот раптовий удар, наприклад, удар об стіну або об’єкт, достатньо сильний, щоб швидко змінити свій рух.
True — Виявлено збій.
Хибно — Збій не виявлено.
<виявлено зіткнення?>
Параметри |
Опис |
|---|---|
Цей блок не має параметрів. |
Приклад
коли запущено
[Back up after a crash.]
їхати [вперед v]
чекати до <виявлено зіткнення?>
їхати [назад v] на (200) [мм v]
Око#
око знайшло предмет#
Логічний блок око знайшло об’єкт повідомляє, чи виявило датчик ока об’єкт у межах досяжності.
Правда — Датчик ока виявляє об’єкт.
Хибно — Датчик ока не виявляє об’єкт.
<оком знайдено об'єкт?>
Параметри |
Опис |
|---|---|
Цей блок не має параметрів. |
Приклад
коли запущено
[Stop driving after detecting an object.]
встановити підсвітку ока [увімк. v]
їхати [вперед v]
чекати (0.1) секунд
чекати до <оком знайдено об'єкт?>
зупинити рух
око розпізнає колір#
Логічний блок eye detects color повідомляє, чи виявляє датчик ока заданий колір, на основі виявленого значення відтінку.
Правда – Датчик ока виявляє вказаний колір.
Хибно – Датчик ока не виявляє вказаний колір.
Щоб перевірити точне значення відтінку, виявлене датчиком ока, використовуйте блок репортера відтінок очей.
<оком виявлено [червоний v]?>
Параметри |
Опис |
|---|---|
колір |
Колір для виявлення:
|
Приклад
коли запущено
[Stop driving after detecting a green object.]
встановити підсвітку ока [увімк. v]
їхати [вперед v]
чекати (0.1) секунд
чекати до <оком виявлено [зелений v]?>
зупинити рух
відтінок очей#
Блок репортера відтінок очей повідомляє відтінок, виявлений датчиком ока, у вигляді числа від 0 до 359 градусів.
Відтінок – це спосіб опису кольору за допомогою чисел на колірному колі.
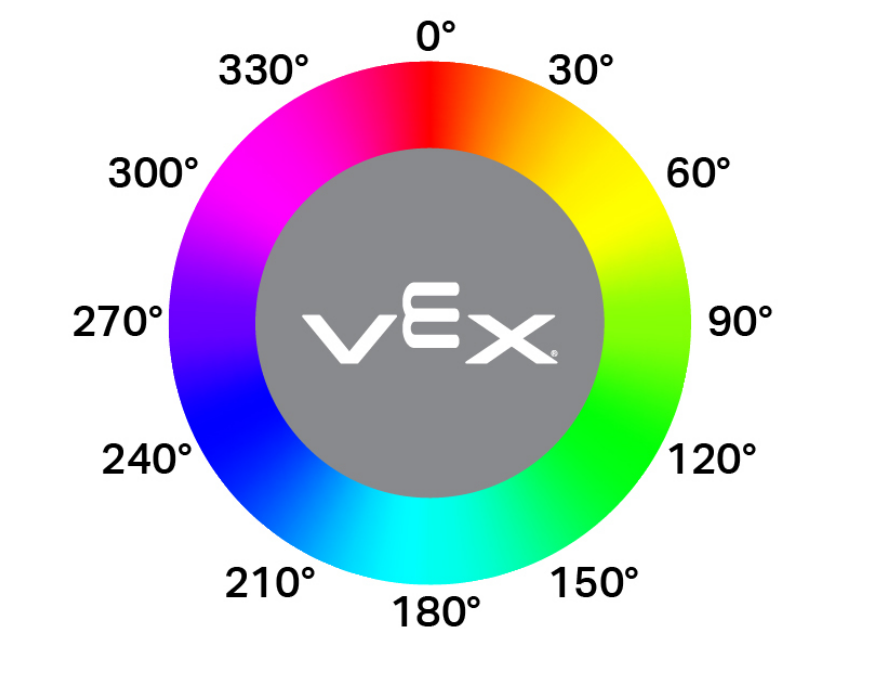
(відтінок ока у градусах)
Параметри |
Опис |
|---|---|
Цей блок не має параметрів. |
Приклад
коли запущено
[Display if an object is pink.]
назавжди
очистити всі рядки
якщо <[290] [math_less_than v] (відтінок ока у градусах) [math_less_than v] [350]> тоді
вивести [Pink!] ▶
чекати (0.1) секунд
інакше
вивести [Not pink!] ▶
чекати (0.1) секунд
яскравий об’єкт для ока#
Булевий блок яскравий об’єкт для ока повідомляє, чи є об’єкт, виявлений датчиком ока, яскравим.
Об’єкт вважається яскравим, коли він відбиває понад 70% яскравості назад до датчика ока.
Правда — Виявлений об’єкт відображає понад 70% яскравості.
Хибно — Виявлений об’єкт відображає 70% яскравості або менше.
Це можна використовувати перед перевіркою кольору, щоб переконатися, що об’єкт відбиває достатньо світла, щоб датчик ока міг надійно визначити колір.
<оком виявлено яскравий об'єкт?>
Параметри |
Опис |
|---|---|
Цей блок не має параметрів. |
Приклад
коли запущено
[Display whether a detected object is bright.]
встановити потужність підсвітки ока (100) %
їхати [вперед v]
чекати до <оком знайдено об'єкт?>
чекати (0.1) секунд
якщо <оком виявлено яскравий об'єкт?> тоді
вивести [Bright object!] ▶
інакше
вивести [Object not bright.] ▶
яскравість очей#
Блок репортера яскравості очей повідомляє, скільки світла відбивається назад до датчика ока, у відсотках від 0% до 100%.
Вищий відсоток означає, що більше світла відбивається назад до датчика ока. Нижчий відсоток означає, що менше світла відбивається назад.
(яскравість ока у %)
Параметри |
Опис |
|---|---|
Цей блок не має параметрів. |
Приклад
коли запущено
[Display whether a detected object is bright.]
встановити потужність підсвітки ока (100) %
їхати [вперед v]
чекати до <оком знайдено об'єкт?>
чекати (0.1) секунд
якщо <(яскравість ока у %) [math_less_than v] [70]> тоді
вивести [Object not bright.] ▶
інакше
вивести [Bright object!] ▶