
Robotspecifikus blokkok#
Bevezetés#
A 123-as robot hajtásláncot, LED-et, hangszórót, szemérzékelőt és giroszkópot tartalmaz.
Minden szabványos VEXcode VR blokk használható a 123 Játéktér Játszótéren.
Az alábbiakban felsoroljuk az összes elérhető robotspecifikus blokkot:
Hajtáslánc – Mozgasd és forgatd a robotot.
Műveletek
drive - A robotot előre vagy hátra mozgatja örökké.
drive until - Előre vagy hátra mozgatja a robotot, amíg tárgyat, ütközést vagy vonalat nem érzékel.
drive for - Előre vagy hátra mozgatja a robotot egy adott távolságon keresztül.
turn - Örökké balra vagy jobbra forgatja a robotot.
fordítsd el - Meghatározott fokkal balra vagy jobbra forgatja a robotot.
fordulj elöl - A robotot egy adott irányba fordítja -359 és 359 fok között. A robot a legrövidebb irányba fordul, hogy elérje a célirányt.
vezetés leállítása - Megállítja a robot mozgását.
Beállítások
set drive timeout - Beállítja, hogy a robot hány másodpercig próbálja meg befejezni a mozgást.
meghajtó irányának beállítása - A robot aktuális irányát egy új irányra módosítja.
Értékek
drive is done - Jelzi, hogy a robot befejezte-e a mozgást.
drive heading – A robot aktuális irányát jelzi 0 és 359 fok között.
Hang – Beépített hangok lejátszása a 123-as robot hangszóróján keresztül.
hang lejátszása - Lejátssza a robot egyik beépített hangeffektusát.
LED – A 123-as robot középső LED-jét vezérli.
világítás – Beállítja a LED fény színét.
Műveletek – Előre beállított viselkedések végrehajtására készteti a 123-as robotot.
act – Különböző érzelmeket fejez ki.
Érzékelés – Értékek olvasása a 123-as robot érzékelőiről.
Giroszkóp
észlelt ütközés — Jelenti, hogy a robot észlelt-e hirtelen ütközést.
Szem
a szem tárgyat talált – Jelzi, hogy a szemérzékelő érzékel-e tárgyat a hatótávolságon belül.
a szem színt érzékel – Jelzi, hogy a szemérzékelő érzékeli-e a megadott színt.
szemszín – Megjeleníti a szemérzékelő által érzékelt színárnyalatot.
szemfényes tárgy – Jelzi, hogy a detektált tárgy sok fényt ver-e vissza.
szem fényereje – A szemérzékelő által érzékelt fényerőt jelenti.
Hajtáslánc#
A 123-as robot kétkerék-meghajtással rendelkezik, amely lehetővé teszi a vezetést és a fordulást. A hajtáslánc blokkjai szabályozzák a robot mozgását.
A hajtáslánc kétféleképpen tudja mérni a távolságot: lépésekben és mm-ben (milliméterben). Egy lépés egy négyzet egy 123-as mezőn.
Műveletek#
hajtás#
A meghajtó veremblokk a robotot a végtelenségig előre vagy hátra mozgatja. A robot addig fog mozogni, amíg egy másik műveletet nem kap, például fordulást vagy megállást.
hajtás [előre v]
Paraméterek |
Leírás |
|---|---|
irány |
A robot mozgásiránya: előre vagy hátra. |
Példa
amikor elindul
[Drive for 2 seconds.]
hajtás [előre v]
várakozás (2) másodpercig
hajtás leállítása
vezetni, amíg#
A menetig veremblokk előre mozgatja a robotot, amíg a szemérzékelő tárgyat, ütközést vagy vonalat nem érzékel.
hajtás előre, amíg [objektum v]
Paraméterek |
Leírás |
|---|---|
állapot |
A robotot leállító feltétel:
|
Példa
amikor elindul
[Reverse after a crash.]
hajtás előre, amíg [ütközés v]
hajtás [hátra v] irányba (1) [lépés v] értékkel
hajtani#
A meghajtás veremblokk a robotot egy adott távolságra előre vagy hátra mozgatja. A projekt megvárja, amíg a robot befejezi a mozgást, mielőtt a verem következő blokkja futna.
hajtás [előre v] irányba (1) [lépés v] értékkel
Paraméterek |
Leírás |
|---|---|
irány |
A robot mozgásiránya: előre vagy hátra. |
távolság |
A robot által megtett távolság. Ez lehet egész vagy tizedes tört. |
egység |
A távolság mértékegysége: lépések vagy mm. |
Példa
amikor elindul
[Drive back and forth.]
hajtás [előre v] irányba (3) [lépés v] értékkel
hajtás [hátra v] irányba (3) [lépés v] értékkel
fordulat#
A fordulás veremblokk a robotot örökre balra vagy jobbra forgatja. A robot addig fog forogni, amíg egy másik műveletet nem kap, például vezetést vagy megállást.
fordulás [jobbra v]
Paraméterek |
Leírás |
|---|---|
irány |
A robot fordulási iránya: balra vagy jobbra. |
Példa
amikor elindul
[Turn for 2 seconds.]
fordulás [jobbra v]
várakozás (2) másodpercig
hajtás leállítása
fordulj#
A fordulatszám veremblokk a robotot egy adott fokszámmal balra vagy jobbra forgatja. A fordulat a robot aktuális pozíciójához viszonyítva történik. A projekt megvárja, amíg a robot befejezi a fordulást, mielőtt a veremben lévő következő blokk futtatásra kerülne.
fordulás [jobbra v] irányba (90) fokkal
Paraméterek |
Leírás |
|---|---|
irány |
A robot fordulási iránya: balra vagy jobbra. |
szög |
A robot által elfordult fokok száma. Ez lehet egész vagy tizedes tört. |
Példa
amikor elindul
[Turn left, then turn around to the right.]
fordulás [balra v] irányba (90) fokkal
fordulás [jobbra v] irányba (180) fokkal
forduljon a címsorhoz#
Az irány a robot által mutatott irány, fokban mérve. A fordulj irányba veremblokk a robotot egy adott irányba fordítja -359 és 359 fok között. A robot a legrövidebb irányba fordul, hogy elérje a célirányt.
A robot kezdő iránya 0 fok.
fordulás (90) fokos irányba
Paraméterek |
Leírás |
|---|---|
cím |
Az irány, amellyel a robotnak néznie kell, fokban megadva. Ez lehet egész szám vagy decimális tört -359 és 359 között. |
Példa
amikor elindul
[Turn to face the cardinal directions.]
fordulás (90) fokos irányba
várakozás (2) másodpercig
fordulás (180) fokos irányba
várakozás (2) másodpercig
fordulás (270) fokos irányba
várakozás (2) másodpercig
fordulás (0) fokos irányba
várakozás (2) másodpercig
ne vezess#
A vezetés leállítása veremblokk leállítja a robot mozgását.
hajtás leállítása
Paraméterek |
Leírás |
|---|---|
Ennek a blokknak nincsenek paraméterei. |
Példa
amikor elindul
[Stop driving after 4 seconds.]
hajtás [előre v]
várakozás [4] másodpercig
hajtás leállítása
Beállítások#
meghajtó időtúllépésének beállítása#
A meghajtási időtúllépés beállítása blokkverem azt állítja be, hogy a robot hány másodpercig próbáljon meg befejezni egy mozgást. Ha a robot nem tudja befejezni ennyi idő alatt, akkor leállítja a próbálkozást, és továbblép a verem következő blokkjára. Ez megakadályozza, hogy a robot elakadjon egy mozgásnál.
hajtási időkorlát beállítása (1) másodpercre
Paraméterek |
Leírás |
|---|---|
idő |
Az az időtartam másodpercben, amíg a robot megpróbálhat befejezni egy mozgást. Ez lehet egész szám vagy tizedes tört. |
Példa
amikor elindul
[Turn right after driving for 1 second.]
hajtási időkorlát beállítása (1) másodpercre
hajtás [előre v] irányba (1000) [mm v] értékkel
fordulás [jobbra v] irányba (90) fokkal
vezetési irány beállítása#
A haladási irány a robot fordulási iránya, fokban mérve. A meghajtási irány beállítása veremblokk a robot aktuális haladási irányát egy új haladási értékre módosítja.
Például, ha a robot jobbra fordult, és a haladási irány 0 fokra állítása a jobbra néző pozíciót teszi az új 0 fokossá. Ezután a robot az új irány alapján más pozíciókba fordulhat.
hajtás irányának beállítása (0) fokra
Paraméterek |
Leírás |
|---|---|
cím |
A robothoz beállítandó irányérték fokban. Ez lehet egész szám vagy decimális tört -359 és 359 között. |
Példa
amikor elindul
[Face the new 0 degree heading.]
hajtás irányának beállítása (90) fokra
fordulás (0) fokos irányba
Értékek#
a vezetés véget ért#
A meghajtás befejeződött logikai blokk jelzi, hogy a robot befejezte-e a mozgást. Ez felhasználható más viselkedések időzítésének vezérlésére a robot mozgása alapján.
Igaz — A robot befejezte a mozgást.
Hamis — A robot még mindig mozog.
Ez a blokk a következő Drivetrain blokkokkal működik együtt: drive for, drive until, turn for, és turn to heading.
<hajtás kész?>
Paraméterek |
Leírás |
|---|---|
Ennek a blokknak nincsenek paraméterei. |
Példa
amikor elindul
[Glow blue after a crash.]
hajtás előre, amíg [ütközés v]
örökre
ha <hajtás kész?> akkor
fénylik [kék v]
különben
fénylik [zöld v]
vezetési irány#
A haladási irány a robot fordulási iránya, fokban mérve. A hajtási irány riporterblokk a robot aktuális haladási irányát jelenti 0 és 359 fok között.
A robot kezdő iránya 0 fok.
(hajtás iránya fokban)
Paraméterek |
Leírás |
|---|---|
Ennek a blokknak nincsenek paraméterei. |
Példa
amikor elindul
[Display the heading after turning.]
fordulás [jobbra v] irányba (450) fokkal
(hajtás iránya fokban) nyomtatása ▶
Hang#
hang lejátszása#
A hang lejátszása blokk a robot egyik beépített hangját játssza le.
[dudálás v] hang lejátszása
Paraméterek |
Leírás |
|---|---|
hang |
Az egyik beépített hang látható az alábbiakban. |
Hang neve |
Hang lejátszása |
|---|---|
dudál |
|
csengő |
|
összeomlás |
|
véletlen |
A fenti 3 hang közül véletlenszerűen lejátszott hangot. |
Példa
amikor elindul :: hat events
[Play the doorbell sound.]
[csengő v] hang lejátszása
LED#
izzás#
A világító blokk állítja be a LED fény színét.
fénylik [zöld v]
Paraméterek |
Leírás |
|---|---|
szín |
A LED színének beállítása:
|
Példa
amikor elindul :: hat events
[Blink the LED light forever.]
örökre
fénylik [zöld v]
várakozás [0.5] másodpercig
fénylik [ki v]
várakozás [0.5] másodpercig
Műveletek#
törvény#
Az cselekvés blokkal szomorúságot, boldogságot vagy őrültséget lehet megjátszani azáltal, hogy a 123-as robot végrehajt egy vezetési, fordulási és hangviselkedési sorozatot.
viselkedés: [szomorú v]
Paraméterek |
Leírás |
|---|---|
érzelem |
Az érzelem, amit el kell játszani.
|
amikor elindul :: hat events
[Act out a happy behavior.]
viselkedés: [boldog v]
Érzékelés#
A virtuális 123-as robot hozzáfér a standard Agy és Hajtás érzékelőblokkokhoz is.
Giroszkóp#
A 123-as robot giroszkóppal érzékeli a hirtelen becsapódásokat, például a falnak vagy tárgynak ütközést.
észlelt összeomlás#
Az észlelt ütközés logikai blokkja azt jelzi, hogy a robot érzékelt-e hirtelen becsapódást, például olyan erős ütést egy falnak vagy tárgynak, hogy gyorsan megváltoztassa a mozgását.
Igaz — Összeomlást észleltünk.
Hamis — Nem észlelhető összeomlás.
<ütközés észlelve?>
Paraméterek |
Leírás |
|---|---|
Ennek a blokknak nincsenek paraméterei. |
Példa
amikor elindul
[Back up after a crash.]
hajtás [előre v]
várakozás amíg <ütközés észlelve?>
hajtás [hátra v] irányba (200) [mm v] értékkel
Szem#
szem talált egy tárgyat#
A a szem tárgyat talált logikai blokk jelzi, hogy a szemérzékelő érzékel-e tárgyat a hatótávolságon belül.
Igaz – A szemérzékelő tárgyat érzékel.
Hamis — A szemérzékelő nem érzékel tárgyat.
<szem talált objektumot?>
Paraméterek |
Leírás |
|---|---|
Ennek a blokknak nincsenek paraméterei. |
Példa
amikor elindul
[Stop driving after detecting an object.]
szem fény beállítása [be v]
hajtás [előre v]
várakozás (0.1) másodpercig
várakozás amíg <szem talált objektumot?>
hajtás leállítása
a szem érzékeli a színeket#
A szem érzékeli a színt logikai blokk jelzi, hogy a szemérzékelő érzékeli-e a megadott színt a detektált színárnyalat értéke alapján.
Igaz – A szemérzékelő érzékeli a megadott színt.
Hamis – A szemérzékelő nem érzékeli a megadott színt.
A Szemérzékelő által érzékelt pontos színárnyalat-érték ellenőrzéséhez használja a szem színárnyalat riporterblokkot.
<szem észleli [piros v]?>
Paraméterek |
Leírás |
|---|---|
szín |
Az érzékelendő szín:
|
Példa
amikor elindul
[Stop driving after detecting a green object.]
szem fény beállítása [be v]
hajtás [előre v]
várakozás (0.1) másodpercig
várakozás amíg <szem észleli [zöld v]?>
hajtás leállítása
szemszín#
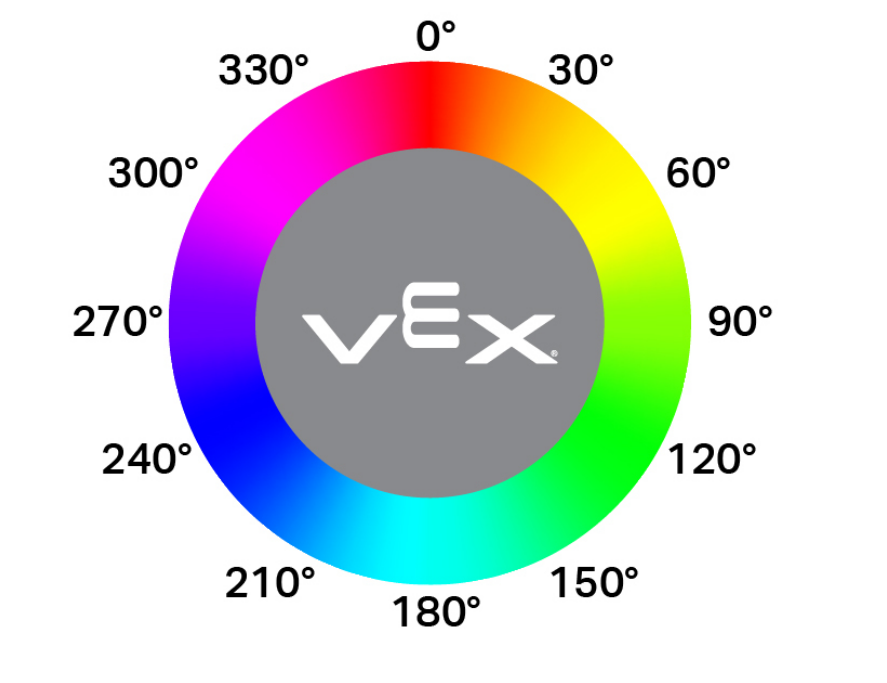
A szemszín-érték riporterblokk a szemérzékelő által érzékelt színárnyalatot 0 és 359 fok közötti számként jelenti.
A színárnyalat a színek leírásának egy módja, számok segítségével, egy színkör körül.
(szem árnyalata fokban)
Paraméterek |
Leírás |
|---|---|
Ennek a blokknak nincsenek paraméterei. |
Példa
amikor elindul
[Display if an object is pink.]
örökre
összes sor törlése
ha <[290] [math_less_than v] (szem árnyalata fokban) [math_less_than v] [350]> akkor
[Pink!] nyomtatása ▶
várakozás (0.1) másodpercig
különben
[Not pink!] nyomtatása ▶
várakozás (0.1) másodpercig
szem fényes tárgy#
A szemfényes objektum logikai blokkja jelzi, hogy a szemérzékelő által érzékelt objektum fényes-e.
Egy tárgy akkor tekinthető fényesnek, ha a fényerejének több mint 70%-át visszaveri a szemérzékelőre.
Igaz — Az érzékelt objektum a fényerejének több mint 70%-át veri vissza.
Hamis — Az érzékelt objektum legfeljebb 70%-os fényerővel veri vissza.
Ez használható egy szín ellenőrzése előtt, hogy megbizonyosodjon arról, hogy a tárgy elegendő fényt ver vissza ahhoz, hogy a Szemérzékelő megbízhatóan érzékelje a színt.
<szem fényes objektumot lát?>
Paraméterek |
Leírás |
|---|---|
Ennek a blokknak nincsenek paraméterei. |
Példa
amikor elindul
[Display whether a detected object is bright.]
szem fény teljesítményének beállítása (100) %
hajtás [előre v]
várakozás amíg <szem talált objektumot?>
várakozás (0.1) másodpercig
ha <szem fényes objektumot lát?> akkor
[Bright object!] nyomtatása ▶
különben
[Object not bright.] nyomtatása ▶
szemfényesség#
A szemfényesség riporterblokk 0% és 100% közötti százalékos értéket ad arról, hogy mennyi fény verődik vissza a szemérzékelőre.
A magasabb százalékos érték azt jelenti, hogy több fény verődik vissza a szemérzékelőre. Az alacsonyabb százalékos érték azt jelenti, hogy kevesebb fény verődik vissza.
(szem fényereje %-ban)
Paraméterek |
Leírás |
|---|---|
Ennek a blokknak nincsenek paraméterei. |
Példa
amikor elindul
[Display whether a detected object is bright.]
szem fény teljesítményének beállítása (100) %
hajtás [előre v]
várakozás amíg <szem talált objektumot?>
várakozás (0.1) másodpercig
ha <(szem fényereje %-ban) [math_less_than v] [70]> akkor
[Object not bright.] nyomtatása ▶
különben
[Bright object!] nyomtatása ▶