
Blok Khusus Robot#
Perkenalan#
Robot 123 mencakup sistem penggerak, LED, speaker, sensor mata, dan sensor giroskop.
Semua Blok VR VEXcode standar tersedia untuk digunakan di 123 Playspace Playground.
Berikut adalah daftar semua Blok khusus Robot yang tersedia:
Sistem Penggerak - Menggerakkan dan membelokkan robot.
Tindakan
drive - Menggerakkan robot maju atau mundur selamanya.
bergerak sampai - Menggerakkan robot maju atau mundur sampai mendeteksi objek, tabrakan, atau garis.
drive for - Menggerakkan robot maju atau mundur sejauh jarak tertentu.
turn - Memutar robot ke kiri atau ke kanan selamanya.
putar untuk - Memutar robot ke kiri atau ke kanan sejumlah derajat tertentu.
putar ke arah - Memutar robot untuk menghadap arah tertentu dari -359 hingga 359 derajat. Robot akan berbelok ke arah terpendek untuk mencapai arah target.
berhenti mengemudi - Menghentikan pergerakan robot.
Pengaturan
atur batas waktu penggerak - Mengatur berapa detik robot akan mencoba menyelesaikan suatu gerakan.
atur arah penggerak - Mengubah arah robot saat ini ke arah baru.
Nilai-nilai
pergerakan selesai - Melaporkan apakah robot telah selesai bergerak.
arah penggerak - Melaporkan arah penggerak robot saat ini dari 0 hingga 359 derajat.
Suara - Putar suara bawaan melalui speaker Robot 123.
putar suara - Memainkan salah satu efek suara bawaan robot.
LED - Mengontrol LED tengah Robot 123.
glow - Mengatur warna lampu LED.
Aksi - Membuat Robot 123 melakukan perilaku yang telah ditentukan sebelumnya.
act - Memperagakan berbagai emosi.
Penginderaan - Membaca nilai dari sensor Robot 123.
Gyro
terdeteksi tabrakan — Melaporkan apakah robot telah mendeteksi benturan tiba-tiba.
Mata
mata menemukan objek – Melaporkan apakah Sensor Mata mendeteksi objek dalam jangkauan atau tidak.
mata mendeteksi warna – Melaporkan apakah Sensor Mata mendeteksi warna tertentu.
warna mata – Melaporkan warna yang terdeteksi oleh Sensor Mata.
objek terang mata – Melaporkan apakah objek yang terdeteksi memantulkan banyak cahaya.
kecerahan mata – Melaporkan kecerahan yang terdeteksi oleh Sensor Mata.
Sistem penggerak#
Robot 123 memiliki sistem penggerak dua roda yang memungkinkannya untuk bergerak dan berbelok. Sistem penggerak tersebut membatasi kendali pergerakan robot.
Sistem penggerak dapat mengukur jarak dengan dua cara: langkah dan mm (milimeter). Satu langkah sama dengan satu kotak pada 123 Field.
Tindakan#
menyetir#
Blok tumpukan drive menggerakkan robot maju atau mundur tanpa henti. Robot akan terus bergerak hingga diberi tindakan lain, seperti berbelok atau berhenti.
kendarai [maju v]
Parameter |
Keterangan |
|---|---|
arah |
Arah pergerakan robot: maju atau mundur. |
Contoh
saat dimulai
[Drive for 2 seconds.]
kendarai [maju v]
tunggu (2) detik
hentikan mengemudi
berkendara sampai#
Blok tumpukan drive until menggerakkan robot maju hingga Sensor Mata mendeteksi suatu objek, tabrakan, atau garis.
berkendara maju hingga [objek v]
Parameter |
Keterangan |
|---|---|
kondisi |
Kondisi yang menghentikan robot:
|
Contoh
saat dimulai
[Reverse after a crash.]
berkendara maju hingga [tabrakan v]
kendarai [mundur v] sejauh (1) [langkah v]
dorongan untuk#
Blok drive for stack menggerakkan robot maju atau mundur sejauh jarak tertentu. Proyek akan menunggu hingga robot selesai bergerak sebelum blok berikutnya dalam stack dijalankan.
kendarai [maju v] sejauh (1) [langkah v]
Parameter |
Keterangan |
|---|---|
arah |
Arah pergerakan robot: maju atau mundur. |
jarak |
Jarak yang ditempuh robot. Ini bisa berupa bilangan bulat atau desimal. |
satuan |
Satuan jarak: langkah atau mm. |
Contoh
saat dimulai
[Drive back and forth.]
kendarai [maju v] sejauh (3) [langkah v]
kendarai [mundur v] sejauh (3) [langkah v]
berbelok#
Blok tumpukan turn akan memutar robot ke kiri atau ke kanan selamanya. Robot akan terus berputar hingga diberi tindakan lain, seperti mengemudi atau berhenti.
belok [kanan v]
Parameter |
Keterangan |
|---|---|
arah |
Arah putaran robot: kiri atau kanan. |
Contoh
saat dimulai
[Turn for 2 seconds.]
belok [kanan v]
tunggu (2) detik
hentikan mengemudi
berbalik untuk#
Blok tumpukan turn for membelokkan robot ke kiri atau ke kanan sejumlah derajat tertentu. Belokan tersebut relatif terhadap posisi robot saat ini. Proyek akan menunggu hingga robot selesai berbelok sebelum blok berikutnya dalam tumpukan dijalankan.
belok [kanan v] sejauh (90) derajat
Parameter |
Keterangan |
|---|---|
arah |
Arah putaran robot: kiri atau kanan. |
sudut |
Jumlah derajat putaran robot. Ini bisa berupa bilangan bulat atau desimal. |
Contoh
saat dimulai
[Turn left, then turn around to the right.]
belok [kiri v] sejauh (90) derajat
belok [kanan v] sejauh (180) derajat
beralih ke judul#
Arah haluan adalah arah yang dihadapi robot, diukur dalam derajat. Blok tumpukan turn to heading memutar robot untuk menghadap arah haluan tertentu dari -359 hingga 359 derajat. Robot akan berbelok melalui arah terpendek untuk mencapai arah haluan target.
Arah awal pergerakan robot adalah 0 derajat.
belok ke arah (90) derajat
Parameter |
Keterangan |
|---|---|
menuju |
Arah yang harus dihadapi robot, dalam derajat. Ini bisa berupa bilangan bulat atau desimal dari -359 hingga 359. |
Contoh
saat dimulai
[Turn to face the cardinal directions.]
belok ke arah (90) derajat
tunggu (2) detik
belok ke arah (180) derajat
tunggu (2) detik
belok ke arah (270) derajat
tunggu (2) detik
belok ke arah (0) derajat
tunggu (2) detik
berhenti mengemudi#
Blok tumpukan berhenti mengemudi menghentikan pergerakan robot.
hentikan mengemudi
Parameter |
Keterangan |
|---|---|
Blok ini tidak memiliki parameter. |
Contoh
saat dimulai
[Stop driving after 4 seconds.]
kendarai [maju v]
tunggu [4] detik
hentikan mengemudi
Pengaturan#
atur batas waktu drive#
Blok tumpukan set drive timeout mengatur berapa detik robot akan mencoba menyelesaikan suatu gerakan. Jika robot tidak dapat menyelesaikannya dalam waktu tersebut, robot akan berhenti mencoba dan melanjutkan ke blok berikutnya dalam tumpukan. Ini mencegah robot terjebak pada suatu gerakan.
atur batas waktu kendarai ke (1) detik
Parameter |
Keterangan |
|---|---|
waktu |
Jumlah detik yang dapat dicoba robot untuk menyelesaikan suatu gerakan. Ini bisa berupa bilangan bulat atau desimal. |
Contoh
saat dimulai
[Turn right after driving for 1 second.]
atur batas waktu kendarai ke (1) detik
kendarai [maju v] sejauh (1000) [mm v]
belok [kanan v] sejauh (90) derajat
atur arah berkendara#
Heading adalah arah yang dihadapi robot, diukur dalam derajat. Blok tumpukan set drive heading mengubah heading robot saat ini ke nilai heading baru.
Sebagai contoh, jika robot telah berputar menghadap ke kanan, mengatur arah menjadi 0 derajat akan menjadikan posisi menghadap ke kanan tersebut sebagai 0 derajat yang baru. Kemudian robot dapat berputar ke posisi lain berdasarkan arah yang baru tersebut.
atur arah kendarai ke (0) derajat
Parameter |
Keterangan |
|---|---|
menuju |
Nilai haluan, dalam derajat, yang akan diatur untuk robot. Nilai ini dapat berupa bilangan bulat atau desimal dari -359 hingga 359. |
Contoh
saat dimulai
[Face the new 0 degree heading.]
atur arah kendarai ke (90) derajat
belok ke arah (0) derajat
Nilai-nilai#
perjalanan selesai#
Blok Boolean drive is done melaporkan apakah robot telah selesai bergerak. Ini dapat digunakan untuk mengontrol waktu perilaku lain berdasarkan pergerakan robot.
Benar — Robot telah selesai bergerak.
Salah — Robot itu masih bergerak.
Blok ini bekerja bersama dengan blok Drivetrain berikut: berkendara untuk, berkendara sampai, berbelok untuk, dan berbelok ke arah.
<kendarai selesai?>
Parameter |
Keterangan |
|---|---|
Blok ini tidak memiliki parameter. |
Contoh
saat dimulai
[Glow blue after a crash.]
berkendara maju hingga [tabrakan v]
selamanya
jika <kendarai selesai?> maka
bercahaya [biru v]
lainnya
bercahaya [hijau v]
arah berkendara#
Heading adalah arah yang dihadapi robot, diukur dalam derajat. Blok pelapor drive heading melaporkan heading robot saat ini dari 0 hingga 359 derajat.
Arah awal pergerakan robot adalah 0 derajat.
(arah kendarai dalam derajat)
Parameter |
Keterangan |
|---|---|
Blok ini tidak memiliki parameter. |
Contoh
saat dimulai
[Display the heading after turning.]
belok [kanan v] sejauh (450) derajat
cetak (arah kendarai dalam derajat) ▶
Suara#
putar suara#
Blok putar suara akan memutar salah satu suara bawaan robot.
putar suara [klakson v]
Parameter |
Keterangan |
|---|---|
suara |
Salah satu suara bawaan yang ditampilkan di bawah ini. |
Nama Suara |
Putar Suara |
|---|---|
membunyikan |
|
bel pintu |
|
menabrak |
|
acak |
Memainkan suara secara acak dari 3 suara di atas. |
Contoh
saat dimulai :: hat events
[Play the doorbell sound.]
putar suara [bel pintu v]
DIPIMPIN#
binar#
Blok glow mengatur warna lampu LED.
bercahaya [hijau v]
Parameter |
Keterangan |
|---|---|
warna |
Warna yang akan diatur untuk LED:
|
Contoh
saat dimulai :: hat events
[Blink the LED light forever.]
selamanya
bercahaya [hijau v]
tunggu [0.5] detik
bercahaya [mati v]
tunggu [0.5] detik
Tindakan#
bertindak#
Blok act digunakan untuk berakting sedih, gembira, atau gila dengan membuat Robot 123 melakukan serangkaian perilaku mengemudi, berbelok, dan mengeluarkan suara.
bertingkah [sedih v]
Parameter |
Keterangan |
|---|---|
emosi |
Emosi yang akan diperagakan.
|
saat dimulai :: hat events
[Act out a happy behavior.]
bertingkah [senang v]
Penginderaan#
Robot virtual 123 juga memiliki akses ke blok Sensor Otak dan Penggerak standar.
Giroskop#
Robot 123 menggunakan sensor giroskop untuk mendeteksi benturan tiba-tiba, seperti menabrak dinding atau benda.
Terdeteksi kerusakan#
Blok Boolean detected crash melaporkan apakah robot telah mendeteksi benturan mendadak, seperti menabrak dinding atau objek dengan cukup keras sehingga mengubah gerakannya dengan cepat.
Benar — Sebuah kerusakan telah terdeteksi.
Salah — Tidak ada kerusakan yang terdeteksi.
<tabrakan terdeteksi?>
Parameter |
Keterangan |
|---|---|
Blok ini tidak memiliki parameter. |
Contoh
saat dimulai
[Back up after a crash.]
kendarai [maju v]
tunggu sampai <tabrakan terdeteksi?>
kendarai [mundur v] sejauh (200) [mm v]
Mata#
mata menemukan sebuah objek#
Blok Boolean mata menemukan objek melaporkan apakah Sensor Mata mendeteksi objek dalam jangkauan atau tidak.
Benar — Sensor Mata mendeteksi sebuah objek.
Salah — Sensor Mata tidak mendeteksi objek.
<mata menemukan objek?>
Parameter |
Keterangan |
|---|---|
Blok ini tidak memiliki parameter. |
Contoh
saat dimulai
[Stop driving after detecting an object.]
atur cahaya mata [nyala v]
kendarai [maju v]
tunggu (0.1) detik
tunggu sampai <mata menemukan objek?>
hentikan mengemudi
mata mendeteksi warna#
Blok Boolean mata mendeteksi warna melaporkan apakah Sensor Mata mendeteksi warna tertentu, berdasarkan nilai hue yang terdeteksi.
Benar – Sensor mata mendeteksi warna yang ditentukan.
Salah – Sensor mata tidak mendeteksi warna yang ditentukan.
Untuk memeriksa nilai hue yang tepat yang terdeteksi oleh Sensor Mata, gunakan blok pelapor eye hue.
<mata mendeteksi [merah v]?>
Parameter |
Keterangan |
|---|---|
warna |
Warna yang akan dideteksi:
|
Contoh
saat dimulai
[Stop driving after detecting a green object.]
atur cahaya mata [nyala v]
kendarai [maju v]
tunggu (0.1) detik
tunggu sampai <mata mendeteksi [hijau v]?>
hentikan mengemudi
warna mata#
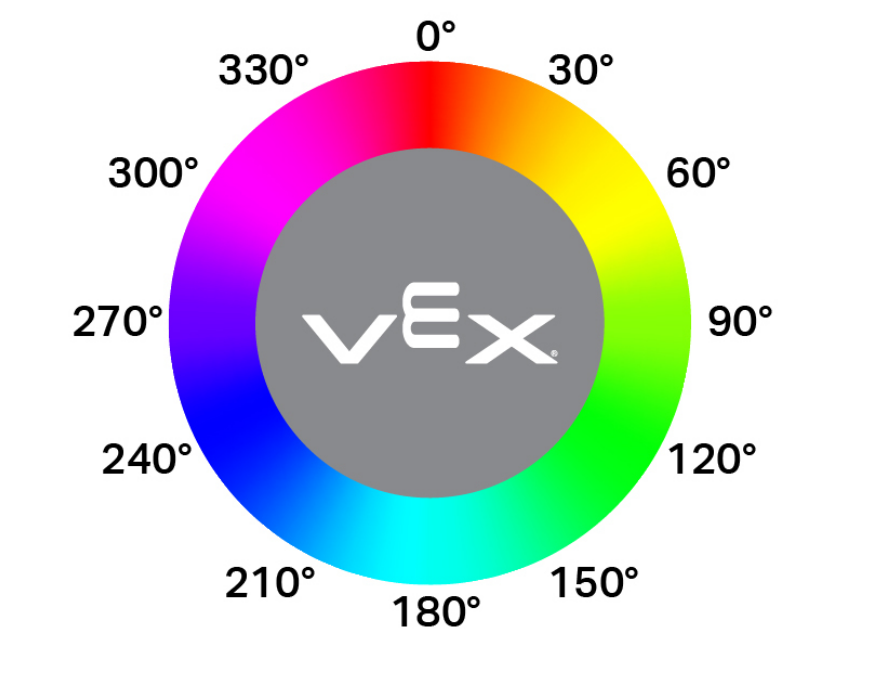
Blok pelapor warna mata melaporkan warna yang terdeteksi oleh Sensor Mata sebagai angka dari 0 hingga 359 derajat.
Hue adalah cara untuk mendeskripsikan warna menggunakan angka-angka di sekitar roda warna.
(hue mata dalam derajat)
Parameter |
Keterangan |
|---|---|
Blok ini tidak memiliki parameter. |
Contoh
saat dimulai
[Display if an object is pink.]
selamanya
bersihkan semua baris
jika <[290] [math_less_than v] (hue mata dalam derajat) [math_less_than v] [350]> maka
cetak [Pink!] ▶
tunggu (0.1) detik
lainnya
cetak [Not pink!] ▶
tunggu (0.1) detik
objek terang mata#
Blok Boolean eye bright object melaporkan apakah objek yang terdeteksi oleh Sensor Mata itu terang.
Suatu objek dianggap terang ketika memantulkan lebih dari 70% kecerahan kembali ke Sensor Mata.
Benar — Objek yang terdeteksi memantulkan lebih dari 70% kecerahan.
Salah — Objek yang terdeteksi memantulkan kecerahan 70% atau kurang.
Ini dapat digunakan sebelum memeriksa warna untuk memastikan objek tersebut memantulkan cahaya yang cukup agar Sensor Mata dapat mendeteksi warna dengan andal.
<mata mendeteksi objek terang?>
Parameter |
Keterangan |
|---|---|
Blok ini tidak memiliki parameter. |
Contoh
saat dimulai
[Display whether a detected object is bright.]
atur daya cahaya mata ke (100) %
kendarai [maju v]
tunggu sampai <mata menemukan objek?>
tunggu (0.1) detik
jika <mata mendeteksi objek terang?> maka
cetak [Bright object!] ▶
lainnya
cetak [Object not bright.] ▶
kecerahan mata#
Blok pelapor kecerahan mata melaporkan seberapa banyak cahaya yang dipantulkan kembali ke Sensor Mata, sebagai persentase dari 0% hingga 100%.
Persentase yang lebih tinggi berarti lebih banyak cahaya yang dipantulkan kembali ke Sensor Mata. Persentase yang lebih rendah berarti lebih sedikit cahaya yang dipantulkan kembali.
(kecerahan mata dalam %)
Parameter |
Keterangan |
|---|---|
Blok ini tidak memiliki parameter. |
Contoh
saat dimulai
[Display whether a detected object is bright.]
atur daya cahaya mata ke (100) %
kendarai [maju v]
tunggu sampai <mata menemukan objek?>
tunggu (0.1) detik
jika <(kecerahan mata dalam %) [math_less_than v] [70]> maka
cetak [Object not bright.] ▶
lainnya
cetak [Bright object!] ▶