
Блоки, специфичные для робота#
Введение#
Робот 123 включает в себя привод, светодиод, динамик, датчик движения глаз и гироскопический датчик.
Все стандартные блоки VEXcode VR доступны для использования в игровой зоне 123 Playspace.
Ниже приведён список всех доступных блоков, разработанных специально для роботов:
Трансмиссия - Перемещение и поворот робота.
Действия
drive - Двигает робота вперед или назад бесконечно.
двигаться до - Перемещает робота вперед или назад до тех пор, пока он не обнаружит объект, столкновение или линию.
движение на - Перемещает робота вперед или назад на определенное расстояние.
поворот - Поворачивает робота влево или вправо навсегда.
поворот на - Поворачивает робота влево или вправо на определенное количество градусов.
поворот на заданный курс - Поворачивает робота на заданный курс от -359 до 359 градусов. Робот повернется по кратчайшему направлению, чтобы достичь целевого курса.
остановить движение - Останавливает движение робота.
Настройки
установить тайм-аут движения - Задает, сколько секунд робот будет пытаться завершить движение.
установить направление движения - Изменяет текущее направление движения робота на новое.
Ценности
движение завершено - Сообщает, завершил ли робот движение.
направление движения - Сообщает текущее направление движения робота от 0 до 359 градусов.
Звук — Воспроизводите встроенные звуки через динамик робота 123.
воспроизвести звук - Воспроизводит один из встроенных звуковых эффектов робота.
LED - Управление центральным светодиодом робота 123.
glow - Задает цвет светодиодной подсветки.
Действия - Заставьте робота 123 выполнять заданные действия.
act - Выражает различные эмоции.
Считывание показаний датчиков — считывание значений с датчиков робота 123.
Гироскоп
обнаружено столкновение — Сообщает, обнаружил ли робот внезапное столкновение.
Глаз
глаз обнаружил объект – Сообщает, обнаружил ли датчик глаза объект в пределах досягаемости.
глаз обнаруживает цвет – Сообщает, обнаруживает ли датчик глаза указанный цвет.
оттенок глаза – Сообщает оттенок, обнаруженный датчиком глаза.
яркий объект для глаз – Сообщает, отражает ли обнаруженный объект много света.
яркость глаза – Отображает яркость, обнаруженную датчиком глаза.
Трансмиссия#
Робот 123 имеет двухколесную трансмиссию, которая позволяет ему двигаться и поворачивать. Блоки трансмиссии управляют движением робота.
Система привода может измерять расстояние двумя способами: шагами и мм (миллиметрами). Один шаг — это один квадрат на 123-дюймовом поле.
Действия#
водить машину#
Блок привода перемещает робота вперед или назад бесконечно. Робот будет продолжать движение, пока ему не будет дано другое действие, например, поворот или остановка.
движение [вперёд v]
Параметры |
Описание |
|---|---|
направление |
Направление движения робота: вперед или назад. |
Пример
при запуске
[Drive for 2 seconds.]
движение [вперёд v]
ждать (2) секунд
остановить движение
ехать до#
Блок движение до перемещения робота вперед до тех пор, пока датчик движения не обнаружит объект, столкновение или линию.
движение вперёд до [объект v]
Параметры |
Описание |
|---|---|
состояние |
Условия, останавливающие робота:
|
Пример
при запуске
[Reverse after a crash.]
движение вперёд до [столкновение v]
движение [назад v] на (1) [шаги v]
стремление к#
Блок drive for перемещает робота вперед или назад на определенное расстояние. Проект будет ждать, пока робот не завершит движение, прежде чем запустится следующий блок в стеке.
движение [вперёд v] на (1) [шаги v]
Параметры |
Описание |
|---|---|
направление |
Направление движения робота: вперед или назад. |
расстояние |
Расстояние, которое проезжает робот. Это может быть целое число или десятичная дробь. |
единица |
Единица измерения расстояния: шаги или мм. |
Пример
при запуске
[Drive back and forth.]
движение [вперёд v] на (3) [шаги v]
движение [назад v] на (3) [шаги v]
повернуть#
Блок turn бесконечно поворачивает робота влево или вправо. Робот будет продолжать поворачиваться, пока ему не будет дано другое действие, например, движение или остановка.
поворот [вправо v]
Параметры |
Описание |
|---|---|
направление |
Направление поворота робота: влево или вправо. |
Пример
при запуске
[Turn for 2 seconds.]
поворот [вправо v]
ждать (2) секунд
остановить движение
поворот для#
Блок turn for поворачивает робота влево или вправо на определенное количество градусов. Поворот осуществляется относительно текущего положения робота. Проект будет ждать, пока робот не завершит поворот, прежде чем запустится следующий блок в стеке.
поворот [вправо v] на (90) °
Параметры |
Описание |
|---|---|
направление |
Направление поворота робота: влево или вправо. |
угол |
Количество градусов, на которое поворачивается робот. Это может быть целое число или десятичная дробь. |
Пример
при запуске
[Turn left, then turn around to the right.]
поворот [влево v] на (90) °
поворот [вправо v] на (180) °
перейти к заголовку#
Направление движения — это направление, в котором смотрит робот, измеряемое в градусах. Блок поворота по заданному направлению поворачивает робота в направлении от -359 до 359 градусов. Робот повернется по кратчайшему пути, чтобы достичь целевого направления.
Начальный курс робота составляет 0 градусов.
повернуть на курс (90) °
Параметры |
Описание |
|---|---|
заголовок |
Направление, в котором должен быть повернут робот, в градусах. Это может быть целое число или десятичная дробь от -359 до 359. |
Пример
при запуске
[Turn to face the cardinal directions.]
повернуть на курс (90) °
ждать (2) секунд
повернуть на курс (180) °
ждать (2) секунд
повернуть на курс (270) °
ждать (2) секунд
повернуть на курс (0) °
ждать (2) секунд
прекратите водить#
Блок остановки движения останавливает движение робота.
остановить движение
Параметры |
Описание |
|---|---|
Этот блок не имеет параметров. |
Пример
при запуске
[Stop driving after 4 seconds.]
движение [вперёд v]
ждать [4] секунд
остановить движение
Настройки#
установить тайм-аут диска#
Блок set drive timeout задает количество секунд, в течение которых робот будет пытаться завершить движение. Если робот не сможет завершить движение за это время, он прекратит попытки и перейдет к следующему блоку в стеке. Это предотвращает застревание робота на определенном этапе движения.
установить тайм-аут движения на (1) сек
Параметры |
Описание |
|---|---|
время |
Количество секунд, в течение которых робот может попытаться завершить движение. Это может быть целое число или десятичная дробь. |
Пример
при запуске
[Turn right after driving for 1 second.]
установить тайм-аут движения на (1) сек
движение [вперёд v] на (1000) [мм v]
поворот [вправо v] на (90) °
установить направление привода#
Направление движения — это угол, в котором смотрит робот, измеряемый в градусах. Блок set drive heading изменяет текущее направление движения робота на новое значение.
Например, если робот повернулся вправо, установка направления на 0 градусов делает это положение, в котором робот повернулся вправо, новым значением 0 градусов. Затем робот может поворачиваться в другие положения, основываясь на этом новом направлении.
установить курс движения (0) градусов
Параметры |
Описание |
|---|---|
заголовок |
Значение направления в градусах, которое необходимо задать для робота. Это может быть целое число или десятичная дробь от -359 до 359. |
Пример
при запуске
[Face the new 0 degree heading.]
установить курс движения (90) градусов
повернуть на курс (0) °
Ценности#
Поездка завершена#
Логический блок движение завершено сообщает, закончил ли робот движение. Это можно использовать для управления временем выполнения других действий в зависимости от движения робота.
Верно — Робот завершил движение.
Неверно — Робот всё ещё движется.
Этот блок работает совместно со следующими блоками управления трансмиссией: движение для, движение до, поворот для и поворот к направлению.
<движение завершено?>
Параметры |
Описание |
|---|---|
Этот блок не имеет параметров. |
Пример
при запуске
[Glow blue after a crash.]
движение вперёд до [столкновение v]
вечно
если <движение завершено?> то
свечение [синий v]
иначе
свечение [зелёный v]
направление привода#
Направление движения — это то, в каком направлении смотрит робот, измеряемое в градусах. Блок регистрации направления движения сообщает текущее направление движения робота в диапазоне от 0 до 359 градусов.
Начальный курс робота составляет 0 градусов.
(Курс движения в градусах)
Параметры |
Описание |
|---|---|
Этот блок не имеет параметров. |
Пример
при запуске
[Display the heading after turning.]
поворот [вправо v] на (450) °
вывести (Курс движения в градусах) ▶
Звук#
воспроизвести звук#
Блок воспроизведение звука воспроизводит один из встроенных звуков робота.
воспроизвести звук [гудок v]
Параметры |
Описание |
|---|---|
звук |
Один из встроенных звуков, показанных ниже. |
Название звука |
Воспроизвести звук |
|---|---|
гудок |
|
дверной звонок |
|
крушение |
|
случайный |
Воспроизводит случайный звук из трех указанных выше. |
Пример
при запуске :: hat events
[Play the doorbell sound.]
воспроизвести звук [дверной звонок v]
ВЕЛ#
светиться#
Блок glow задает цвет светодиодной подсветки.
свечение [зелёный v]
Параметры |
Описание |
|---|---|
цвет |
Цвет светодиода, который нужно установить:
|
Пример
при запуске :: hat events
[Blink the LED light forever.]
вечно
свечение [зелёный v]
ждать [0.5] секунд
свечение [выкл v]
ждать [0.5] секунд
Действия#
действовать#
Блок act используется для того, чтобы изобразить грусть, радость или безумие, заставляя робота 123 выполнять последовательность действий, связанных с движением, поворотами и звуками.
воспроизвести состояние [грусть v]
Параметры |
Описание |
|---|---|
эмоция |
Эмоция, которую нужно изобразить.
|
при запуске :: hat events
[Act out a happy behavior.]
воспроизвести состояние [радость v]
Ощущение#
Виртуальный робот 123 также имеет доступ к стандартным блокам датчиков Brain и Drivetrain.
Гиро#
Робот 123 использует гироскопические датчики для обнаружения внезапных ударов, таких как столкновение со стеной или объектом.
обнаружена авария#
Логический блок обнаружено столкновение сообщает, обнаружил ли робот внезапный удар, например, столкновение со стеной или объектом, достаточно сильное, чтобы быстро изменить свое движение.
Верно — Обнаружено столкновение.
Ложь — Авария не зафиксирована.
<столкновение?>
Параметры |
Описание |
|---|---|
Этот блок не имеет параметров. |
Пример
при запуске
[Back up after a crash.]
движение [вперёд v]
ждать пока <столкновение?>
движение [назад v] на (200) [мм v]
Глаз#
глаз обнаружил предмет#
Логический блок “Глаз обнаружил объект” сообщает, обнаружил ли датчик “Глаз” объект в пределах досягаемости.
Верно — Датчик движения глаза обнаруживает объект.
Ложь — Датчик движения глаза не обнаруживает объект.
<датчик Eye нашел объект?>
Параметры |
Описание |
|---|---|
Этот блок не имеет параметров. |
Пример
при запуске
[Stop driving after detecting an object.]
установить подсветку датчика Eye [вкл v]
движение [вперёд v]
ждать (0.1) секунд
ждать пока <датчик Eye нашел объект?>
остановить движение
глаз различает цвет#
Логический блок глаз определяет цвет сообщает, обнаружил ли датчик взгляда указанный цвет, исходя из обнаруженного значения оттенка.
Верно – Датчик глаза определяет указанный цвет.
Ложь – Датчик движения глаза не распознает указанный цвет.
Чтобы проверить точное значение оттенка, обнаруженное датчиком взгляда, используйте блок-репортер eye hue.
<датчик Eye обнаружил [красный v]?>
Параметры |
Описание |
|---|---|
цвет |
Обнаруживаемый цвет:
|
Пример
при запуске
[Stop driving after detecting a green object.]
установить подсветку датчика Eye [вкл v]
движение [вперёд v]
ждать (0.1) секунд
ждать пока <датчик Eye обнаружил [зелёный v]?>
остановить движение
оттенок глаз#
Блок регистрации оттенка глаза сообщает об оттенке, обнаруженном датчиком зрения, в виде числа от 0 до 359 градусов.
Оттенок — это способ описания цвета с помощью чисел на цветовом круге.
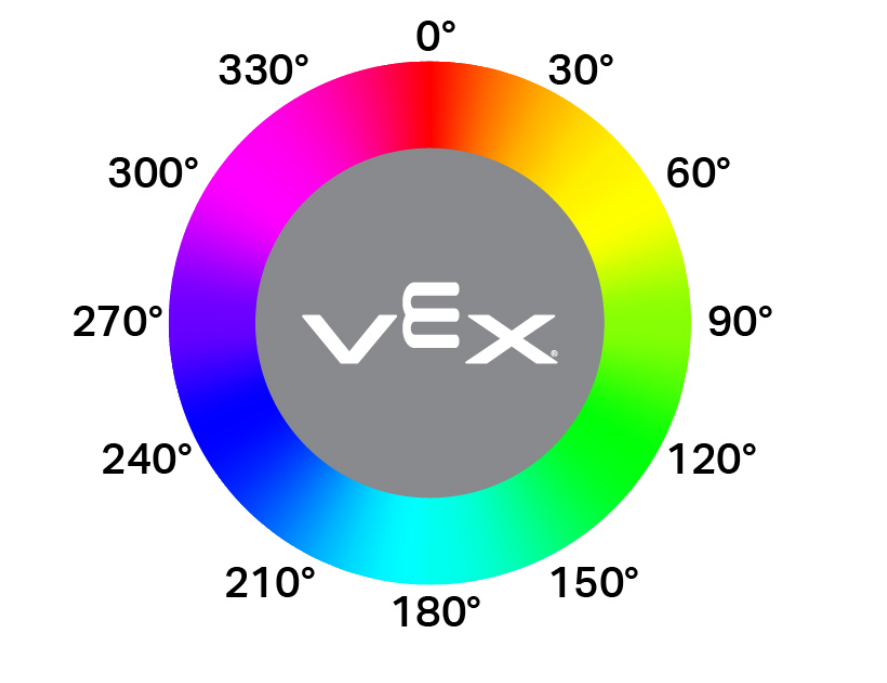
(оттенок Eye в градусах)
Параметры |
Описание |
|---|---|
Этот блок не имеет параметров. |
Пример
при запуске
[Display if an object is pink.]
вечно
очистить все строки
если <[290] [math_less_than v] (оттенок Eye в градусах) [math_less_than v] [350]> то
вывести [Pink!] ▶
ждать (0.1) секунд
иначе
вывести [Not pink!] ▶
ждать (0.1) секунд
яркий глаз объект#
Логический блок eye bright object сообщает, является ли объект, обнаруженный датчиком движения глаза, ярким.
Объект считается ярким, если он отражает обратно к глазному датчику более 70% своей яркости.
Верно — Обнаруженный объект отражает более 70% своей яркости.
Ложно — Обнаруженный объект отражает свет с яркостью 70% или менее.
Это можно использовать перед проверкой цвета, чтобы убедиться, что объект отражает достаточно света для надежного определения цвета датчиком зрения.
<датчик Eye видит яркий объект?>
Параметры |
Описание |
|---|---|
Этот блок не имеет параметров. |
Пример
при запуске
[Display whether a detected object is bright.]
установить силу подсветки датчика Eye на (100)%
движение [вперёд v]
ждать пока <датчик Eye нашел объект?>
ждать (0.1) секунд
если <датчик Eye видит яркий объект?> то
вывести [Bright object!] ▶
иначе
вывести [Object not bright.] ▶
яркость глаз#
Блок отображения яркости глаза показывает, сколько света отражается обратно к датчику движения глаза, в процентах от 0% до 100%.
Более высокий процент означает, что больше света отражается обратно к датчику зрения. Более низкий процент означает, что отражается меньше света.
(яркость датчика Eye в %)
Параметры |
Описание |
|---|---|
Этот блок не имеет параметров. |
Пример
при запуске
[Display whether a detected object is bright.]
установить силу подсветки датчика Eye на (100)%
движение [вперёд v]
ждать пока <датчик Eye нашел объект?>
ждать (0.1) секунд
если <(яркость датчика Eye в %) [math_less_than v] [70]> то
вывести [Object not bright.] ▶
иначе
вывести [Bright object!] ▶