
Robotams skirti blokai#
Įvadas#
123 robotas turi pavaros mechanizmą, LED indikatorių, garsiakalbį, akių jutiklį ir giroskopinį jutiklį.
Visi standartiniai VEXcode VR blokai yra prieinami 123 Žaidimų aikštelėje žaidimų aikštelėje.
Žemiau pateikiamas visų galimų robotams skirtų blokų sąrašas:
Pavaros sistema – judinkite ir pasukite robotą.
Veiksmai
drive – Robotas juda pirmyn arba atgal amžinai.
važiuoti iki – Robotas juda pirmyn arba atgal, kol aptinka objektą, susidūrimą ar liniją.
drive for – Robotas juda pirmyn arba atgal tam tikrą atstumą.
turn – Robotas pasukamas į kairę arba į dešinę visam laikui.
pasukti už – Robotas pasukamas į kairę arba į dešinę tam tikru laipsnių skaičiumi.
pasukite į kryptį – Robotas pasukamas tam tikra kryptimi nuo -359 iki 359 laipsnių. Robotas pasuks trumpiausia kryptimi, kad pasiektų tikslinę kryptį.
stop driving – Sustabdo roboto judėjimą.
Nustatymai
set drive timeout – Nustato, kiek sekundžių robotas bandys užbaigti judesį.
nustatyti važiavimo kryptį – Pakeičia dabartinę roboto kryptį į naują.
Vertės
vairavimas baigtas – Praneša, ar robotas baigė judėti.
vairavimo kryptis – Praneša apie dabartinę roboto kryptį nuo 0 iki 359 laipsnių.
Garsas – grokite įmontuotus garsus per 123 roboto garsiakalbį.
groti garsą – Paleidžia vieną iš roboto integruotų garso efektų.
LED – Valdykite 123 roboto centrinį LED.
švytėjimas – Nustato LED šviesos spalvą.
Veiksmai – Nustatykite, kad 123 robotas atliktų iš anksto nustatytus veiksmus.
veiksmas – Vaidina skirtingas emocijas.
Jutimas – nuskaito vertes iš 123 roboto jutiklių.
Giroskopas
aptiktas susidūrimas — Praneša, ar robotas aptiko staigų smūgį.
Akis
akis rado objektą – Praneša, ar akių jutiklis aptinka objektą diapazone.
akis aptinka spalvą – Praneša, ar akių jutiklis aptinka nurodytą spalvą.
akių atspalvis – Praneša apie akių jutiklio aptiktą atspalvį.
ryškus objektas akyse – Praneša, ar aptiktas objektas atspindi daug šviesos.
akių ryškumas – Praneša apie akių jutiklio aptiktą ryškumą.
Pavarų dėžė#
123 robotas turi dviejų ratų pavaros sistemą, kuri leidžia jam važiuoti ir suktis. Pavaros blokai valdo roboto judėjimą.
Pavarų dėžė gali matuoti atstumą dviem būdais: žingsniais ir mm (milimetrais). Vienas žingsnis yra vienas kvadratas 123 Field matmenyje.
Veiksmai#
vairuoti#
Pavaros blokas robotą judina pirmyn arba atgal be galo. Robotas judės tol, kol jam bus duotas kitas veiksmas, pavyzdžiui, pasisukti arba sustoti.
važiuoti [pirmyn v]
Parametrai |
Aprašymas |
|---|---|
kryptis |
Roboto judėjimo kryptis: pirmyn arba atgal. |
Pavyzdys
kai pradėta
[Drive for 2 seconds.]
važiuoti [pirmyn v]
laukti (2) sekundžių
sustabdyti važiavimą
važiuoti iki#
Važiuoti iki bloko blokas judina robotą į priekį, kol akių jutiklis aptinka objektą, susidūrimą ar liniją.
važiuoti pirmyn, kol [objektas v]
Parametrai |
Aprašymas |
|---|---|
būklė |
Sąlyga, kuri sustabdo robotą:
|
Pavyzdys
kai pradėta
[Reverse after a crash.]
važiuoti pirmyn, kol [smūgis v]
važiuoti [atgal v] per (1) [žingsniai v]
siekti#
Blokas „vairuoti“ krūvoje robotą judina pirmyn arba atgal tam tikrą atstumą. Projektas lauks, kol robotas baigs judėti, prieš paleidžiant kitą bloką krūvoje.
važiuoti [pirmyn v] per (1) [žingsniai v]
Parametrai |
Aprašymas |
|---|---|
kryptis |
Roboto judėjimo kryptis: pirmyn arba atgal. |
atstumas |
Atstumas, kurį nuvažiuoja robotas. Tai gali būti sveikasis arba dešimtainis skaičius. |
vienetas |
Atstumo vienetas: žingsniai arba mm. |
Pavyzdys
kai pradėta
[Drive back and forth.]
važiuoti [pirmyn v] per (3) [žingsniai v]
važiuoti [atgal v] per (3) [žingsniai v]
posūkis#
Posūkio blokelis suka robotą į kairę arba į dešinę amžinai. Robotas suksis tol, kol jam bus duotas kitas veiksmas, pavyzdžiui, važiuoti arba sustoti.
sukti [dešinėn v]
Parametrai |
Aprašymas |
|---|---|
kryptis |
Roboto sukimosi kryptis: kairėn arba dešinėn. |
Pavyzdys
kai pradėta
[Turn for 2 seconds.]
sukti [dešinėn v]
laukti (2) sekundžių
sustabdyti važiavimą
pasukti#
Blokas „posūkis“ pasuka robotą į kairę arba į dešinę tam tikru laipsnių skaičiumi. Posūkis yra santykinis su dabartine roboto padėtimi. Projektas lauks, kol robotas baigs pasisukti, prieš paleidžiant kitą bloką krūvoje.
sukti [dešinėn v] per (90) laipsnių
Parametrai |
Aprašymas |
|---|---|
kryptis |
Roboto sukimosi kryptis: kairėn arba dešinėn. |
kampas |
Roboto posūkio laipsnių skaičius. Tai gali būti sveikasis arba dešimtainis skaičius. |
Pavyzdys
kai pradėta
[Turn left, then turn around to the right.]
sukti [kairėn v] per (90) laipsnių
sukti [dešinėn v] per (180) laipsnių
pasukite į antraštę#
Kryptis – tai roboto pasukimo kryptis, matuojama laipsniais. Pasukite į kryptį blokų blokas pasuka robotą tam tikra kryptimi nuo -359 iki 359 laipsnių. Robotas pasisuks trumpiausia kryptimi, kad pasiektų tikslinę kryptį.
Roboto pradinė kryptis yra 0 laipsnių.
sukti į (90) laipsnių kryptį
Parametrai |
Aprašymas |
|---|---|
antraštė |
Kryptis, kuria robotas turėtų pasukti, laipsniais. Tai gali būti sveikasis skaičius arba dešimtainė trupmena nuo -359 iki 359. |
Pavyzdys
kai pradėta
[Turn to face the cardinal directions.]
sukti į (90) laipsnių kryptį
laukti (2) sekundžių
sukti į (180) laipsnių kryptį
laukti (2) sekundžių
sukti į (270) laipsnių kryptį
laukti (2) sekundžių
sukti į (0) laipsnių kryptį
laukti (2) sekundžių
nustoti vairuoti#
Sustabdyti važiavimą bloko blokas sustabdo roboto judėjimą.
sustabdyti važiavimą
Parametrai |
Aprašymas |
|---|---|
Šis blokas neturi parametrų. |
Pavyzdys
kai pradėta
[Stop driving after 4 seconds.]
važiuoti [pirmyn v]
laukti [4] sekundžių
sustabdyti važiavimą
Nustatymai#
nustatyti važiavimo laikmatį#
Blokas „nustatyti pavaros laiką“ nustato, kiek sekundžių robotas bandys užbaigti judesį. Jei robotas negali užbaigti per tą laiką, jis nustos bandyti ir pereis prie kito bloko bloke. Tai neleidžia robotui užstrigti ties judesiu.
nustatyti važiavimo laiko limitą į (1) sekundžių
Parametrai |
Aprašymas |
|---|---|
laikas |
Sekundžių skaičius, kurį robotas gali bandyti užbaigti judesį. Tai gali būti sveikasis skaičius arba dešimtainė trupmena. |
Pavyzdys
kai pradėta
[Turn right after driving for 1 second.]
nustatyti važiavimo laiko limitą į (1) sekundžių
važiuoti [pirmyn v] per (1000) [mm v]
sukti [dešinėn v] per (90) laipsnių
nustatyti važiavimo kryptį#
Kryptis – tai roboto pasukimo kryptis, matuojama laipsniais. nustatyti pavaros kryptį bloko reikšmė pakeičia dabartinę roboto kryptį į naują.
Pavyzdžiui, jei robotas pasisuko veidu į dešinę, nustačius 0 laipsnių kryptį, ta nukreipta į dešinę pozicija tampa nauja 0 laipsnių. Tada robotas gali pasisukti į kitas pozicijas, remdamasis ta nauja kryptimi.
nustatyti važiavimo kryptį į (0) laipsnių
Parametrai |
Aprašymas |
|---|---|
antraštė |
Roboto krypties reikšmė laipsniais. Tai gali būti sveikasis skaičius arba dešimtainė trupmena nuo -359 iki 359. |
Pavyzdys
kai pradėta
[Face the new 0 degree heading.]
nustatyti važiavimo kryptį į (90) laipsnių
sukti į (0) laipsnių kryptį
Vertybės#
važiavimas baigtas#
Būlio blokas važiuoti baigta praneša, ar robotas baigė judėti. Tai galima naudoti norint valdyti kitų veiksmų, pagrįstų roboto judėjimu, laiką.
Tiesa — Robotas baigė judėti.
Netiesa — Robotas vis dar juda.
Šis blokas veikia kartu su šiais „Drivetrain“ blokais: drive for, drive until, turn for ir turn to heading.
<važiavimas baigtas?>
Parametrai |
Aprašymas |
|---|---|
Šis blokas neturi parametrų. |
Pavyzdys
kai pradėta
[Glow blue after a crash.]
važiuoti pirmyn, kol [smūgis v]
amžinai
jei <važiavimas baigtas?> tada
šviesti [mėlyna v]
kitu atveju
šviesti [žalia v]
važiavimo kryptis#
Kryptis – tai roboto judėjimo kryptis, matuojama laipsniais. Važiavimo krypties reporterio blokas praneša apie dabartinę roboto judėjimo kryptį nuo 0 iki 359 laipsnių.
Roboto pradinė kryptis yra 0 laipsnių.
(važiavimo kryptis laipsniais)
Parametrai |
Aprašymas |
|---|---|
Šis blokas neturi parametrų. |
Pavyzdys
kai pradėta
[Display the heading after turning.]
sukti [dešinėn v] per (450) laipsnių
spausdinti (važiavimo kryptis laipsniais) ▶
Garsas#
leisti garsą#
Blokelis groti garsą groja vieną iš roboto integruotų garsų.
groti garsą [pyptelėjimas v]
Parametrai |
Aprašymas |
|---|---|
garsas |
Vienas iš žemiau parodytų integruotų garsų. |
Garso pavadinimas |
Leisti garsą |
|---|---|
signalizuoti |
|
durų skambutis |
|
avarija |
|
atsitiktinis |
Groja atsitiktinį garsą iš 3 aukščiau pateiktų garsų. |
Pavyzdys
kai pradėta :: hat events
[Play the doorbell sound.]
groti garsą [durų skambutis v]
LED#
švytėjimas#
Švytėjimo blokelis nustato LED šviesos spalvą.
šviesti [žalia v]
Parametrai |
Aprašymas |
|---|---|
spalva |
Šviesos diodo spalva, kurią reikia nustatyti:
|
Pavyzdys
kai pradėta :: hat events
[Blink the LED light forever.]
amžinai
šviesti [žalia v]
laukti [0.5] sekundžių
šviesti [išjungta v]
laukti [0.5] sekundžių
Veiksmai#
aktas#
Veiksmo blokas naudojamas norint suvaidinti liūdną, laimingą arba pamišusį, priverčiant 123 robotą atlikti važiavimo, posūkio ir garsų veiksmų seką.
elgtis [liūdnas v]
Parametrai |
Aprašymas |
|---|---|
emocija |
Emocija, kurią reikia suvaidinti.
|
kai pradėta :: hat events
[Act out a happy behavior.]
elgtis [laimingas v]
Jutimas#
Virtualus 123 robotas taip pat turi prieigą prie standartinių Brain ir Drivetrain jutiklių blokų.
Giroskopas#
123 robotas naudoja giroskopinius jutiklius, kad aptiktų staigius smūgius, pavyzdžiui, atsitrenkimą į sieną ar objektą.
aptiktas gedimas#
Būlio blokas aptiktas susidūrimas praneša, ar robotas aptiko staigų smūgį, pavyzdžiui, pakankamai stiprų atsitrenkimą į sieną ar objektą, kad staigiai pakeistų savo judesį.
Tiesa – Aptiktas gedimas.
Klaidinga – gedimas neaptiktas.
<aptiktas smūgis?>
Parametrai |
Aprašymas |
|---|---|
Šis blokas neturi parametrų. |
Pavyzdys
kai pradėta
[Back up after a crash.]
važiuoti [pirmyn v]
laukti kol <aptiktas smūgis?>
važiuoti [atgal v] per (200) [mm v]
Akis#
akis rado objektą#
Loginis blokas „akis rado objektą“ praneša, ar akių jutiklis aptinka objektą diapazone.
Teisinga – akių jutiklis aptinka objektą.
Klaidinga – akių jutiklis neaptinka objekto.
<akis aptiko objektą?>
Parametrai |
Aprašymas |
|---|---|
Šis blokas neturi parametrų. |
Pavyzdys
kai pradėta
[Stop driving after detecting an object.]
nustatyti akies šviesą [įjungta v]
važiuoti [pirmyn v]
laukti (0.1) sekundžių
laukti kol <akis aptiko objektą?>
sustabdyti važiavimą
akis atpažįsta spalvą#
Loginis blokas „akis aptinka spalvą“ praneša, ar akių jutiklis aptinka nurodytą spalvą, remdamasis aptikta atspalvio reikšme.
Teisinga – Akies jutiklis aptinka nurodytą spalvą.
Klaidinga – Akies jutiklis neaptinka nurodytos spalvos.
Norėdami patikrinti tikslią akių jutiklio aptiktą atspalvio reikšmę, naudokite reporterio bloką akių atspalvis.
<akis aptinka [raudona v]?>
Parametrai |
Aprašymas |
|---|---|
spalva |
Aptiktina spalva:
|
Pavyzdys
kai pradėta
[Stop driving after detecting a green object.]
nustatyti akies šviesą [įjungta v]
važiuoti [pirmyn v]
laukti (0.1) sekundžių
laukti kol <akis aptinka [žalia v]?>
sustabdyti važiavimą
akių atspalvis#
Akių atspalvio reporterio blokas praneša akių jutiklio aptiktą atspalvį skaičiumi nuo 0 iki 359 laipsnių.
Atspalvis yra būdas apibūdinti spalvą skaičiais aplink spalvų ratą.
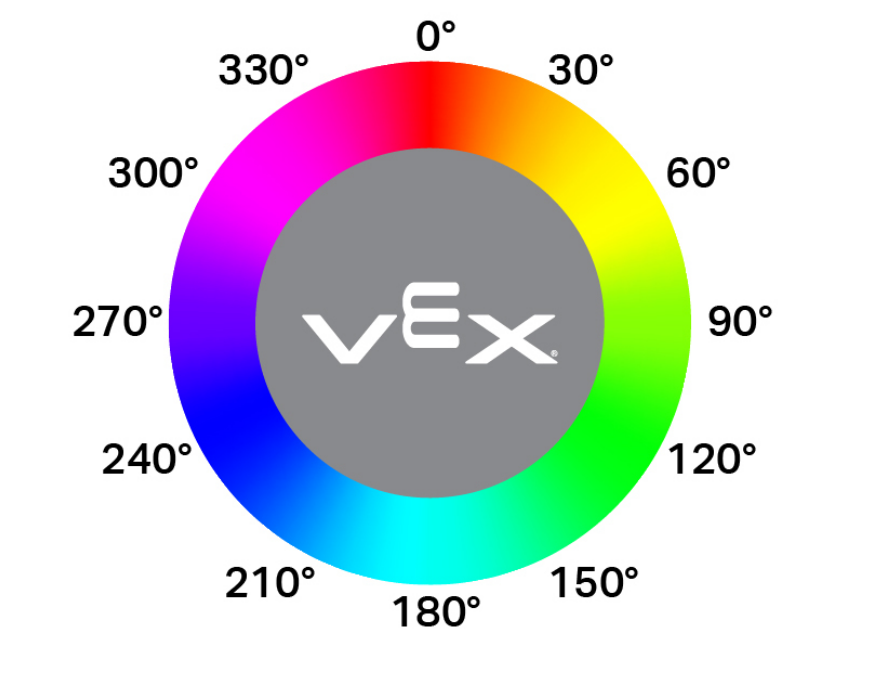
(akies atspalvis laipsniais)
Parametrai |
Aprašymas |
|---|---|
Šis blokas neturi parametrų. |
Pavyzdys
kai pradėta
[Display if an object is pink.]
amžinai
išvalyti visas eilutes
jei <[290] [math_less_than v] (akies atspalvis laipsniais) [math_less_than v] [350]> tada
spausdinti [Pink!] ▶
laukti (0.1) sekundžių
kitu atveju
spausdinti [Not pink!] ▶
laukti (0.1) sekundžių
akis ryškus objektas#
Loginis blokas „akies ryškus objektas“ praneša, ar akių jutiklio aptiktas objektas yra ryškus.
Objektas laikomas ryškiu, kai jis atspindi daugiau nei 70 % ryškumo atgal į akių jutiklį.
Teisinga – aptiktas objektas atspindi daugiau nei 70 % ryškumo.
Neteisinga – Aptiktas objektas atspindi 70 % arba mažesnį ryškumą.
Tai galima naudoti prieš tikrinant spalvą, siekiant įsitikinti, kad objektas atspindi pakankamai šviesos, kad akių jutiklis galėtų patikimai aptikti spalvą.
<akis mato ryškų objektą?>
Parametrai |
Aprašymas |
|---|---|
Šis blokas neturi parametrų. |
Pavyzdys
kai pradėta
[Display whether a detected object is bright.]
nustatyti akies šviesos galią į (100) %
važiuoti [pirmyn v]
laukti kol <akis aptiko objektą?>
laukti (0.1) sekundžių
jei <akis mato ryškų objektą?> tada
spausdinti [Bright object!] ▶
kitu atveju
spausdinti [Object not bright.] ▶
akių ryškumas#
Akių ryškumo reporterio blokas praneša, kiek šviesos atsispindi atgal į akių jutiklį, procentais nuo 0 % iki 100 %.
Didesnis procentas reiškia, kad daugiau šviesos atsispindi atgal į akių jutiklį. Mažesnis procentas reiškia, kad atsispindi mažiau šviesos.
(akies ryškumas %)
Parametrai |
Aprašymas |
|---|---|
Šis blokas neturi parametrų. |
Pavyzdys
kai pradėta
[Display whether a detected object is bright.]
nustatyti akies šviesos galią į (100) %
važiuoti [pirmyn v]
laukti kol <akis aptiko objektą?>
laukti (0.1) sekundžių
jei <(akies ryškumas %) [math_less_than v] [70]> tada
spausdinti [Object not bright.] ▶
kitu atveju
spausdinti [Bright object!] ▶