
V5 จุดพลิกผัน (โมบี้)#
Moby คือ VEX V5 Hero Bot ที่ใช้ใน V5 21-22 Tipping Point Playground
ภาพรวมหุ่นยนต์#
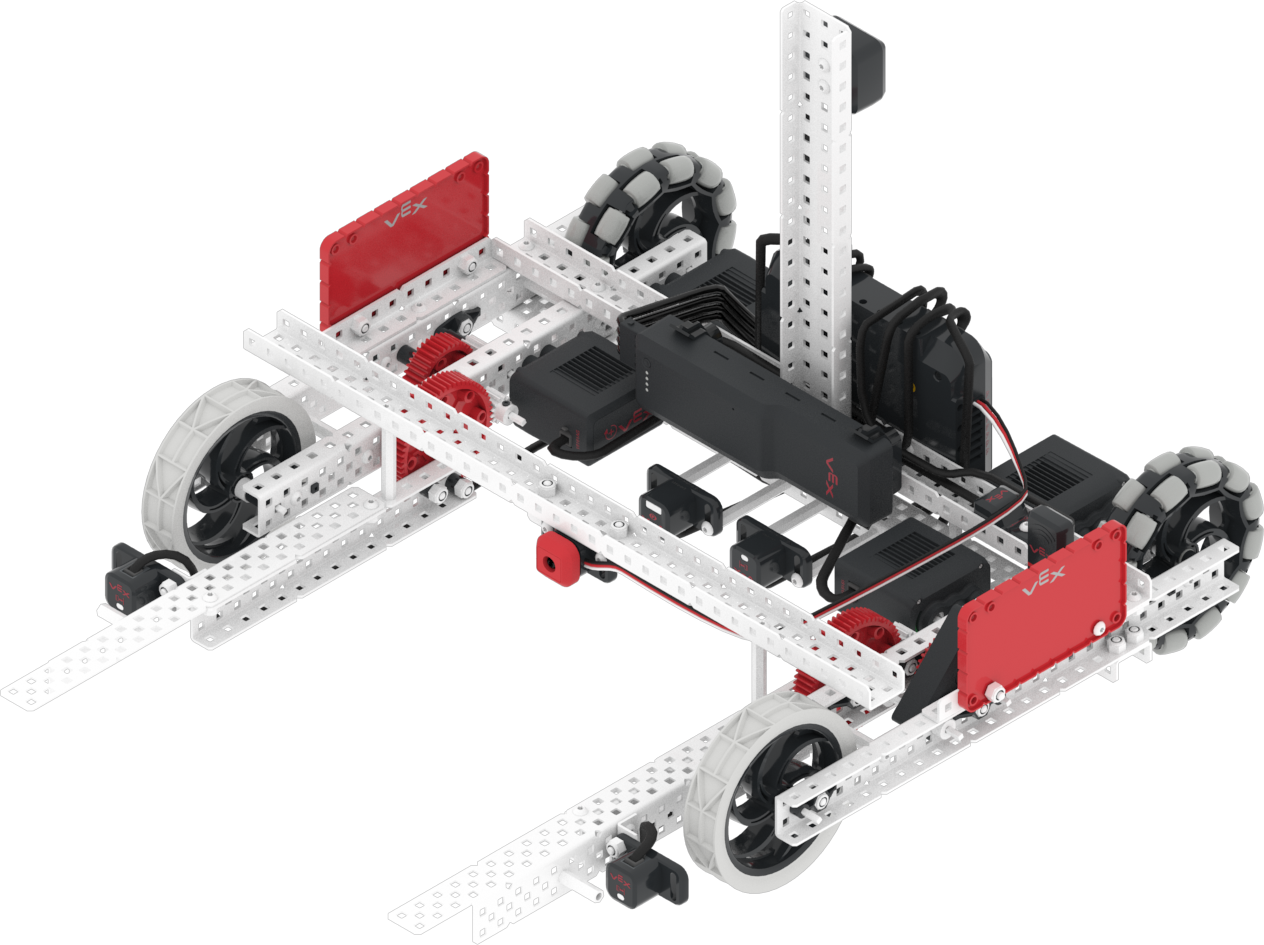
Moby รองรับการควบคุมและเซ็นเซอร์ VR มาตรฐาน เช่น เซ็นเซอร์เฉื่อยและตัวจับเวลาสมอง พร้อมคุณสมบัติเฉพาะของ Moby เพิ่มเติมที่ครอบคลุมใน บล็อกเฉพาะหุ่นยนต์ และ Python เฉพาะหุ่นยนต์
กลุ่มมอเตอร์#
การกำหนดค่าและชื่อคำสั่ง Python |
คำอธิบาย |
|---|---|
|
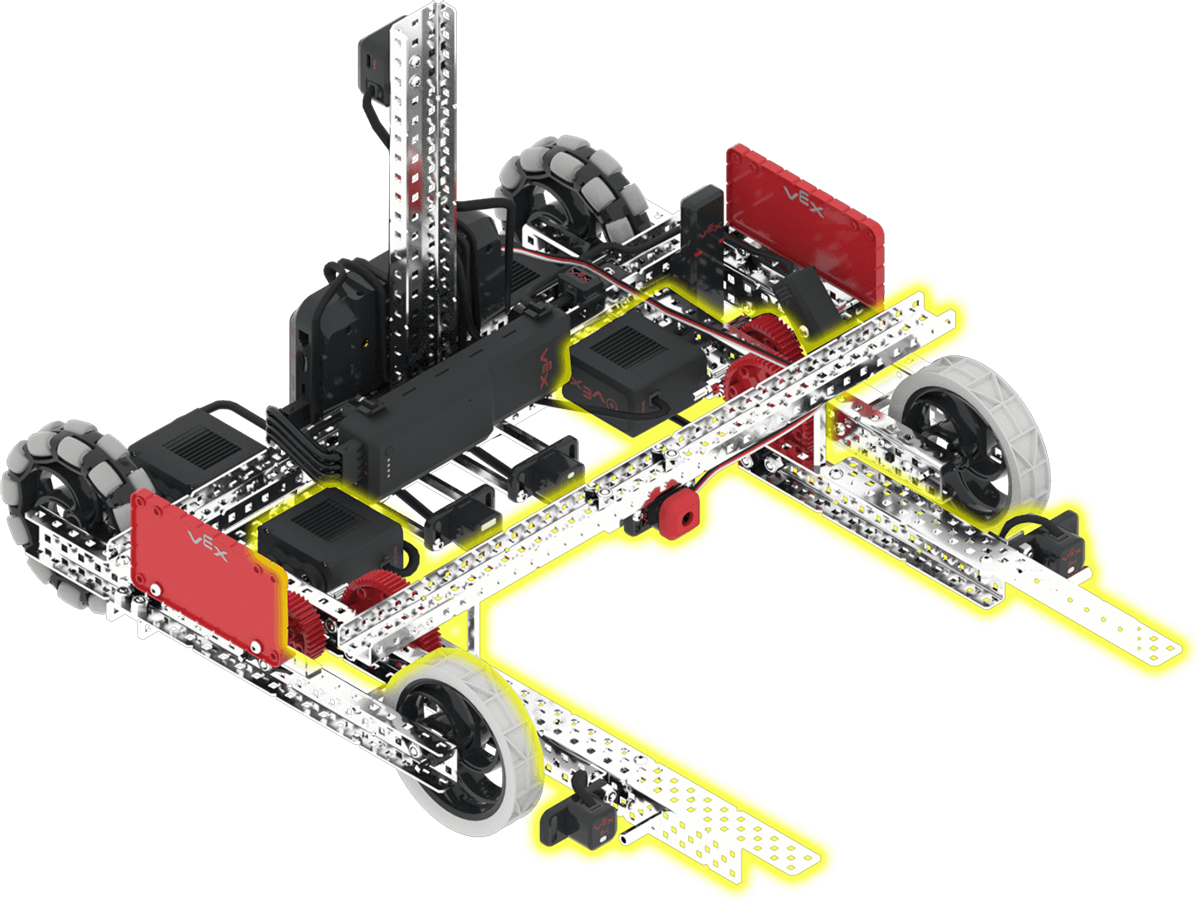
งาของหุ่นยนต์สามารถยกขึ้นและลงได้ ซึ่งช่วยให้หุ่นยนต์สามารถขนส่งและเก็บห่วงและเป้าหมายเคลื่อนที่ได้ ตำแหน่งเริ่มต้นของกลุ่มมอเตอร์งาคือ 0 องศา และจะลดลงสู่พื้นเมื่อหมุนไป 1700 องศา |
ส่วนประกอบและคุณสมบัติ#
ส่วนประกอบหรือคุณลักษณะ |
ใช้ |
เอกสารประกอบ API |
|---|---|---|
ระบบขับเคลื่อน |
หุ่นยนต์จะเคลื่อนที่และหมุนตัว |
|
มอเตอร์ส้อม |
ยกและลดงาของหุ่นยนต์ ทำให้หุ่นยนต์สามารถขนส่งและให้คะแนนห่วงและประตูเคลื่อนที่ได้ |
|
สวิตช์กันชน |
ตรวจจับเมื่อวงแหวนอยู่ในทางแยก |
|
เซ็นเซอร์แสง |
ตรวจจับวงแหวนระหว่างง่ามของหุ่นยนต์ |
|
เซ็นเซอร์การหมุน |
ส่งคืนค่ามุมของส้อม |
|
เซ็นเซอร์วัดระยะทาง |
ฟังก์ชันนี้จะส่งคืนค่าระยะห่างของวัตถุจากด้านหน้าของหุ่นยนต์ |
|
เซ็นเซอร์ GPS |
ส่งคืนตำแหน่งปัจจุบันและทิศทางการเคลื่อนที่ของหุ่นยนต์ในสนามเด็กเล่น |
|
ตัวจับเวลาสมอง |
ติดตามระยะเวลาที่ผ่านไปนับตั้งแต่เริ่มโครงการ |
สนามเด็กเล่น#
สนามเด็กเล่น |
คำอธิบาย |
|---|---|
ทำคะแนนจากเป้าหมายบนมือถือ วงแหวน และการยกระดับแพลตฟอร์มในสนามทักษะเสมือนจริง V5 21-22 |