
ไอคิว สแลปช็อต (สแนปช็อต)#
Snapshot คือ VEX IQ Hero Bot ที่ใช้ใน IQ 22-23 Slapshot Playground
ภาพรวมหุ่นยนต์#
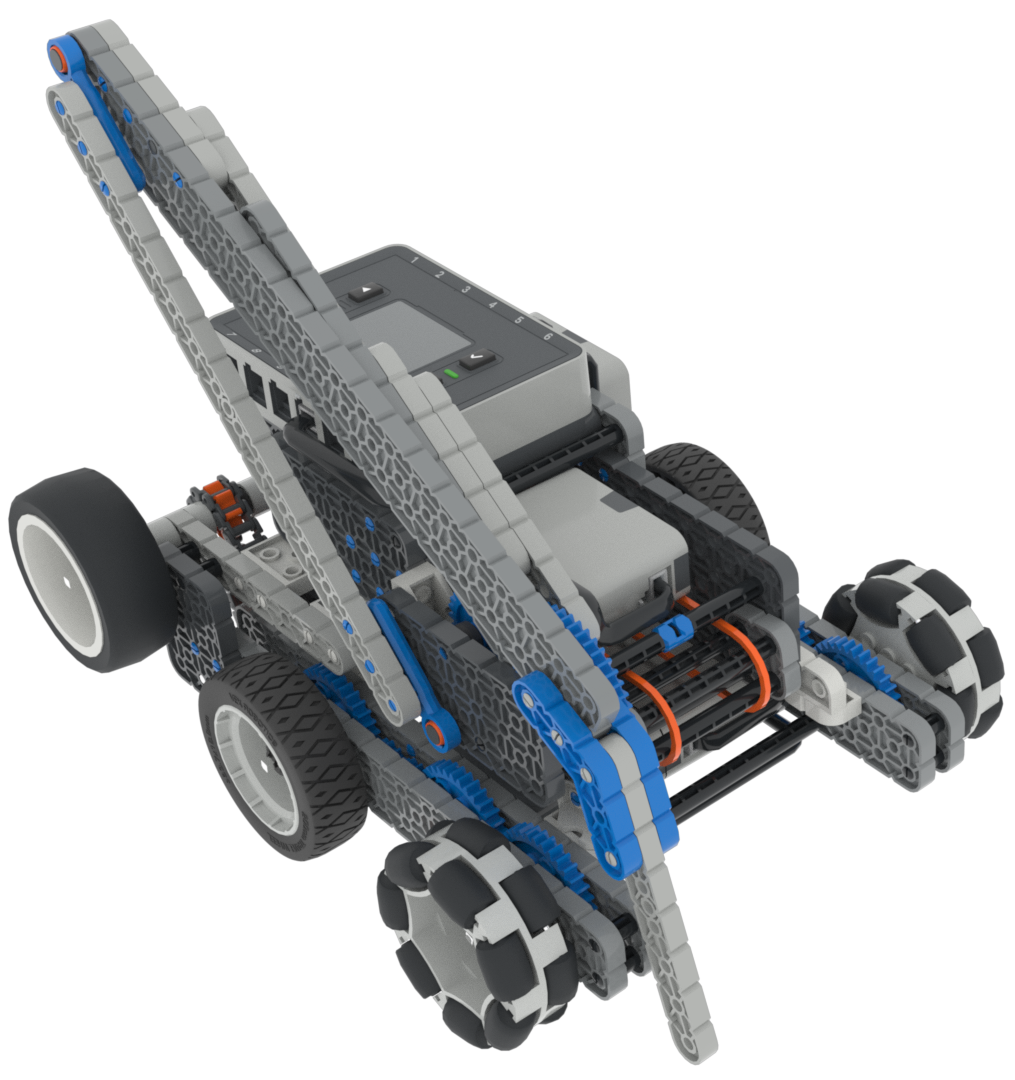
Snapshot รองรับการควบคุมและเซ็นเซอร์ VR มาตรฐาน เช่น Brain Timer พร้อมคุณสมบัติเฉพาะของ Snapshot เพิ่มเติมที่ครอบคลุมใน Robot-Specific Blocks และ Robot-Specific Python
มอเตอร์#
การกำหนดค่าและชื่อคำสั่ง Python |
คำอธิบาย |
|---|---|
|
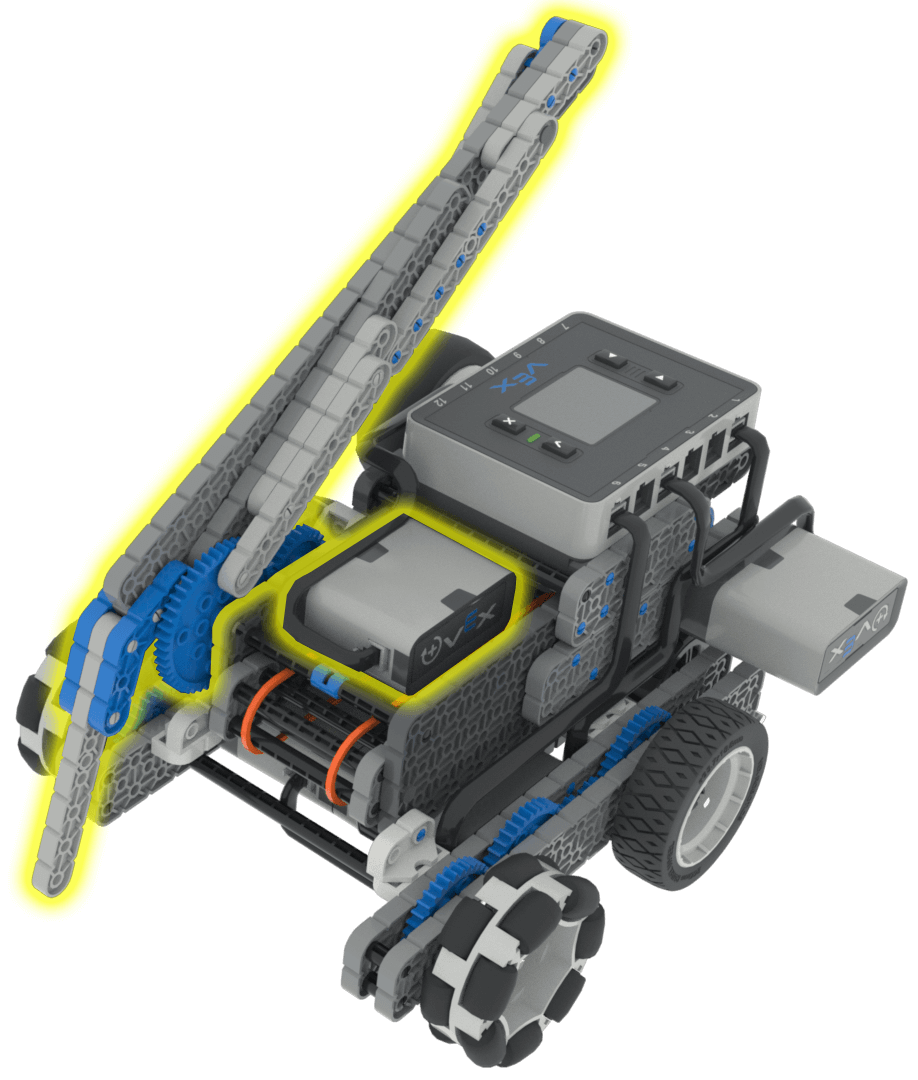
แขนกลของหุ่นยนต์ช่วยให้สามารถปล่อยแผ่นดิสก์จากเครื่องจ่ายบางส่วน และเอื้อมข้ามสิ่งกีดขวางไปสัมผัสบริเวณจุดสัมผัสเมื่อจบการแข่งขันได้ |
|
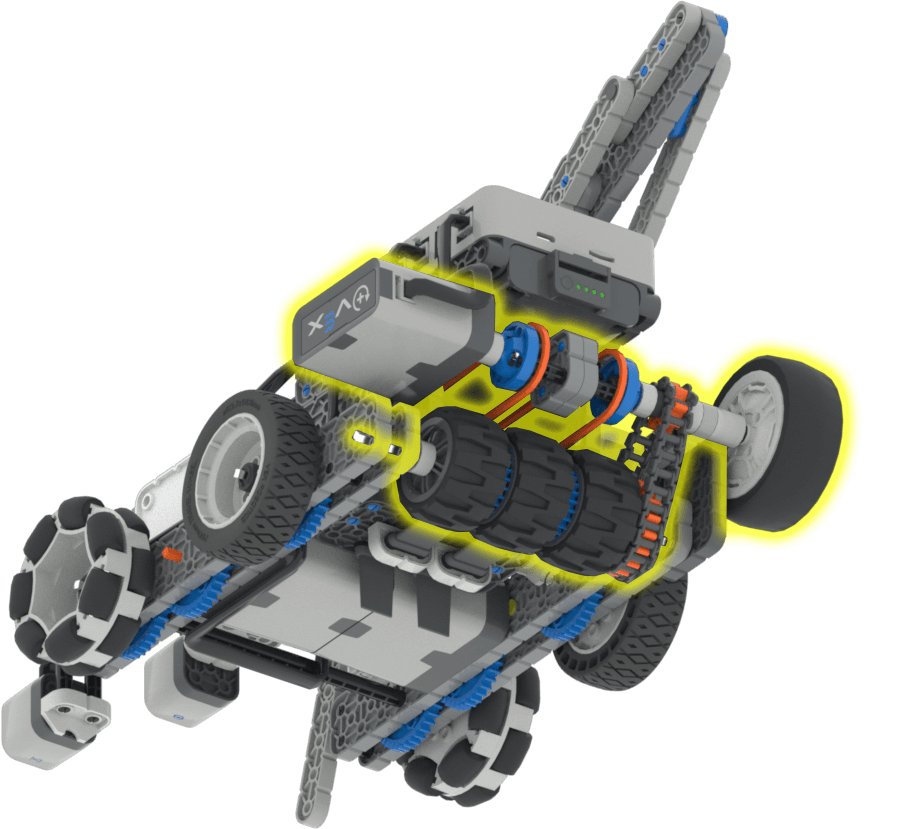
ระบบดูดชิ้นงานช่วยให้หุ่นยนต์สามารถดูดแผ่นดิสก์เข้ามา หรือกลับทิศทางการดูดเพื่อหมุนแผ่นดิสก์ออกไปจากช่องดูดและทำการให้คะแนนได้ มอเตอร์ดูดชิ้นงานจะเริ่มทำงานที่ 0 องศา และจะดูดแผ่นดิสก์เมื่อหมุนไปข้างหน้า 180 องศา และจะให้คะแนนหรือปล่อยแผ่นดิสก์เมื่อหมุนย้อนกลับ 180 องศา |
ส่วนประกอบและคุณสมบัติ#
ส่วนประกอบหรือคุณลักษณะ |
ใช้ |
เอกสารประกอบ API |
|---|---|---|
ระบบขับเคลื่อน |
หุ่นยนต์จะเคลื่อนที่และหมุนตัว |
|
มอเตอร์แขน |
ยกและลดแขนหุ่นยนต์ ซึ่งช่วยให้หุ่นยนต์สามารถปล่อยแผ่นดิสก์จากเครื่องจ่ายบางเครื่อง และเอื้อมมือข้ามสิ่งกีดขวางไปสัมผัสบริเวณจุดสัมผัสเมื่อจบการแข่งขัน |
|
มอเตอร์ดูดอากาศ |
หุ่นยนต์จะหมุนล้อสองล้อที่ด้านหน้า ทำให้สามารถหยิบแผ่นดิสก์ขึ้นมาจากพื้นได้ |
|
สวิตช์กันชนช่องรับอากาศ |
ตรวจจับเมื่อมีการใส่แผ่นดิสก์เข้าไปในช่องรับอากาศ |
|
เซ็นเซอร์วัดระยะด้านหน้า |
ตรวจจับระยะห่างของแผ่นดิสก์จากด้านหน้าของหุ่นยนต์ |
|
เซ็นเซอร์ออปติคอลด้านหน้า |
ตรวจสอบว่ามีแผ่นดิสก์อยู่ในช่องรับอากาศหรือไม่ |
|
ตัวจับเวลาสมอง |
ติดตามระยะเวลาที่ผ่านไปนับตั้งแต่เริ่มโครงการ |
สนามเด็กเล่น#
สนามเด็กเล่น |
คำอธิบาย |
|---|---|
รวบรวมและให้คะแนนแผ่นดิสก์ในหมวดทักษะเสมือนจริง IQ 22-23 |