
V5 โอเวอร์ อันเดอร์ (สไตรเกอร์)#
Striker คือ VEX V5 Hero Bot ที่ใช้ใน V5 23-24 Over Under Playground
ภาพรวมหุ่นยนต์#
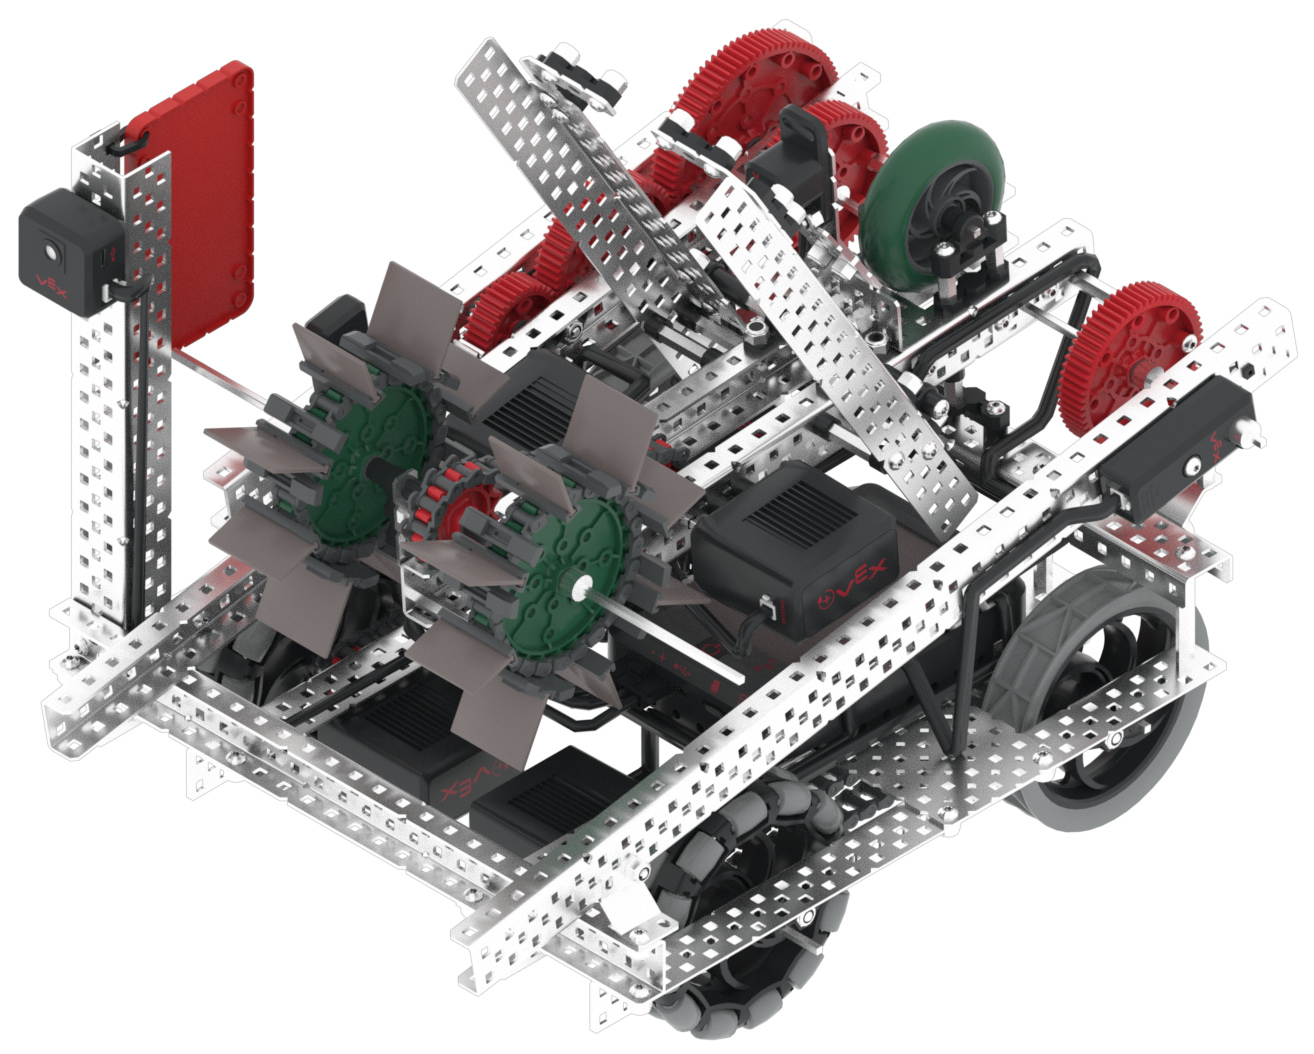
Striker รองรับการควบคุมและเซ็นเซอร์ VR มาตรฐาน เช่น เซ็นเซอร์เฉื่อยและตัวจับเวลาสมอง พร้อมคุณสมบัติเฉพาะของ Striker เพิ่มเติมที่ครอบคลุมใน บล็อกเฉพาะหุ่นยนต์ และ Python เฉพาะหุ่นยนต์
มอเตอร์#
การกำหนดค่าและชื่อคำสั่ง Python |
คำอธิบาย |
|---|---|
|
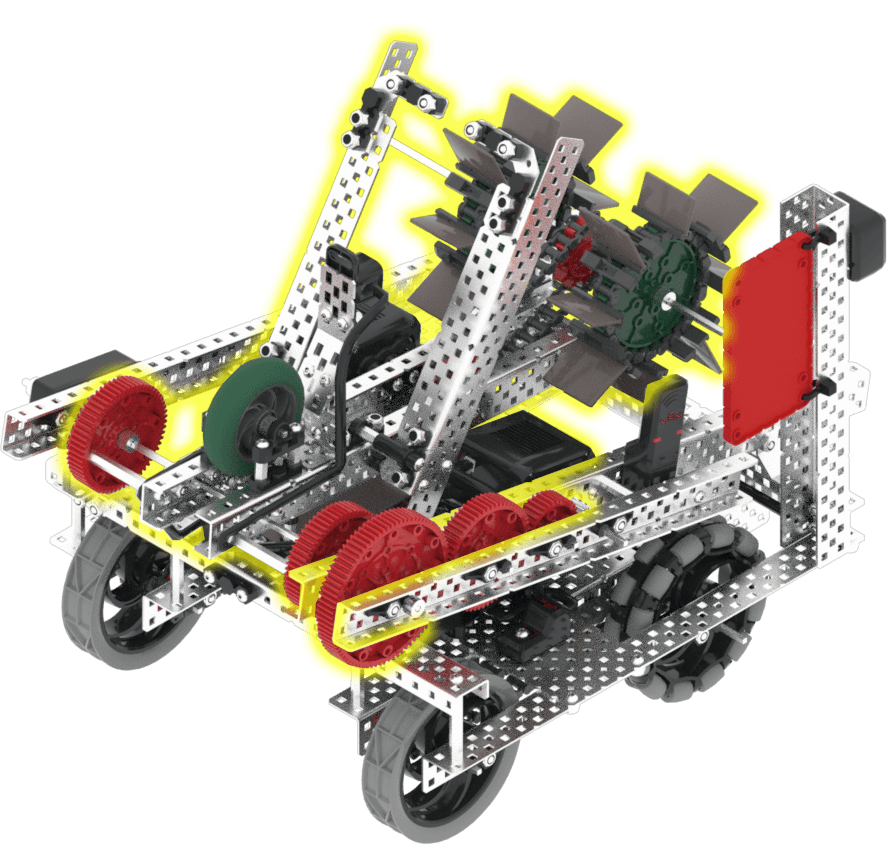
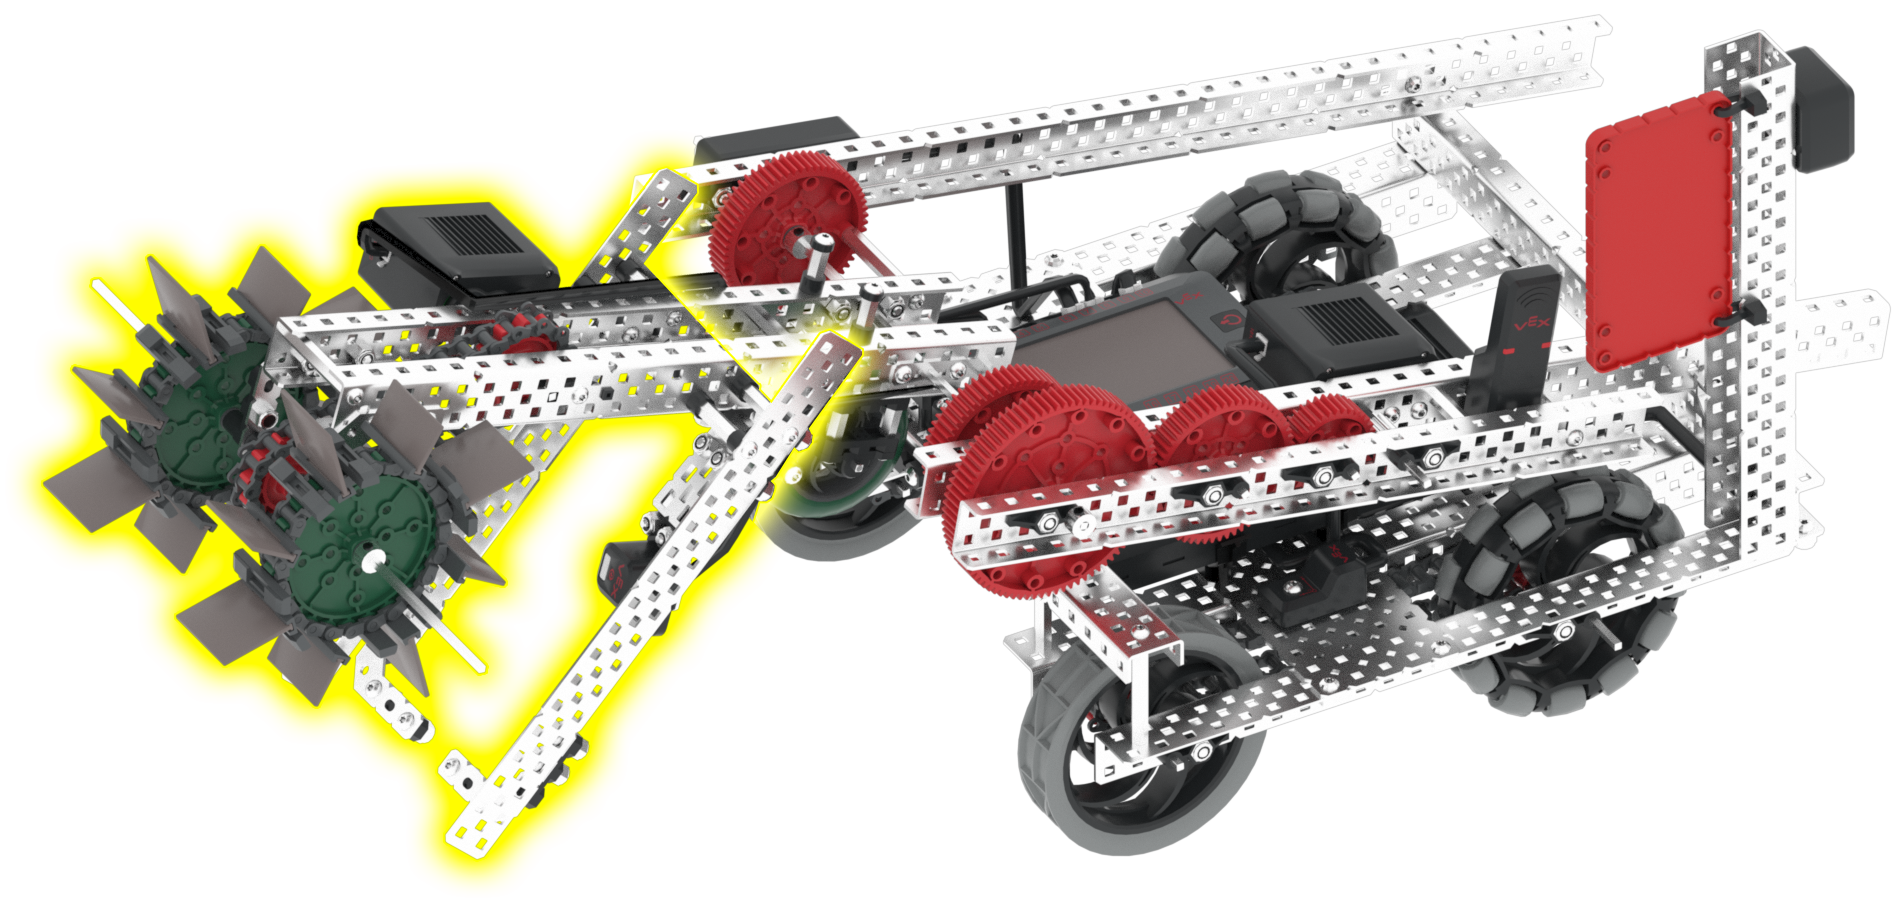
แขนของหุ่นยนต์สามารถยกขึ้นและลงได้ ซึ่งช่วยให้หุ่นยนต์สามารถทำสิ่งต่างๆ เช่น ขนส่งวัตถุในเกมได้ โดยค่าเริ่มต้น แขนจะอยู่ที่ 0 องศา และจะลดลงจนสุดเมื่อหมุนไปข้างหน้า 1200 องศา |
|
ส่วนรับลูกบอลสามารถหมุนไปข้างหน้าและถอยหลังได้ ซึ่งช่วยให้หุ่นยนต์สามารถเก็บและทำคะแนนวัตถุในเกมได้ ส่วนรับลูกบอลจะเก็บลูกบอล Triball เมื่อหมุนไปข้างหน้า 360 องศา และจะทำคะแนนหรือปล่อยลูกบอล Triball เมื่อหมุนถอยหลัง 360 องศา |
ส่วนประกอบและคุณสมบัติ#
ส่วนประกอบหรือคุณลักษณะ |
ใช้ |
เอกสารประกอบ API |
|---|---|---|
ระบบขับเคลื่อน |
หุ่นยนต์จะเคลื่อนที่และหมุนตัว |
|
มอเตอร์แขน |
แขนของหุ่นยนต์สามารถยกขึ้นและลงได้ ซึ่งช่วยให้หุ่นยนต์สามารถทำสิ่งต่างๆ เช่น ขนส่งวัตถุในเกมได้ โดยค่าเริ่มต้น แขนจะอยู่ที่ 0 องศา และจะลดลงจนสุดเมื่อหมุนไปข้างหน้า 1200 องศา |
|
มอเตอร์ดูดอากาศ |
ส่วนรับลูกบอลสามารถหมุนไปข้างหน้าและถอยหลังได้ ซึ่งช่วยให้หุ่นยนต์สามารถเก็บและทำคะแนนวัตถุในเกมได้ ส่วนรับลูกบอลจะเก็บลูกบอล Triball เมื่อหมุนไปข้างหน้า 360 องศา และจะทำคะแนนหรือปล่อยลูกบอล Triball เมื่อหมุนถอยหลัง 360 องศา |
|
เซ็นเซอร์แสง |
ตรวจจับว่ามีวัตถุอยู่ใกล้หุ่นยนต์หรือไม่ และวัตถุนั้นมีสีอะไร |
|
เซ็นเซอร์การหมุน |
ส่งคืนค่ามุมการหมุนและตำแหน่งปัจจุบันของมอเตอร์แขน |
|
เซ็นเซอร์ GPS |
ส่งคืนตำแหน่งปัจจุบันและทิศทางการเคลื่อนที่ของหุ่นยนต์ในสนามเด็กเล่น |
|
ตัวจับเวลาสมอง |
ติดตามระยะเวลาที่ผ่านไปนับตั้งแต่เริ่มโครงการ |
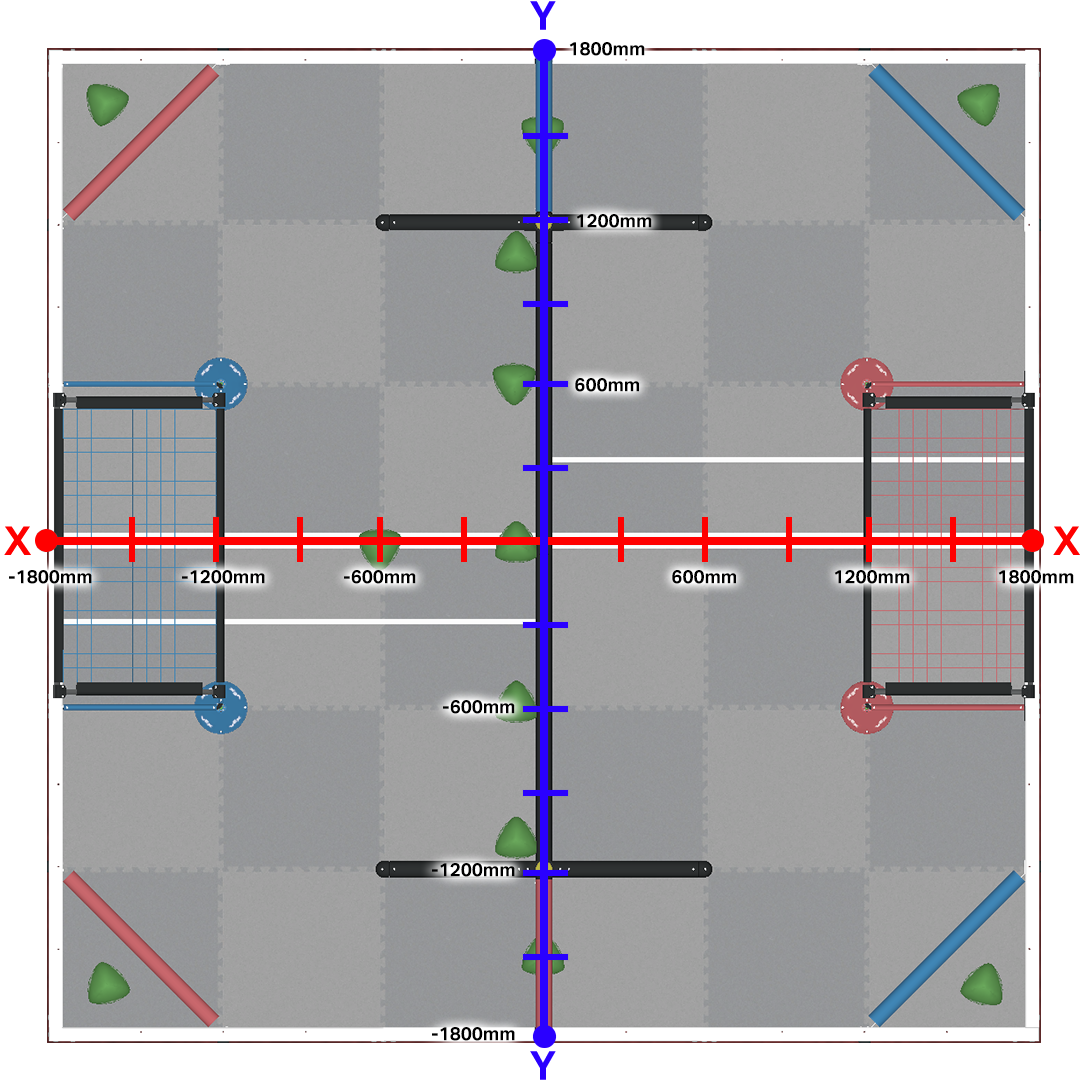
เซ็นเซอร์ GPS ใช้ระบบพิกัดคาร์ทีเซียนในการนำทาง โดยมีจุดศูนย์กลางอยู่ที่จุดกำเนิด (0, 0) และขยายออกไป 1800 มม. ในแต่ละทิศทาง
สนามเด็กเล่น#
สนามเด็กเล่น |
คำอธิบาย |
|---|---|
ทำคะแนน Triballs และยกระดับฝีมือในสนามทักษะเสมือนจริง V5 23-24 |