
V5 Trên Dưới (Tiền đạo)#
Striker là Robot Anh hùng VEX V5 được sử dụng trong Sân chơi V5 23-24 Over Under.
Tổng quan về Robot#
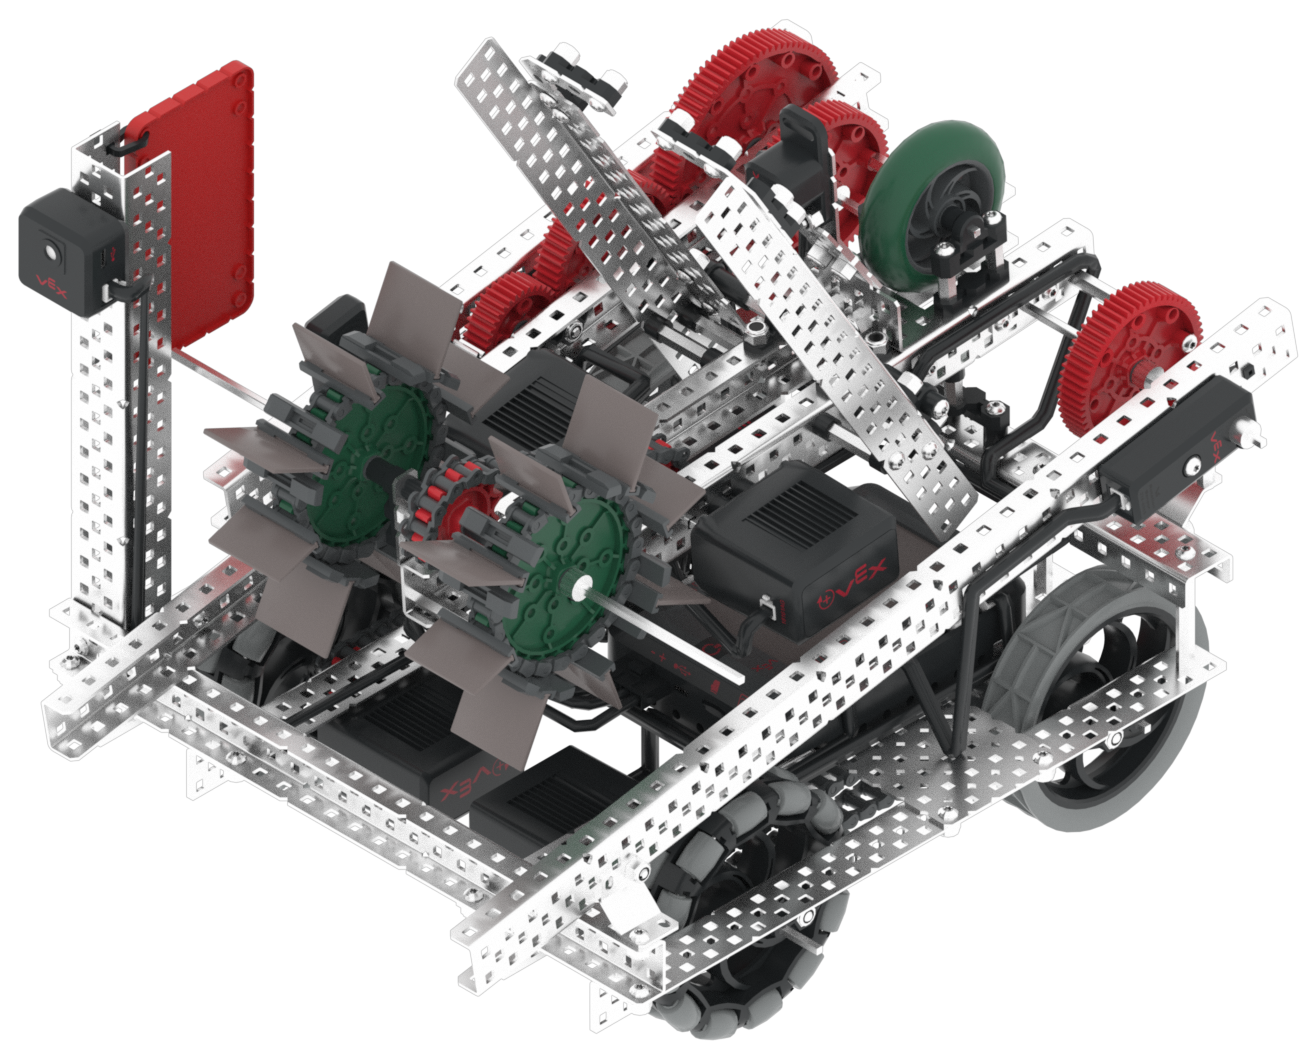
Striker hỗ trợ các điều khiển và cảm biến VR tiêu chuẩn như Cảm biến quán tính và Bộ hẹn giờ não, với các tính năng bổ sung dành riêng cho Striker được đề cập trong Khối dành riêng cho Robot và Python dành riêng cho Robot.
Động cơ#
Cấu hình & Tên lệnh Python |
Sự miêu tả |
|---|---|
|
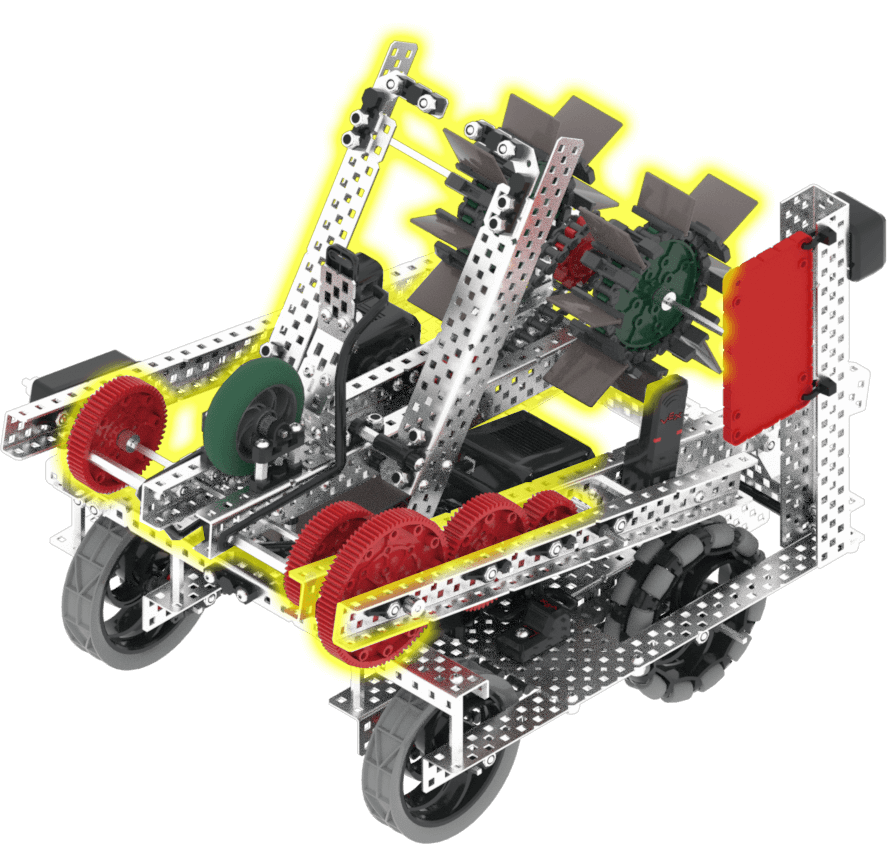
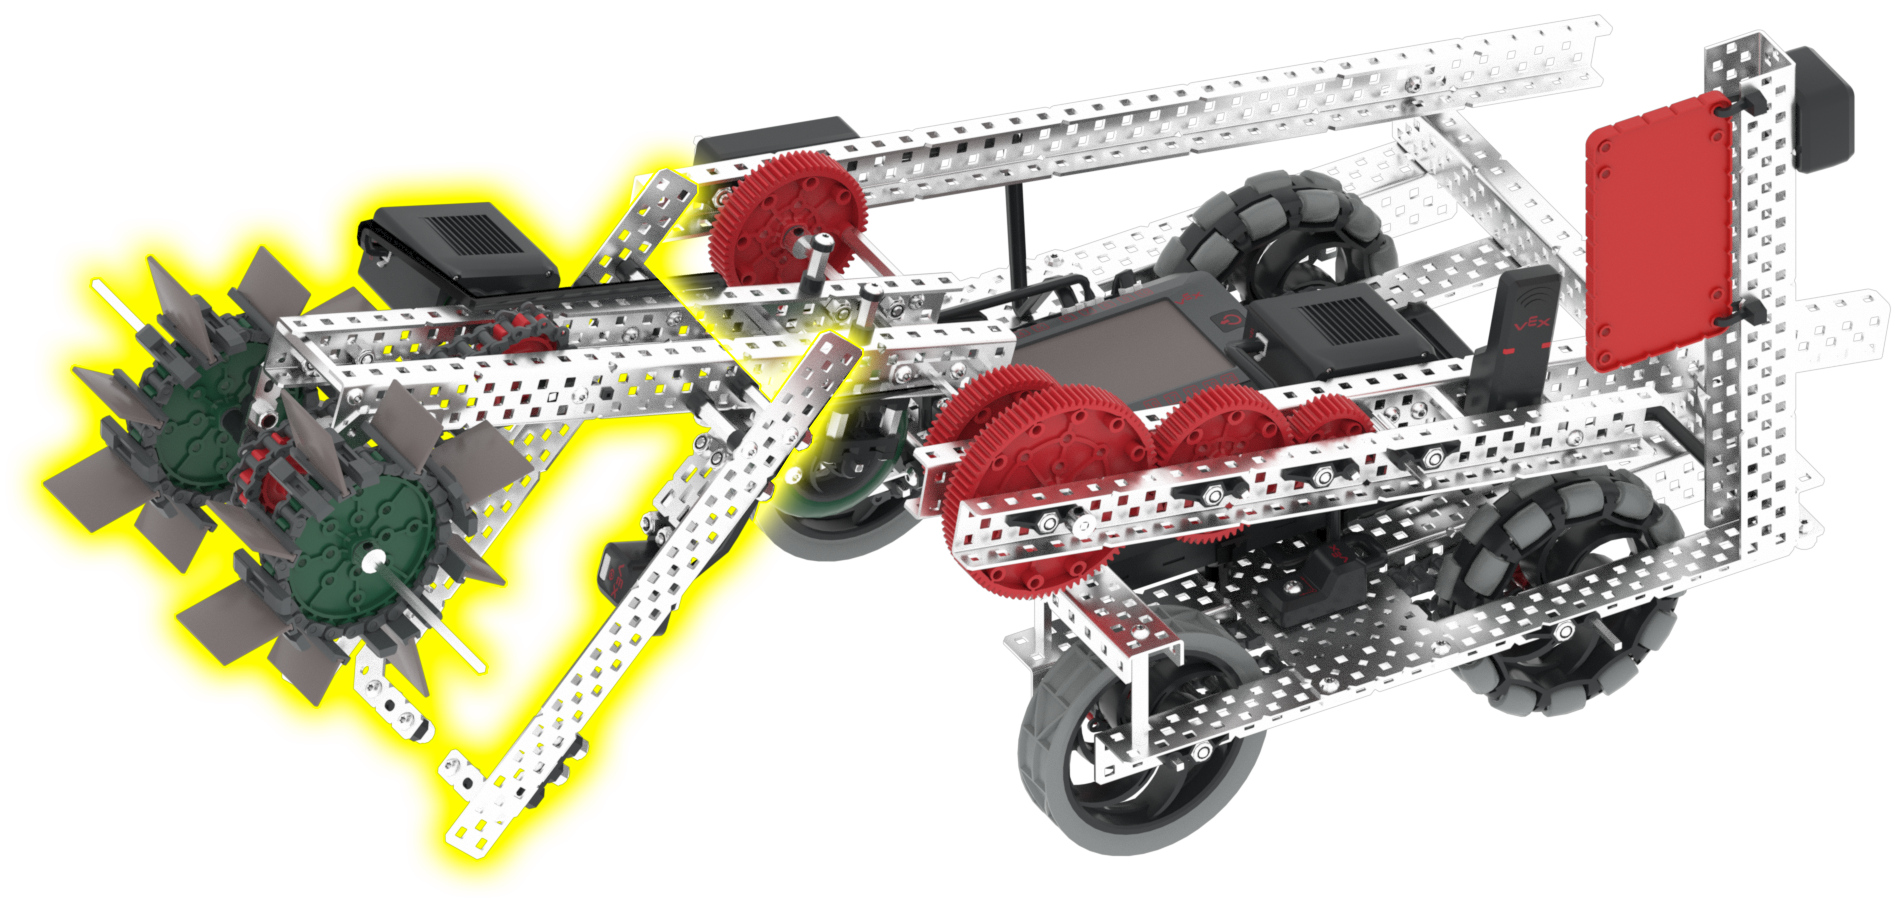
Cánh tay robot có thể nâng lên và hạ xuống. Điều này cho phép robot thực hiện các thao tác như vận chuyển các vật thể trong trò chơi. Theo mặc định, cánh tay bắt đầu ở góc 0 độ và sẽ được hạ xuống hoàn toàn khi quay về phía trước 1200 độ. |
|
Bộ phận thu gom có thể quay tiến và lùi. Điều này cho phép robot thu thập và ghi điểm các vật phẩm trong trò chơi. Bộ phận thu gom sẽ thu thập một quả Triball khi quay tiến 360 độ và ghi điểm hoặc làm rơi một quả Triball khi quay lùi 360 độ. |
Các thành phần và tính năng#
Thành phần hoặc tính năng |
Sử dụng |
Tài liệu API |
|---|---|---|
Hệ thống truyền động |
Di chuyển và xoay robot. |
|
Động cơ tay |
Cánh tay robot có thể nâng lên và hạ xuống. Điều này cho phép robot thực hiện các thao tác như vận chuyển các vật thể trong trò chơi. Theo mặc định, cánh tay bắt đầu ở góc 0 độ và sẽ được hạ xuống hoàn toàn khi quay về phía trước 1200 độ. |
|
Động cơ hút |
Bộ phận thu gom có thể quay tiến và lùi. Điều này cho phép robot thu thập và ghi điểm các vật phẩm trong trò chơi. Bộ phận thu gom sẽ thu thập một quả Triball khi quay tiến 360 độ và ghi điểm hoặc làm rơi một quả Triball khi quay lùi 360 độ. |
|
Cảm biến quang học |
Phát hiện xem có vật thể nào ở gần robot hay không và vật thể đó có màu gì. |
|
Cảm biến xoay |
Trả về góc quay hiện tại và vị trí của động cơ tay cần. |
|
Cảm biến GPS |
Trả về vị trí và hướng hiện tại của robot trên Sân chơi. |
|
Bộ đếm thời gian não |
Biểu đồ thể hiện thời gian đã trôi qua kể từ khi dự án bắt đầu. |
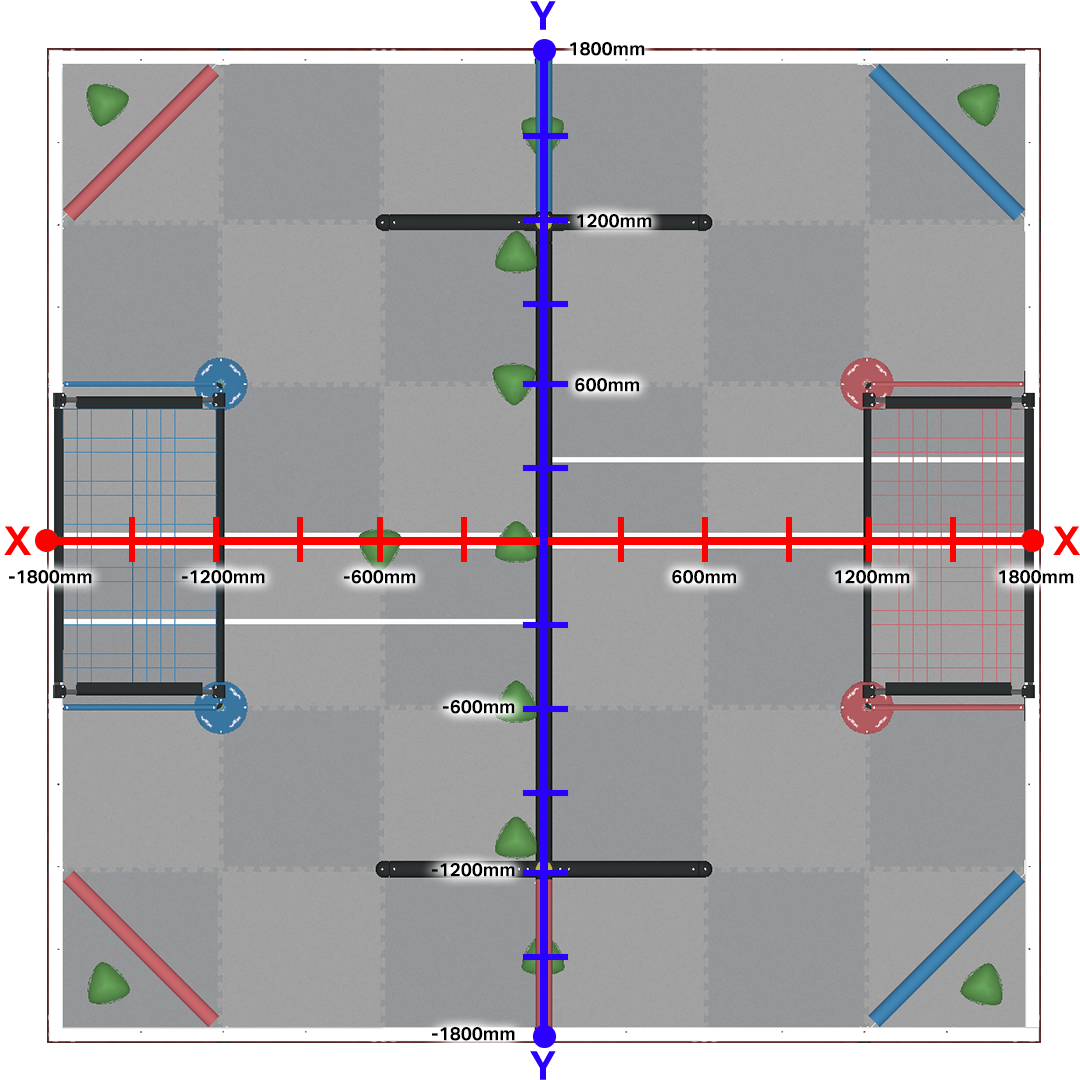
Cảm biến GPS sử dụng hệ tọa độ Descartes để định vị, với tâm của trường tọa độ nằm ở gốc tọa độ (0, 0) và kéo dài 1800 mm về mỗi hướng.
Sân chơi#
Sân chơi |
Sự miêu tả |
|---|---|
Ghi điểm Triball và nâng cao kỹ năng trong sân chơi ảo V5 23-24. |