
V5 ผลักกลับ (เด็กซ์)#
Dex คือ VEX V5 Hero Bot ที่ใช้ใน V5 25-26 Push Back Playground
ภาพรวมหุ่นยนต์#
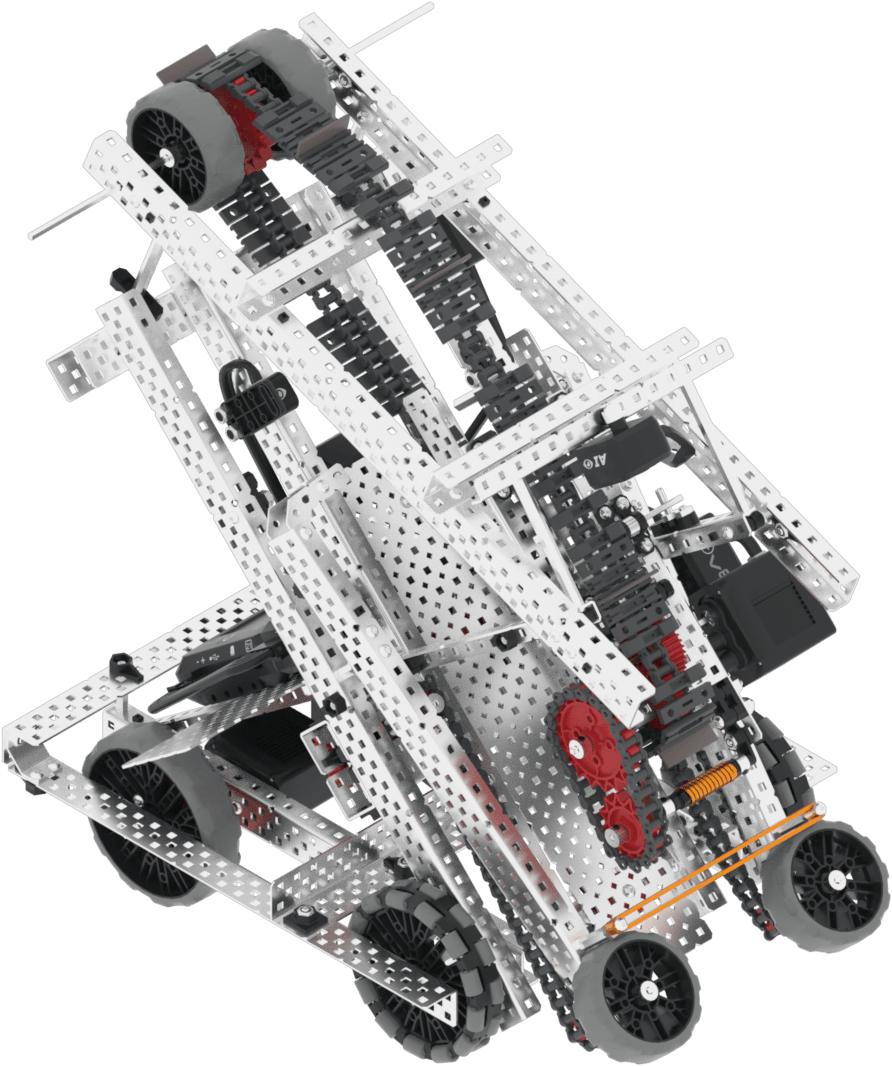
Dex รองรับการควบคุมและเซ็นเซอร์ VR มาตรฐาน เช่น เซ็นเซอร์เฉื่อยและตัวจับเวลาสมอง พร้อมคุณสมบัติเฉพาะของ Dex เพิ่มเติมที่ครอบคลุมใน บล็อกเฉพาะหุ่นยนต์ และ Python เฉพาะหุ่นยนต์
มอเตอร์#
การกำหนดค่าและชื่อคำสั่ง Python |
คำอธิบาย |
|---|---|
|
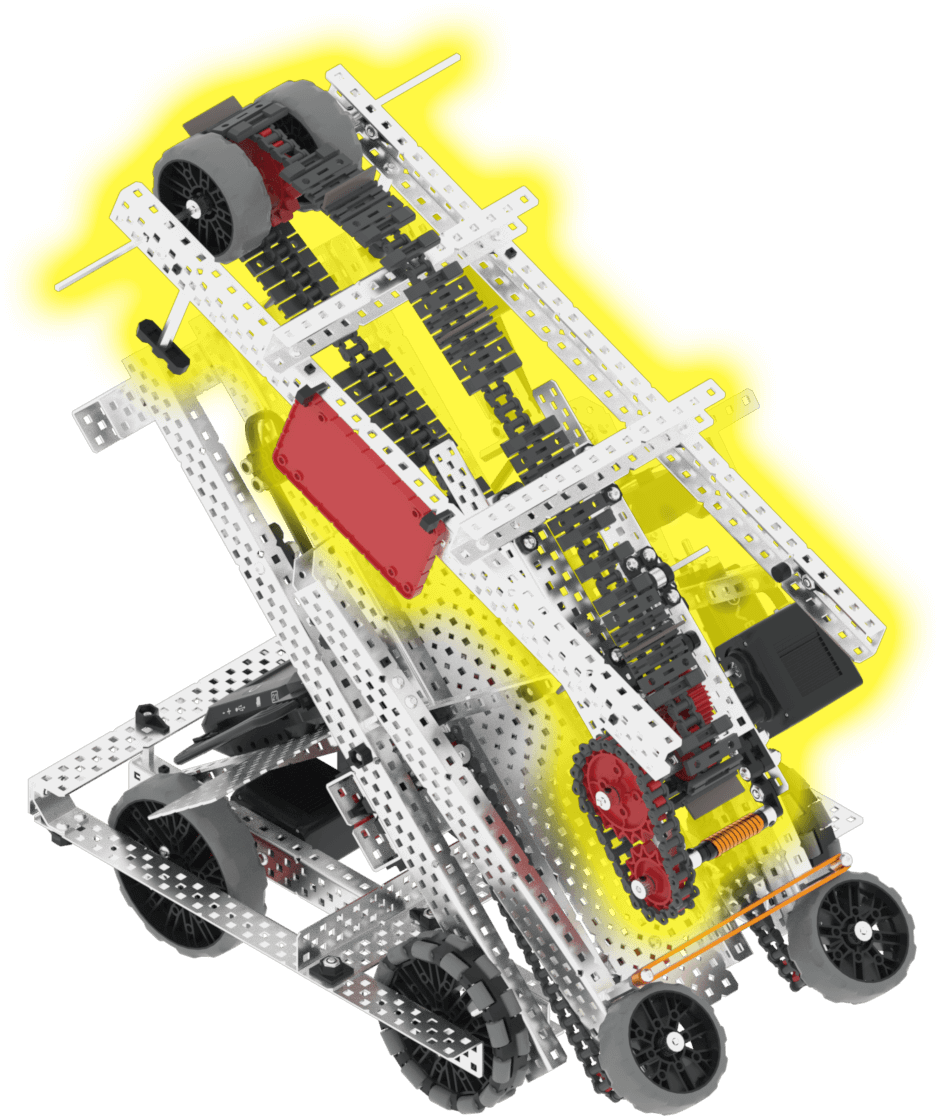
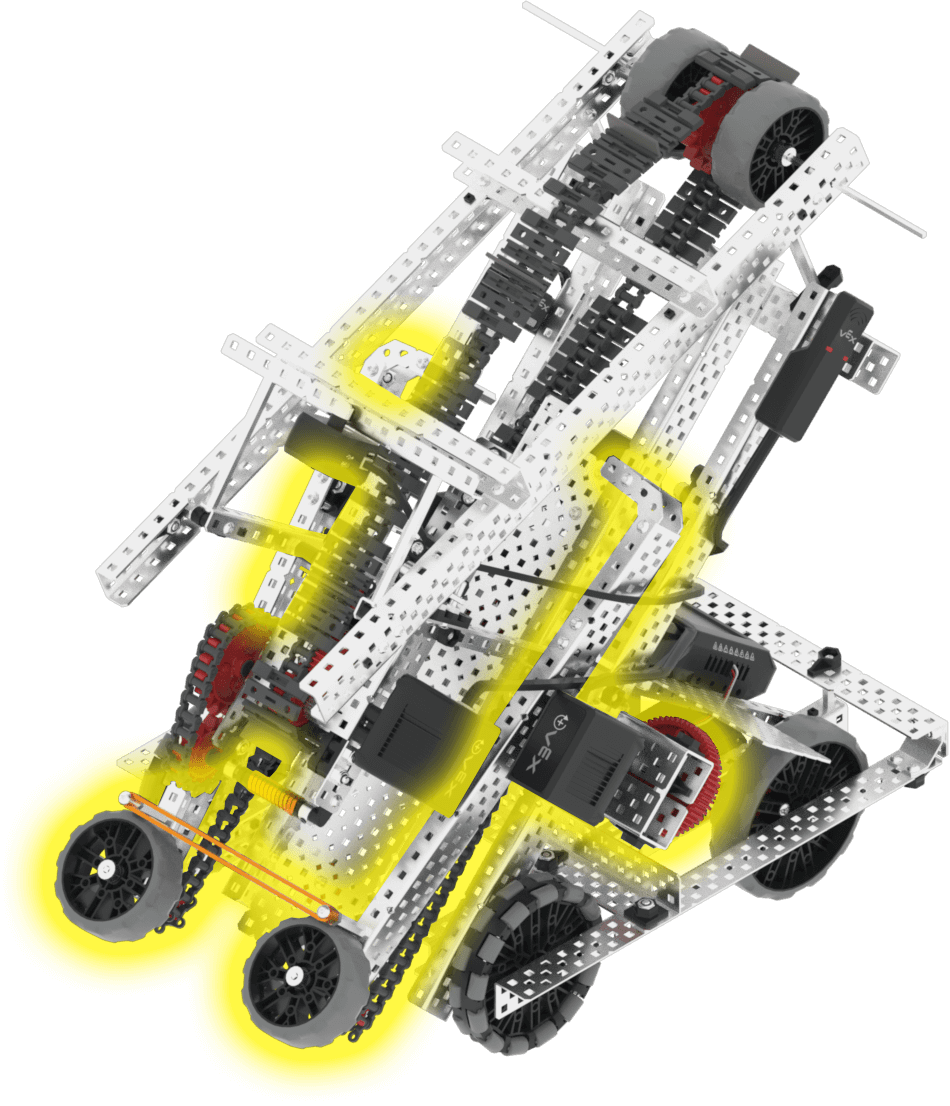
มอเตอร์สายพานลำเลียงจะเคลื่อนบล็อกจากช่องรับขึ้นไปยังด้านบนของหุ่นยนต์ เพื่อให้บล็อกสามารถถูกดันเข้าไปในเป้าหมายได้ |
|
มอเตอร์ดูดจะหมุนล้อสองล้อที่ด้านหน้าของหุ่นยนต์ ทำให้สามารถหยิบบล็อกขึ้นมาจากพื้นได้ |
ส่วนประกอบและคุณสมบัติ#
ส่วนประกอบหรือคุณลักษณะ |
ใช้ |
เอกสารประกอบ API |
|---|---|---|
ระบบขับเคลื่อน |
หุ่นยนต์จะเคลื่อนที่และหมุนตัว |
|
มอเตอร์สายพานลำเลียง |
เคลื่อนย้ายบล็อกจากช่องรับขึ้นไปยังด้านบนของหุ่นยนต์ เพื่อให้สามารถดันบล็อกเข้าไปในเป้าหมายได้ |
|
มอเตอร์ดูดอากาศ |
หมุนล้อทั้งสองข้างที่ด้านหน้าของหุ่นยนต์ ทำให้สามารถหยิบชิ้นส่วนต่างๆ ขึ้นจากพื้นได้ |
|
เซ็นเซอร์ AI วิชั่น |
ตรวจจับวัตถุในเกมเพื่อให้หุ่นยนต์สามารถปรับทิศทางตัวเองได้โดยอัตโนมัติ |
|
สวิตช์กันชน |
ตรวจจับเมื่อบล็อกผ่านช่องรับและอยู่บนสายพานลำเลียงแล้ว |
|
เซ็นเซอร์วัดระยะทาง |
ตรวจจับระยะห่างระหว่างด้านหน้าของหุ่นยนต์กับวัตถุ |
|
เซ็นเซอร์แสง |
ตรวจจับสีของบล็อกที่อยู่ด้านบนสุดของสายพานลำเลียง |
|
เซ็นเซอร์ GPS |
ส่งคืนตำแหน่งปัจจุบันและทิศทางการเคลื่อนที่ของหุ่นยนต์ในสนามเด็กเล่น |
|
ตัวจับเวลาสมอง |
ติดตามระยะเวลาที่ผ่านไปนับตั้งแต่เริ่มโครงการ |
สนามเด็กเล่น#
สนามเด็กเล่น |
คำอธิบาย |
|---|---|
ดันบล็อกสีแดงและสีน้ำเงินเข้าไปในเป้าหมายในสนามทักษะเสมือนจริง V5 25-26 |