
Bộ tiếp sức nhanh IQ (Swish)#
Swish là Robot Anh hùng VEX IQ được sử dụng trong Sân chơi Tiếp sức Nhanh IQ 24-25.
Tổng quan về Robot#
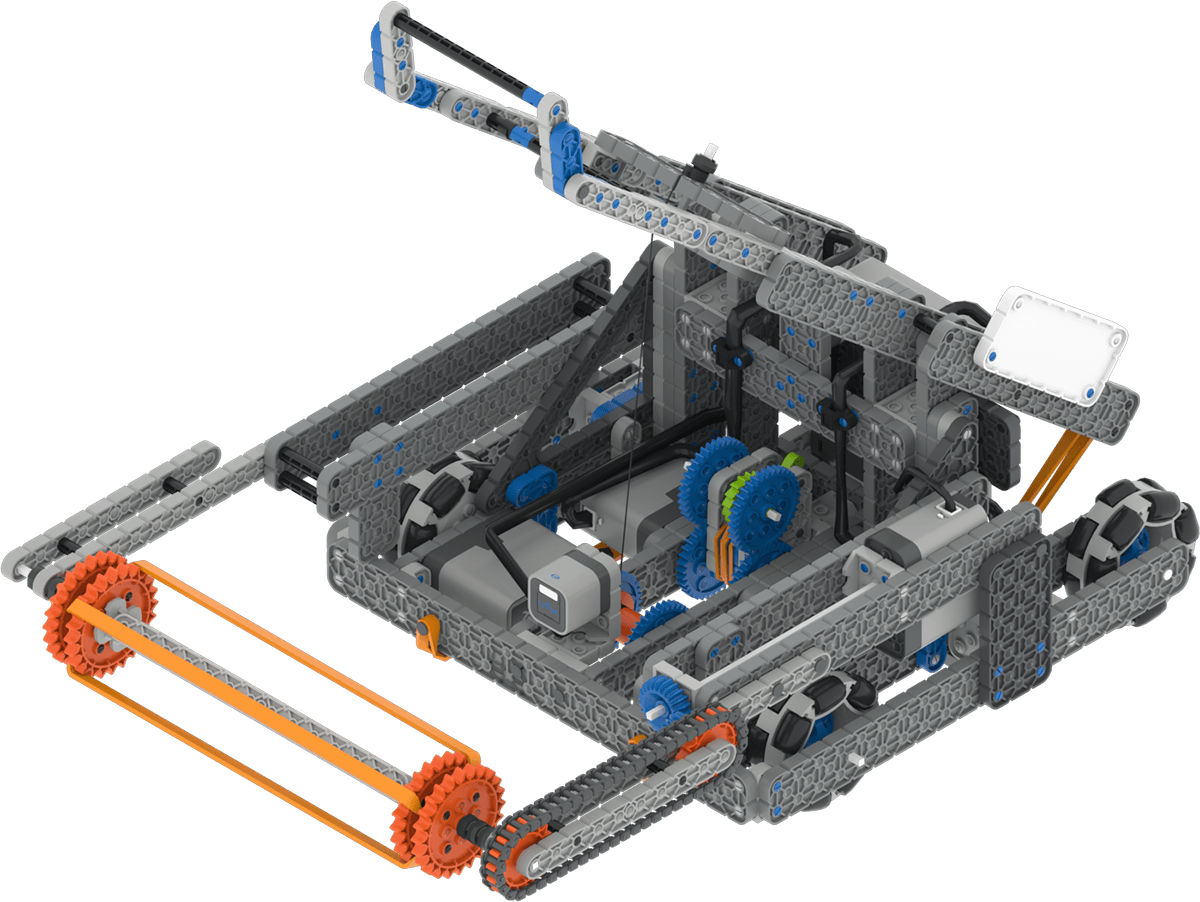
Swish hỗ trợ các điều khiển và cảm biến VR tiêu chuẩn như Cảm biến quán tính và Bộ hẹn giờ não, với các tính năng bổ sung dành riêng cho Swish được đề cập trong Khối dành riêng cho Robot và Python dành riêng cho Robot.
Nhóm vận động#
Cấu hình & Tên lệnh Python |
Sự miêu tả |
|---|---|
|
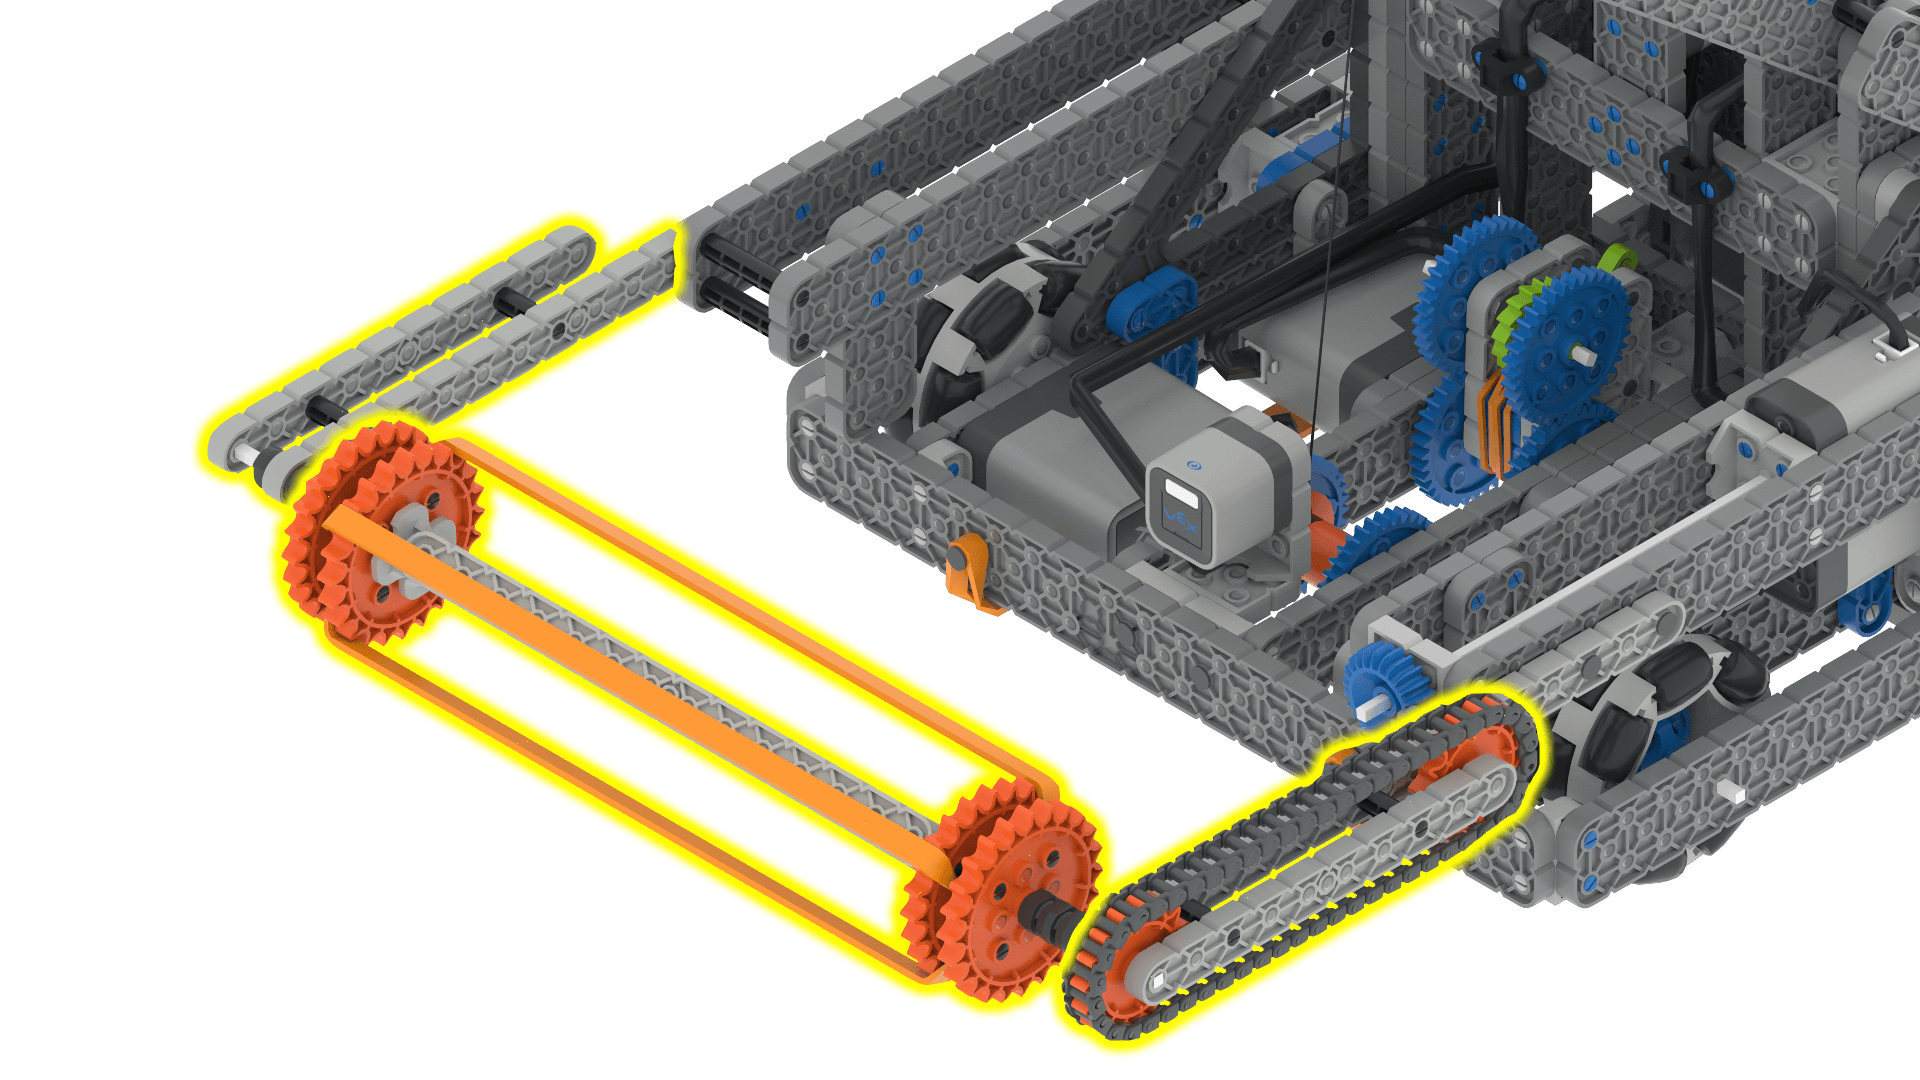
Động cơ hút có thể quay tiến và lùi để thu thập các quả bóng và đặt chúng lên máy bắn bóng. Động cơ hút phải đang quay trước khi tiếp xúc với quả bóng để nhặt nó lên. |
|
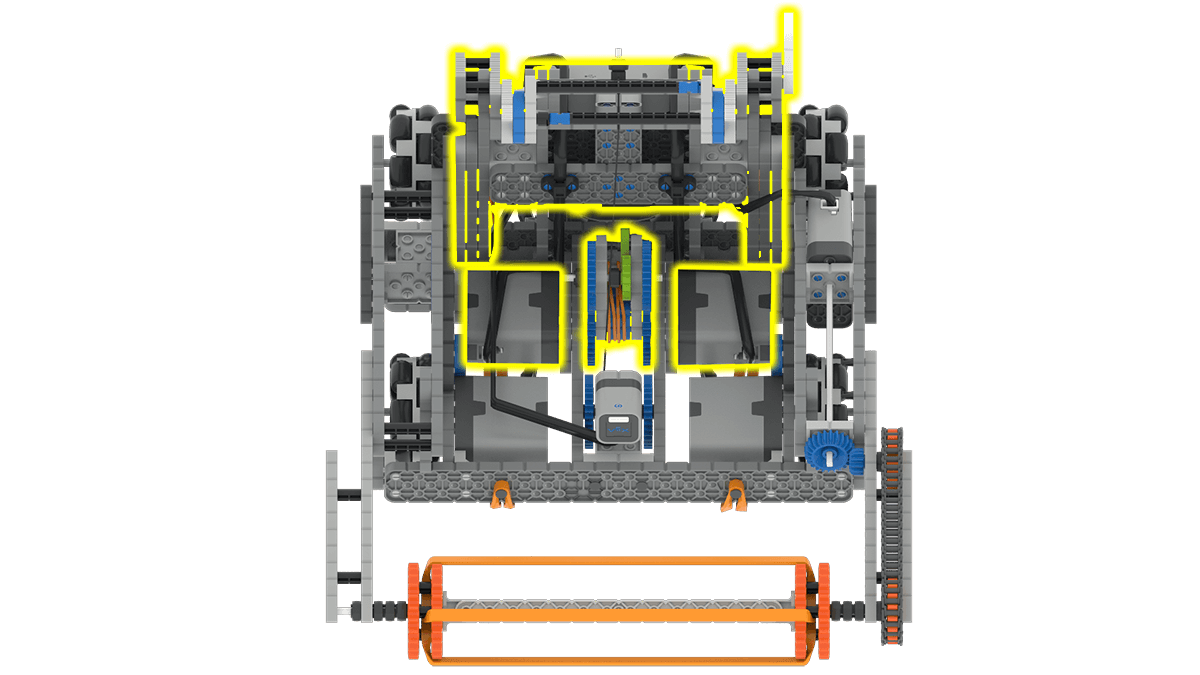
Cụm động cơ tay phóng được sử dụng để phóng những quả bóng mà robot đã nhặt được. Để nhặt một quả bóng, tay phóng phải được hạ xuống ít nhất 1350 độ. Khi tay phóng được nâng lên hoặc thả ra ở bất kỳ khoảng cách nào, nó sẽ tự động di chuyển đến độ cao tối đa để phóng bóng. |
Các thành phần và tính năng#
Thành phần hoặc tính năng |
Sử dụng |
Tài liệu API |
|---|---|---|
Hệ thống truyền động |
Di chuyển và xoay robot. |
|
Động cơ hút |
Xoay hai bánh xe phía trước của robot. Điều này cho phép robot nhặt các quả bóng từ mặt đất. |
|
Tập đoàn Catapult Motor |
Phóng những quả bóng mà robot đã nhặt được. |
|
Cảm biến khoảng cách phía sau |
Phát hiện khoảng cách từ đuôi robot đến bức tường đích. |
|
Cảm biến quang học đầu vào |
Phát hiện xem có quả bóng nào trong đường dẫn khí nạp hay không. |
|
Bộ đếm thời gian não |
Biểu đồ thể hiện thời gian đã trôi qua kể từ khi dự án bắt đầu. |
Sân chơi#
Sân chơi |
Sự miêu tả |
|---|---|
Thu thập và phóng các quả bóng trong khu vực Kỹ năng ảo IQ 24-25. |