
ไอคิว แรพิด รีเลย์ (สวิช)#
Swish คือ VEX IQ Hero Bot ที่ใช้ใน IQ 24-25 Rapid Relay Playground
ภาพรวมหุ่นยนต์#
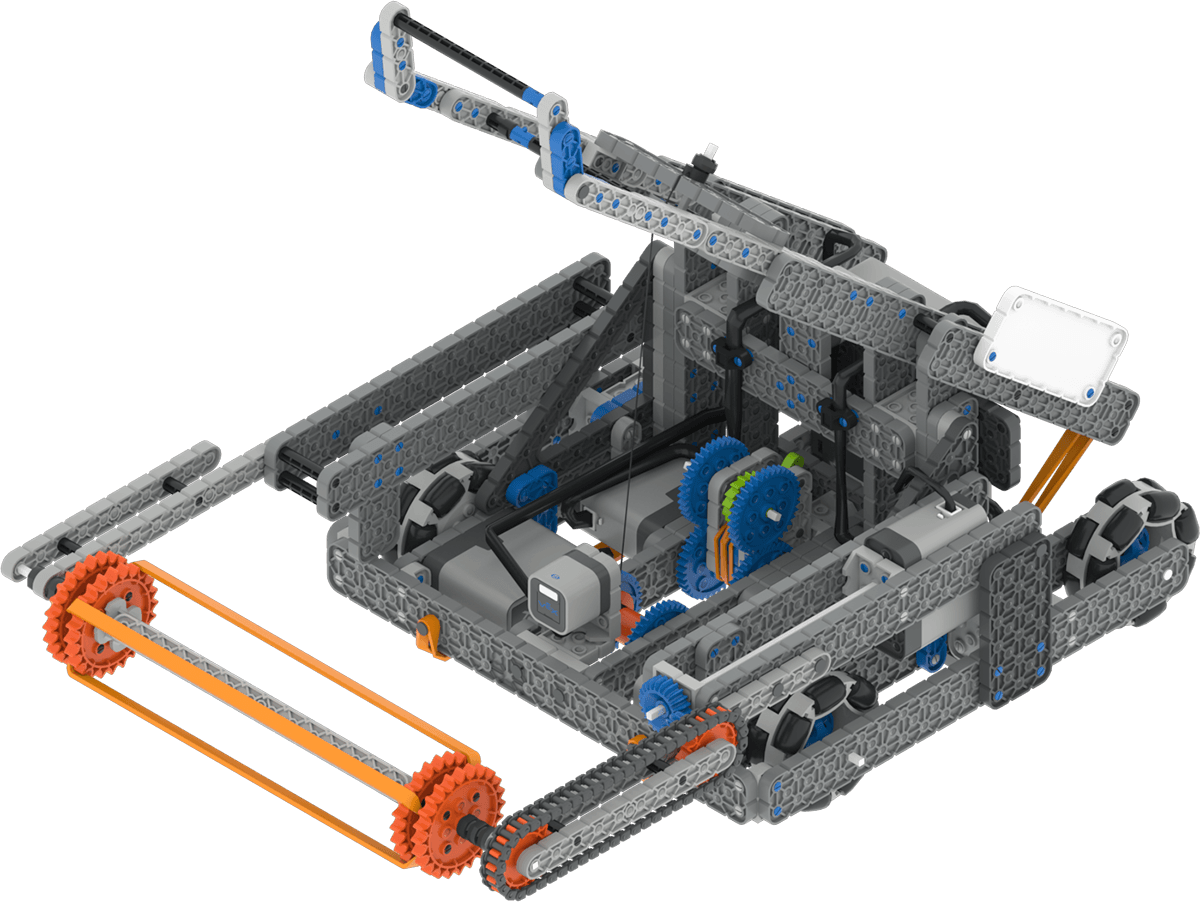
Swish รองรับการควบคุมและเซ็นเซอร์ VR มาตรฐาน เช่น เซ็นเซอร์ความเฉื่อยและตัวจับเวลาสมอง พร้อมคุณสมบัติเฉพาะของ Swish เพิ่มเติมที่ครอบคลุมใน บล็อกเฉพาะหุ่นยนต์ และ Python เฉพาะหุ่นยนต์
กลุ่มมอเตอร์#
การกำหนดค่าและชื่อคำสั่ง Python |
คำอธิบาย |
|---|---|
|
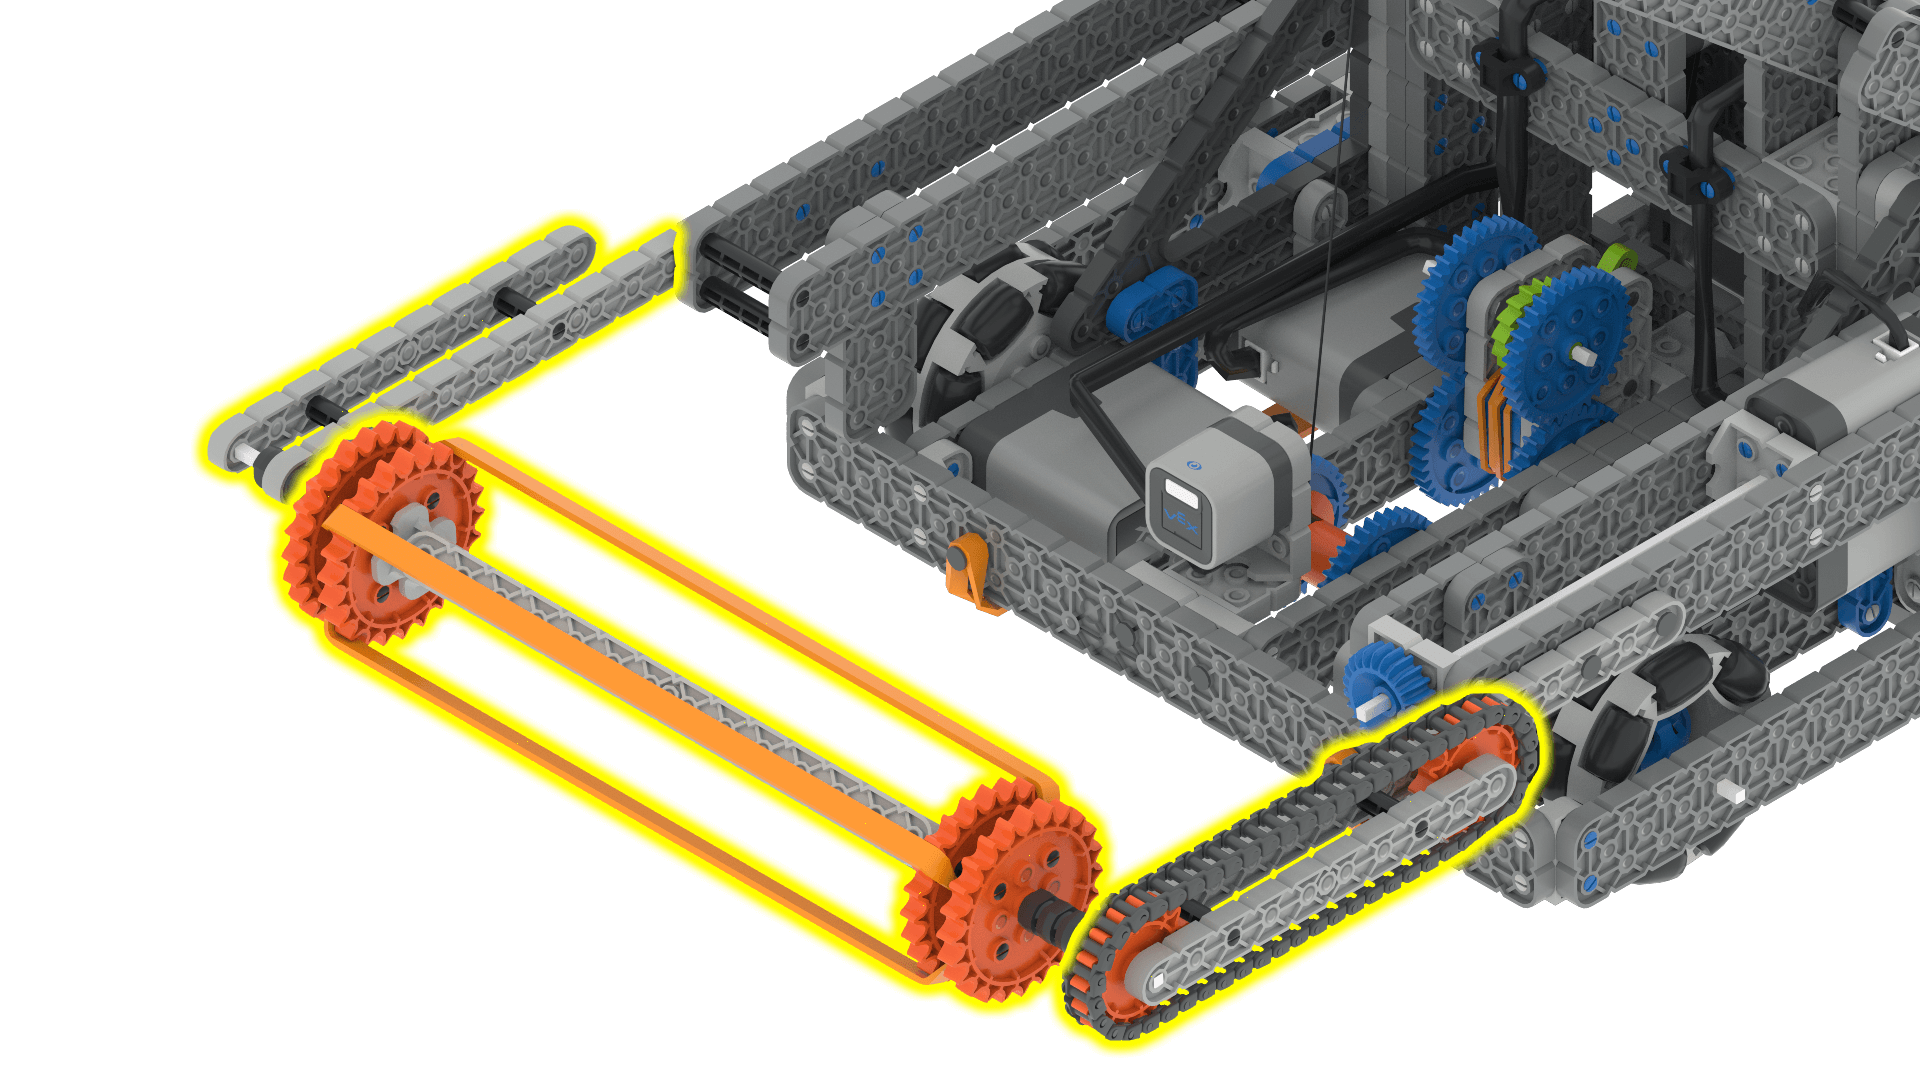
มอเตอร์ดูดสามารถหมุนไปข้างหน้าและถอยหลังเพื่อดูดลูกบอลและวางลงบนเครื่องยิง ลูกบอลจะต้องหมุนอยู่ก่อนที่จะสัมผัสกับลูกบอลจึงจะสามารถดูดขึ้นมาได้ |
|
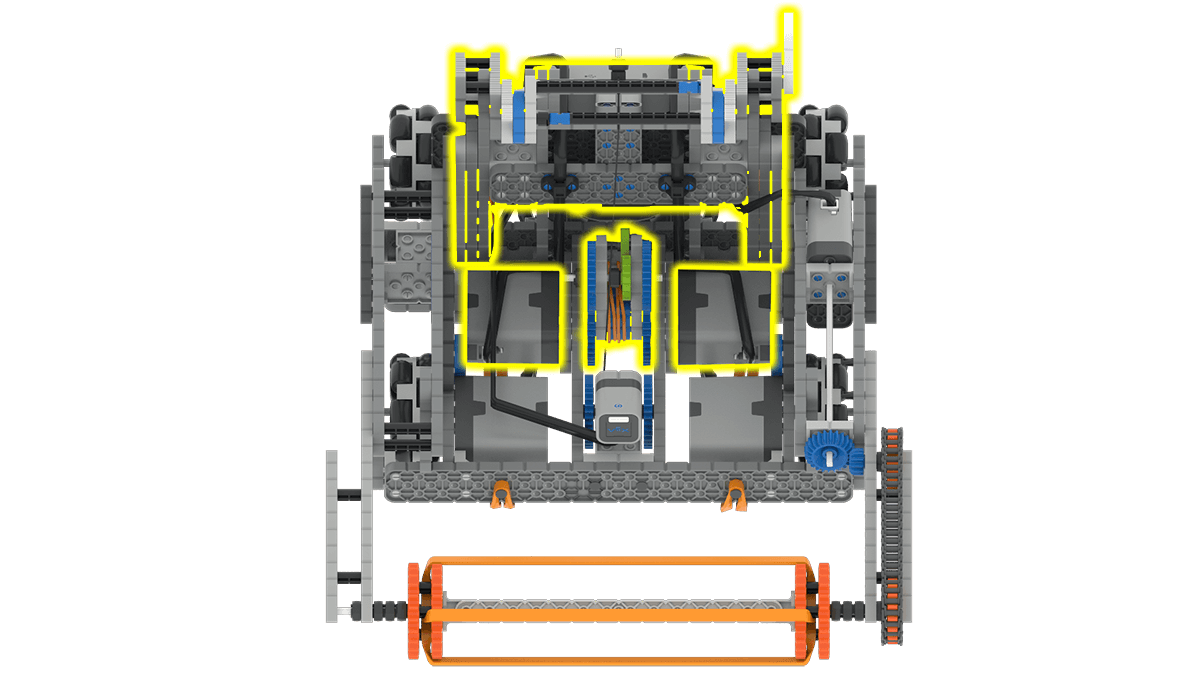
ชุดมอเตอร์แขนดีดใช้สำหรับปล่อยลูกบอลที่หุ่นยนต์หยิบขึ้นมา ในการหยิบลูกบอล แขนดีดจะต้องถูกลดระดับลงอย่างน้อย 1350 องศา เมื่อแขนดีดถูกยกขึ้นหรือปล่อยจากระยะใดก็ตาม มันจะเคลื่อนที่ไปยังความสูงสูงสุดโดยอัตโนมัติเพื่อปล่อยลูกบอล |
ส่วนประกอบและคุณสมบัติ#
ส่วนประกอบหรือคุณลักษณะ |
ใช้ |
เอกสารประกอบ API |
|---|---|---|
ระบบขับเคลื่อน |
หุ่นยนต์จะเคลื่อนที่และหมุนตัว |
|
มอเตอร์ดูดอากาศ |
หมุนล้อสองล้อที่ด้านหน้าของหุ่นยนต์ ทำให้สามารถหยิบลูกบอลจากพื้นได้ |
|
กลุ่มบริษัทแคทาพัลท์ มอเตอร์ |
ปล่อยลูกบอลที่หุ่นยนต์เก็บได้ออกมา |
|
เซ็นเซอร์ระยะห่างด้านหลัง |
ตรวจจับระยะห่างระหว่างส่วนท้ายของหุ่นยนต์กับกำแพงเป้าหมาย |
|
เซ็นเซอร์แสงขาเข้า |
ตรวจจับว่ามีลูกบอลอยู่ในช่องรับอากาศหรือไม่ |
|
ตัวจับเวลาสมอง |
ติดตามระยะเวลาที่ผ่านไปนับตั้งแต่เริ่มโครงการ |
สนามเด็กเล่น#
สนามเด็กเล่น |
คำอธิบาย |
|---|---|
เก็บและปล่อยลูกบอลในสนามทักษะเสมือนจริงสำหรับผู้เล่นที่มีไอคิว 24-25 |