
IQ ร่วมสนุก (Fling)#
Fling คือ VEX IQ Hero Bot ที่ใช้ใน IQ 21-22 Pitching In Playground
ภาพรวมหุ่นยนต์#
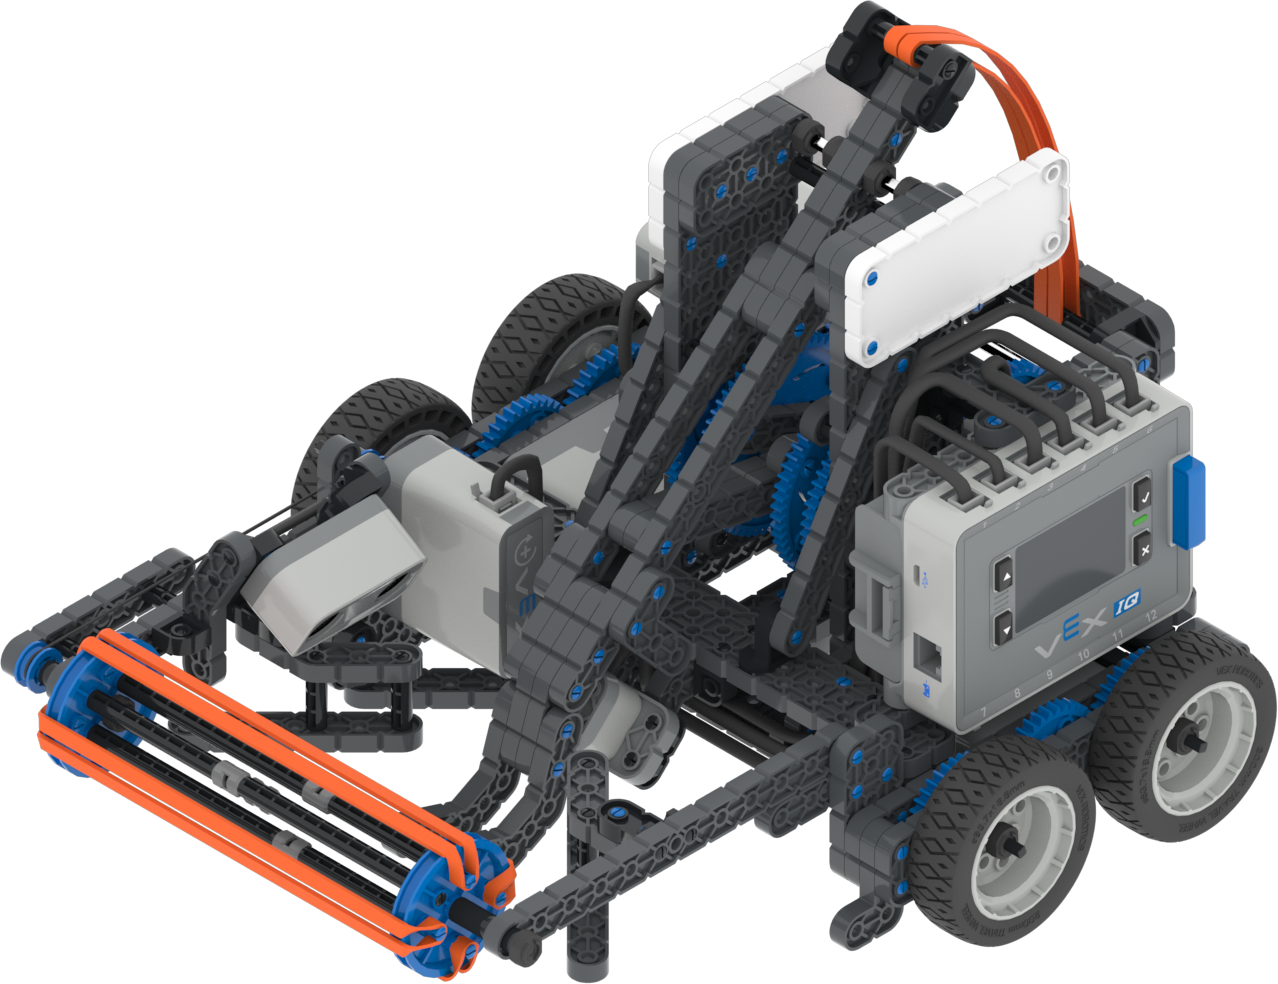
Fling รองรับการควบคุมและเซ็นเซอร์ VR มาตรฐาน เช่น Brain Timer พร้อมคุณสมบัติเฉพาะของ Fling เพิ่มเติมที่ครอบคลุมใน Robot-Specific Blocks และ Robot-Specific Python
มอเตอร์#
การกำหนดค่าและชื่อคำสั่ง Python |
คำอธิบาย |
|---|---|
|
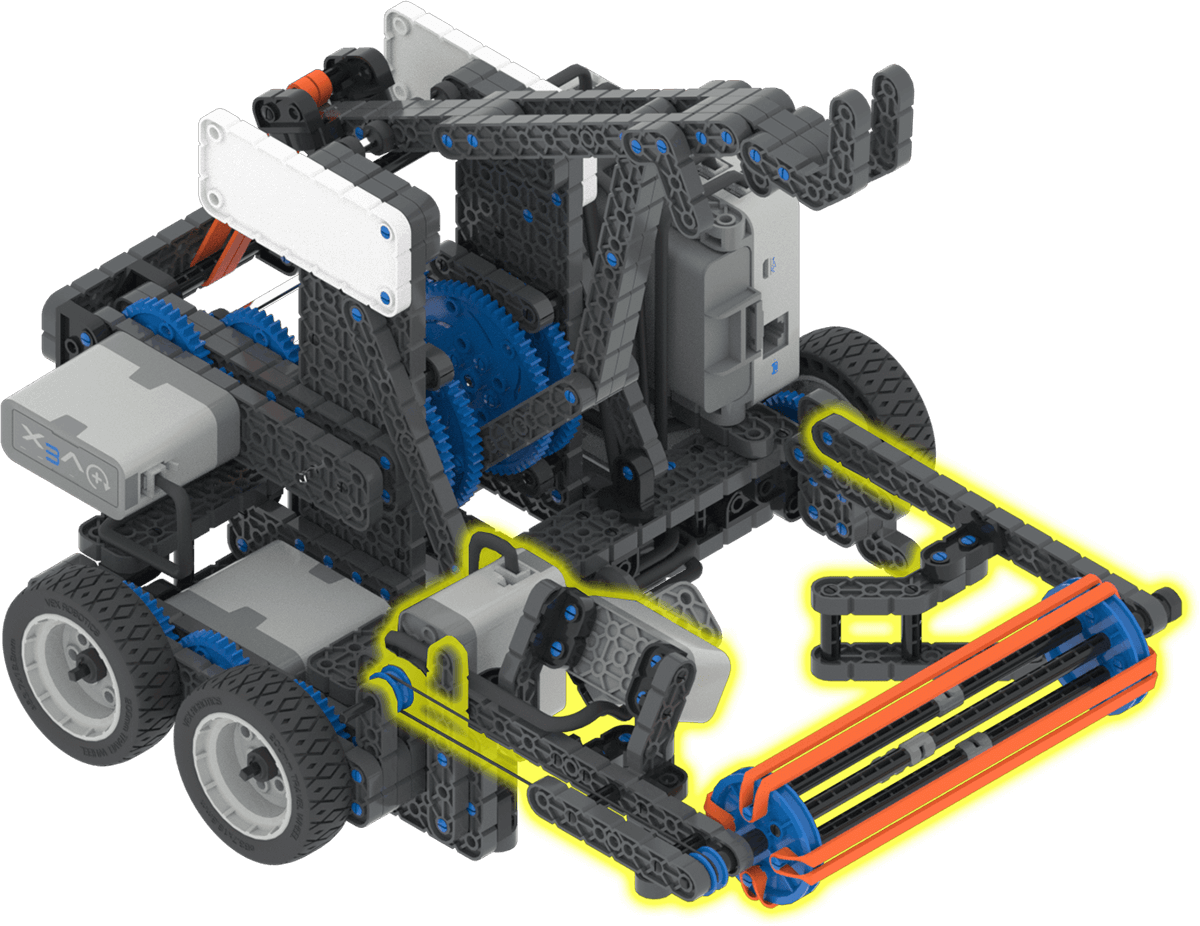
ช่องรับลูกบอลช่วยให้หุ่นยนต์ดูดลูกบอลเข้าไปเพื่อยิงด้วยแขนดีด หรือสามารถกลับทิศทางการรับลูกบอลเพื่อหมุนลูกบอลออกไปจากช่องรับได้ มอเตอร์ช่องรับจะเริ่มทำงานที่ 0 องศา และจะดูดลูกบอลเมื่อหมุนไปข้างหน้า 180 องศา และจะดีดลูกบอลออกเมื่อหมุนย้อนกลับ 180 องศา |
|
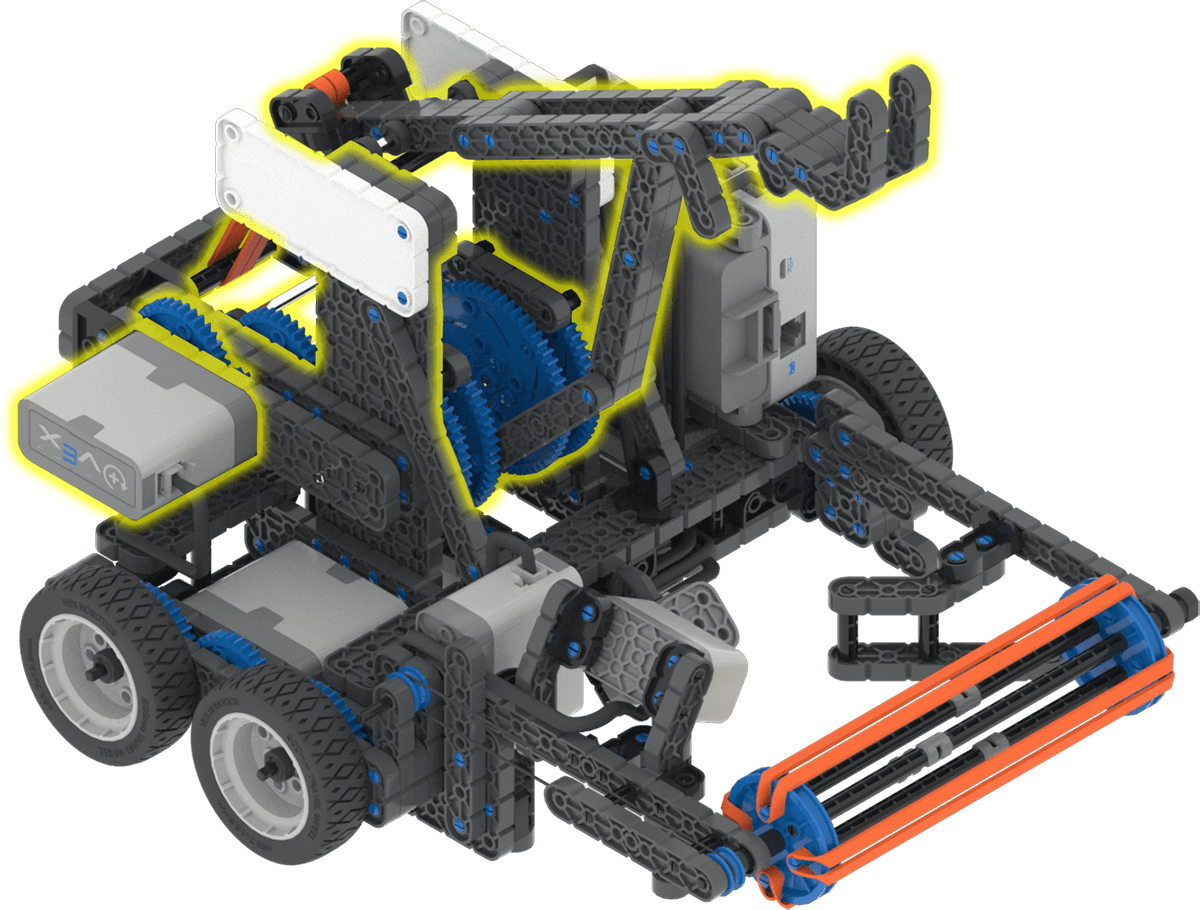
มอเตอร์เครื่องยิงลูกบอลช่วยให้หุ่นยนต์สามารถยิงลูกบอลเข้าประตูและทำคะแนนจากการห้อยตัวต่ำๆ บนราวแขวนได้ มอเตอร์เครื่องยิงลูกบอลจะเริ่มทำงานที่ 0 องศาในตำแหน่งยกขึ้น แขนเครื่องยิงลูกบอลจะอยู่ในระดับที่ 2600 องศา และลงสุดที่ 5000 องศา |
|
มอเตอร์ปรับความตึงของแขนดีดลูกบอลช่วยให้หุ่นยนต์สามารถดีดลูกบอลไปได้ในระยะทางต่างๆ ทั่วสนาม โดยค่าเริ่มต้นจะตั้งไว้ที่ 90 องศา |
ส่วนประกอบและคุณสมบัติ#
ส่วนประกอบหรือคุณลักษณะ |
ใช้ |
เอกสารประกอบ API |
|---|---|---|
ระบบขับเคลื่อน |
หุ่นยนต์จะเคลื่อนที่และหมุนตัว |
|
มอเตอร์ดูดเครื่องยิง |
ปล่อยลูกบอลที่หุ่นยนต์เก็บได้ออกมา |
|
มอเตอร์เครื่องยิง |
ยกและลดแขนหุ่นยนต์ การกระทำนี้ช่วยให้หุ่นยนต์สามารถปล่อยลูกบอลจากเครื่องจ่ายบางเครื่อง และเอื้อมมือข้ามสิ่งกีดขวางไปสัมผัสพื้นที่สัมผัสเมื่อจบการแข่งขันได้ |
|
มอเตอร์ปรับความตึงแขนเครื่องดีด |
ช่วยให้หุ่นยนต์สามารถยิงลูกบอลได้ในระยะทางต่างๆ ทั่วสนาม |
|
สวิตช์กันชน |
ตรวจจับเมื่อมีการใส่ลูกบอลเข้าไปในช่องรับ |
|
เซ็นเซอร์สี |
ตรวจจับสีของลูกบอล |
|
เซ็นเซอร์วัดระยะทาง |
ตรวจจับระยะห่างของลูกบอลจากด้านหน้าของหุ่นยนต์ |
|
ตัวจับเวลาสมอง |
ติดตามระยะเวลาที่ผ่านไปนับตั้งแต่เริ่มโครงการ |
สนามเด็กเล่น#
สนามเด็กเล่น |
คำอธิบาย |
|---|---|
เก็บและปล่อยลูกบอลในสนามทักษะเสมือนจริง IQ 21-22 |